Как мы спроектировали склад с 3D-шаттлами для 3PL-оператора
Клиенту 3PL-оператора нужен правильно собранный заказ в оговоренный срок. Подбор водителей погрузчиков, комплектовщиков и другого персонала часто становится проблемой для склада. Чтобы система, которая в большинстве своём состоит из людей, работала качественно и без ошибок, приходится прикладывать немало усилий. Если людей не хватает, склад рискует сорвать отгрузки, а вместе с ними потерять прибыль.
Между тем труд дорожает, а запросы клиентов растут: они заказывают коробочный отбор и смешанные паллеты, меняют состав заказов и ждут своевременной отгрузки даже в пик. Оператору необходимо учитывать все нюансы и двигаться навстречу клиенту, чтобы не отстать от быстро развивающегося рынка. Учитывая все обстоятельства, руководство крупнейшего 3PL Юга России решило усилить свои мощности и пойти в проект с роботизацией склада, чтобы сохранить конкурентоспособность и предложить клиентам более высокий уровень сервиса. Мы взялись им помочь.
Кирилл Цвидов
Руководитель отдела роботизированных решений ООО "Новейшие Технологии ЛС"
Привет, Хабр! Меня зовут Кирилл Цвидов, я руковожу отделом роботизированных решений НТЛС. На примере нашего заказчика расскажу, почему мы выбрали 3D-шаттлы, а не краны, как объединили хранение и комплектацию в двух зданиях и что проверяли на имитационной модели до монтажа. Покажу, на каком этапе проект сейчас, чем мы руководствовались на каждом пройденном этапе и что ещё предстоит сделать. По состоянию на начало октября 2026 года механический монтаж выполнен примерно на 70%, первый и второй блоки смонтированы. Запуск планируем поэтапно с I квартала 2027 года. Под катом поделюсь инженерными решениями и некоторыми расчётами, которые не являются нашей интеллектуальной собственностью и не попадают под NDA. А данными эксплуатации смогу поделиться после запуска в следующих статьях.
СКЛП — логистический оператор формата 3PL/4PL, который предоставляет полный комплекс услуг, связанных с хранением, транспортировкой, перегрузкой, переупаковкой, интеграцией с информационными системами клиентов для управления их материальными потоками. Компания выступает в роли регионального распределительного центра.
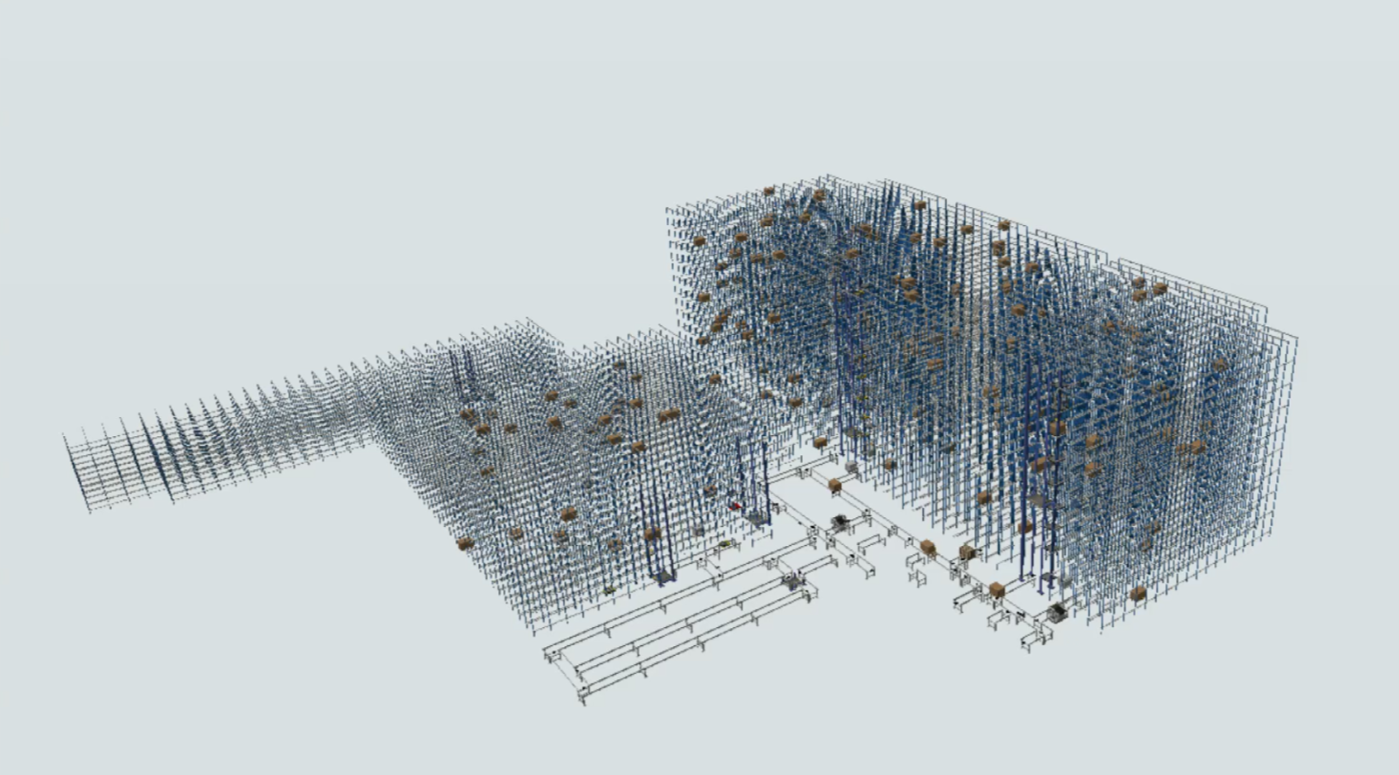
В итоге для СКЛП команда НТЛС («Новейшие Технологии ЛС», системный интегратор складской логистики) проектирует автоматизированную систему хранения на 3D-шаттлах: основной запас разместим в новом высотном корпусе, зону комплектации оборудуем в существующем здании. Паллеты к операторам будут доставлять конвейеры по принципу «товар к человеку» — goods-to-person. Общая проектная ёмкость составляет 10 000 паллетомест. Но прежде чем прийти к этой схеме, нам предстояло разобраться с потоками и ограничениями площадки.
Почему вместимости склада стало недостаточно
Действующая ёмкость СКЛП — 35 000 паллетомест. Под прогнозируемый рост бизнеса, примерно на 30%, в проект заложили ещё 10 000. Роботизация понадобилась, чтобы подготовить склад к масштабированию и более сложной обработке заказов.
Как правило, идея таких проектов зарождается у собственников, директоров по логистике и других управленцах высокого ранга, когда бизнес демонстрирует устойчивый рост на протяжении нескольких лет и появляется необходимость наращивать мощность для обслуживания дальнейшего роста бизнеса.
В случае СКЛП к росту объёма добавилось изменение самих заказов. Терминалы СКЛП изначально строили под паллетные отгрузки. Товар приходит целой паллетой, погрузчик размещает её на хранение, затем снимает и отправляет клиенту. В такой схеме число операций с каждой паллетой сравнительно невелико.
При коробочном отборе паллету нужно вывести к сотруднику, отобрать часть товара, подготовить остаток к хранению и вернуть обратно. Для многопозиционного заказа приходится повторять этот цикл с несколькими паллетами. Число занятых мест может оставаться прежним, а работы у склада становится больше.
При проектировании мы считали и места хранения, и поток через комплектацию. Дополнительные стеллажи не решают проблему, если сотрудники не успевают отбирать товар с уже поступивших паллет.
Для нового комплекса СКЛП выбрал высокоплотное хранение и goods-to-person, то есть подачу товара к человеку. Комплектовщик остаётся на станции отбора, куда оборудование доставляет нужные паллеты. Так заказчик рассчитывает ускорить сборку и меньше зависеть от количества людей в смене.
Два здания и две разные задачи
Сначала определились с площадкой. Для основного хранения на территории СКЛП выделили участок около 2 000 м². Он вытянутый: соотношение сторон примерно один к четырём. Возможности расширяться по площади не было, поэтому ёмкость требовалось получить за счёт высоты и плотности размещения.
За короткий промежуток времени был построен новый современный корпус высотой 30м (высота полезного хранения 25м) на 8 000 паллетомест. Рядом, в существующем складе класса В высотой 8м (полезная высота 6м), выделили около 2 200м² под хранение и 400м² под комплектацию и переупаковку на 2 000 паллетомест.
Итого 10 000 паллетомест в двух зданиях: 8 000 в новом корпусе и 2 000 в существующем.
Основной запас будет храниться в высотном корпусе. В существующем здании сотрудники будут отбирать товар, остатки будут оставаться в корпусе комплектации без возврата в основную зону хранения. Для передачи паллет между участками мы предусмотрели конвейерную обвязку.
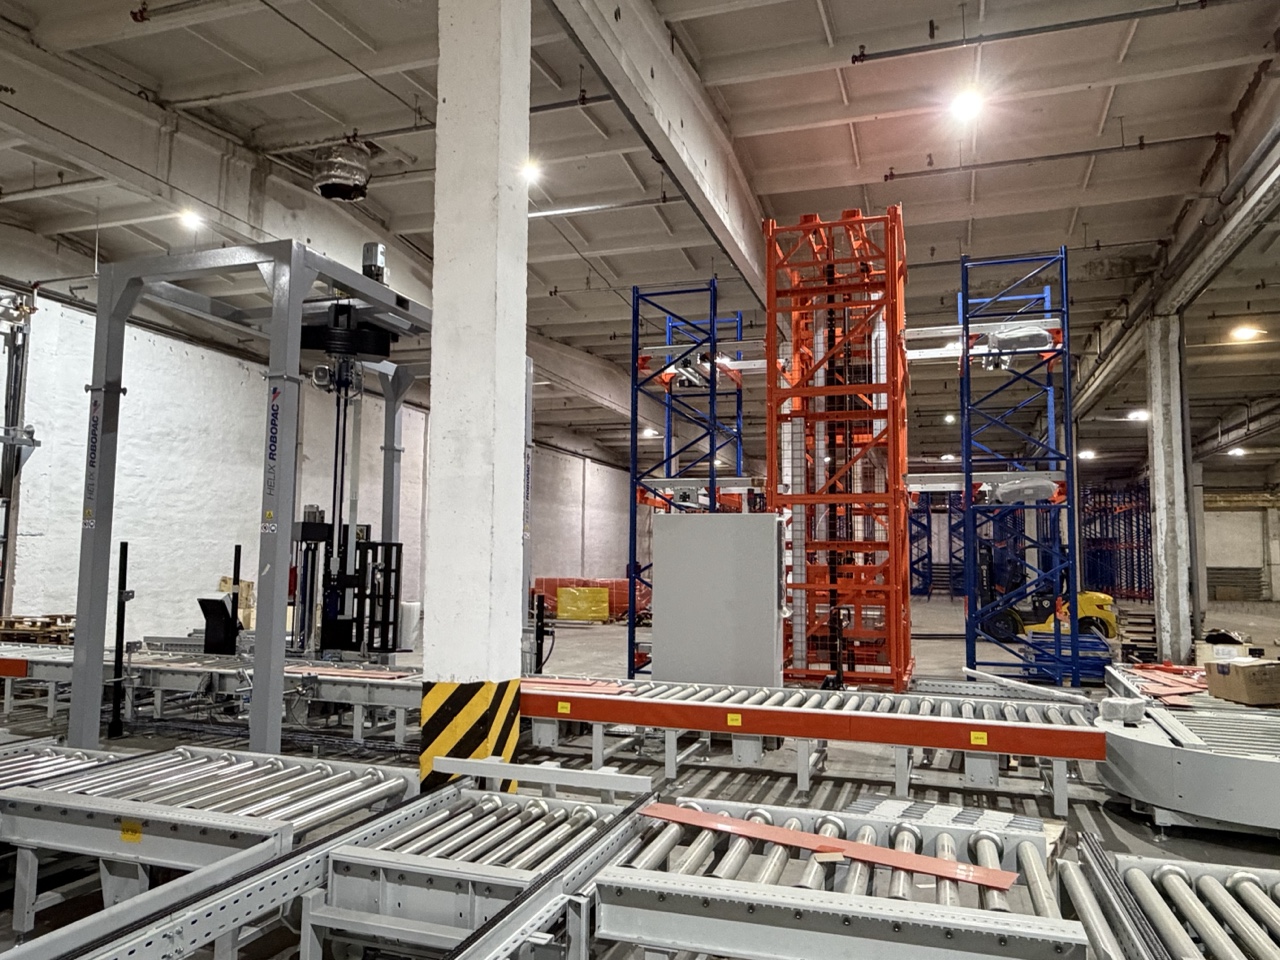
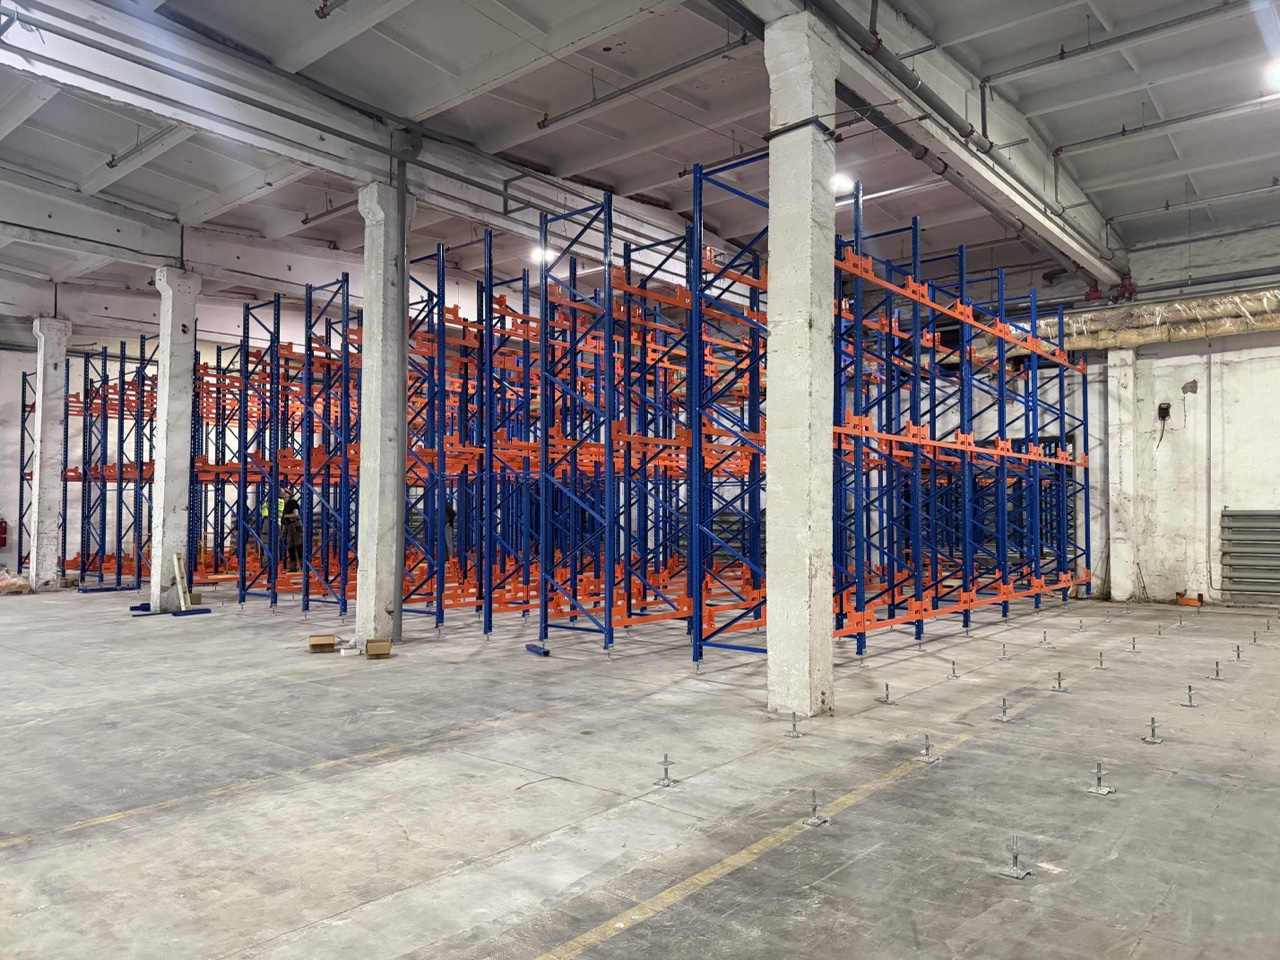
При размещении оборудования пришлось увязать стеллажи с вентиляцией, системой пожаротушения и конструктивными особенностями существующего и нового здания. Пространство ограничено, а требования пожарной безопасности нужно соблюдать при всей плотности хранения. Поэтому коммуникации и систему хранения проектировали в едином контуре, согласовывая их расположение в одном объёме здания.
Это потребовало точной проработки: трассы коммуникаций нужно было разместить вместе со стеллажной конструкцией и оборудованием, не создавая помех для работы комплекса. На площадке хранение, вентиляция и пожаротушение образуют единую инженерную компоновку.
Что выбрать: 3D-шаттлы или кран-штабелёр?
С учётом этих ограничений для высотного хранения мы сравнивали кран-штабелёр и 3D-шаттлы. Система с краном отлично подходит вытянутому зданию и в рассматриваемом варианте даёт прямой доступ к каждой паллете. Для заказчика существенным оказался риск отказа крана: пока его ремонтируют, товар в обслуживаемой им аллее недоступен.
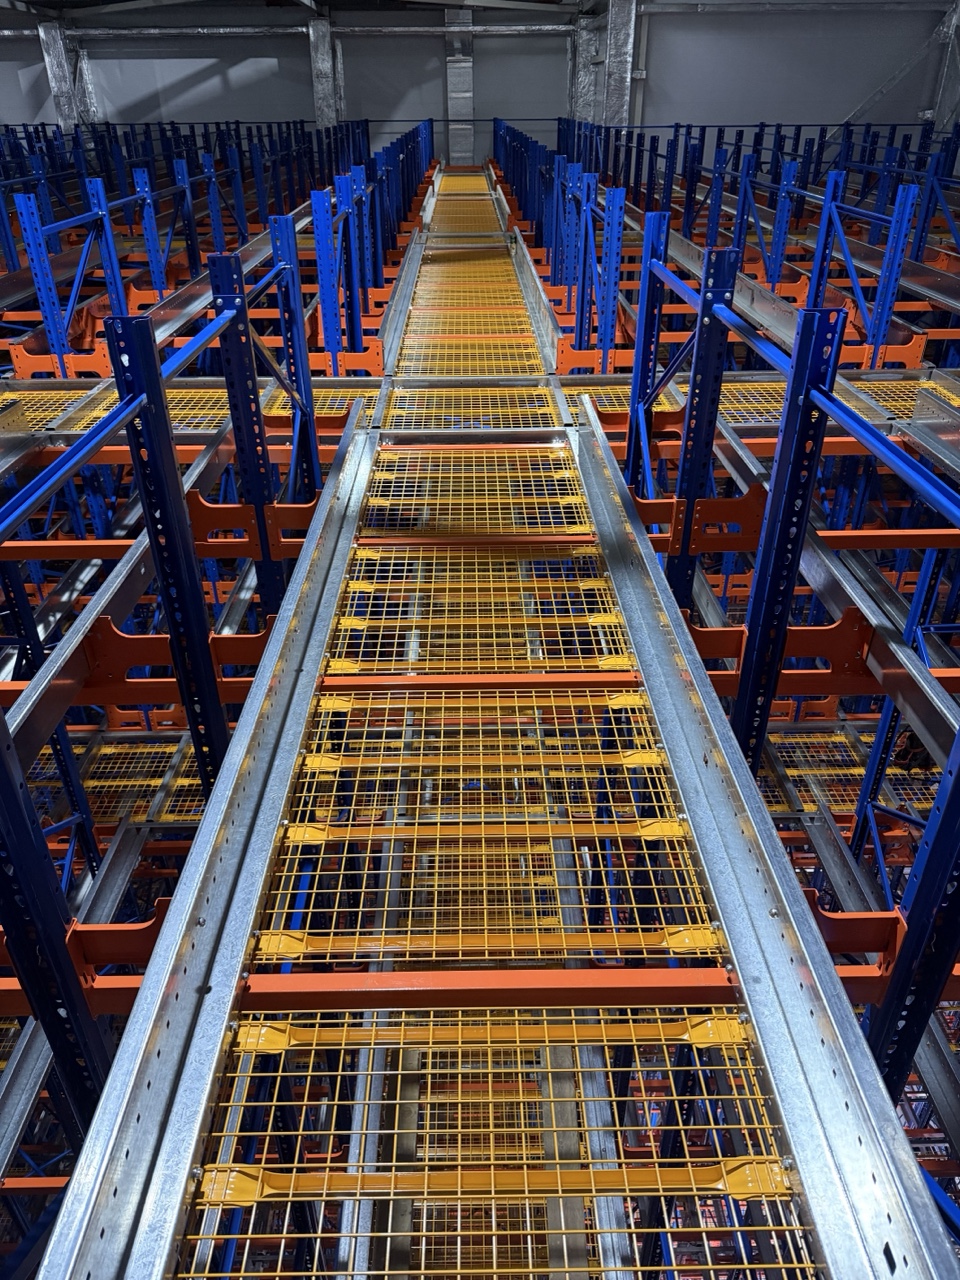
3D-шаттл, в отличие от крана, распределяет этот риск между несколькими машинами. Тележки перемещает паллеты по направляющим внутри стеллажей, а между ярусами их поднимают лифтовые установки.
Шаттлы могут заменять друг друга. Если машина сломалась, её извлекают, а другую направляют за паллетой. Для нашего клиента это стало одним из аргументов в пользу этой технологии: товары нескольких клиентов не должны зависеть от исправности одной машины.
Как выбрали схему комплектации
С технологией основного хранения определились. Следующий вопрос — как организовать комплектацию в соседнем корпусе. Для зоны комплектации мы сравнили четыре варианта. Здесь паллеты нужно постоянно подавать к сотрудникам, переупаковывать и возвращать остатки на хранение.
Первый — фронтальные стеллажи с отбором на нижних ярусах. Такая схема сохраняет пешие маршруты: сотрудники перемещаются между местами хранения и собирают товар. При росте нагрузки потребуется больше людей, а вместимость проходов и рабочей зоны ограничена.
Второй — двухуровневый мезонин с напольными роботами LMR для доставки паллет к станциям. Он сокращает перемещения сотрудников, но требует отдельной капитальной конструкции и своего парка роботов. Для СКЛП существенными недостатками стали высокая стоимость металлоконструкций и снижение полезного объёма хранения: роботизированная зона требует специального исполнения и ограничивает размещение товара в том же пространстве.
Третий — шаттловое хранение в сочетании с LMR, напольными роботами для перевозки паллет. В этом случае на одном участке появляются два типа роботизированного оборудования. Кроме того, применение напольных роботов потребовало бы доработки полов существующего корпуса. От этого варианта отказались по трём причинам: дорогостоящая модернизация пола по площади движения роботов; риск не получить производительность, сопоставимую с конвейером; большая потребность в полезной площади. Для выбранного потока конвейерная схема была предсказуемее и компактнее.
Мы выбрали четвёртый вариант: шаттловые стеллажи с конвейерной доставкой паллет к станциям отбора. Он позволяет использовать высоту существующего здания и сохранить одну технологию хранения в обеих частях комплекса. По сравнению с вариантом на напольных роботах конвейерная схема не требует такой же подготовки поверхности пола на всей площади их движения.
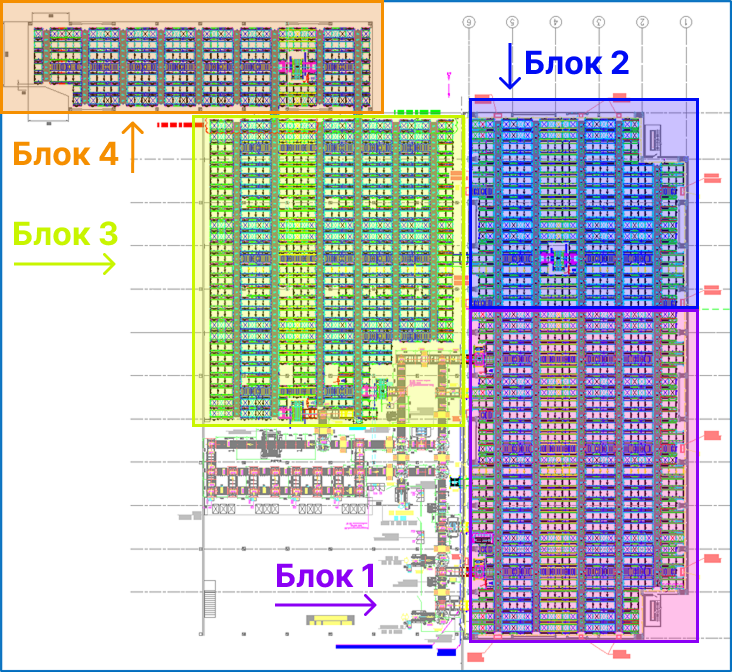
Комплекс разделён на четыре блока. Между ними предусмотрены связи для движения шаттлов и передачи грузов, но эти связи различаются: возможность перехода машины между блоками не всегда означает возможность перевезти по тому же пути паллету. Поэтому маршруты оборудования и грузов приходится проектировать отдельно.
Как проверили выбранную технологию в модели
Технологию хранения и комплектации выбрали. Оставалось проверить, как она справится с потоком. Нередко возникает вопрос, как организовать хранение и отбор с 3D-шаттлами и рассчитать его эффективность, если нам предстоит периодически тасовать паллеты, освобождать проезды, чтобы забрать конкретную паллету, и делать различные рокировки? Это нам предстояло выяснить на этапе имитационного моделирования.
Поэтому в процессе расчётов основное внимание уделили длительности поездки шаттла, ожиданию на маршруте и дополнительным перемещениям для доступа к товару.
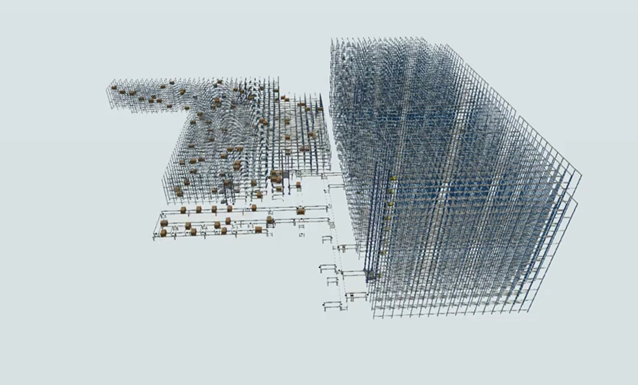
Для этого построили имитационную модель комплекса в FlexSim и проверили пять сценариев: максимальный входящий поток; максимальный исходящий поток; равномерную нагрузку с балансом входа и выхода; пиковую нагрузку на станции отбора; извлечение паллет из глубины хранения. Так мы проверяли не только размещение запаса, но и взаимодействие шаттлов между собой и с другим оборудованием — лифтами, конвейерами и станциями при разных нагрузках. По результатам тестов меняли количество шаттлов и другие параметры конфигурации.
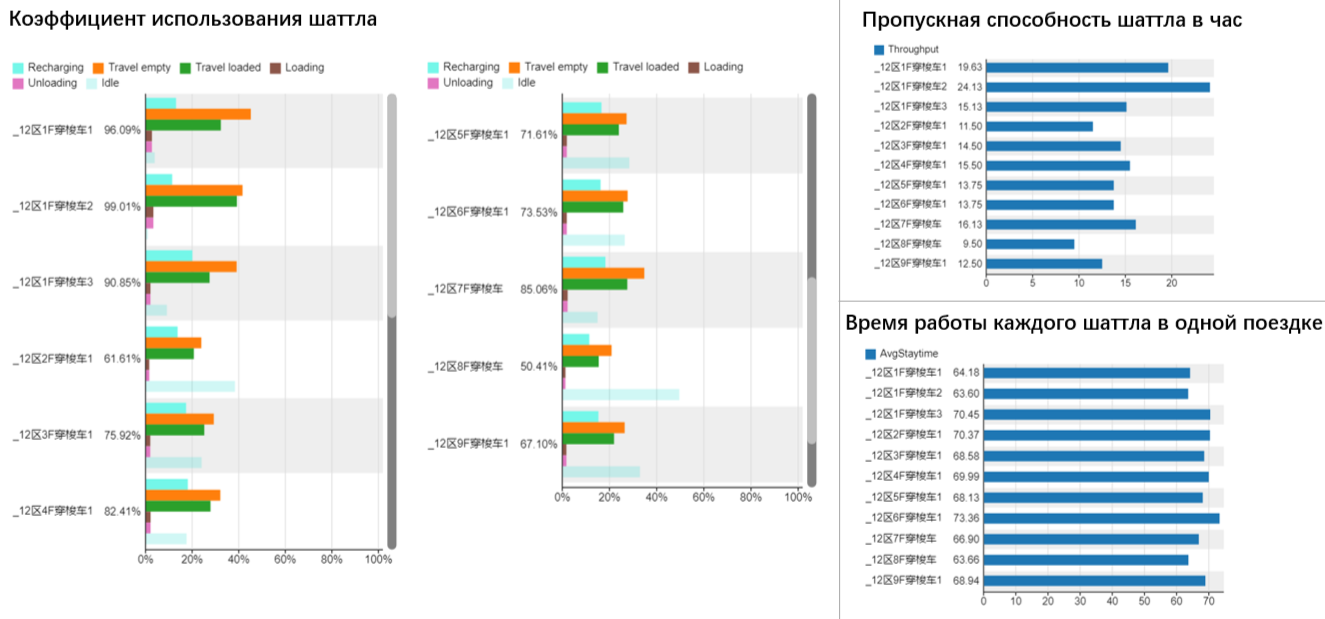
Время каждого шаттла разбили на движение с грузом и без груза, загрузку, выгрузку, зарядку и простой. Затем считали количество обработанных паллет в час и длительность поездки. Нас интересовало, сколько времени машина работает с грузом, а сколько ждёт или выполняет вспомогательные операции.
В расчёт поездки входят захват и передача паллеты, смена направления, перемещение между ярусами и ожидание свободного участка. Если учитывать только расстояние и скорость движения, нужное количество шаттлов будет занижено.
Моделирование позволило пересмотреть конфигурацию до монтажа. При недостаточной производительности проверяли, где возникает ограничение. Добавление шаттлов имеет смысл, когда не хватает именно их, а не пропускной способности соседнего участка.
Например, в исходной конфигурации лифты были углублены в систему хранения. Моделирование показало, что их лучше разместить ближе к конвейерам и точкам загрузки. Это снизило нагрузку на шаттлы и увеличило общую пропускную способность. Компоновку изменили до монтажа, когда для этого ещё не требовалось переставлять установленное оборудование.
Одна паллета на выдачу и несколько перемещений внутри
Особенно показателен оказался сценарий извлечения из глубины. В нём половина целевых паллет стояла на второй глубине канала, за другими паллетами.
Допустим, нужно достать вторую паллету из канала. Шаттл сначала перемещает первую на свободное место. Затем извлекает целевую паллету и выполняет её выдачу. После этого возвращает первую на исходное место. В описанном сценарии модели временное свободное место выбиралось случайным образом.
В результате мы выдаём одну целевую паллету, но шаттл успевает поработать с двумя. Он тратит время на перекладку передней паллеты и занимает для неё свободное место. При частых обращениях к товару в глубине эти операции заметно увеличивают нагрузку.
Поэтому при подборе оборудования мы учитываем глубину каналов и то, какие паллеты будут запрашивать на выдачу. Одинаковая скорость шаттлов при разной структуре запросов даст разную производительность.
Внутренние перемещения и выдачу через конвейер считаем отдельно. Для одной выданной паллеты шаттл может выполнить несколько перемещений. Окончательную производительность комплекса будем проверять на испытаниях.
В сценарии извлечения из глубины модель показала просадку производительности примерно на 30%. Чтобы компенсировать её, мы увеличили количество шаттлов. На время извлечения также влияют ярус хранения и расстояние до лифта.
Как паллета проходит через комплекс
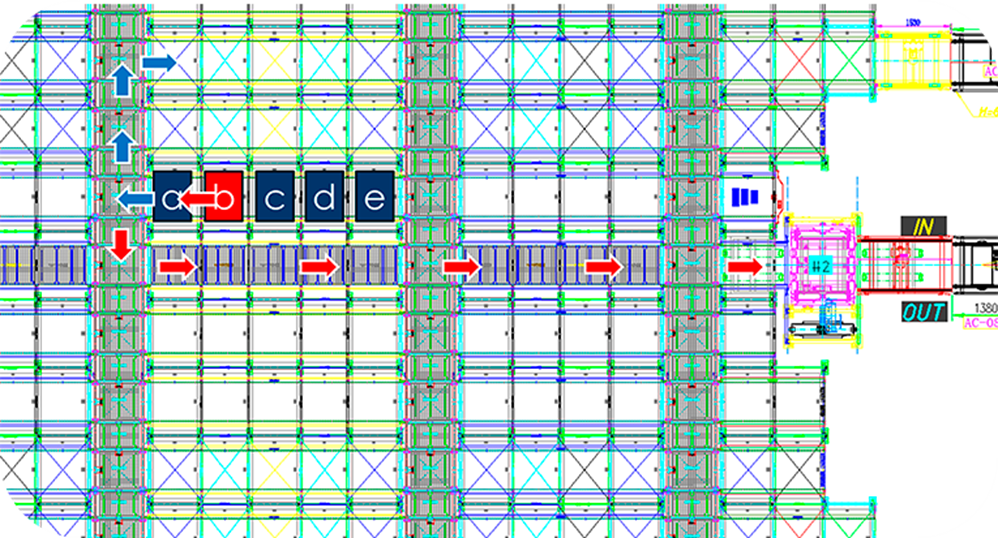
Теперь пройдём по получившейся схеме вместе с паллетой. Маршрут исходной паллеты начинается с приёмки. Сотрудник паллетоперевозчиком загружает её на конвейер через модуль загрузки с пола. Затем паллета движется к станции установки подставной паллеты: исходную приподнимают, под неё подают подставную, и получившийся «сэндвич» отправляется в систему хранения.
Когда поступает задание на отбор, шаттл извлекает нужную паллету и доставляет её к лифту. Лифт опускает её на конвейерную систему, ведущую к одной из четырёх рабочих станций.
Для коробочного отбора предусмотрены четыре рабочие станции. На каждой гидравлическая платформа поднимает паллету на удобный для сотрудника уровень. Сотрудник отбирает товар и формирует микс-паллету из разных товарных позиций.
После отбора оператор определяет, нужна ли остатку упаковка. Если нужна, исходная паллета проходит через паллетообмотчик. Затем остаток возвращается в зону хранения третьего и четвёртого блоков. При следующем задании паллета снова поступает на станцию; цикл повторяется.
На этом участке отдельной задачей стала настройка паллетообмотчика для работы с остатками после отбора. В типовой производственной задаче машина обрабатывает повторяющиеся паллеты с известными параметрами груза. У 3PL-оператора номенклатура меняется от клиента к клиенту, а вместе с ней меняются вес и габариты паллет.
После частичного отбора на обмотку поступают остатки товара: грузы разной высоты и размеров. Поэтому паллетообмотчик в этом проекте потребовал адаптации под разнообразие паллет и их весогабаритных характеристик. Его работу нужно согласовать с возвратом остатков на хранение.
Адаптация затронула механику, электрику и программное обеспечение паллетообмотчика.
Как WCS НТЛС управляет оборудованием
Маршрут определён. Теперь нужно, чтобы оборудование выполняло его как единый комплекс. В этом проекте стояла задача увязать оборудование для централизованного управления и контроля работы системы. Шаттлы, лифты, конвейеры и упаковочное оборудование от разных поставщиков было принято интегрировать в WCS. У каждого устройства своя логика управления. Чтобы паллета последовательно прошла весь маршрут, работу устройств нужно согласовать заранее.
Для этого выбрали WCS НТЛС (Warehouse Control System) — систему управления складским оборудованием. Она интегрируется с WMS заказчика через API. WMS формирует складское задание, а WCS организует его выполнение оборудованием и координирует передачу груза между участками.
Для СКЛП это означает согласованную последовательность: по заданию WMS шаттл извлекает нужную паллету, лифт передаёт её на конвейер, а тот доставляет к станции отбора. Затем система организует дальнейшее перемещение остатка, включая обмотку, если оператор указал её необходимость. Однако процедура интеграции не такая простая, как может показаться. Нам предстояло адаптировать WCS под бизнес-процессы заказчика. К слову, техническое задание на интеграцию WCS НТЛС и WMS на сегодняшний день занимает более 50 страниц текста (без учета блок схем с визуализацией логики процесса) и продолжает развиваться.
На программном уровне мы также дорабатываем управление приоритетами и производительностью: срочность задания из WMS должна влиять на очередность работы оборудования и подачу паллет к станциям отбора.
WCS позволяет подключать оборудование разных производителей. Для этого мы согласовываем команды и статусы, интерфейсы обмена и действия при ошибках. На пусконаладке нам предстоит проверить, как программное управление работает с фактически собранным оборудованием.
Что уже сделано и что покажет запуск
С этой схемой мы перешли к реализации. Новый корпус построен, существующий модернизирован, коммуникации подведены. После завершения механического монтажа предстоят пусконаладка и испытания.
В I квартале 2027 года планируем запустить первый и второй блок высотном комплексе для работы с монопаллетами. Во II квартале введём в эксплуатацию третий и четвёртый блоки и начнём работу с микспаллетами, собранными из разных товарных позиций.
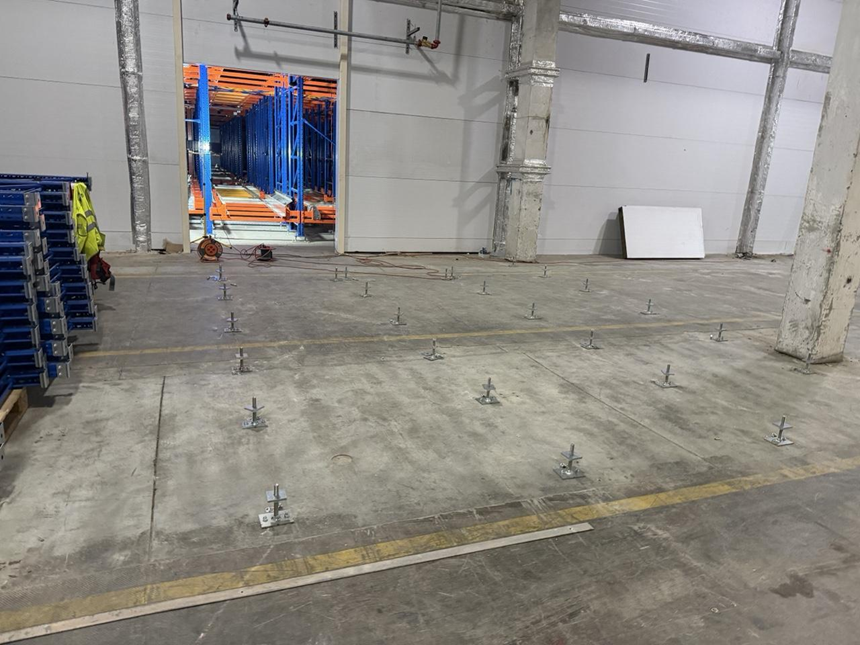
По предварительному расчёту заказчика, обслуживание дополнительных 10 000 паллет в круглосуточном режиме потребовало бы около 150 сотрудников при классической схеме, это комплектовщики, упаковщики, водители погрузочный техники и другой персонал. Для роботизированного комплекса заказчик рассчитывает на команду из 48 человек. Фактическую потребность в персонале оценим после запуска.
Предварительный расчётный срок окупаемости проекта — пять лет. Для нас и нашего клиента эти сроки являются целевыми, и мы и наш клиент тщательно готовимся, чтобы выйти на окупаемость к согласованным срокам.
После запуска мы будем внимательно отслеживать производительность всей системы при разной нагрузке и то, как часто сотрудникам приходится вмешиваться в работу оборудования.
До окончательной конфигурации мы прошли большой путь: сравнивали технологии, защищали решение перед заказчиком и внутри команды. Поставщиков рассматривали в Китае, Индии и Европе. Для грамотной реализации проекта нам помог открытый диалог с СКЛП: заказчик, в том числе, рекомендовал логистические компании, заводы-производители мы согласовывали совместно и не скрывали возникающих проблем.
Тем, кто планирует роботизацию или автоматизацию складских мощностей, я советую наращивать собственные компетенции и после выбора партнёра проходить реализацию с понятным распределением ответственности между заказчиком и интегратором. Одновременная работа с несколькими компаниями без согласованного подхода часто мешает принять верное решение. И ещё: без заинтересованности собственников и команды на стороне заказчика такие проекты просто не взлетают или гаснут на этапе бюджетирования. Топ-менеджер или собственник должен быть одним из лидеров проекта, развивать собственную насмотренность, чтобы осознанно выбирать партнёров для будущих проектов.
Механический монтаж подходит к концу, начинается этап электромонтажных работ и пусконаладочные мероприятия . Следующая проверка будет на площадке: сможет ли собранный комплекс выполнять те же задания, с которыми справилась имитационная модель? Мы проверим не только оборудование, а еще готовность персонала склада к новым вызовам: возрастает скорость сборки и интенсивность операций, всё это ляжет в основу расчетов окупаемости комплекса. Уже скоро расскажем об этом уже после первых месяцев промышленной эксплуатации
KioskNews shows a cleaned-up reading view extracted from the publisher’s page — the original always lives on their site, not ours.