Инструмент или соавтор: промышленный кобот рисует вместе с художником
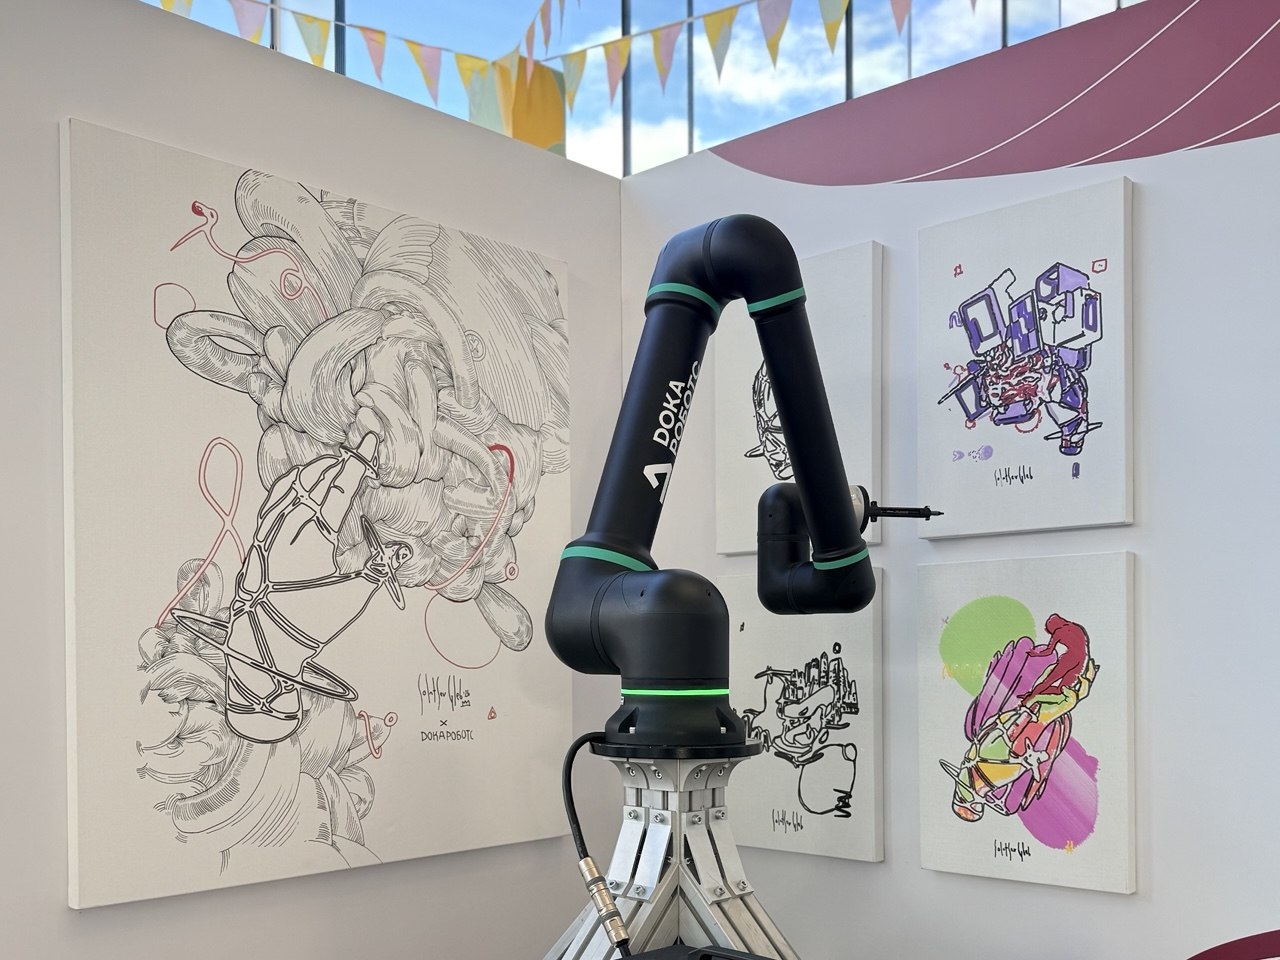
На выставках промышленные роботы обычно показывают типовые операции, как они умеют перекладывать коробки, сортировать предметы или варить металл. В этот раз мы дали роботу фломастер и поставили задачу создать арт-объект. Подробно рассказываем,что из этого вышло, сколько человек над этим работали и как учили робота держать фломастер.
Меня зовут Александр Кормишин, я руководитель маркетинга в РОБОПРО. Это компания-разработчик коллаборативных промышленных роботов DOKA РОБОТС — тех, что могут избавить человека от рутинных задач, работая бок-о-бок с ним на производстве.
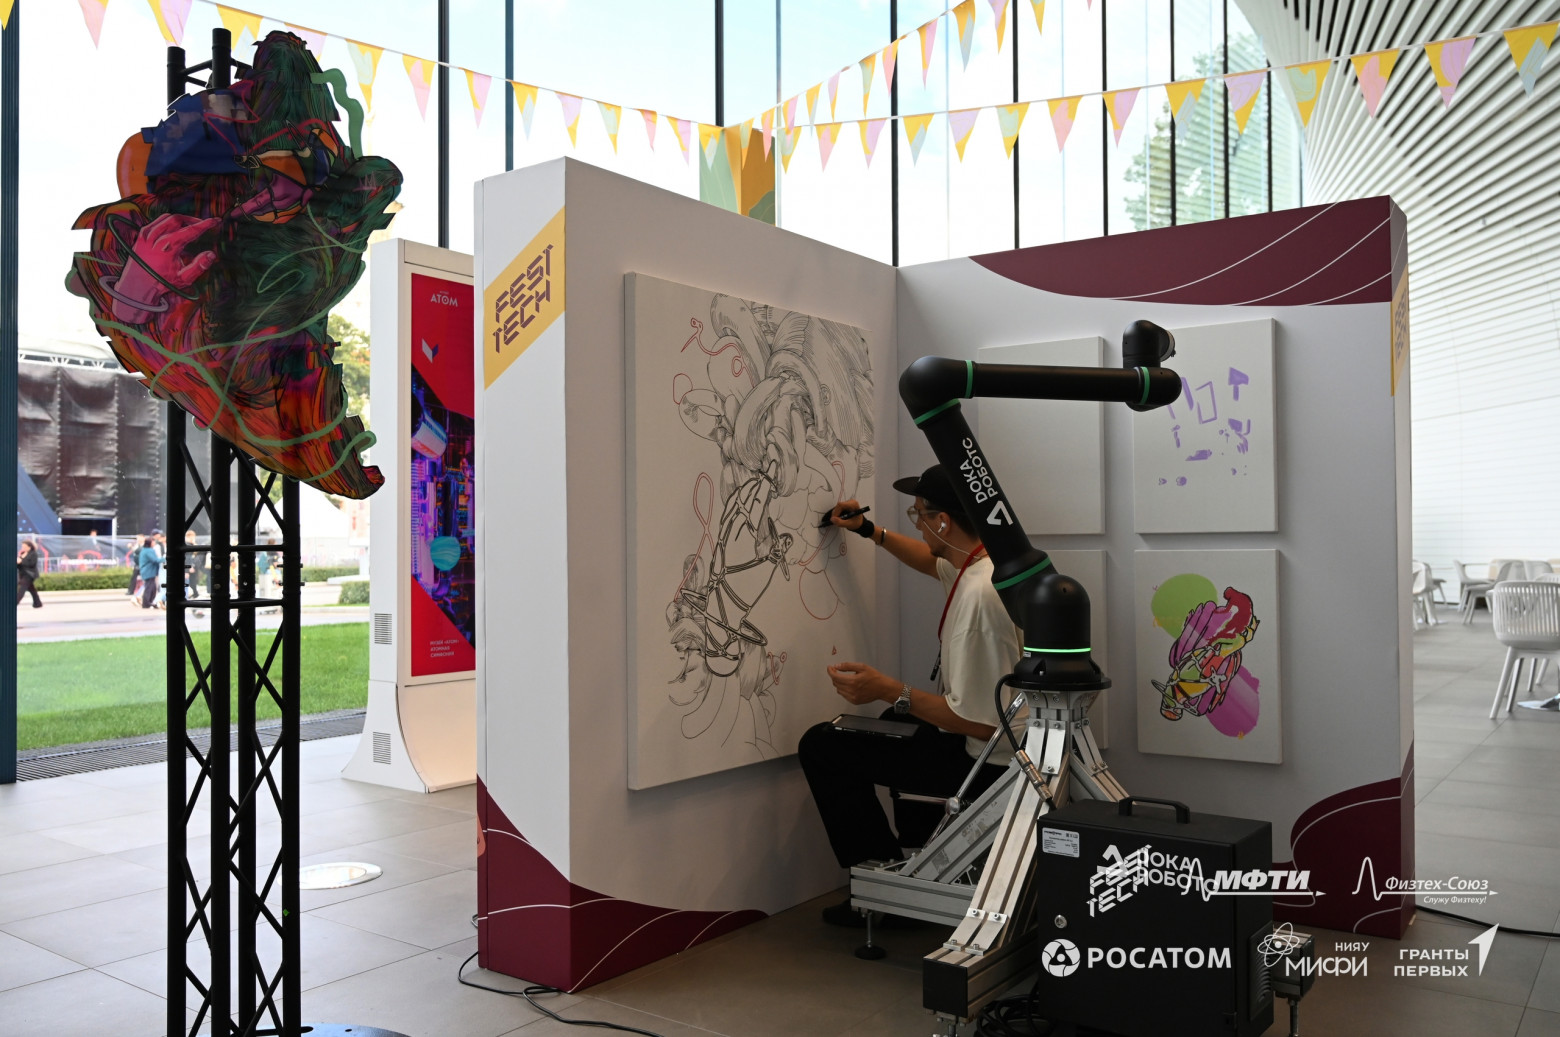
На выставке FestTech наш серийный робот RC10 выступал подмастерьем у художника Глеба Солнцева. Для нас смысл идеи был в том, чтобы перенастроить именно серийного робота под неожиданную задачу — он нарисовал основной контур, а художник доработал детали.
Вместе с технической командой проекта мы подготовили описание всех процессов: как разрабатывалась пружина и держатель, как писали код, и что сломалось на тестах. А заодно подробно рассказали, в чем заключается переналадка такого устройства.
Как промышленный кобот попал в арт-проект
Всё началось с того, что к нам обратилась компания ArtVisioner. На мероприятии FestTech у них была собственная выставочная зона, для которой они искали необычный формат взаимодействия искусства и технологий. Так появился проект, в котором промышленный кобот стал участником художественного перформанса. Текст выставки «Научные миры» ставил вопрос: где заканчивается инструмент и начинается соавтор? И для поиска они хотели задействовать нашего робота.
Для нас это удачный повод показать миру сразу несколько моментов:
Наши роботы коллаборативные, то есть работают рядом с людьми без ограждений, в отличие от классических промышленных роботов. Перформанс бок о бок с художником как раз демонстрирует это свойство.
Команда хотела проверить точность и мелкую моторику робота, который на выставках обычно перекладывает коробки, варит металл или даже кофе.
Было интересно узнать, насколько быстро получится сделать решение «от и до», а трехнедельный срок смотрел на нас с вызовом.
В общем, идея нас увлекла и мы стали обсуждать детали.
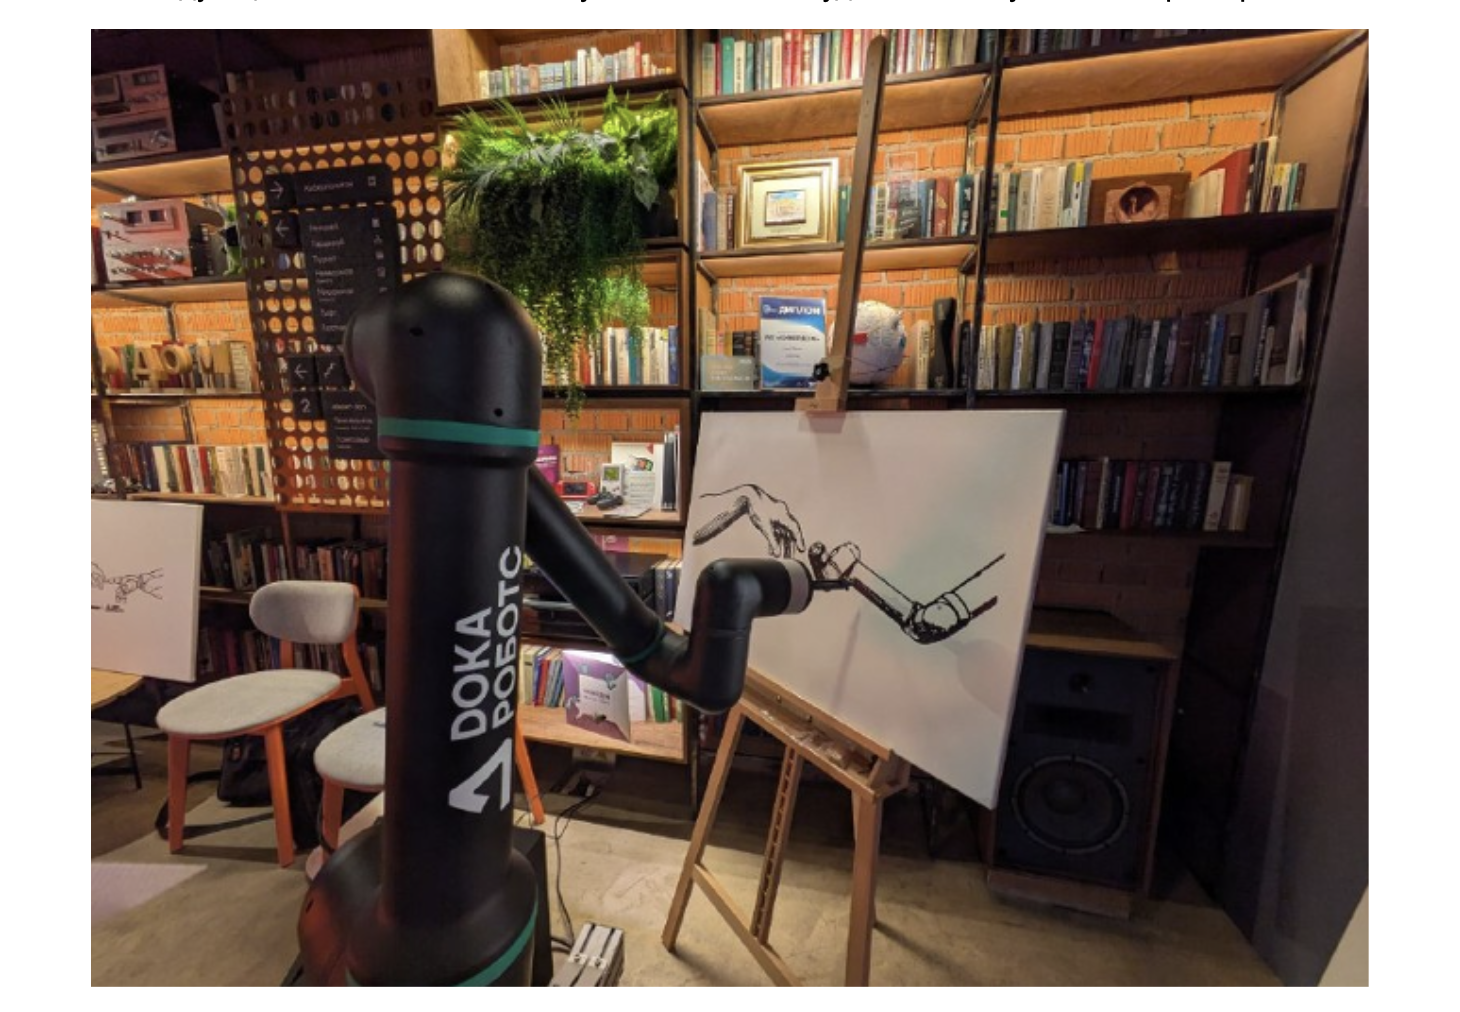
Для реализации наши партнеры пригласили художника Глеба Солнцева. В этом дуэте робот — подмастерье и помощник, Глеб — автор концепции картины.
В «Касании» человеческая рука трансформируется в техногенную конструкцию из фрагментов и соприкасается с абстрактной формой, исполненной быстрыми, почти хаотичными штрихами. По замыслу художника это попытка дотянуться до того, что без науки и инструментов остается недоступным человеку.
Запрос звучал сложнее, чем «научить робота водить маркером». Нам был нужен не плоттер и не декорация рядом с готовой картиной. Машина выполняла самостоятельную часть изображения — основной контур руки и всей композиции, после чего художник доводил картину до финала. Зритель смог увидеть различие двух способов действия: алгоритмического и интуитивного. Это концепт отлично лег в концепт выставки.
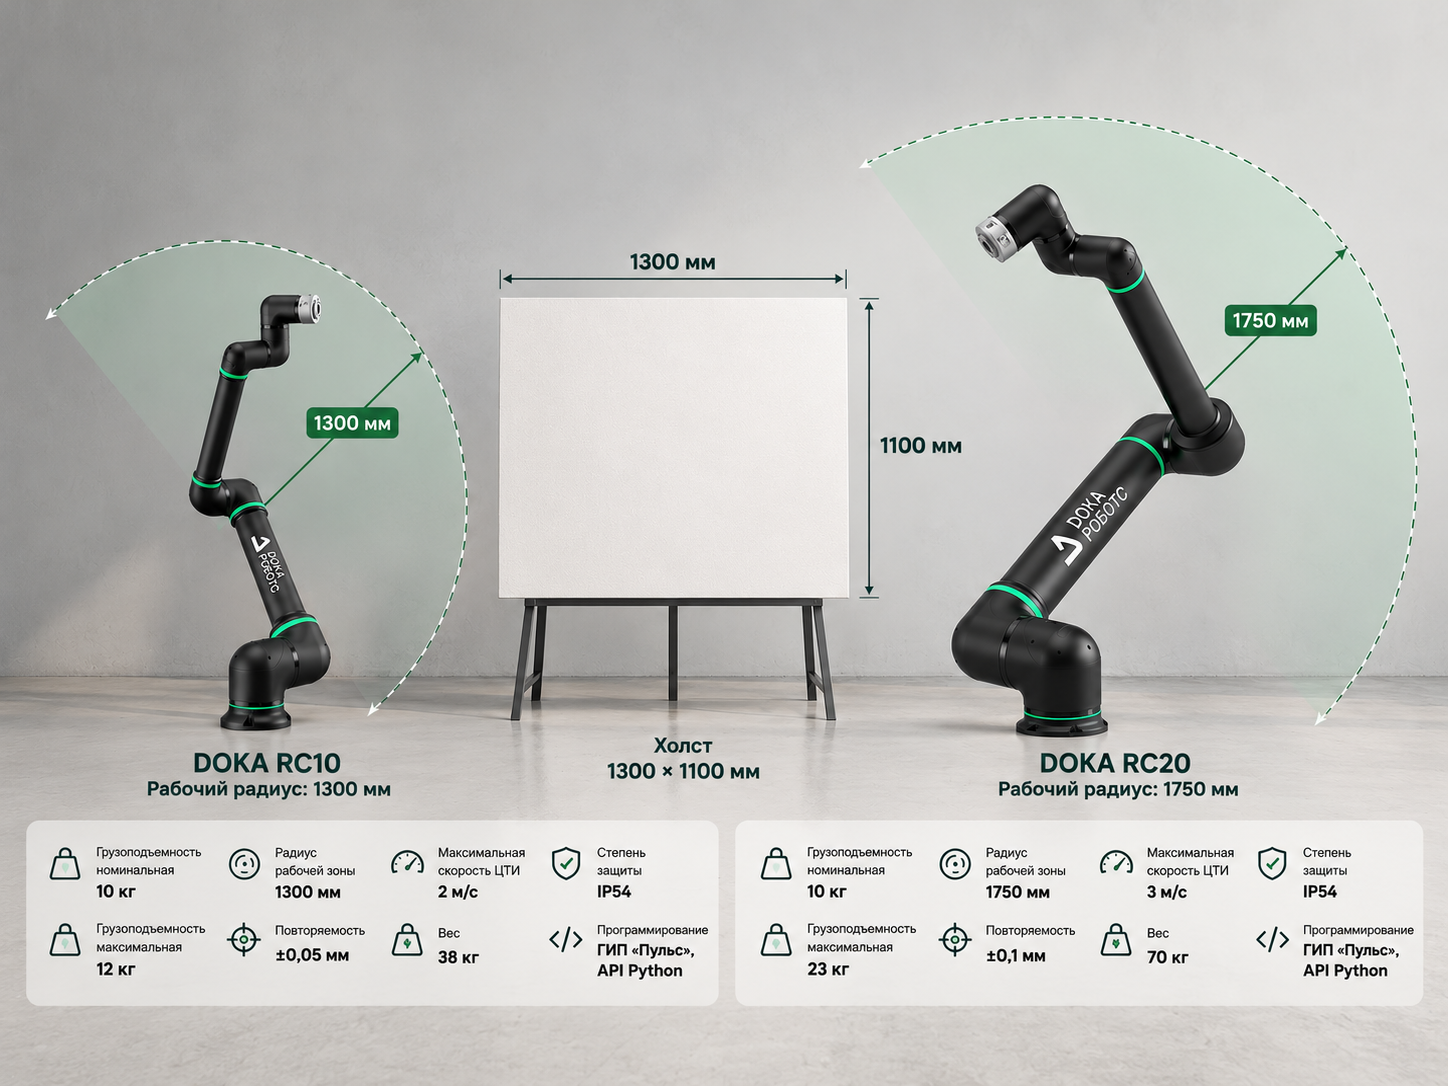
В переводе на язык физики это значилось, что к назначенной дате кобот должен был воспроизводимо нарисовать сложный контур на вертикально закрепленном полотне размером 1300х1100 мм.
Почему серийный RC10
Из шести наших моделей роботов для проекта мы рассматривали две: DOKA RC10 и DOKA RC20.
Мы принципиально хотели использовать серийную модель, чтобы понять, насколько быстро промышленную платформу можно переоснастить для нетиповой задачи.
Нам важен был рабочий радиус, который позволил бы захватить полотно (1300 мм в длину) и компактность для перевозки. Поэтому выбор сделали в пользу DOKA RC10 — его радиус как раз 1300 мм. У RC20 радиус почти 2 метра, а вот весит он больше 50 кг.
Чуть подробнее о DOKA RC10
Это промышленный коллаборативный робот, разработанный и произведённый в России. Он предназначен для работы рядом с человеком и может выполнять разные производственные задачи в зависимости от установленной оснастки.
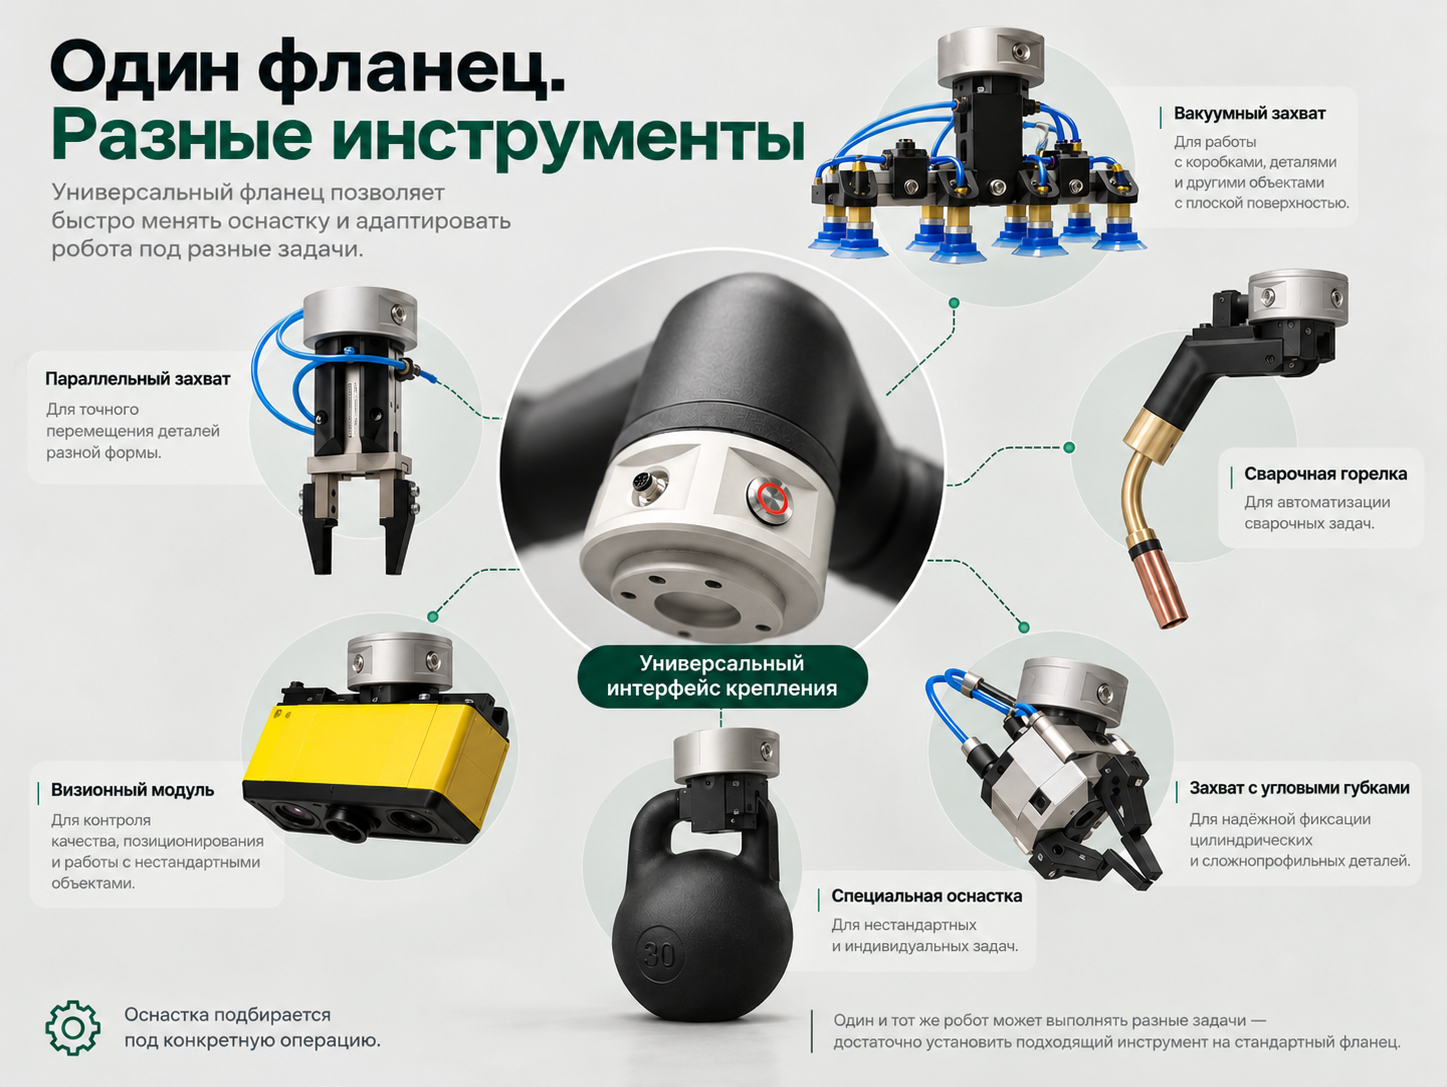
На конце манипулятора расположен универсальный фланец для крепления рабочих инструментов. На него можно устанавливать различные типы захватов и специализированную оснастку: от вакуумных присосок для перемещения деталей до сварочной горелки. Это позволяет адаптировать робота под конкретную операцию, не меняя саму роботизированную платформу.
Вот, например, DOKA RC10 используется в мобильном сварочном комплексе, где на фланце установлена сварочная горелка.
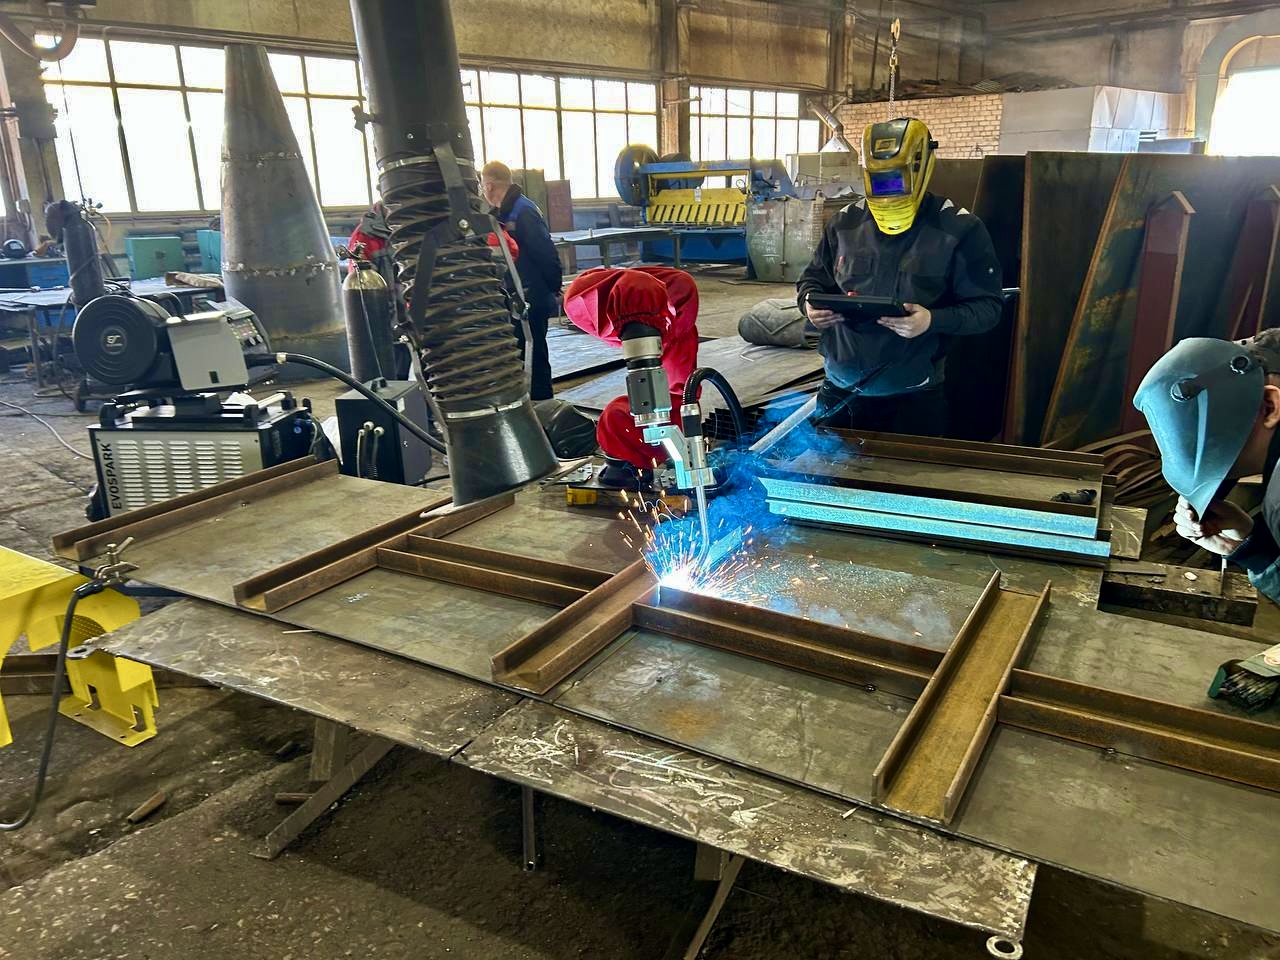
Робот программируется через графический интерфейс «Пульс» и Python API; «Пульс» включен в реестр российского ПО. По данным Ростеха, на испытаниях производительность рабочего места с использованием сварочного комплекса на базе кобота выросла на 57%, загрузка оборудования — до 90%, сроки изготовления сократились втрое.
Можно сказать, что данный робот в рабочее время пашет на заводе, а на досуге занимается рисованием.
Держатель с пружиной: как сохранить контакт с бумагой
Первое, что меняется при переналадке — рабочий орган робота. Сам фланец манипулятора ничего не рисует и команде предстояло разработать захват для маркера.
Захват должен был:
зафиксировать инструмент,
сохранить его ориентацию,
обеспечить предсказуемое положение кончика относительно фланца,
надежно держать маркер,
не ломаться при замене маркера.
Захват спроектировал наш опытный инженер буквально за несколько часов. Его распечатали на 3D-принтере и сразу отправили на тестирование. И — отличное начало! — захват заработал с первого же раза абсолютно так, как мы и хотели.
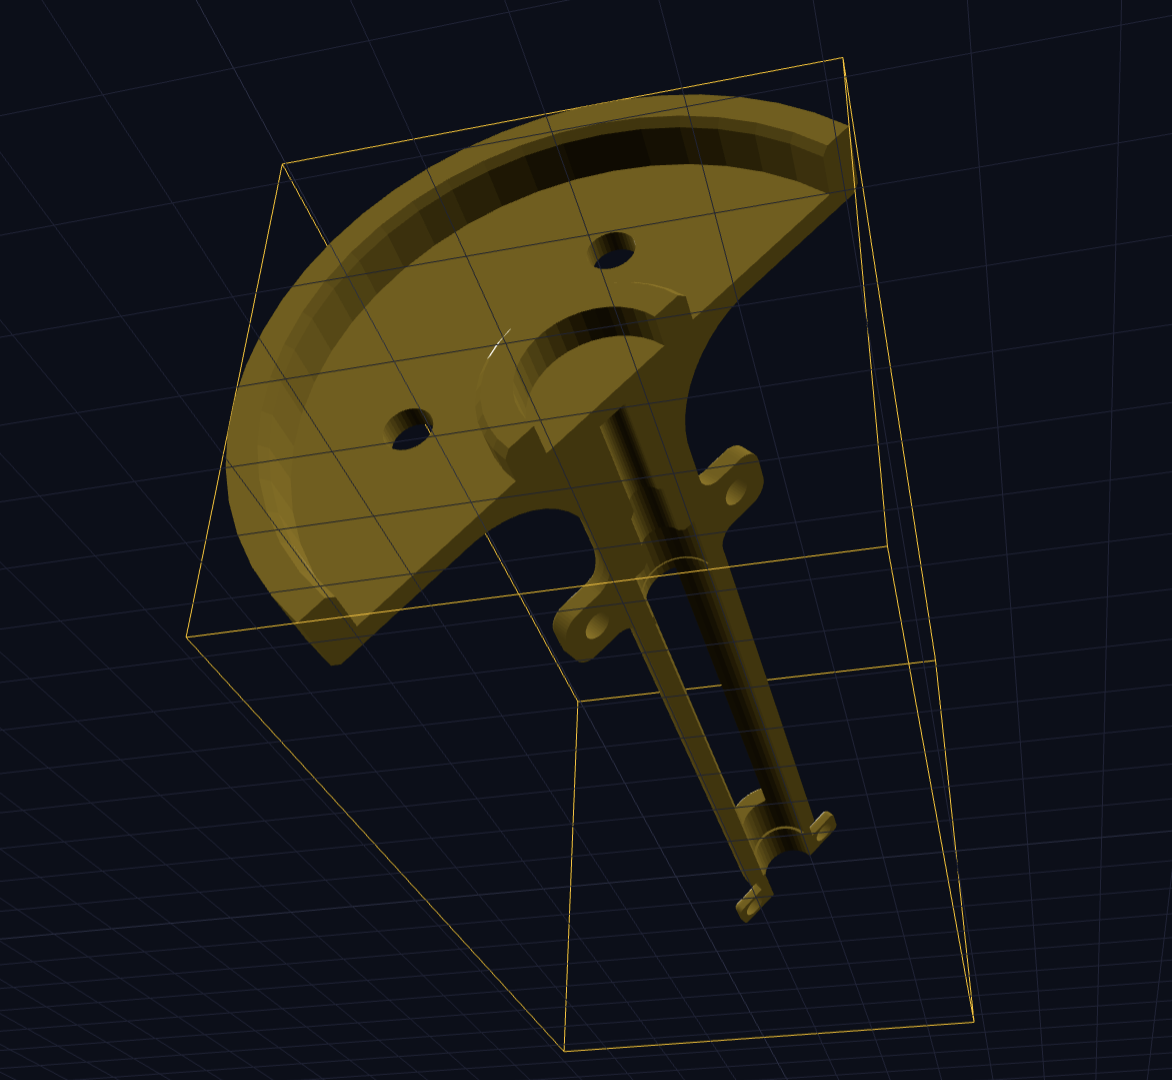
Главная инженерная идея — это пружина. Дело в том, что если маркер жестко закреплен, то он либо теряет контакт с бумагой, либо давит слишком сильно. Решение: маркер фиксируется винтом, а пружина дает небольшой ход по нормали к холсту. Это компенсирует неровность поверхности и погрешность установки. Так сохраняется контакт, но бумага при этом не продавливается.
От изображения к траектории: слои, точки и система координат
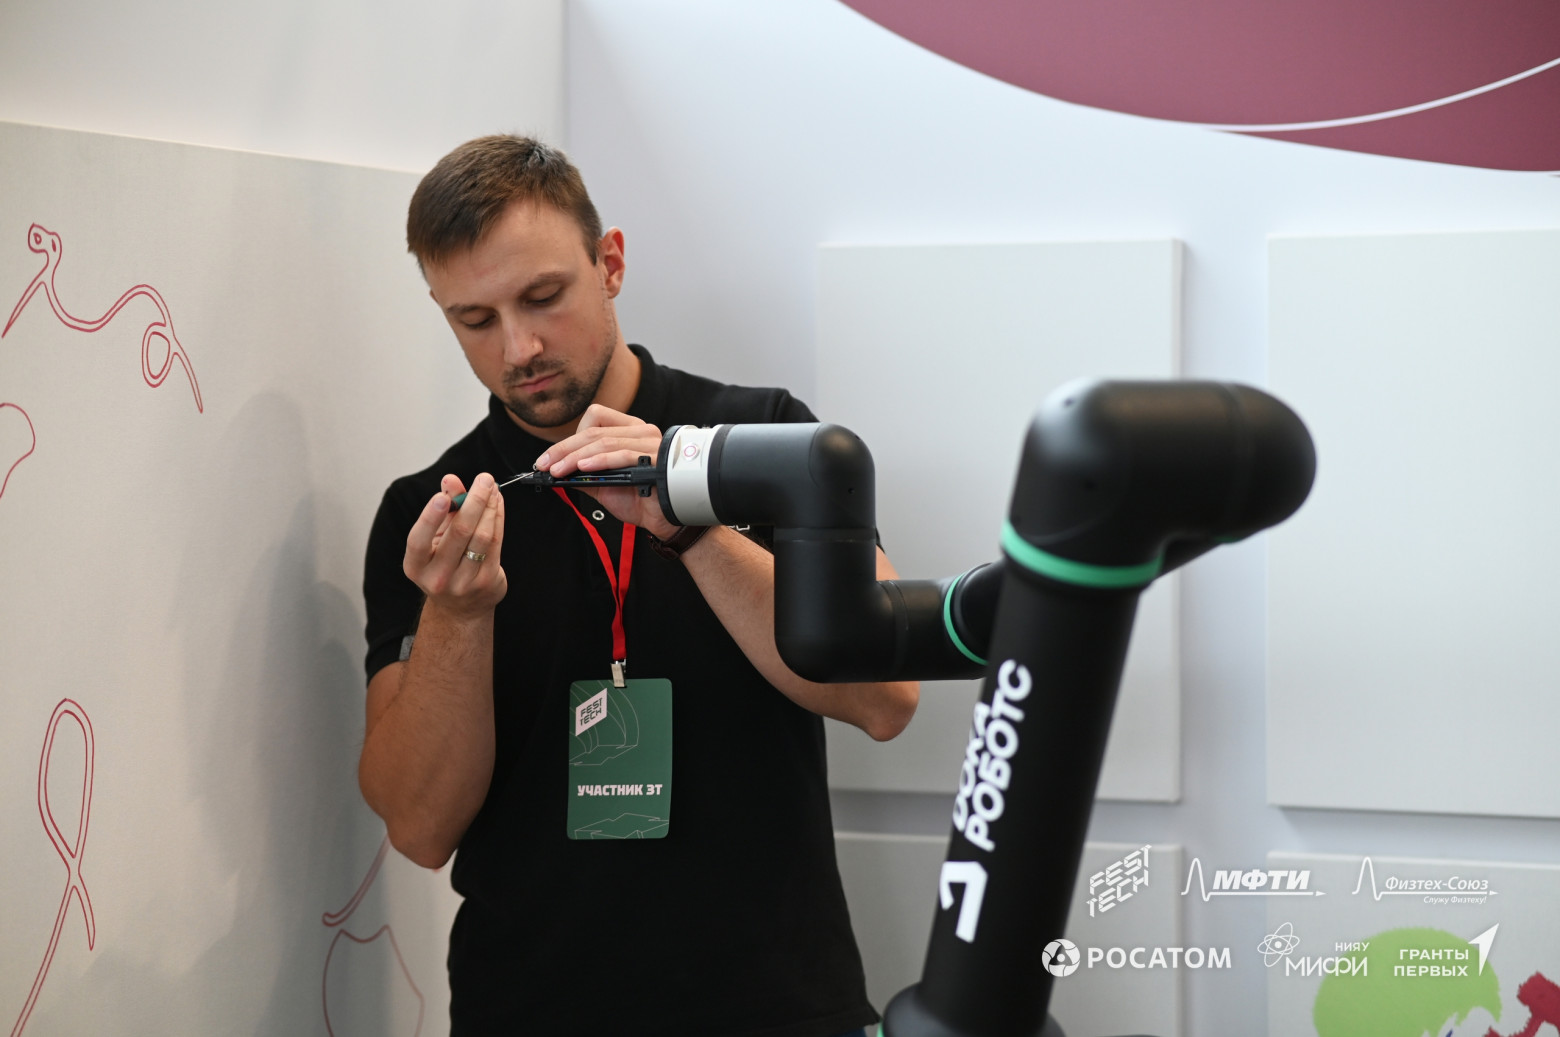
Старший разработчик DOKA РОБОТС Леонид Уваровский описал первый этап так: «Глеб отправляет нам работы, мы разбиваем их по линиям, разбиваем по слоям и ставим на каждую линию определенное количество точек».
Роботу нужна последовательность поз инструмента в пространстве: положение по трем осям, ориентация, скорость и состояние контакта с поверхностью.
Разработчики создали программу, которая переводит любые картинки в точки и слои. Точки формируют очертания рисунка, слои делают возможным использование нескольких цветов (в нашем случае двух). Система представляет собой цепочку из 4 звеньев:
Конвертер превращает картинку в слои и точки.
RPMP планирует движение.
«Пульс» и Python API исполняют его на роботе.
На реальном холсте проверяются траектории, и там видны ошибки, которых не видно на экране.
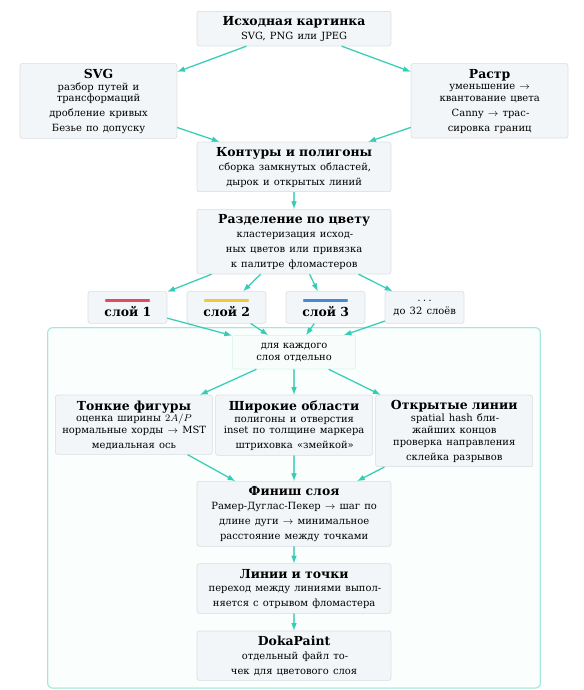
Работа была разделена между двумя людьми: Леонид Уваровский создал конвертер, слайсер, веб-интерфейс и интеграцию с роботом, а ведущий разработчик Сергей Борисов отвечал за планировщик RPMP, который превращает точки в согласованное движение суставов.
Что на входе и что на выходе
На входе два разных объекта, и путать их нельзя.
Векторный SVG уже состоит из путей. Конвертер разбирает контуры, упрощает их и расставляет точки вдоль длины. Геометрия автора сохраняется: если в файле кольцо, на листе будет кольцо.
У обычного изображения в png или jpeg нет путей, но есть пиксели. Сначала трассировка собирает контуры по контрасту и тонам, и только потом срабатывает та же точечная геометрия, что и для SVG. Отсюда два режима в интерфейсе: «Контур SVG» и «Растр».
На выходе получаем полилинии в собственном текстовом формате. Имя контура начинается с «o», вершина — с «v». Третье число у вершины, radius_blend, по умолчанию равно −1: планировщик подставляет своё сглаживание стыка. Комментарии несут цвет, имя слоя и лист. Служебный контур _canvas задаёт габарит и в рисунок не входит. Замкнутость определяется просто: первая и последняя точки совпадают.
Фрейм: Фрагмент файла DokaPaint
# color #111111
# name Чёрный
# canvas 0 0 1 0.707
o _canvas
v 0 0 -1
v 1 0.707 -1
o Line1
v 0.421 0.635 -1
v 0.410 0.642 -1
v 0.408 0.651 -1
Такой файл читается десятком строк. Дальше точки нормализуются в систему листа и уходят в RPMP.
Фрейм: Разбор формата. Радиус сглаживания остаётся третьей координатой и передаётся планировщику как есть.
def load_dokapaint(text):
    contours, current = [], None
    for raw in text.splitlines():
        line = raw.strip()
        if not line or line.startswith("#"):
            continue
        if line.startswith("o "):
            current = {"name": line[2:].strip(), "points": []}
            contours.append(current)
        elif line.startswith("v "):
            _, x, y, blend = line.split()[:4]
            current["points"].append((float(x), float(y), float(blend)))
    return [c for c in contours if c["name"] != "_canvas" and c["points"]]
Сущности: точка, линия и слой
Точка. Минимальная единица траектории. У точки есть координаты x и y, индекс внутри линии и параметр radius_blend. Для первой и последней точки линии сглаживание всегда обнуляется, чтобы робот точно начал и закончил штрих.
Линия. Упорядоченный список точек, который робот проходит без отрыва маркера. У линии есть имя, порядковый номер и признак замкнутости. В формате DokaPaint строка o Line1 начинает новую линию, а следующие строки принадлежат ей до следующего знака o. Замкнутый контур хранится с повтором первой точки в конце. При выгрузке линии сортируются по числу точек: сначала идут самые длинные, затем короткие детали.
Слой. Набор линий, который рисуется одним маркером (то есть одним цветом). У слоя есть имя, цвет, толщина маркера, способ штриховки и собственные параметры прореживания. Скрытые слои в выгрузку не попадают. Каждый видимый слой экспортируется отдельным файлом; на роботе это файлы 1, 2, 3 без расширения.
Переход между линиями
Перед первой линией робот приходит в точку над её началом на переходной высоте, затем опускает фломастер на холст. Внутри линии точки выполняются подряд с рабочей скоростью.
конец линии → подъём → переезд над началом → опускание → следующая линия
После последней точки линии робот поднимается, на безопасной высоте перемещается над началом следующей линии и снова опускается. Высота и скорость перехода задаются отдельно от рабочего движения, а после последней линии выполняется только подъём.
Цветные работы режутся на слои. Архив «поделиться» собирает три представления одного документа: preview.jpg для человека, drawing.svg для векторного архива и каталог dokapaint/ с теми же нумерованными слоями, которые поедут на контроллер.
Тесты и корректировка совместно с художником
Вместо одной идеальной картинки мы проверяли отдельные свойства системы: замкнутый контур, длинную прямую, мелкие детали, штриховку, возврат к следующему цветному слою.
После простых фигур перешли к более сложной композиции с большим числом коротких сегментов. На ней проявились проблемы, которых не было на первом тесте: слишком высокая плотность точек, разрывы контуров и заметное накопление ошибки между цветными проходами. Но не смотря на это, нам стало понятно, что весь конвейер — от исходного SVG до движения кобота, — уже работает целиком.
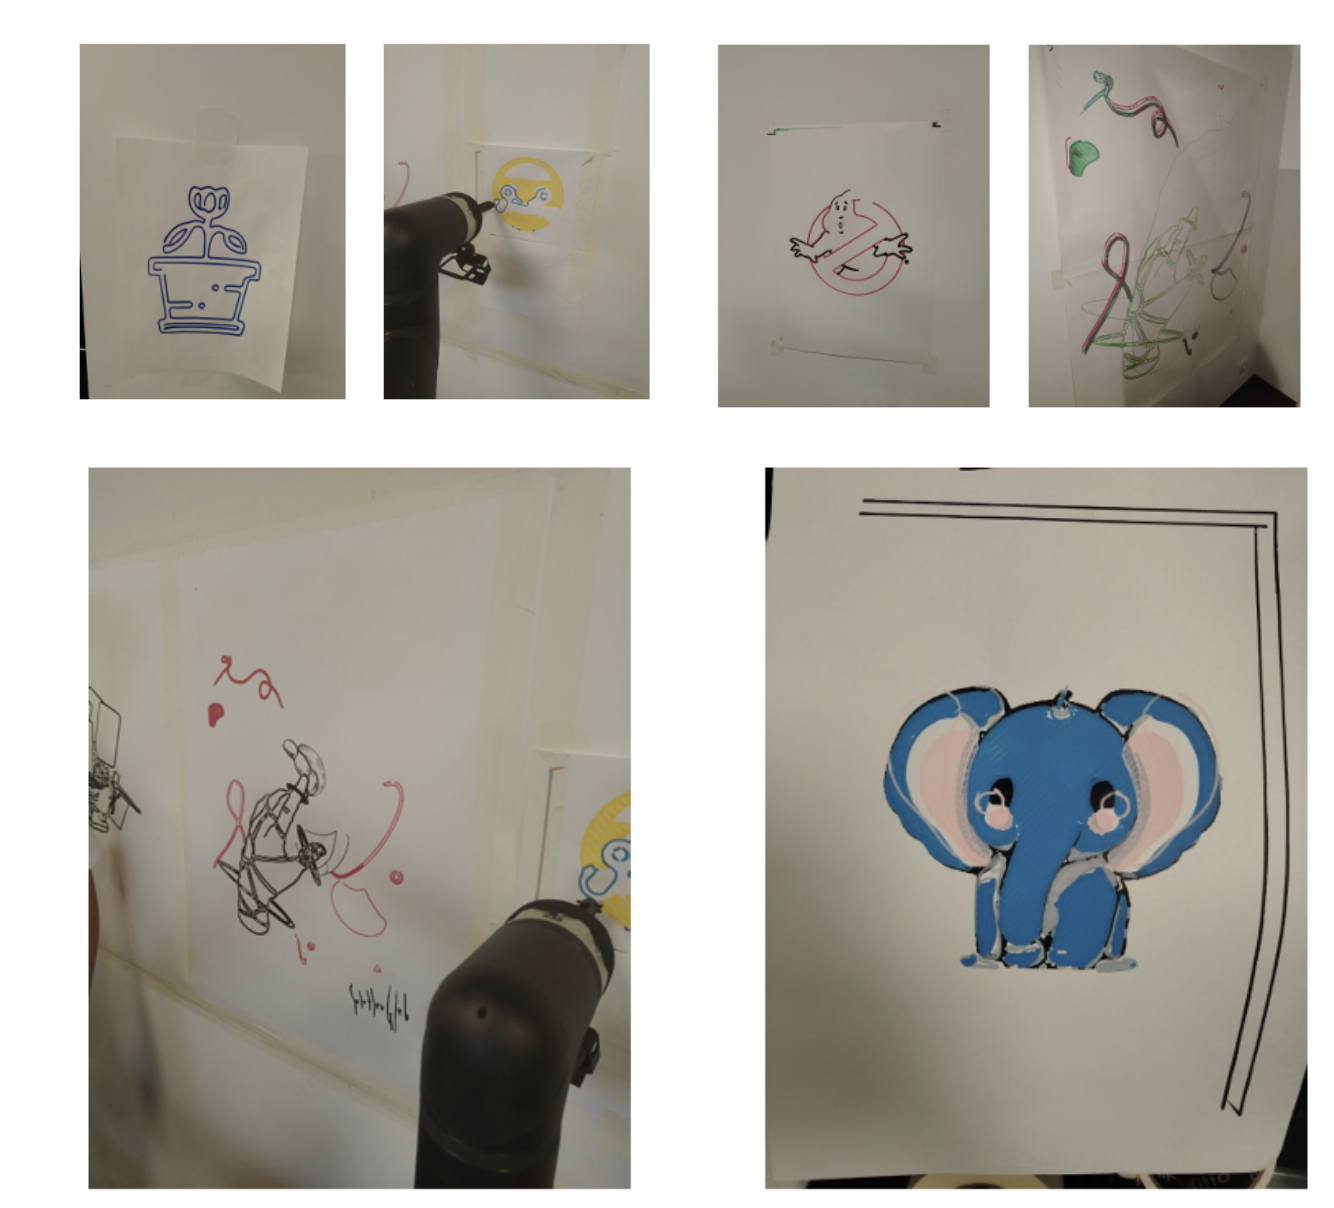
Во время тестов мы нарисовали множество иллюстраций. Коллеги забирали удачные картинки себе, а мы восприняли это как знак, что наша конструкция в целом работает.
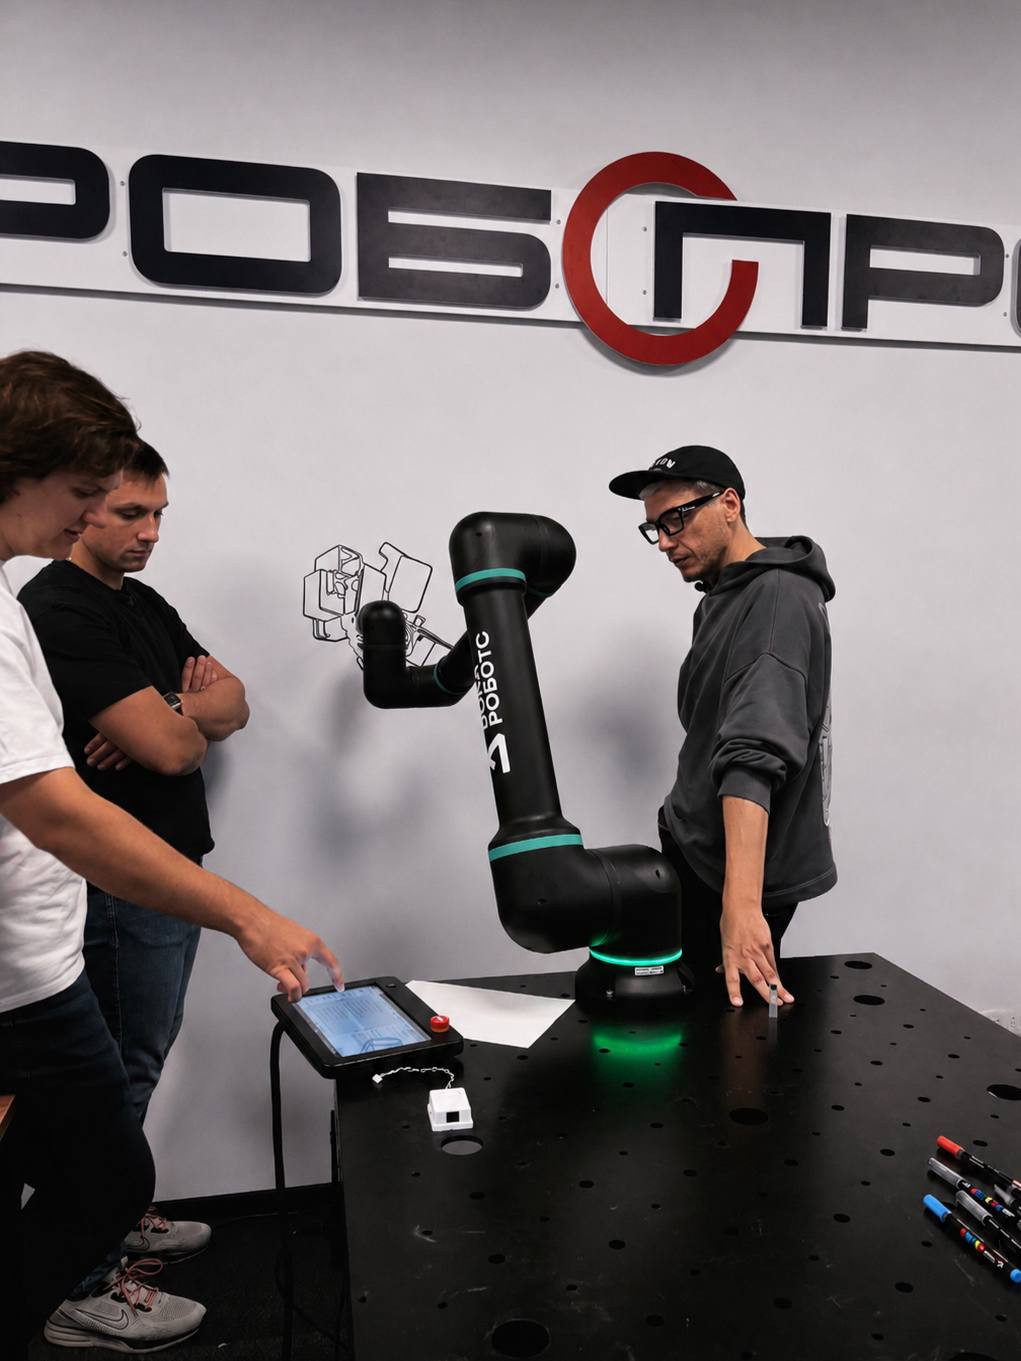
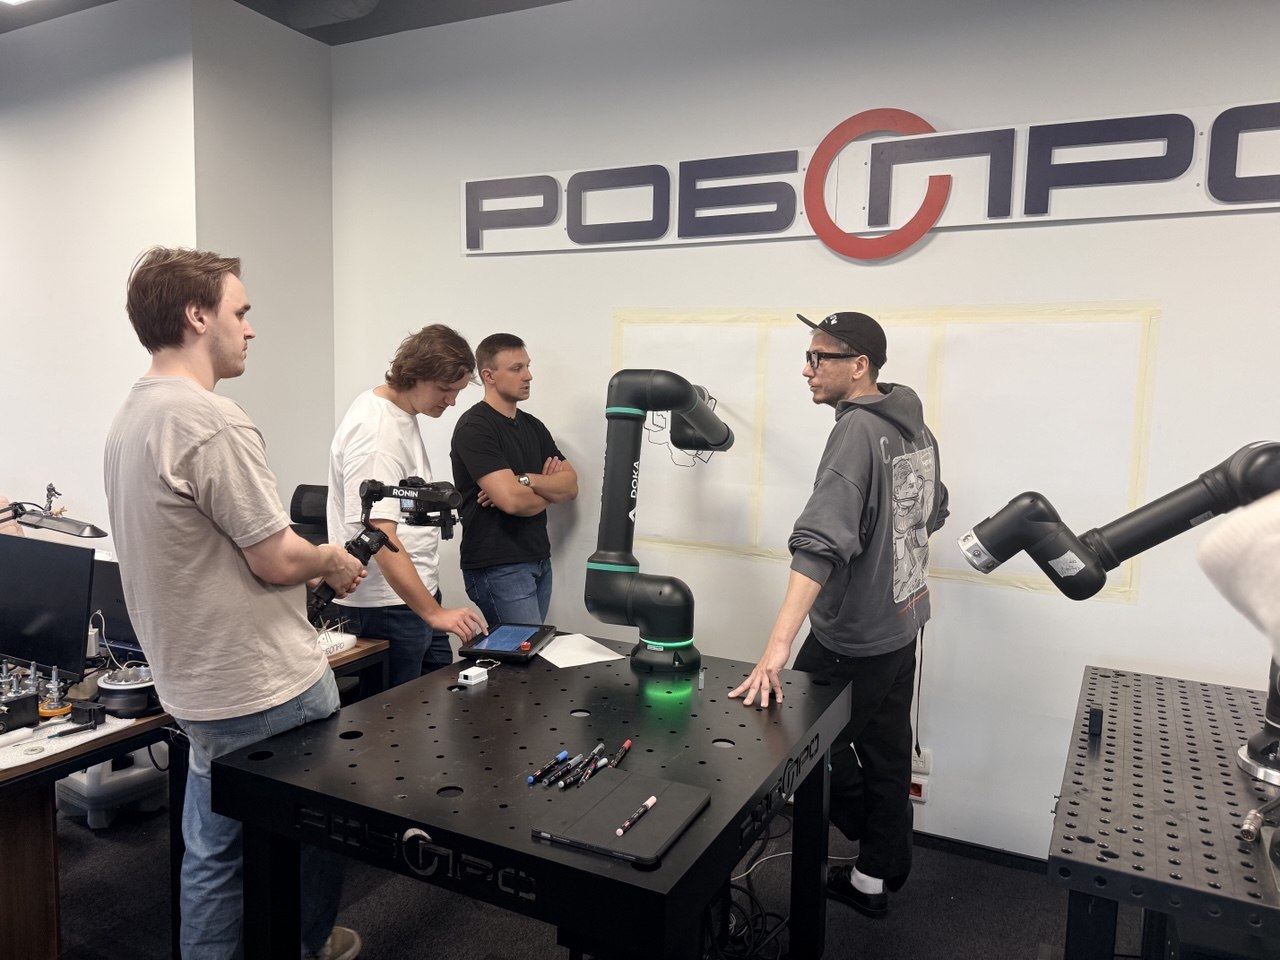
Вскоре мы вышли на тесты с Глебом Солнцевым. Инженеры запускали отдельные участки будущего «Касания», контролировали контакт и вместе с художником оценивали геометрию.
На этом видео художник отмечает неудачное пересечение: композиционное решение нельзя принять только по координатам. Через несколько секунд он шутит: «Мне на это потребовалось 15 лет и академическое образование». Робот воспроизводит движение; художник решает, уместно ли оно в работе.
Глеб описал необычное ощущение: твоя пластика и замысел рисуются не тобой. В будущей мастерской подмастерьями художника могут стать роботы и нейронные сети. За метафорой стоит практичная модель: творец задает смысл, распределяет части композиции и оценивает линию.
«Все художники ноют, что нас заменят, а я говорю: нет, ребята, вы просто становитесь дирижерами».
Результат: работа на выставке FestTech и трудозатраты
За время подготовки мы прошли полный цикл небольшой интеграции: согласовали концепцию, разработали захват, подготовили траектории, написали программу, провели испытания и получили законченную работу для публичного показа. Прямо на выставке на глазах у зрителей промышленный кобот выполнил свою часть «Касания», художник — свою.
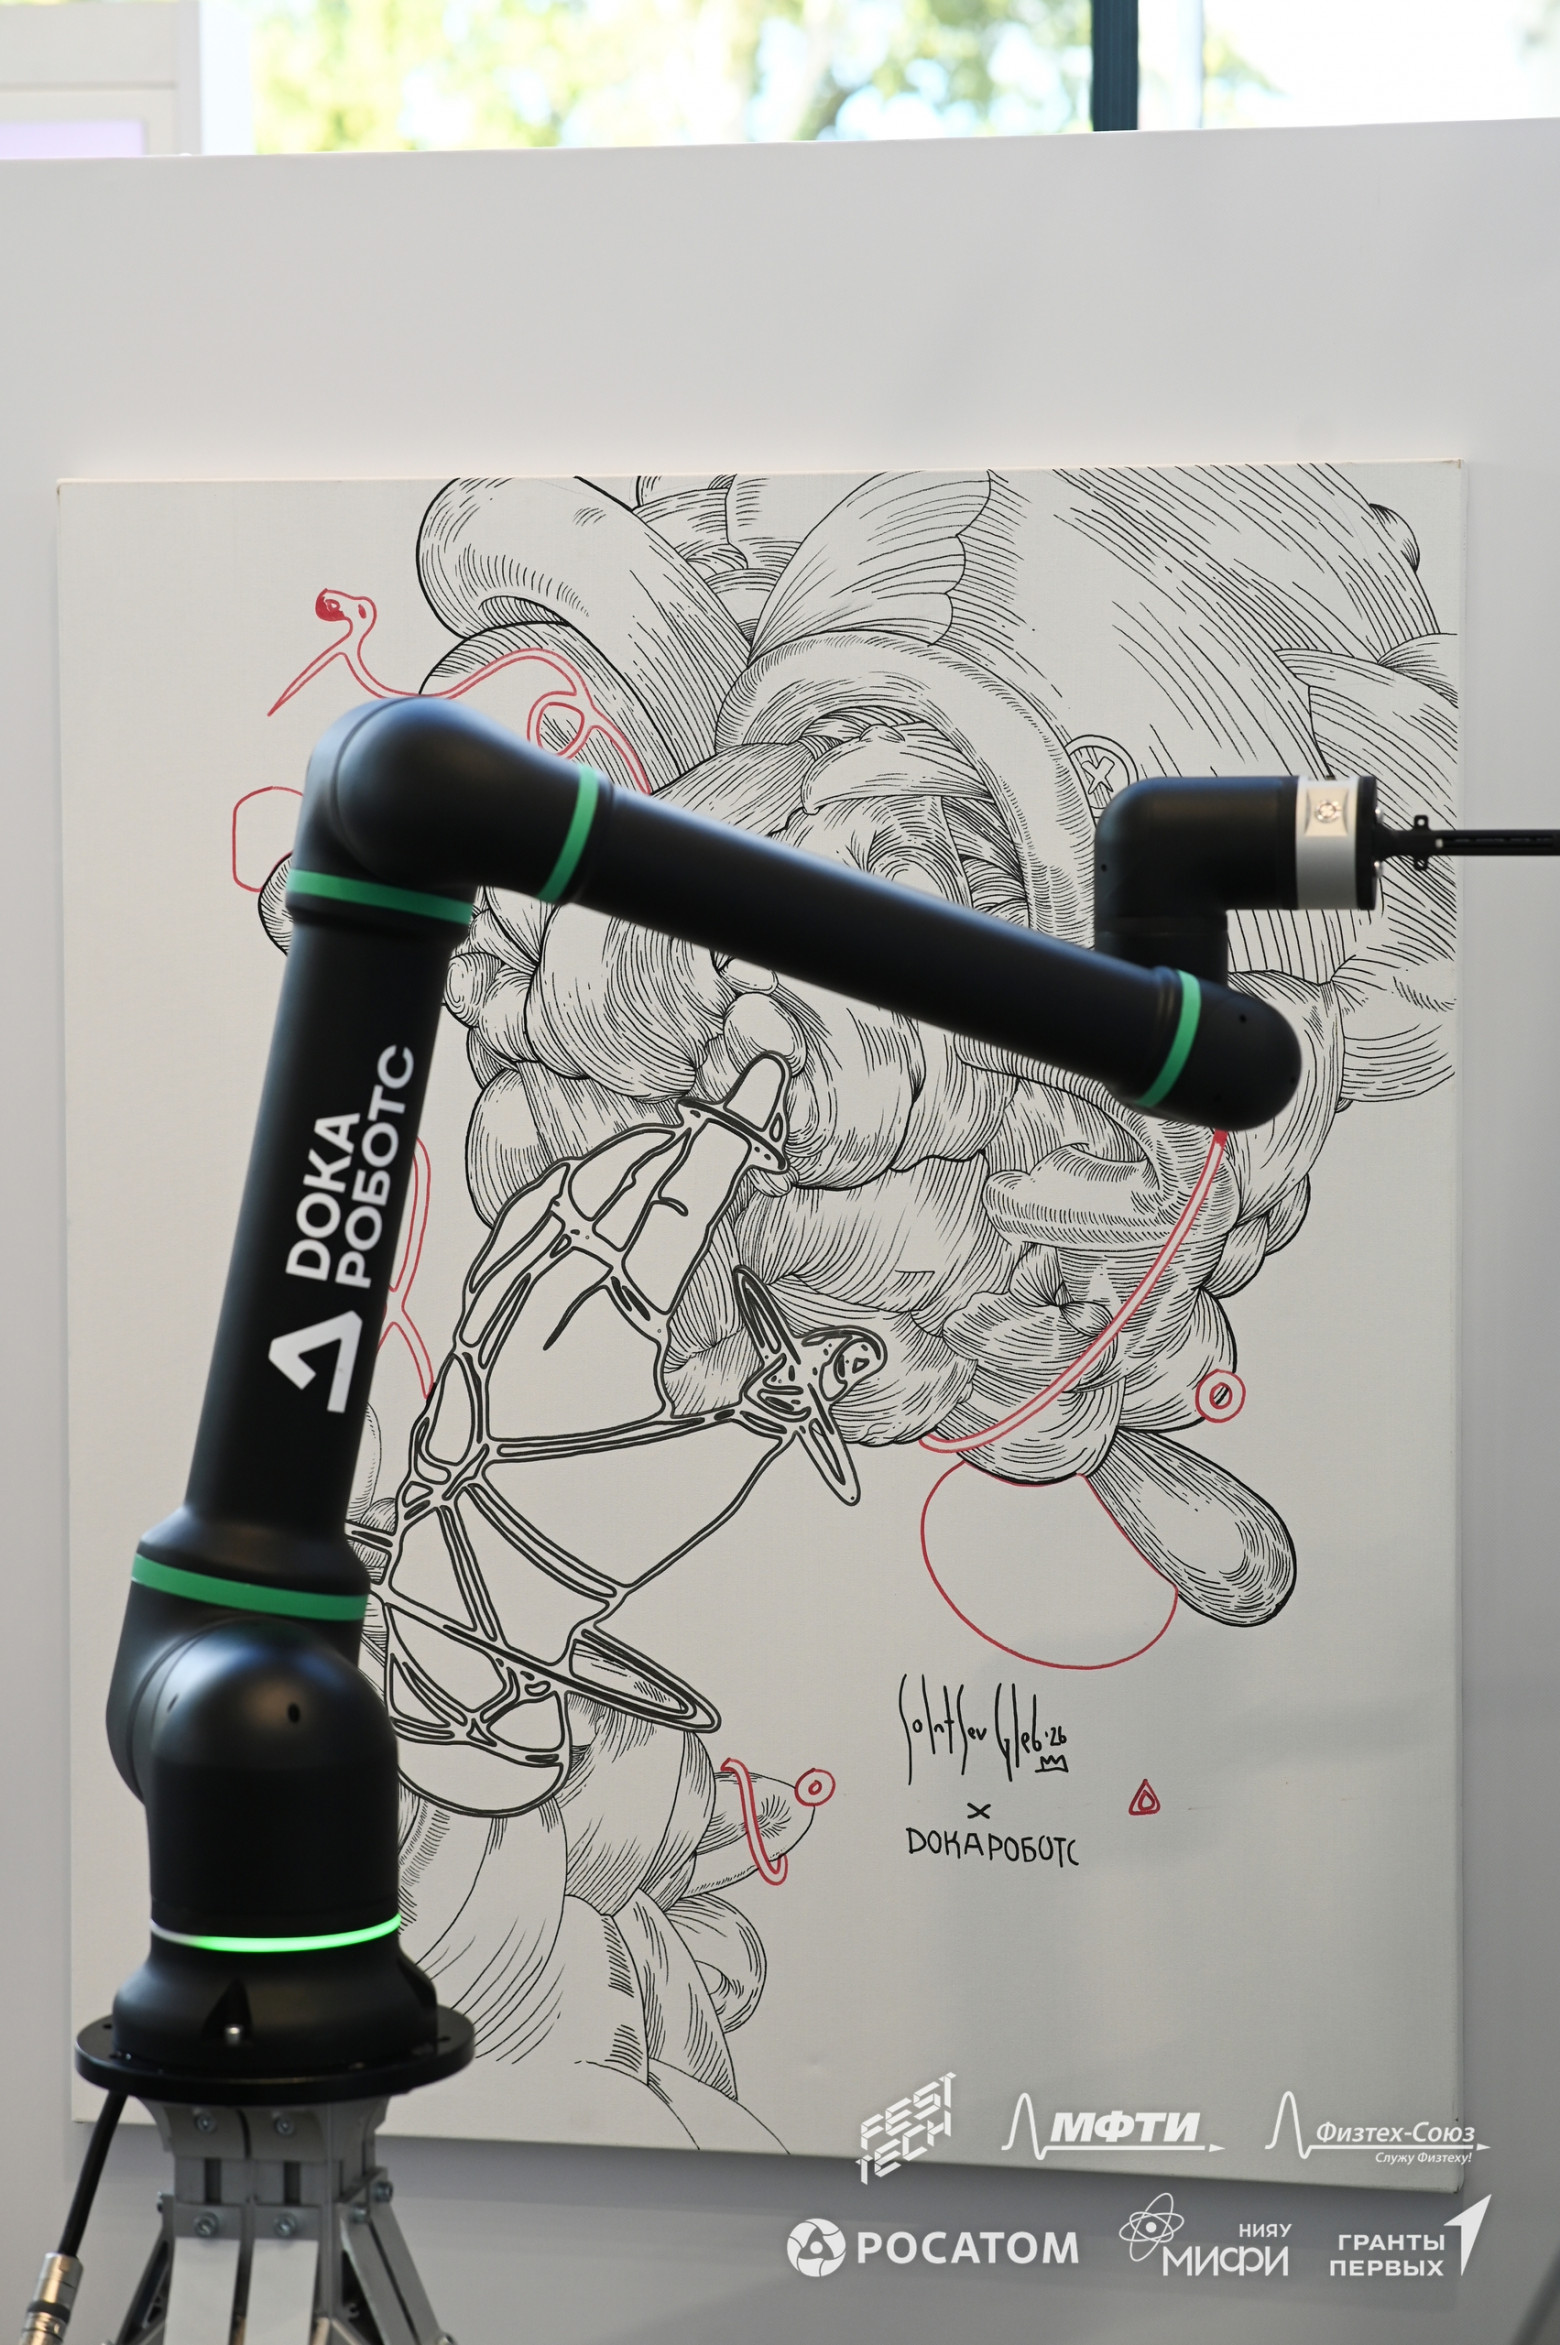
Основной рисунок робот рисовал примерно час. Вообще-то можно было и быстрее — мы специально замедлили процесс, чтобы весь перформанс не пролетел за 20 минут. Тут всё же важна зрелищность, в отличие от реального производства.
На реализацию технической части ушло менее 3 недель. За этот срок организатор, два разработчика и инженер-робототехник с нуля сделали оснастку для серийного робота и программу-конвертер для создания арта. Робота мы не меняли, лишь добавили спроектированный захват для фломастера. В остальном все точно так же, как было бы на производстве: есть инструмент, прикладная задача и человек, который определяет качество.
Кстати, о качестве. Вот несколько мыслей по итогу самого перформанса:
точек все-таки было слишком много;
планировщик тормозил на коротких сегментах;
слои могли расходиться — едва заметно, но всё же.
На следующем показательном выступлении нашего художника мы учли и эти факторы.
От холста к цеху: что из «Касания» переносится на завод
Универсальность не означает «робот умеет всё из коробки». При смене задачи не создают заново всю машину: сохраняются кинематика, контроллер, интерфейс и логика движения. Меняются инструмент, координаты рабочей зоны, траектория и параметры процесса. Но инженерный каркас можно использовать повторно.
Как соотнести данный кейс с реальным производством? Мы подтвердили, что робот:
Универсален и мобилен;
Быстрый в настройке — вам не нужно останавливать производство и снимать робота, чтобы поменять те же шарниры;
Полезен при малых сериях, частой смене изделий, дефиците площади;
Безопасный для совместного рабочего пространства рядом с человеком.
Оценку применимости кобота стоит начинать с пяти вещей: инструмент, рабочая траектория, положение детали, критерий качества и частота смены продукта. Ответы покажут, нужна ли гибкая платформа или рациональнее специализированная ячейка.
Что в итоге: искусство или инженерия?
«Касание» не доказывает, что робот стал художником. DOKA RC10 не придумал композицию и не оценивал ее смысл. Но он физически внес в работу собственный тип линии — линию, заданную кинематикой машины, дискретной траекторией и выбранными инженерами режимами. Глеб отвечал на нее своим жестом. Поэтому вопрос о соавторстве здесь остается открытым и работает как часть произведения.
KioskNews shows a cleaned-up reading view extracted from the publisher’s page — the original always lives on their site, not ours.