Boston Dynamics приделала человекоподобному роботу Atlas колёса — не для развлечения, а чтобы жизнь мёдом не казалась

Опрос
реклама
| Новости Hardware |
Самое интересное в обзорах
10.11.2026 [00:30],
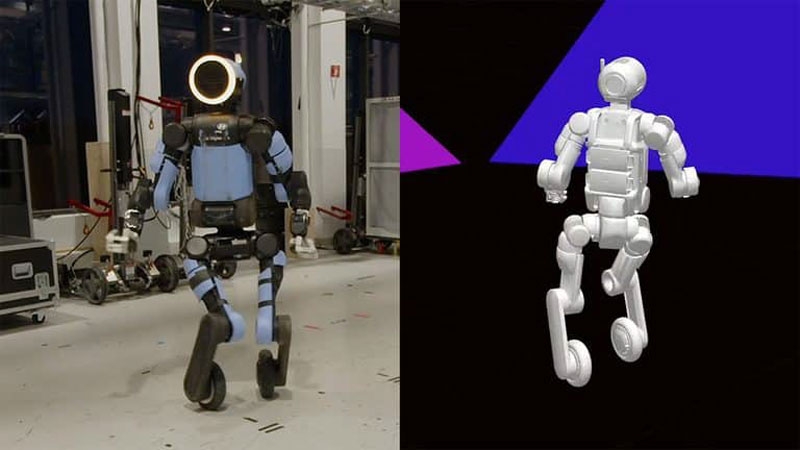
Boston Dynamics оригинально решила вопрос максимального повышения нагрузки на все электроприводы человекоподобного робота Atlas — она заменила обе ступни на его ногах на колёса. Если вы когда-нибудь впервые становились на роликовые коньки, то поймёте, в какую историю тот влип.
Источник изображения: Boston Dynamics
Полностью электрический человекоподобный робот Atlas был представлен 17 апреля 2024 года. До этого версия робота работала на гидравлике. Гидравлика — это мощь, но для массового применения не подходит. Заменив все приводы в «Атласе» на электрические, компания открыла новую главу в жизни роботов. Но как лучше всего испытать все приводы в комплексе и одновременно с максимальной нагрузкой? Выход был найден в замене ступней колёсами с подключением к ним штатных движков в голеностопах через специальный адаптер.
Компания подчёркивает, что не вынашивает планов представить колёсную версию робота — это чисто исследовательская платформа для проверки того, насколько эффективно обученная система управления всем телом робота взаимодействует с реальными электроприводами при работе на пределе их характеристик. Речь идёт не только о двигателях в голеностопах, но и обо всех подвижных узлах машины.
В программной модели робота каждое колесо было представлено как голеностопный сустав с неограниченным вращением. Для адаптации системы управления с подкреплением потребовалось изменить структуру вознаграждений при обучении, диапазон управляющих команд и алгоритм поддержания положения тела. В результате робот научился самостоятельно использовать колёса для движения, поворотов и боковых перемещений.
Обучение проводилось в физическом симуляторе MuJoCo с последующим переносом управляющей модели на реальный аппарат. Инженеры сопоставляли параметры низкоуровневого управления, проводили испытания приводов и корректировали их математическую модель в симуляции в соответствии с тем, как вело себя реальное оборудование.
При этом некоторые движения формировались на основе библиотеки записей захвата человеческих движений (Motion Capture). Например, при боковых движениях с прыжком система научилась использовать колёса вместо характерного для человека скольжения ступней. Подобным образом робот совершил прыжок с разворотом на 360 градусов: он выполнил его, отслеживая траекторию, записанную в процессе аналогичного движения человека. По словам разработчиков, робот повторил этот трюк с первой попытки.
Повторим: главная задача эксперимента заключалась в продолжительной работе электроприводов с высоким крутящим моментом и скоростью вращения при полной нагрузке массой робота. Каждый разгон, поворот и торможение заставляли двигатели работать во всех возможных сочетаниях крутящего момента и скорости, что позволяло исследовать их поведение, в том числе в наиболее интенсивных режимах.
Полученные во время испытаний результаты уже используются для совершенствования стандартной версии робота с ногами. В частности, следующий проект команды посвящён повышению устойчивости системы управления роботом к отказам отдельных приводов и его способности компенсировать такие неисправности с помощью обучения с подкреплением.
Источник:
Если вы заметили ошибку — выделите ее мышью и нажмите CTRL+ENTER.
KioskNews shows a cleaned-up reading view extracted from the publisher’s page — the original always lives on their site, not ours.