Китайский робот освоил вышивку шёлком — для этого ему пришлось научиться разделять нить на 16 волокон

Опрос
реклама
| Новости Hardware |
Самое интересное в обзорах
07.10.2026 [11:26],
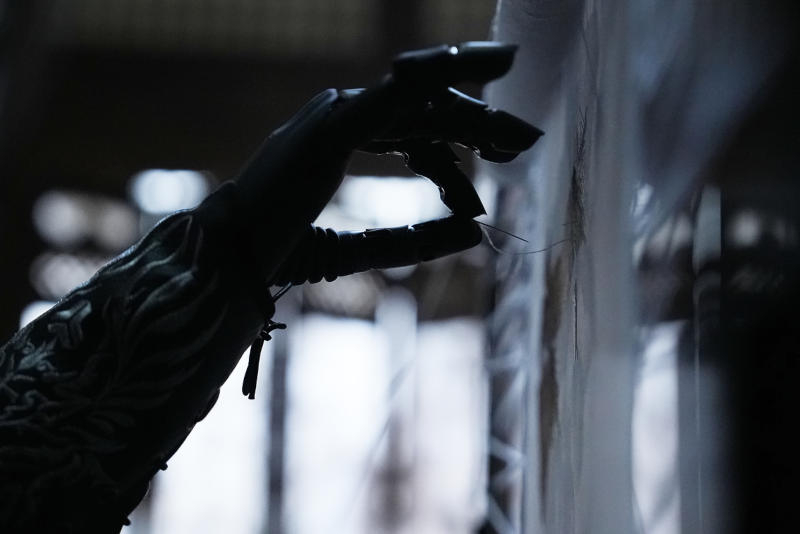
Принадлежащая китайскому гиганту в области робототехники AgiBot компания Agilink пригласила мастера сучжоуской вышивки Фу Сянхун (Fu Xianghong) принять участие в обучении роботизированной руки OmniHand 3 Ultra. Искусственная конечность овладела разделением шелковых нитей, научилась вдевать нитку в иголку, натягивать ткань на пяльцы и выполнять стежки, следуя канонам ремесла с более чем 2500-летней историей.
Источник изображения: Agilink
Важнейшим этапом традиционной сучжоуской вышивки является разделение шелковой нити на 16 волокон: один палец производит разделение, а остальные поддерживают натяжение. При этом кончики пальцев сохраняют контакт с нитью, позволяя нити аккуратно закручиваться. Процессы вдевания нити и выполнения стежков также требуют точного позиционирования, контроля усилия и координации движений.
AgiBot не уточнила, какая именно модель показана на видео, но внешне она идентична OmniHand 3 Ultra-M — эта модель массой 630 г сопоставима с человеческой рукой. Она имеет конструкцию с прямым приводом, то есть между мотором и суставом отсутствуют сухожилия или промежуточные передаточные организмы. Роборука надёжно удерживает предметы массой 3 кг и поднимает грузы до 8 кг; цикл раскрытия и закрытия занимает около 0,3 с, а точность повторения движения составляет около 0,2 мм.
Система осязания манипулятора основана на оптических сенсорах, встроенных в каждый кончик пальца — они отслеживают малейшие изменения поверхности контакта, как если бы камера наблюдала за внутренней стороной подушечки пальца. Сенсоры на кончиках пальцев замеряют усилие по трём осям и фиксируют деформации величиной от 0,08 мм, за счёт чего рука отличает скольжение предмета от простого касания. В ладонь также встроен 300-точечный контактный сенсор.
Эксперимент с вышивкой демонстрирует серьёзную проблему, сдерживающую развитие человекоподобных роботов: даже обладая зрением и способностью к движению, робот без точного контроля прилагаемого усилия не может выполнять действия, не рискуя что-либо сломать или нанести кому-либо травму. Разработка обладающих такими навыками кистей может стать ключевым фактором внедрения человекоподобных роботов в повседневный быть человека.
Источник:
Если вы заметили ошибку — выделите ее мышью и нажмите CTRL+ENTER.
KioskNews shows a cleaned-up reading view extracted from the publisher’s page — the original always lives on their site, not ours.