مستوحاة من خرطوم الفيل.. روبوتات مرنة لمهام الإنقاذ واستكشاف الفضاء
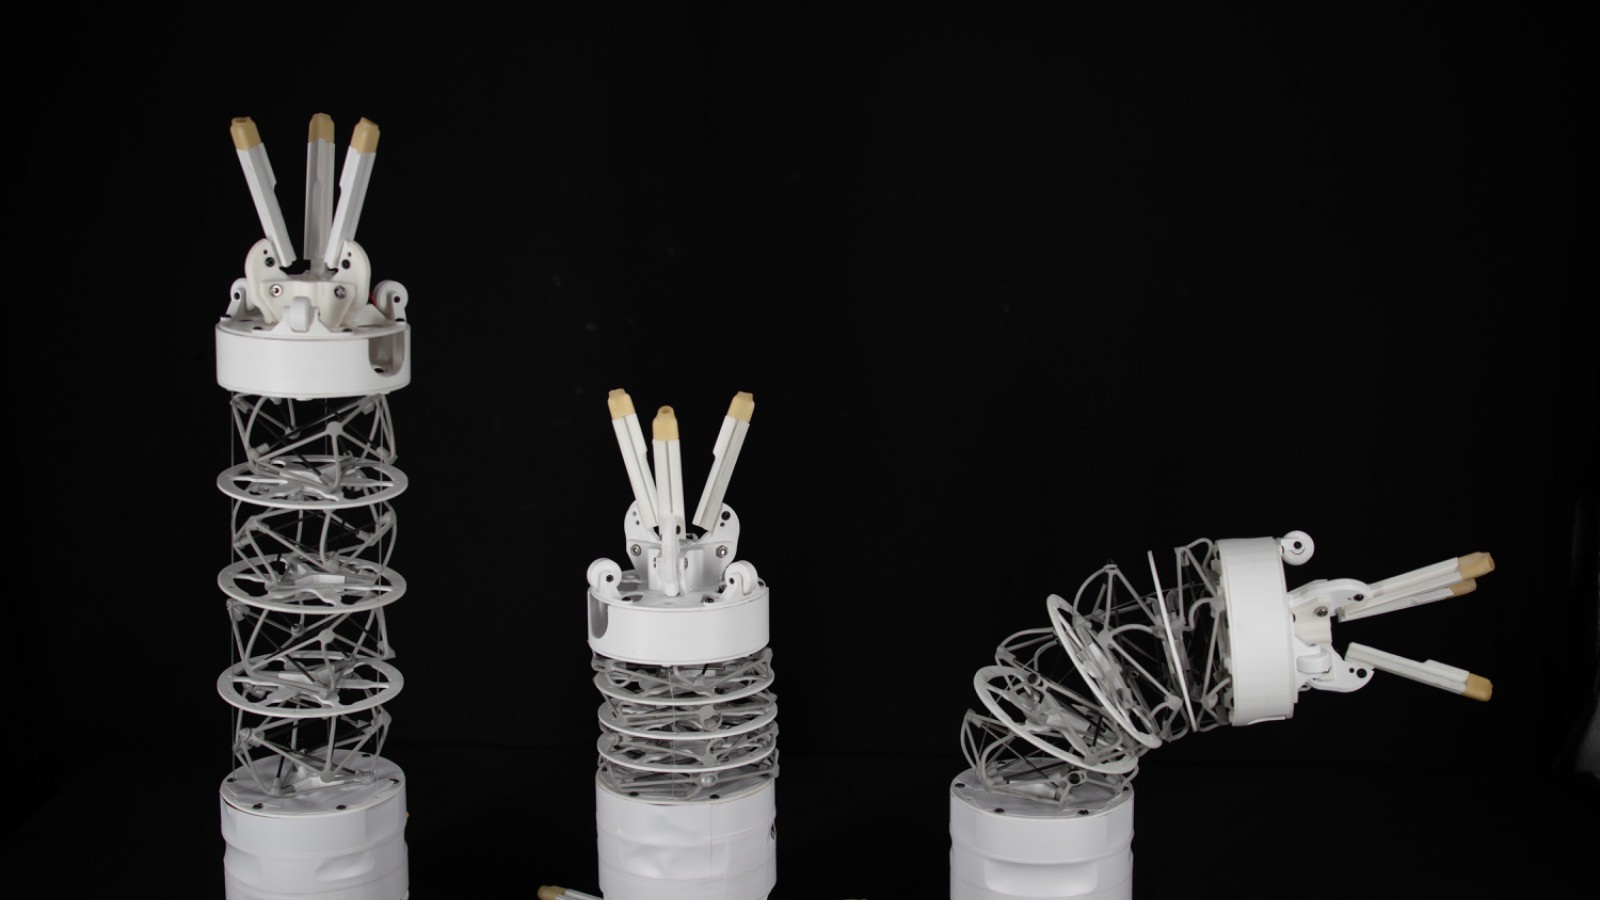
طور باحثون بجامعة ولاية كولورادو في الولايات المتحدة، روبوتات مرنة مستوحاة من خرطوم الفيل تستطيع الانحناء والتمدد والإمساك بالأجسام وتغيير أشكالها، فضلاً عن الاتصال بروبوتات أخرى لتشكيل هياكل أكبر وأكثر تعقيداً، في تقنية قد تفتح آفاقاً جديدة أمام استكشاف الفضاء، وعمليات البحث والإنقاذ والتصنيع.
تعتمد الروبوتات الجديدة، التي عرض الباحثون تفاصيلها في دورية "Nature Machine Intelligence"، على تصميم هندسي يسمح لها بتجاوز بعض القيود التي تواجه الأنظمة الروبوتية التقليدية، والتي تتكون عادة من أجزاء صلبة، ومفاصل ميكانيكية، تحدد نطاق حركتها وقدرتها على التكيف مع البيئات المختلفة.
وأوضح الباحثون أن التصميم الجديد يمنح الروبوتات القدرة على التحول بين أشكال متعددة، والتحرك عبر تضاريس غير منتظمة، وحمل أجسام مختلفة الأحجام، بل والتعاون في ما بينها لتكوين سلاسل وحلقات وهياكل متفرعة، وفقاً لطبيعة المهمة المطلوبة.
روبوتات مستوحاة من خرطوم الفيل
استلهم الباحثون تصميم الروبوتات من خرطوم الفيل، الذي يتمتع بمرونة كبيرة وقدرة على أداء حركات دقيقة ومتنوعة، رغم افتقاره إلى المفاصل العظمية التقليدية، معتمدين على مبدأ هندسي يعرف باسم "التكامل الشدي" يقوم على تثبيت قضبان صلبة داخل شبكة من الكابلات المشدودة، بحيث تحافظ قوى الشد والضغط على توازن البنية، دون حاجة إلى ربط جميع الأجزاء ببعضها بصورة جامدة.
ويسمح هذا الترتيب بتغيير شكل الهيكل عند تعديل قوى الشد في الكابلات، ما يمنح الروبوت القدرة على الانحناء والانكماش والاستطالة، والتكيف مع العوائق المحيطة به.
وتتميز الروبوتات بأجسام أنبوبية مرنة تشبه اللوامس، دون مفاصل تقليدية، بينما توجد آليتا إمساك على طرفي كل روبوت، يمكن استخدامهما لالتقاط الأجسام أو الاتصال بروبوتات أخرى.
ويتيح هذا التصميم استخدام الجسم المرن نفسه في التعامل مع الأشياء، بدلاً من الاعتماد حصرياً على أدوات الإمساك المثبتة عند الأطراف.
روبوتات قادرة على العمل الجماعي
قال الباحث الرئيسي للدراسة، جيانجو تشاو، الأستاذ المشارك في قسم الهندسة الميكانيكية بجامعة ولاية كولورادو، إن الروبوتات تتميز أيضاً ببنية معيارية؛ إذ يمكن لكل وحدة العمل بصورة مستقلة، أو الاتصال بوحدات أخرى لتكوين أنظمة أكبر، وأكثر قدرة على تنفيذ المهام المعقدة.
وأضاف تشاو أن الروبوتات تستطيع الالتفاف حول أجسام مختلفة الأحجام لرفعها ونقلها، كما يمكنها التحرك عبر التضاريس الصعبة بطريقة تشبه حركة الثعابين.
وتتيح آليات الإمساك الموجودة على الطرفين اتصال الروبوتات ببعضها لتكوين حلقات وسلاسل وهياكل متفرعة، ما يسمح بتعديل البنية الجماعية بحسب متطلبات المهمة.
وقال الباحثون إن استخدام أدوات الإمساك الميكانيكية، بدلاً من الوصلات المغناطيسية، يقلل الاعتماد على وسائل اتصال قد تتعرض للفشل في بعض الظروف، ويساعد أيضاً على الحد من مشكلات عدم المحاذاة أثناء محاولة الروبوتات الالتحام ببعضها.
وواجه الباحثون تحديات تتعلق باختيار المحركات المناسبة لتحقيق التوازن بين الحجم الصغير والقوة والموثوقية، وقال الباحث المشارك في الدراسة، محمود حسن، باحث الدكتوراه بجامعة ولاية كولورادو، إنهم اختبروا عدة تصميمات قبل الوصول إلى النسخة الحالية.
وأوضح أن اختيار المحركات شكّل إحدى العقبات الأساسية؛ إذ كان من الضروري استخدام محركات صغيرة بما يكفي للسماح بالحركات المختلفة، لكنها في الوقت نفسه قادرة على توفير القوة المطلوبة، والعمل بصورة موثوقة لفترات طويلة.
وأجرى الباحثون اختبارات داخل المختبر، إلى جانب تجارب ميدانية، لفحص قدرة الروبوتات على اجتياز التضاريس الطبيعية، والتعامل مع الظروف التي تختلف عن بيئات الاختبار المنظمة.
روبوتات للبحث والإنقاذ
قال الباحثون إن التطبيقات المحتملة للتقنية تشمل عمليات البحث والإنقاذ، متوقعين أن تساعد الروبوتات المرنة في الوصول إلى المناطق الضيقة، أو التحرك بين الأنقاض، فضلاً عن دعم العاملين في المصانع عند تنفيذ مهام تتطلب مرونة في الحركة، والتعامل مع أجسام متفاوتة الأحجام.
وأشار الباحثون إلى إمكانية استخدامها مستقبلاً في استكشاف الفضاء، من خلال إرسال مجموعات من الروبوتات، تستطيع الانتقال معاً إلى موقع معين، ثم إعادة تشكيل نفسها لتنفيذ مهام مختلفة.
لكن هذه الاستخدامات لا تزال أهدافاً مستقبلية، وليست تطبيقات تشغيلية أثبتتها التجارب الحالية.
تصور جديد للأنظمة الروبوتية المستقبلية
تتمثل إحدى العقبات الأساسية أمام انتشار هذه الروبوتات في اعتمادها على التشغيل البشري حالياً؛ إذ تحتاج إلى توجيه من شخص يتحكم في حركتها، وتنفيذ معظم مهامها.
ومع ذلك، نجح الباحثون في إثبات قدرة روبوتين على العثور على بعضهما، والاتصال بصورة مستقلة، في خطوة أولية نحو تطوير أنظمة جماعية أكثر استقلالية.
وقال حسن إنهم يتصورون مستقبلاً مجموعات تضم عشرات الروبوتات، أو حتى مئات، تستطيع الاتصال عبر أدوات الإمساك، والتحرك معاً إلى موقع محدد، ثم الانتشار، أو إعادة تشكيل بنيتها لتنفيذ مهمة معينة.
وأضاف أن المرحلة المقبلة ستركز على تحسين قدرة الروبوتات على التعاون في ما بينها بأقل قدر من الإشراف البشري، إلى جانب زيادة سرعتها وتطوير قدرتها على العمل مع البشر.
ورغم أن التقنية لا تزال في مرحلة البحث والتطوير، إلا أنها تقدم تصوراً جديداً للأنظمة الروبوتية المستقبلية، يقوم على الجمع بين المرونة الميكانيكية، وقابلية الاتصال والعمل الجماعي.
KioskNews shows a cleaned-up reading view extracted from the publisher’s page — the original always lives on their site, not ours.