地図もカメラも使わずロボット同士の通信だけで空間の形状を認識する技術が開発される
パリ・シテ大学やソルボンヌ大学、東京大学、お茶の水女子大学などの研究チームが、複数の小型ロボットが互いに情報を交換するだけで自分たちがいる空間の形状を認識する技術を開発しました。カメラやGPS、中央制御用のコンピューターを必要とせず、25台の小型ロボットを用いた実験では30回中30回、空間の形状を正しく識別することに成功しています。
Hearing the shape of an arena with spectral swarm robotics
https://arxiv.org/html/2403.17147v2
Hearing the shape of an arena with spectral swarm robotics | Science Robotics
https://www.science.org/doi/10.1126/scirobotics.adr9578
複数のロボットが協調して作業を行う「スワームロボティクス」では個々のロボットの機能が限られていても、集団として複雑な作業を実行できます。しかし、個々のロボットが周囲のわずかな範囲しか認識できない場合、集団全体がどのような空間にいるのかを把握することは困難です。
研究チームは、1966年に数学者のマーク・カックが提起した「太鼓の形を音で聞き分けることはできるか?」という問題に着目しました。太鼓をたたくと膜が振動して音が出ますが、膜の形状によって振動の仕方が異なるため、発生する音にも違いが生まれます。つまり、太鼓の音を分析すれば、太鼓そのものを見なくても形状の特徴を推定できるという考え方です。これと同様に、ロボット同士で情報を伝達する際にも、ロボットが分布している空間の形状が情報の伝わり方に反映されると研究チームは考えました。
研究チームが開発した手法は「熱が広がっていく仕組みをロボット同士の通信で再現する」というものです。例えば冷たい水に熱いお湯を注ぐと、徐々に熱が全体に広がり、最終的に水の温度は均一になります。研究チームはこの現象を再現するため、各ロボットに「温度」に相当する数値を割り当てました。ロボットは近くにいるロボットと互いの数値を教え合い、周囲との数値の差が小さくなるように自身の数値を更新します。これを繰り返すことで、実際に熱が広がるのと同じように、ロボットの集団全体で数値が均一になっていきます。
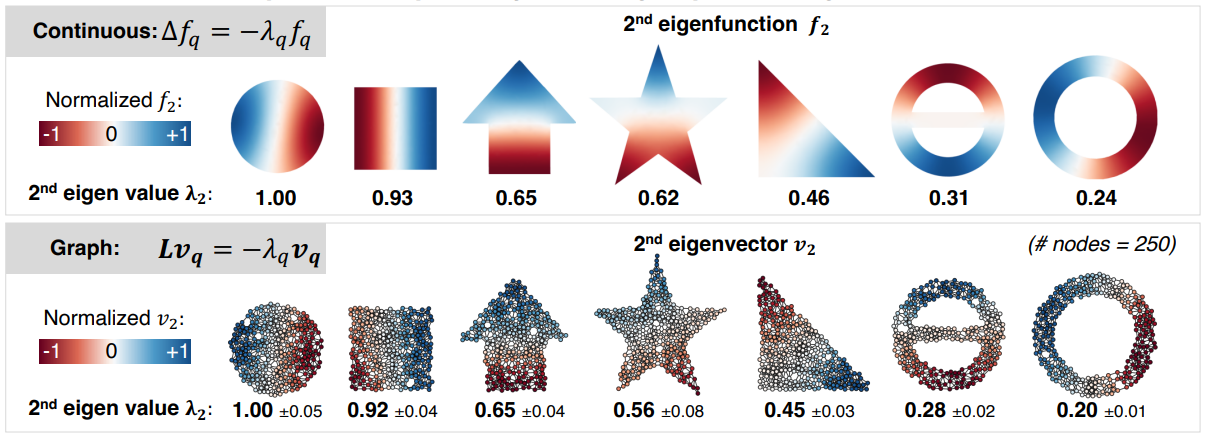
例えば面積が等しい円形とリング状の空間を比較すると、円形の空間では情報を伝達する経路が多い一方、中央に穴が開いているリング状の空間では情報の伝達経路が制限されます。そのため、仮想的な温度のばらつきが解消されるまでの速度は円形の空間の方が速くなります。研究チームはこの収束速度から空間の形状を特徴付ける数値を算出する手法を考案しました。
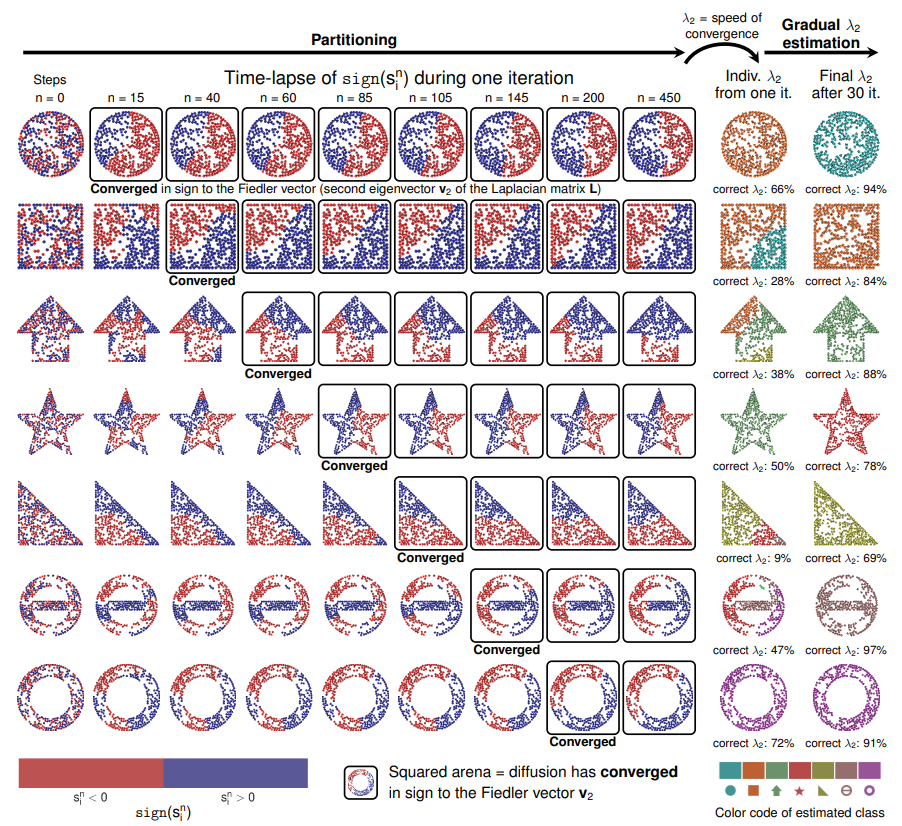
各ロボットは自身の数値の時間変化を観測するだけで、集団全体のつながりやすさを推定できます。そして、各ロボットは推定した数値を近隣のロボットと共有し、集団全体で平均化します。さらにロボットの位置をランダムに変えて同じ処理を繰り返すことで推定精度を高め、あらかじめ用意された形状ごとの基準値と比較して、自分たちがいる空間の形状を識別するというわけです。
研究チームは7種類の形状の空間に数百台のロボットを配置するシミュレーションを実施しました。ロボットの台数や通信距離を適切に設定した条件では、7種類すべての形状を正しく識別することに成功しています。
さらに、研究チームは赤外線通信機能を備えた小型ロボット「Kilobot」と「Pogobot」をそれぞれ25台使用し、円形とリング状の空間を識別する実験を行いました。Kilobotは30回中22回の識別に成功し、Kilobotよりも通信性能が高いPogobotは30回すべてで正しい形状を識別できたとのこと。
今回の研究は、未知の空間の地図を作成するものではなく、あらかじめ設定された複数の形状の中から該当するものを識別するものです。それでも、ロボット同士の通信ネットワークそのものをセンサーとして利用することで、個々のロボットが直接観測できない情報を取得できることが示されたと研究チームは論じています。
研究チームは今後、ロボットが移動しながら空間の特徴を推定できるようにするほか、空間の境界や内部の空洞を検出する技術への応用も目指しています。最終的には、ロボットの群れが周囲の環境に応じて自律的に配置や隊列を変化させられるようにしたいとのことです。
KioskNews shows a cleaned-up reading view extracted from the publisher’s page — the original always lives on their site, not ours.