四足歩行ロボットが巨大ルービックキューブを脚だけで解くことに成功
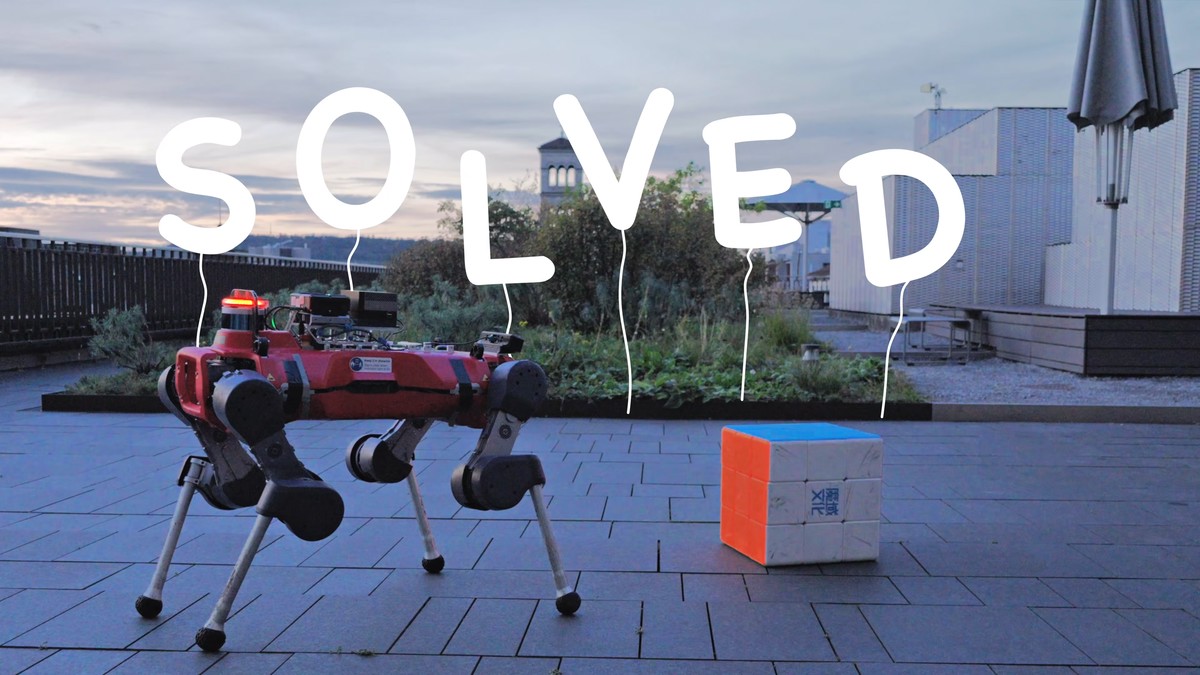
スイス連邦工科大学チューリッヒ校(ETH Zurich)などの研究チームが、四足歩行ロボットを使って巨大なルービックキューブを自律的に完成させることに成功しました。ロボットはカメラでキューブの状態を認識し、完成までの手順を計算した上で、脚だけを使ってキューブを操作します。
Solving a Giant Rubik’s Cube with a Quadruped Robot
https://arxiv.org/html/2610.24610v1
Solving a Giant Rubik's Cube with a Quadruped Robot
https://leggedrobotics.github.io/rubik-skills/
四足歩行ロボットは障害物の多い場所を移動できるだけでなく、脚を使って周囲の物体を操作することもできます。こうした技術は「Pedipulation」と呼ばれ、これまでにも脚でボタンを押したりドアを開けたりする研究が行われてきました。しかし、複数の可動部分を持つ物体を正確に操作し続けることは依然として難しい課題です。
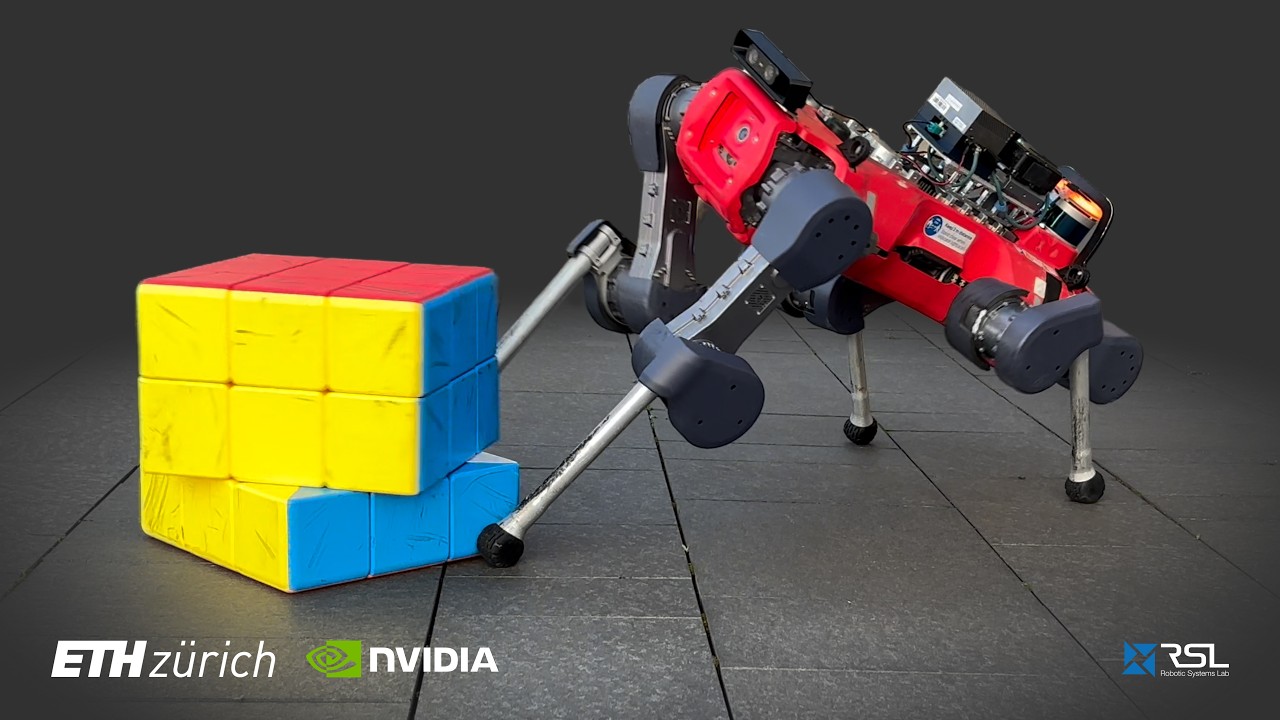
ルービックキューブを解くには本体を倒したり向きを変えたりしながら、必要な部分だけを回転させなければなりません。さらに、操作中に意図しない部分が回転するとあらかじめ計算した手順が成立しなくなるため、正確な動作が求められます。そこで、研究チームはロボットが「スキャン」「計画」「実行」の3段階に分けてルービックキューブを解くようにプログラミングしました。
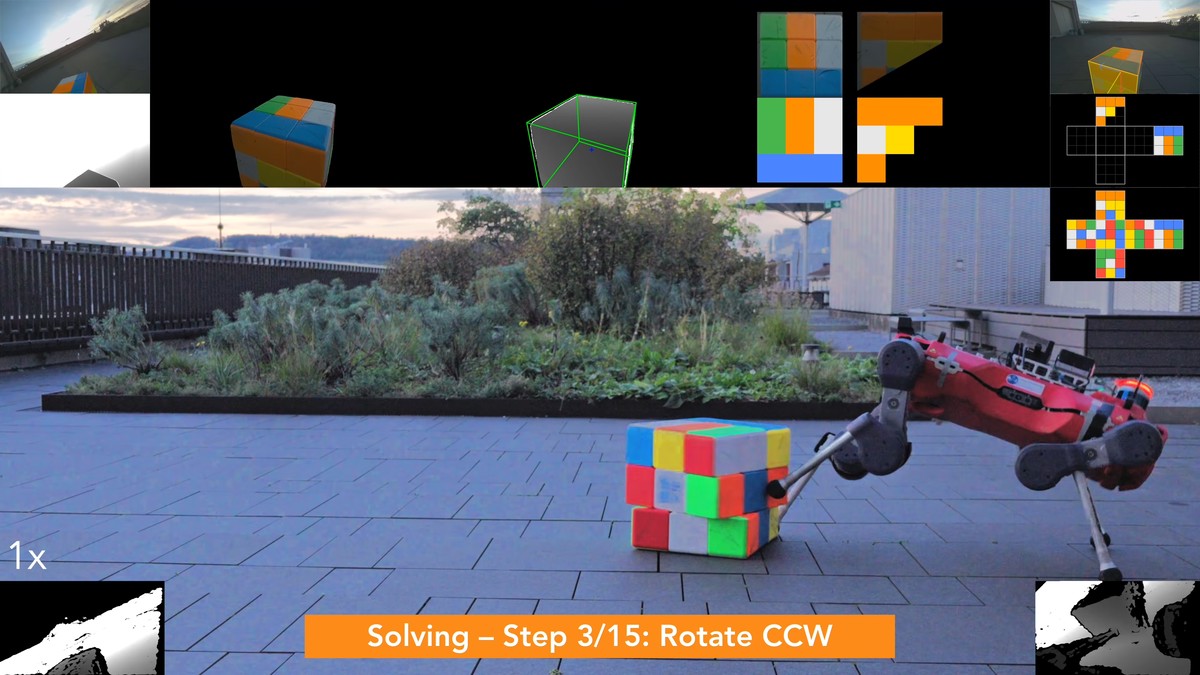
ロボットはまず最初にキューブの周囲を270度移動しながら各面を撮影し、途中でキューブを1回倒すことで、通常の位置からは見えない底面も確認します。これによって6面すべての色の配置を認識し、現在の状態を把握します。キューブの認識にはRGB画像と深度画像を組み合わせたRGB-Dカメラを使用します。画像認識AIの「SAM 3」でキューブの領域を検出し、深度情報から位置や向きを推定した後、各面を9つのマスに分割して色を識別。さらに複数の方向から得られた情報を統合することで、キューブ全体の色の配置を復元します。
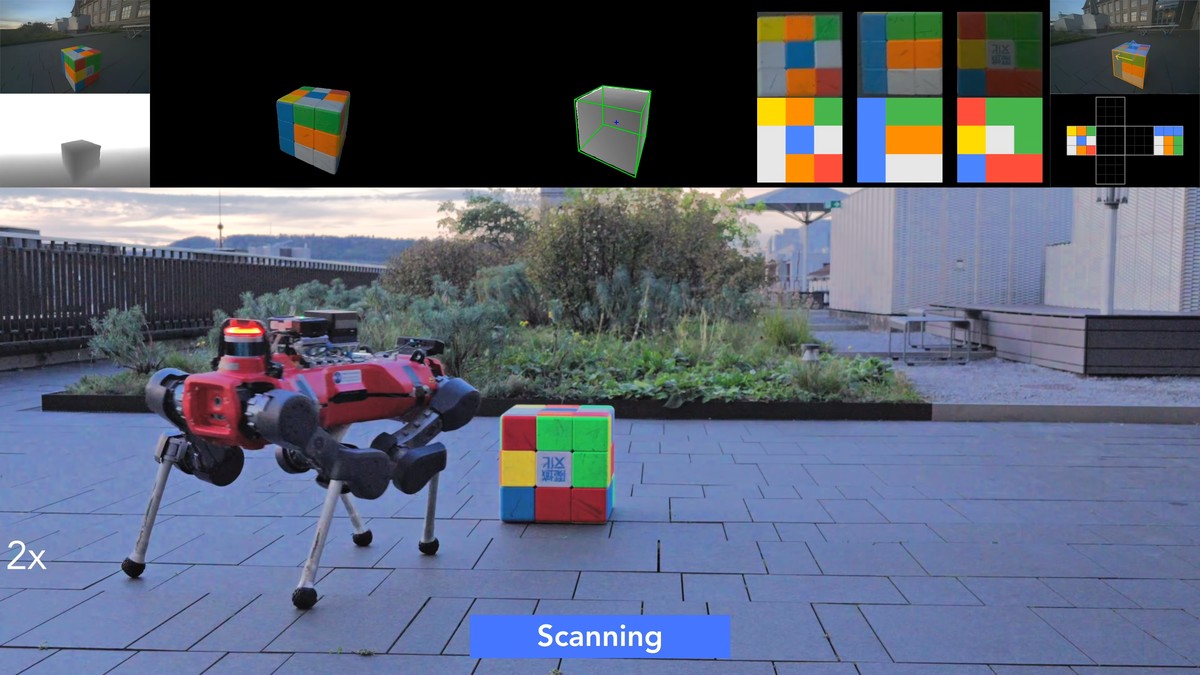
次に、既存のルービックキューブ解法アルゴリズムを使って完成までの手順を計算し、ロボットが実行できる動作に変換します。このシステムにはキューブを手前に倒す、奥に倒す、反時計回りに回転させる、時計回りに回転させるという4種類の操作と、ロボット自身がキューブの周囲を移動する動作が用意されています。
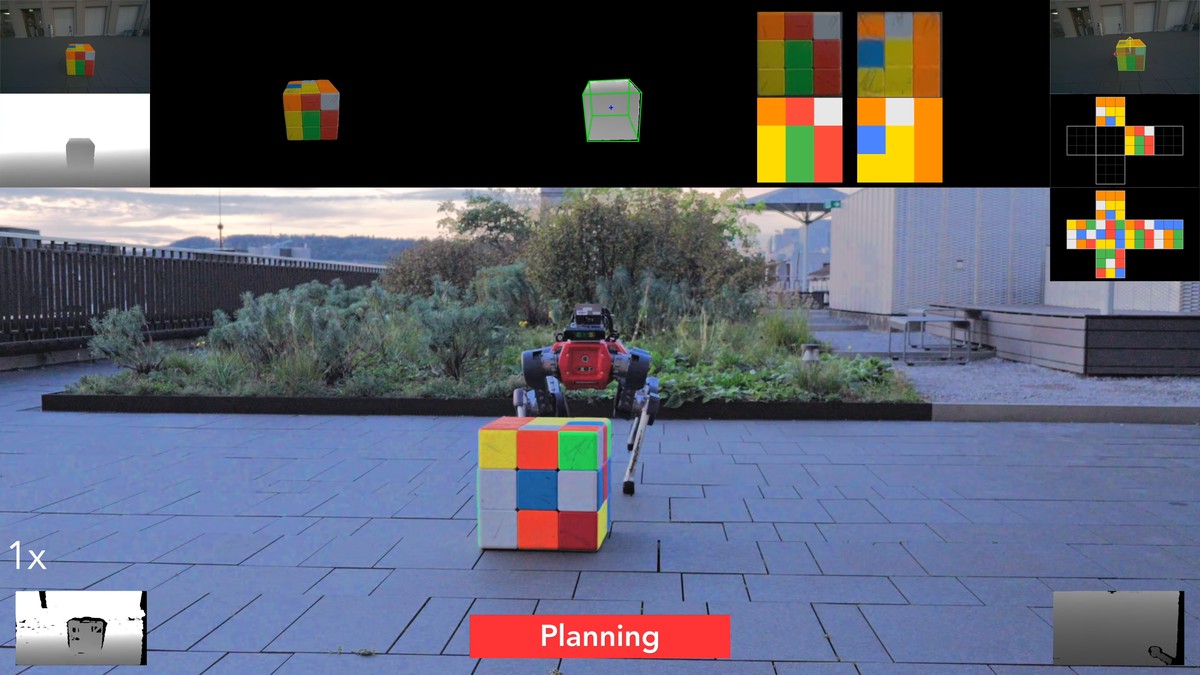
そして実際にキューブを脚で操作しながら解きます。キューブを倒す際には前脚を使って本体全体を90度傾け、キューブの一部分だけを回転させる場合は右前脚で最下層を押さえて固定しながら、左前脚で上の2層を90度回転させます。ロボットはこれらの動作を組み合わせ、操作したい面を下側に移動させてから回転させることで、キューブを完成に近づけていきます。
これらの複雑な動作を実現するため、研究チームはNVIDIAのロボット学習環境「Isaac Lab」を使用しました。まず、シミュレーション上でロボットやキューブの詳細な状態を把握できる教師AIに強化学習を行わせ、各動作を習得させます。その後、学習結果を別のAIに引き継がせ、実際のロボットに搭載された2台の深度カメラと関節の状態などを基に動作できるようにしました。
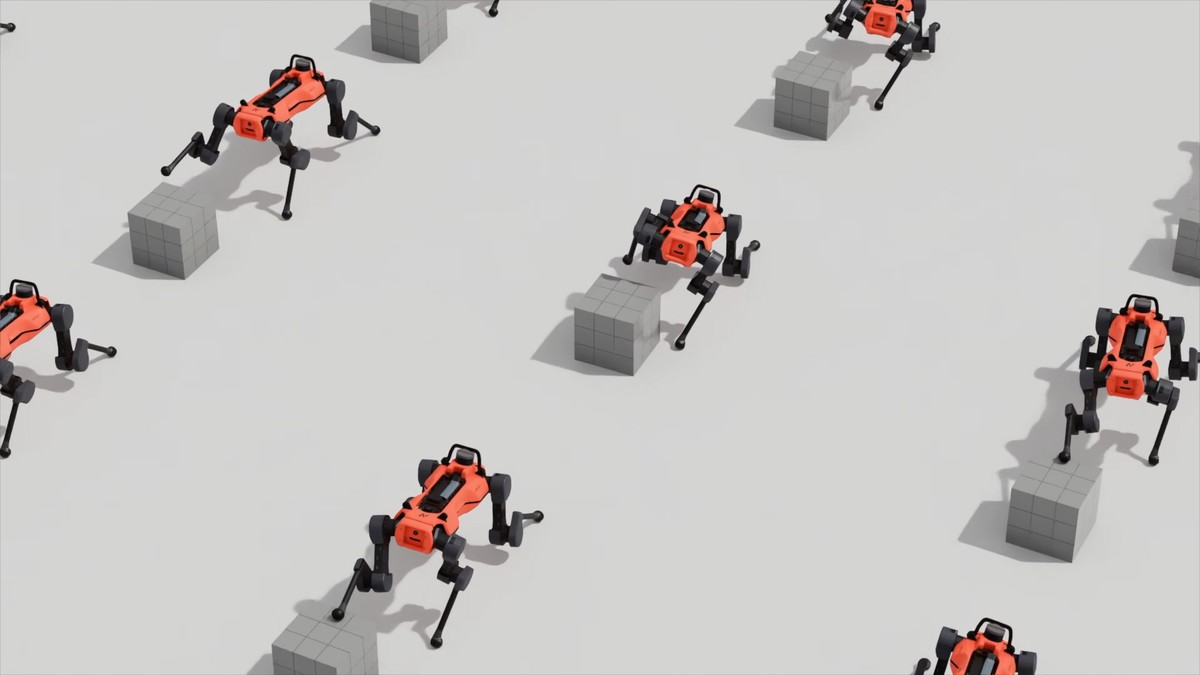
また、学習中にはロボットとキューブの位置関係、重量、摩擦などの条件をランダムに変化させています。これにより、シミュレーションと現実世界の違いに対応し、キューブの位置が多少ずれていたり、外部から力が加わったりしても操作を継続できるようにしています。なお、時計回りの回転については個別に学習させず、反時計回りの動作を左右反転させることで実現しています。
シミュレーション上で各動作を1000回ずつ検証したところ、実機向けに学習したAIは前後に倒す動作で99.7%、反時計回りの回転で99.0%、時計回りの回転で97.4%の成功率を記録しました。一方、実機を使った各15回の試験では、前後に倒す動作はいずれも15回すべて成功しましたが、反時計回りの回転は13回、時計回りの回転は10回の成功にとどまりました。
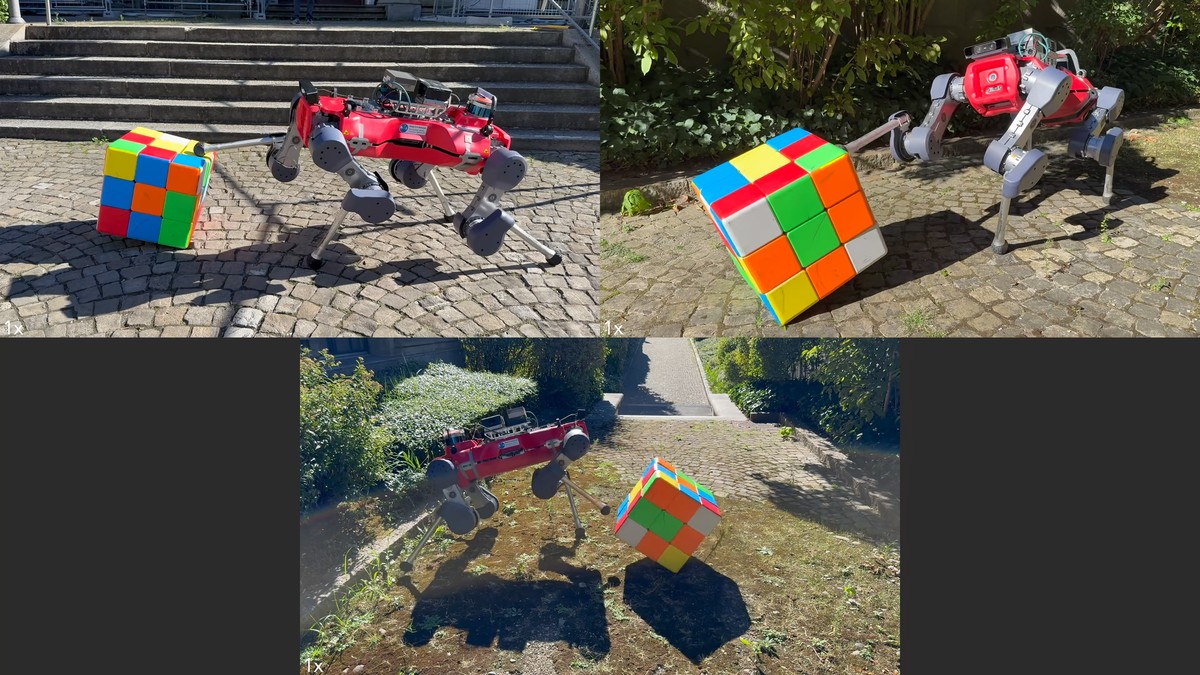
研究チームはさまざまな環境で動作の頑健性も検証するため。摩擦の小さい床や屋外の石畳で操作を試しています。
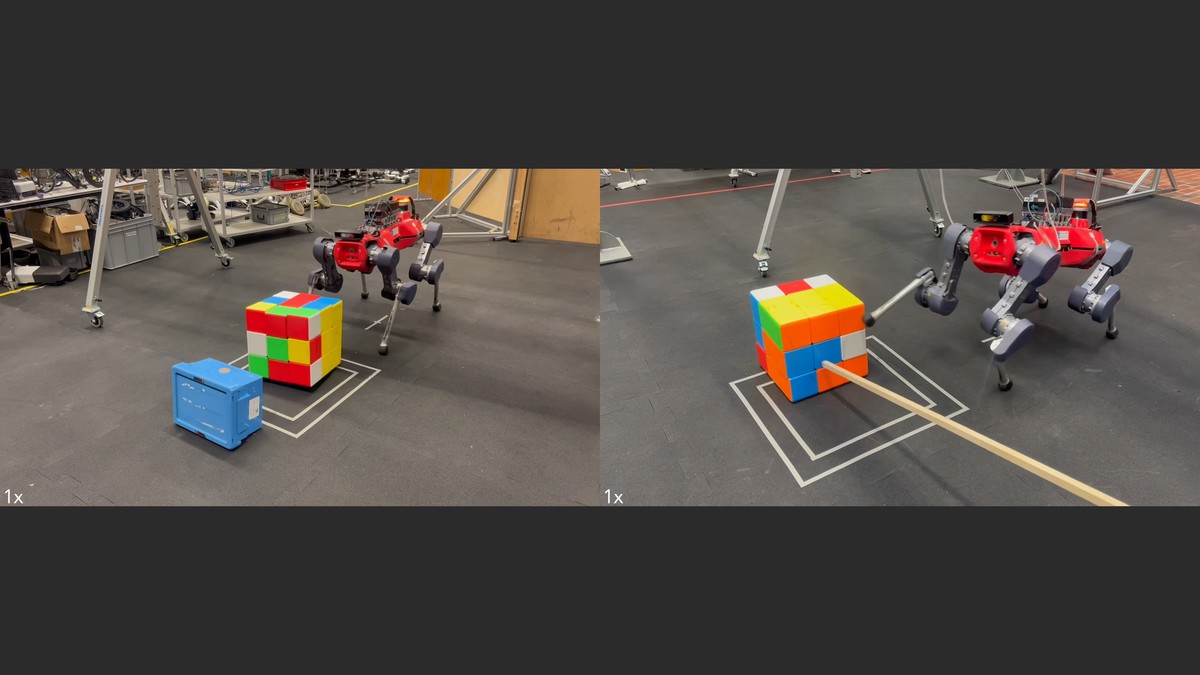
また、ロープで脚を引っ張る、棒でキューブを押す、重い箱でキューブの動きを妨げるといった実験も実施しました。ロボットは妨害によって脚の位置がずれても、再び脚を伸ばして接触位置を調整するなど、状況に応じた動作を見せています。
ただし、すべての条件で操作に成功したわけではありません。例えば、滑りやすい床ではキューブが倒れずに滑ってしまうことがあり、回転操作では脚の位置が大きくずれると、回しすぎたり、キューブを固定できなくなったりする問題が確認されています。また、屋外でのスキャン試験は5回中3回の成功にとどまっており、実用化には改善の余地があります。
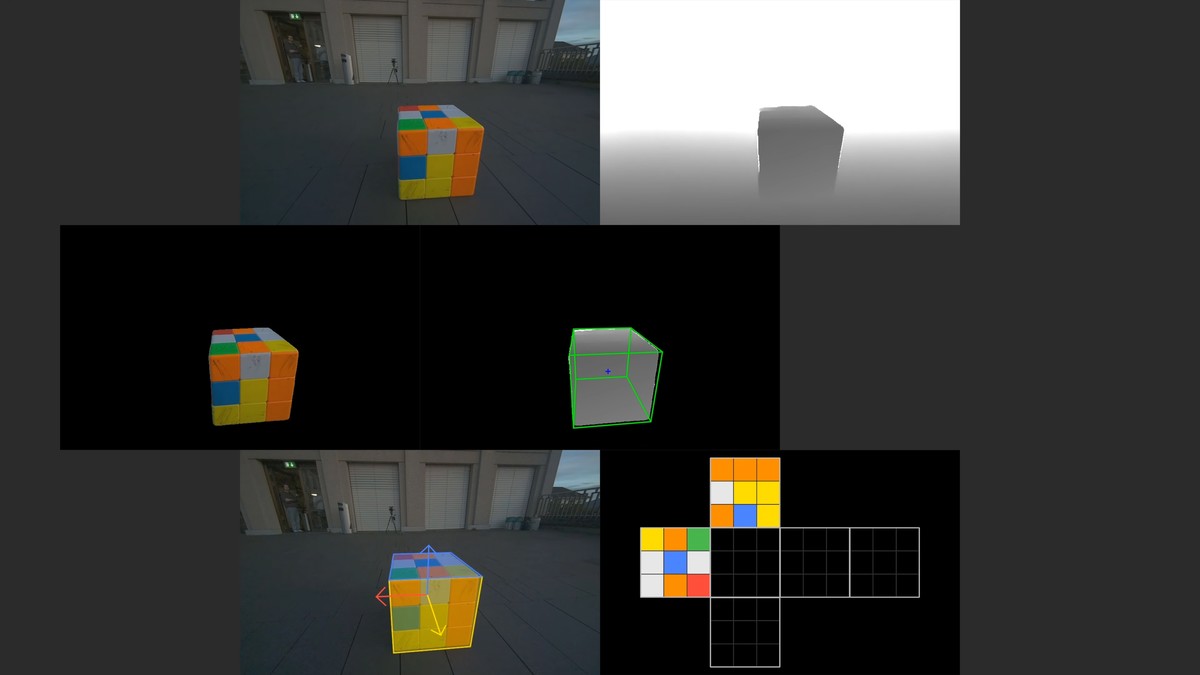
最終的に、研究チームは実機によるルービックキューブの自律的な解法を3回試み、すべて成功しました。各試行では約30回の操作や位置変更を行い、完成までに8-9分を要しました。途中でキューブの層がわずかにずれた場合もその後の操作でずれが修正されるなど、完全に正確な動作が続かなくても最後まで完成させられることが示されました。
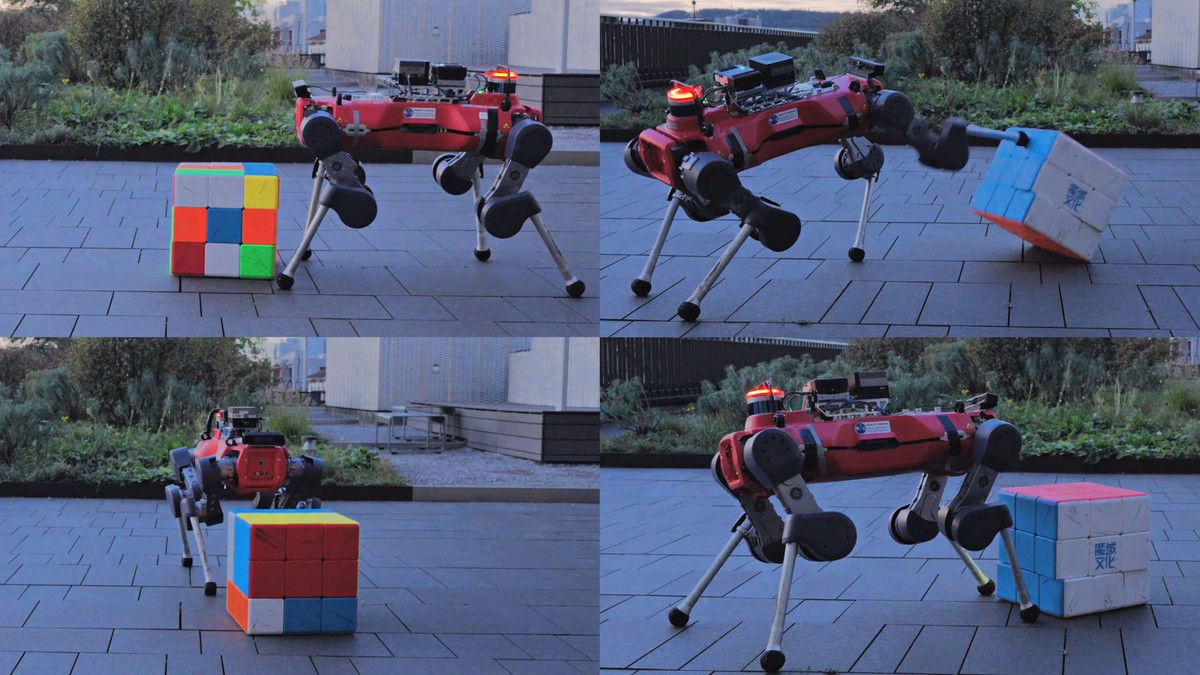
今回の研究は専用のロボットアームを追加することなく、四足歩行ロボットが脚を使って複雑な物体を操作できる可能性を示すものです。研究チームは、今回の成果がルービックキューブを解くことだけにとどまらず、片方の脚で工具箱を固定しながらもう片方の脚でふたを閉めたり、折りたたみ式の箱を支えながら畳んだりするといった用途への応用が考えられると論じました。
KioskNews shows a cleaned-up reading view extracted from the publisher’s page — the original always lives on their site, not ours.