Investigadores del MIT construyen robot nadador que se impulsa con músculos humanos
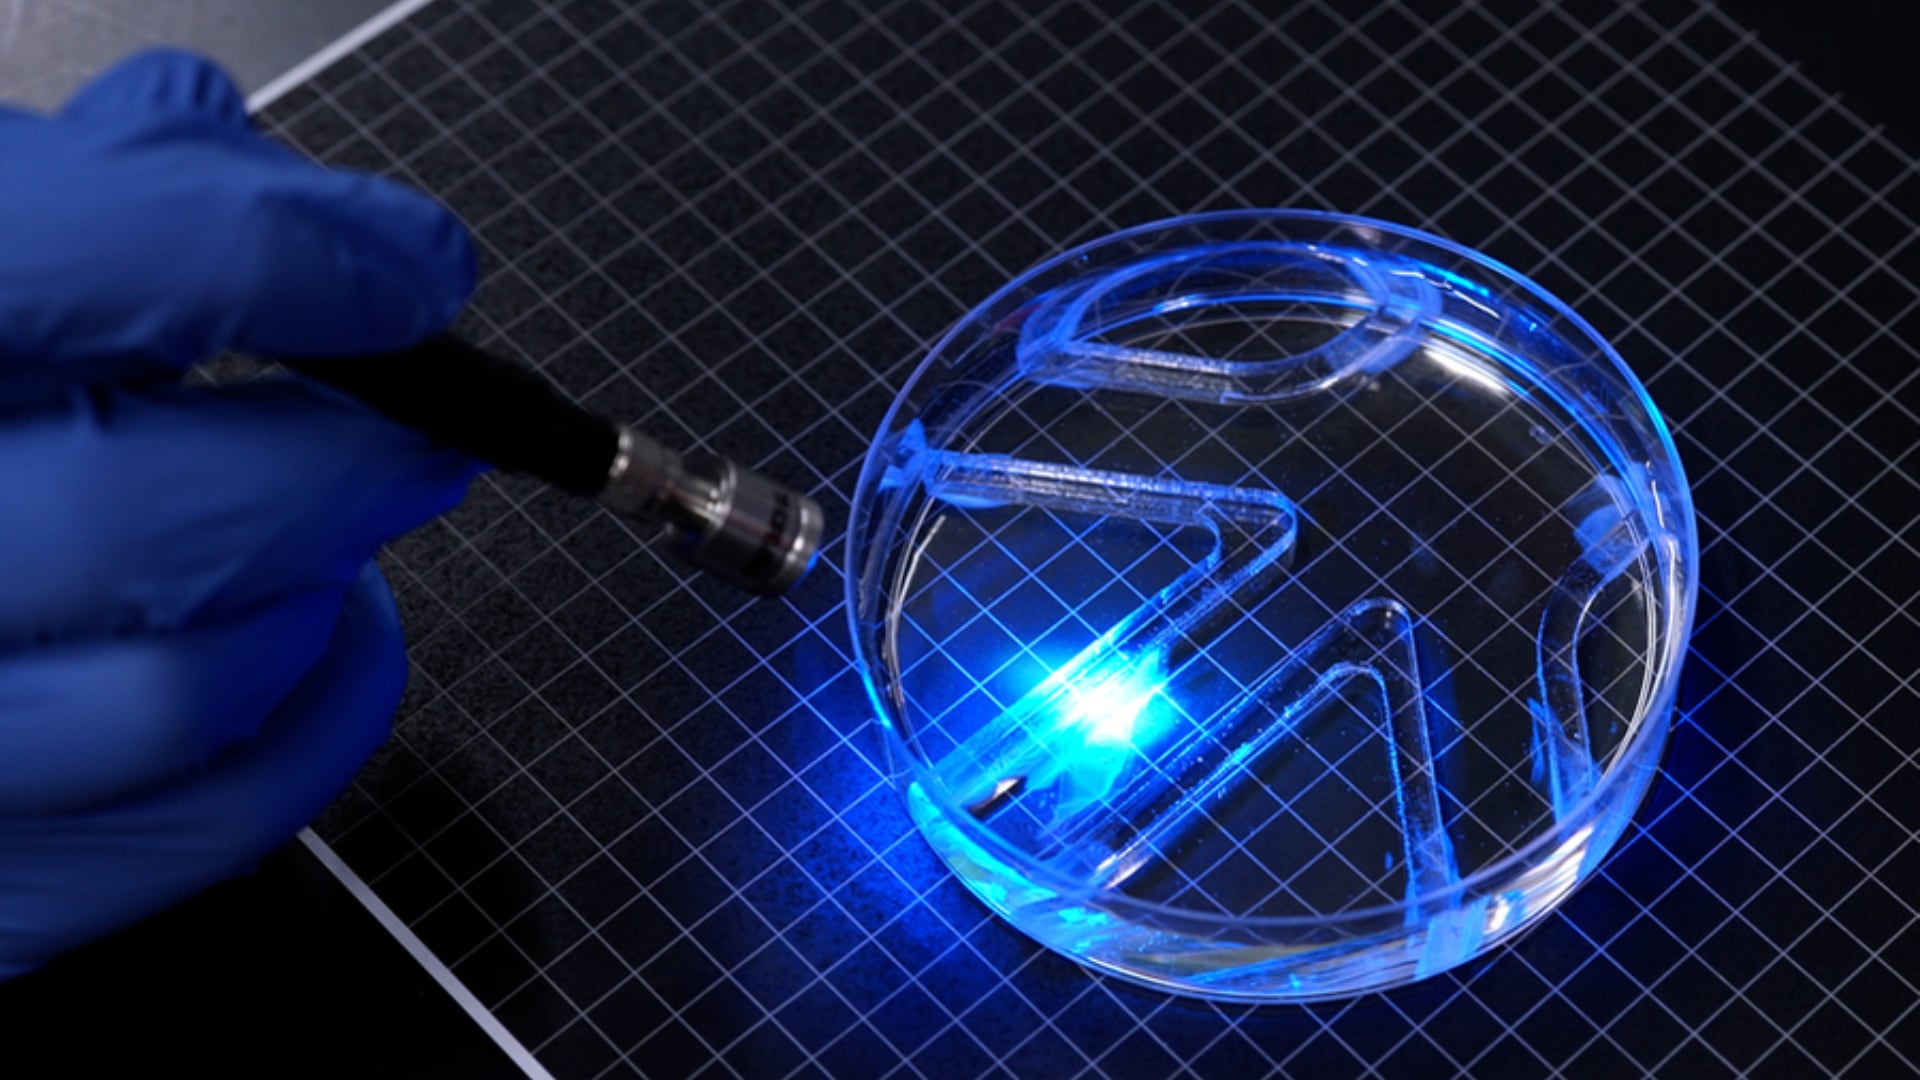
Un equipo de ingenieros del Instituto Tecnológico de Massachusetts (MIT) desarrolló un robot nadador del grosor de una hoja de papel que se propulsa mediante una sola capa de células musculares vivas. El diseño demuestra que las máquinas biohíbridas pueden desplazarse en el agua con una cantidad de material biológico mucho menor que la utilizada en versiones anteriores.
El pequeño dispositivo emplea tejido muscular sensible a la luz, cultivado sobre un esqueleto de gel delgado, para avanzar en el medio acuático. Los investigadores comprobaron que el robot podía nadar y girar dentro de un laberinto submarino sencillo al dirigir un haz de luz hacia sus dos aletas.
PUBLICIDAD
En su velocidad máxima, el prototipo recorre aproximadamente cuatro veces la longitud de su propio cuerpo en un minuto, un ritmo considerablemente más lento que el de un nadador humano.
El robot está formado por una película a base de gelatina de aproximadamente medio milímetro de espesor, con dos secciones flexibles que funcionan como aletas. Cada una está recubierta por una capa de músculo esquelético vivo más fina que un cabello humano.
Las células fueron modificadas genéticamente para contraerse en respuesta a la luz. Cuando los investigadores iluminan una de las aletas, las células musculares se contraen y provocan el aleteo que empuja al robot a través del agua. Al alternar la iluminación entre ambos lados y ajustar el tiempo de exposición, el equipo logra controlar la dirección y la velocidad del desplazamiento; si se activan ambas aletas al mismo tiempo, el robot se mueve de manera simétrica.
PUBLICIDAD
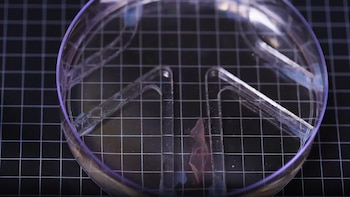
Durante las pruebas, los científicos sumergieron el robot en una placa de Petri de gran tamaño y movieron manualmente una fuente de luz sobre su superficie. El dispositivo siguió el haz luminoso mientras avanzaba por un laberinto colocado dentro del recipiente. Según el equipo del MIT, se trata de la primera demostración de un robot bidimensional extremadamente delgado capaz de moverse gracias a la propulsión muscular.
El proyecto se apoya en investigaciones previas de Ritu Raman, profesora asociada de ingeniería mecánica en el MIT, y su grupo de trabajo.
En un experimento anterior, el equipo había construido una estructura muscular artificial inspirada en el iris humano: las células se cultivaban sobre un disco de gel con surcos concéntricos y radiales que, al estimularse con luz, se contraían en distintas direcciones y hacían que el disco se estirara y se contrajera. Aquel diseño solo lograba un desplazamiento limitado a unos 100 micrómetros.
PUBLICIDAD
Para el robot nadador, el equipo necesitaba generar una fuerza mucho mayor, y encontró que el material de soporte de las células resultaba tan determinante como las propias fibras musculares. El diseño original utilizaba fibrina, un gel extremadamente blando que se deformaba bajo la fuerza de la contracción muscular.

En el nuevo estudio, los investigadores probaron distintas composiciones de gel, niveles de rigidez y geometrías de surcos para mejorar la alineación muscular y la producción de fuerza.
Los resultados mostraron que los surcos de fondo cuadrado favorecían una alineación celular más eficaz que los de fondo curvo. Esa mejor alineación permitió que las células se fusionaran en fibras musculares capaces de contraerse de forma más coordinada. El equipo también reemplazó la fibrina por metacrilato de gelatina (GelMA), un material habitual en ingeniería de tejidos; las formulaciones más rígidas favorecieron una mejor alineación celular y contracciones más intensas.
PUBLICIDAD
Una película de aproximadamente medio milímetro de espesor resultó suficiente para dar soporte estructural a las células musculares sin perder la flexibilidad y la liviandad necesarias para el movimiento. Antes de ensamblar el robot, los investigadores sometieron el tejido a una rutina de entrenamiento basada en estimulación lumínica repetida para fortalecer el músculo.

Los robots biohíbridos convencionales suelen depender de estructuras tridimensionales voluminosas construidas con millones de células musculares cultivadas en laboratorio. El equipo del MIT sostiene que su diseño, mucho más delgado, podría reducir la cantidad de material biológico necesario y mejorar la eficiencia del movimiento.
Raman planteó que el tejido muscular vivo podría en el futuro permitir que los robots realicen tareas delicadas en ecosistemas acuáticos frágiles o impredecibles donde el hardware convencional resulta difícil de desplegar.
PUBLICIDAD
El prototipo actual sigue siendo una demostración experimental temprana: su fuente de luz se controla de forma manual y la velocidad de nado continúa siendo limitada. El equipo indicó que su próximo objetivo consiste en optimizar el diseño corporal del robot para lograr que nade más rápido.
KioskNews shows a cleaned-up reading view extracted from the publisher’s page — the original always lives on their site, not ours.