Un robot français va tenter l'impossible près de Mars : tomber, rebondir, se redresser et partir explorer l'inconnu !

Développé dans le cadre de la mission MMX (Martian Moons eXploration) de l'agence spatiale japonaise (Jaxa), Idefix est un rover destiné à se poser à la surface de Phobos, une des deux lunes de Mars. Largué par la sonde MMX lors d'une répétition d'atterrissage à environ 40 mètres d'altitude, il chutera librement vers le sol, connaîtra vraisemblablement une phase de rebonds, puis s'immobilisera. Il se redressera en exécutant une séquence autonome de déploiement de son système de locomotion, quelle que soit sa position initiale, sans nécessiter de capteurs d'orientation complexes.
Conçu pour une durée opérationnelle nominale d'au moins 100 jours, il remplira une double mission : servir d'éclaireur pour sécuriser l'atterrissage du vaisseau-mère et le prélèvement d'échantillons destinés à la Terre, tout en menant un programme ambitieux de recherche scientifique et de démonstration technologique.
Conception et architecture du rover
Pensé pour affronter un environnement hostile, caractérisé par une microgravité oscillant entre 0,0030 et 0,0068 m/s² et des amplitudes thermiques sévères, le rover Idefix intègre des solutions technologiques avancées.
D'un poids de seulement 23,47 kilos (dont 2,44 kilos dédiés à la charge utile scientifique), son cœur abrite un compartiment interne qui assure l'isolation thermique des composants électroniques sensibles, des batteries et des instruments. L'énergie est fournie par quatre panneaux solaires (trois déployables et un fixe) d'une surface totale de 0,36 m², couplés à une batterie rechargeable. Un système de contrôle d'attitude oriente automatiquement les panneaux vers le soleil à midi sur Phobos.
Le sous-système de locomotion constitue l'élément le plus critique pour la réussite de la mission : quatre roues d'environ 200 mm de diamètre, montées sur quatre pattes articulées indépendantes de 275 mm.
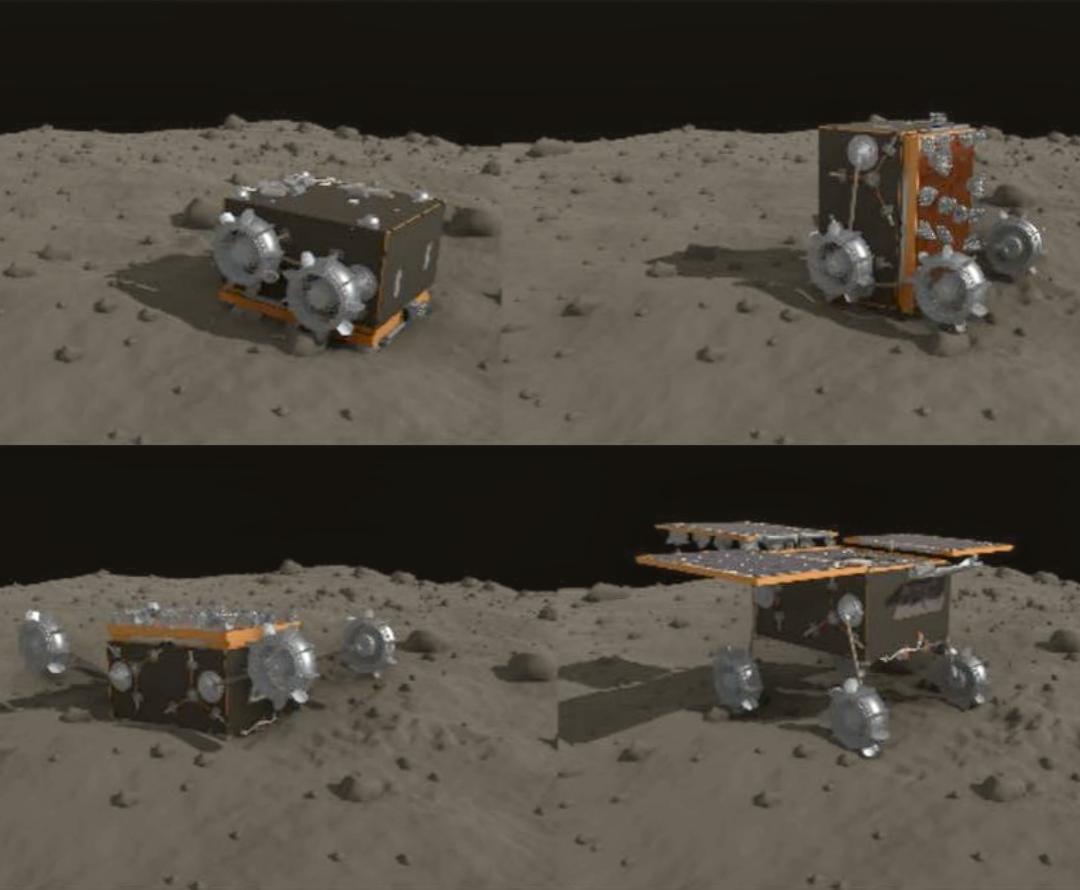 Après sa chute libre sur Phobos, Idefix réalisera une séquence pour se redresser et se mettre à l'endroit. © DLR
Rouler sur Mars
La démonstration d'un déplacement sur roues à la surface d'un corps soumis à une gravité de l'ordre du milli-g constitue l'un des principaux objectifs technologiques de la mission. La vitesse de déplacement nominale du rover est strictement limitée à 1 mm/s. Cette limite prévient tout basculement vers l'avant autour de l'axe lors d'un arrêt d'urgence en microgravité et intègre les incertitudes sur la portance et le comportement du régolite.
La vitesse de déplacement nominale du rover est strictement limitée à 1 mm/s
Face à l'imprévisibilité du terrain, les quatre pattes et roues à commande indépendante permettent de modifier l'assiette du rover pour libérer les roues en cas d'enlisement. Pour les zones de régolite meuble, un mode de déplacement séquentiel par petits pas (stepping) combine articulation des pattes et rotation des roues.
L'adhérence roue-sol étant extrêmement faible, la distance totale parcourue au cours de la mission nominale de 100 jours est difficile à estimer, l'exigence technique étant de parcourir au moins 100 mètres.
Piloter un rover sur Phobos depuis la Terre représente un défi logistique et temporel considérable, dicté par l'absence de liaison directe avec la Terre et les contraintes orbitales de la sonde MMX. Les opérations sont gérées conjointement et en alternance par deux centres principaux : l'un au Cnes à Toulouse (France) et l'autre au DLR à Cologne (Allemagne). Cette architecture garantit une redondance opérationnelle. Comme aucune communication directe Terre-rover n'est possible, toutes les télécommandes et données télémétriques doivent être relayées par MMX et les stations au sol de la Jaxa. Le scénario nominal prévoit un passage de communication quotidien entre la Terre et MMX, et deux communications par jour entre MMX et le rover Idefix.
Travailler sur Phobos
Idefix embarque quatre instruments. On compte des caméras stéréoscopiques de navigation (NavCams) pour la cartographie et les Modèles numériques de terrain (MNT), des caméras orientées vers les roues pour analyser l'interaction sol-roue et la dynamique du régolite (WheelCams). Il y a également un spectromètre Raman (Rax) pour l'analyse minéralogique in situ, ainsi qu'un radiomètre infrarouge thermique (miniRAD) pour mesurer l'inertie thermique et la porosité de la surface.
Idefix constitue ainsi le trait d’union entre les observations à distance effectuées depuis une orbite martienne et l’analyse directe des échantillons ramenés sur Terre
Les objectifs scientifiques s'inscrivent dans le cadre de ceux de la mission MMX dans son ensemble. Ils complètent les recherches scientifiques pouvant être menées à distance grâce aux instruments embarqués à bord de la sonde MMX ou aux échantillons ramenés sur Terre. Idefix constitue ainsi le trait d'union entre les observations à distance effectuées depuis une orbite martienne et l'analyse directe des échantillons ramenés sur Terre.
MMX : une lune de Mars, et ça repart ! © CnesComme le souligne l'équipe scientifique de la mission, les mesures réalisées par le rover « permettront de documenter des aspects fondamentaux de Phobos » : les propriétés de son régolithe, la dynamique des grains de poussière en environnement de faible gravité, les processus de surface, tels que l'altération spatiale et le soulèvement électrostatique potentiel, ainsi que sa composition minéralogique, thermique, géologique et historique. Recueillies in situ, ces informations offriront un « contexte géologique précieux et serviront de référence pour l'analyse des échantillons qui seront rapportés sur Terre, contribuant ainsi de manière décisive à la compréhension de l'origine et de l'évolution de la lune martienne ».
Enfin, la caractérisation des propriétés mécaniques du régolithe et la réalisation de cartes locales haute résolution du relief et des roches permettront de réduire les risques liés à l'atterrissage (et à l'échantillonnage) de la sonde MMX.
Le rover fait ainsi office d'éclaireur pour la mission de récupération des échantillons de la surface de Phobos. Nous aurons l'occasion d'y revenir plus en détail.
Les critères de réussite de la mission Idefix se structurent autour de plusieurs objectifs majeurs :
- réaliser le tout premier atterrissage et redressement automatique sur Phobos, suivi du premier déplacement sur un corps céleste en microgravité ;
- recueillir des données critiques sur le régolithe pour sécuriser le site d'atterrissage de MMX ;
- obtenir des clichés millimétriques à submillimétriques via les NavCams et WheelCams ;
- exécuter au moins une mesure RAX fructueuse (premier spectre Raman de Phobos) ;
- réaliser au moins une séquence miniRAD couvrant un cycle diurne complet ;
- démontrer la capacité de conduite autonome (Auto-Nav) dans un environnement extraterrestre inconnu.
KioskNews shows a cleaned-up reading view extracted from the publisher’s page — the original always lives on their site, not ours.