Делаем электрический мотор для лодки
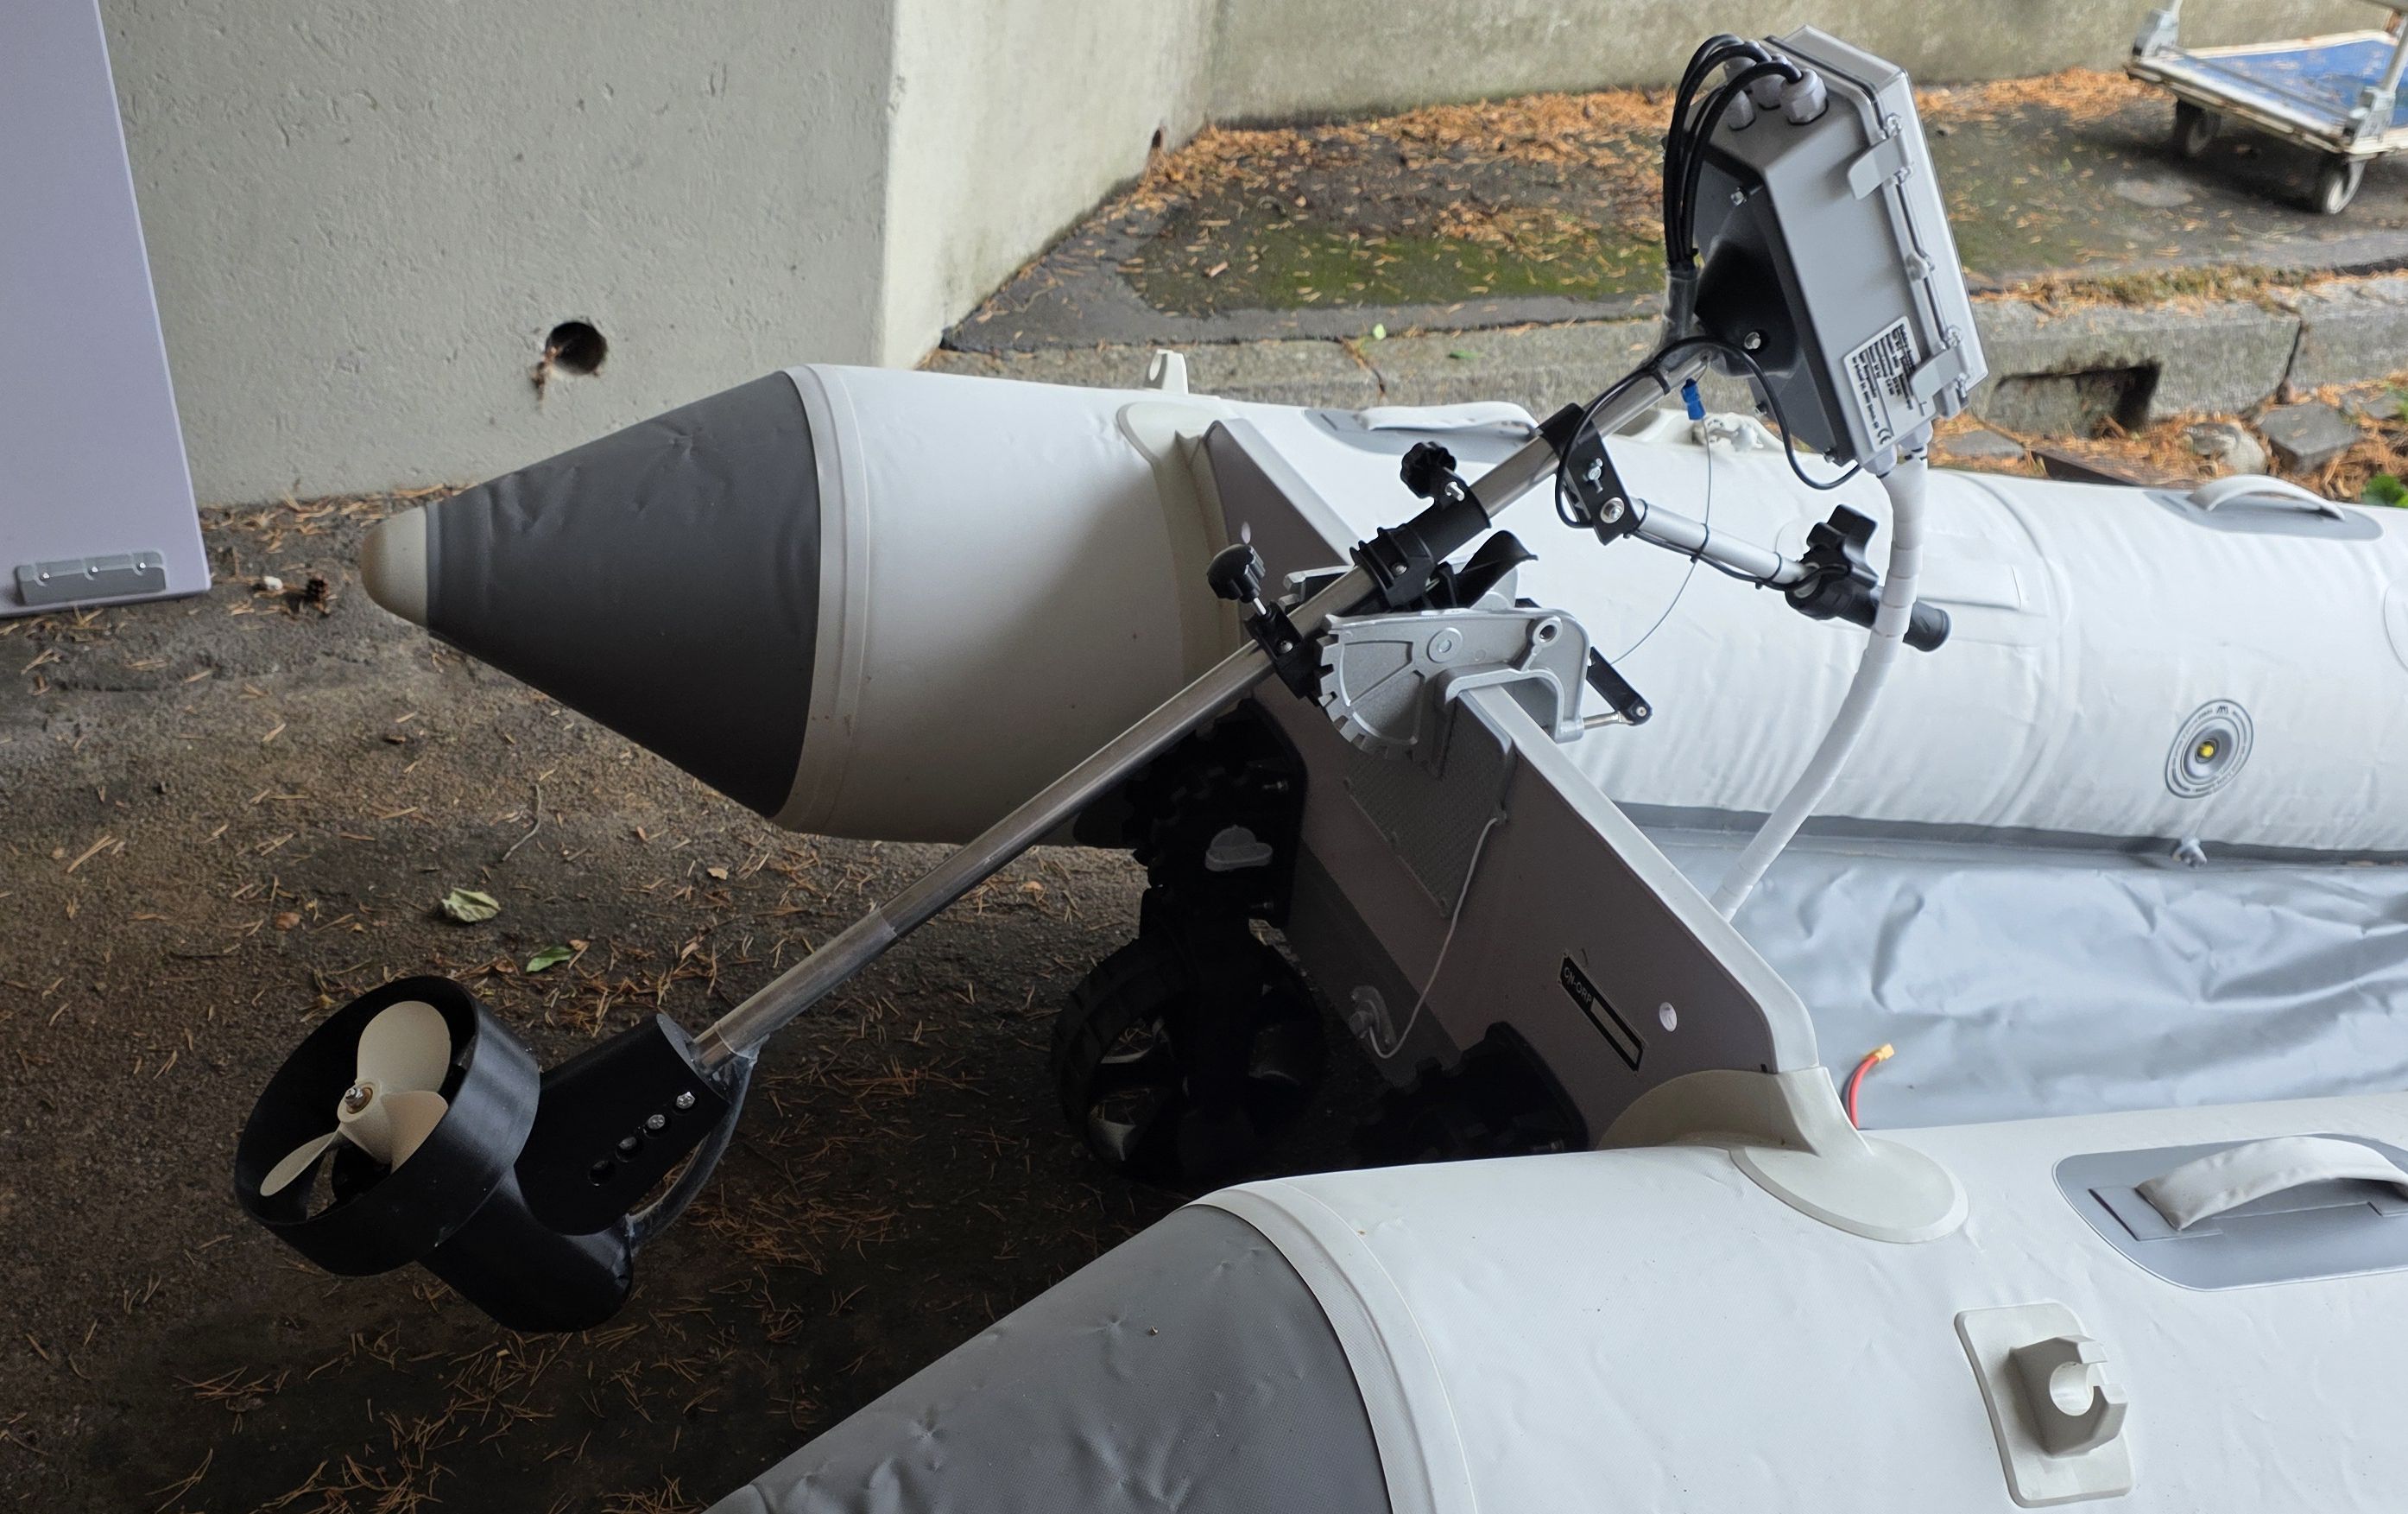
Меня всегда привлекал водный транспорт - часто брал в аренду катера в Хорватии и плавал по многочисленным островам там, даже права получил там же.
Но своей лодки никогда не было и тут я решил это дело исправить. Я живу в Швейцарии - тут достаточно много красивых озёр, да и другие страны рядом. Но Хорватские права тут не действуют, а получать ради небольших локальных озёр местные права - дорого и долго.
Да и хранить обычную лодку особенно негде - на "парковочные" места на озере Цюриха очередь лет на 10 вперёд :)
Поэтому было решено взять небольшую надувную лодку-катамаран (Aqua Marina Aircat 335), которую можно сдуть и сложить в гараж\подвал, и приделать к ней электромотор до 6 кВт (местный лимит) чтобы можно было обойтись без прав.
Почему электро? Причин несколько:
Тихо
Не воняет
Не нужно заводить-останавливать
Выше пиковая тяга
Минусы, конечно, тоже есть, главный - это дальность хода. По воде перемещаться гораздо более энергозатратно чем по дороге, так что далеко не уедешь. Но для моих целей (покататься денёк по озеру, потаскать детей на ватрушке и т.п.), думаю, вполне достаточно, да и лодка-катамаран должна быть более эффективна судя по информации из интернетов. В будущем, возможно, поставлю вторую батарею в параллель если будет необходимость. Ну и солнечную батарею можно приделать поверх тента, ватт на 150-200 - какая-никакая, да энергия :)
Я уже раньше делал моторы для SUP-досок, но они у нас, к сожалению, тут запрещены по какой-то причине (не доски вообще, конечно, а моторы для них), поэтому использовать можно на свой страх и риск только, рискуя нарваться на штраф от местного ГИМСа.
Какие есть варианты электромоторов:
Готовые:
Довольно дорого
Низкая мощность обычно (а если высокая, то стоит как крыло от Боинга)
Ну и не интересно :) Купить и дурак может
DIY:
Взять обычный Б\У ДВС мотор, выкинуть собственно сам ДВС и поставить электромотор через переходник:
Плюсы: есть редуктор - можно брать менее тяговитый мотор, штатное крепление к транцу в наличии
Минусы: тяжёлый, больше работы с металлом, скорее всего понадобится подключать родное водяное охлаждение, шум выше, нужно обслуживать редуктор (масло и т.п.), ну и выйдет дороже
Использовать Direct-Drive подводный мотор:
Плюсы: охлаждение напрямую, бесшумный (ибо под водой)
Минусы: нужен больший крутящий момент (или меньше винт), придётся придумывать как его крепить
В итоге было решено пойти по пути Direct-Drive.
Компоненты
Вся система состоит из следующих компонентов:
BLDC (бесщеточный) мотор
ESC (контроллер мотора)
Литиевая батарея с BMS
Ручка газа с кнопкой реверса
Батарея
Перед тем как выбирать всё остальное - нужно решить чем мы будем кормить всю эту богадельню. Мощность, как известно, это произведение напряжения и тока. А чем больше ток, тем толще нужны провода. Поэтому имеет смысл постараться использовать напряжение повыше чтобы добиться большей мощности при тех же проводниках.
Батарею было решено делать самому и использовать конфигурацию 20S13P (т.е. 20 ячеек последовательно и 13 параллельно - 260 штук всего) с напряжением при полной зарядке в 84 В (и 50 В совсем пустая), общей ёмкостью около 4.7 кВт*ч и весом ~20 кг.
Ячейки были выбраны Samsung 50S по совокупности факторов цена/доступность/характеристики. BMS с поддержкой до 24S батарей и током до 120А у меня давно валялся в запасе и как раз хорошо подошёл к этому проекту.
Изначально я хотел использовать LiFePO4 ячейки - гораздо больше циклов, но собрать батарею на 84 В из них крайне непросто т.к. ячеек малой ёмкости (~70 Ач) в продаже почти нет, а их нужно 23 штуки (82.8 В). И весить она будет чуть не вдвое больше при сопоставимой ёмкости - тягать 40 кг мне как-то не улыбалось, старый я уже...
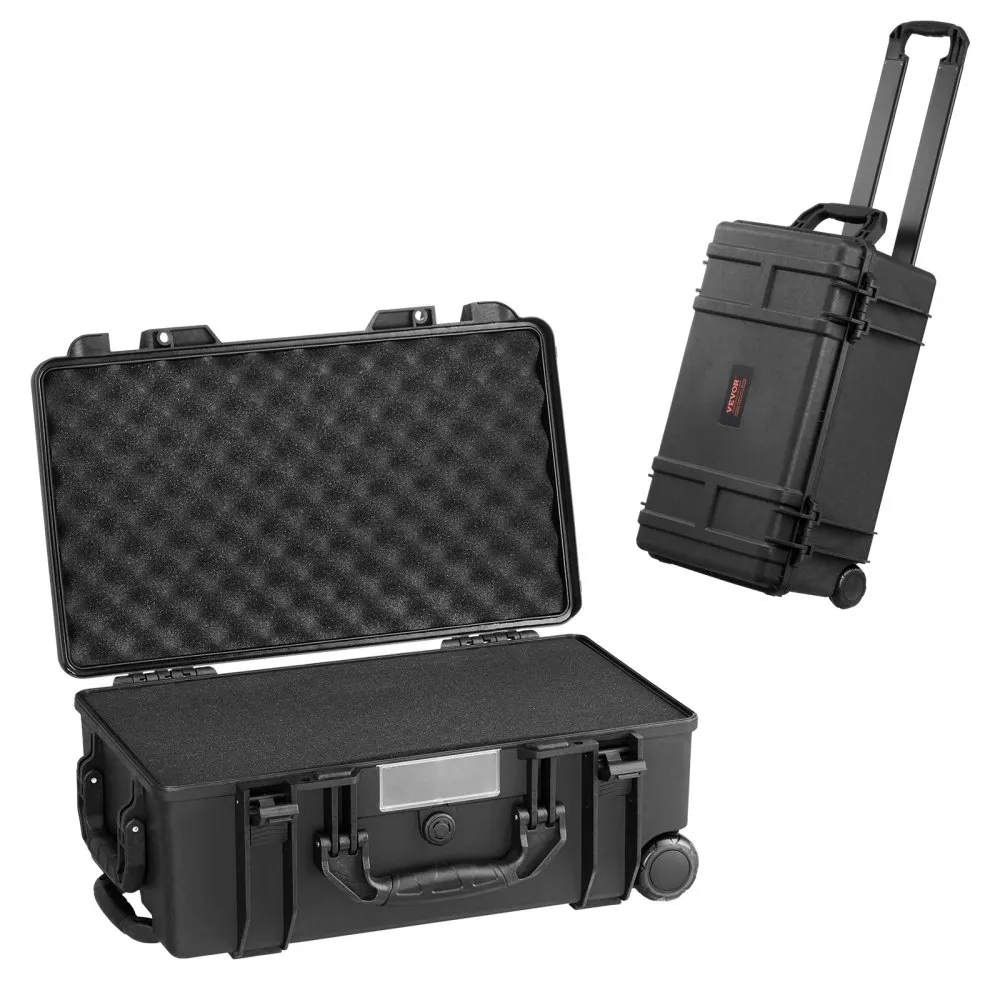
Для батареи был заказан водонепроницаемый чумадан подходящего размера с удобной ручкой :)
Мотор
Какие вообще бывают моторы?
Щеточные не рассмтариваем, прошлый век
Бесщеточные бывают, глобально, двух типов:
С сенсором положения (датчик Холла или другой энкодер) - позволяет точно отслеживать положение ротора и плавно подавать энергию на обмотки. Обычно используется там, где нужен плавный старт и работа на низких оборотах - скутеры, мотоциклы, машины и прочее такое
Без сенсора - наш случай. Более простая конструкция, но более сложный старт: контроллер не знает где ротор и подаёт большой стартовый ток. Юзаются под водой и в воздухе (дроны и вот это всё) - где большие обороты.
Изучив матчасть, пришёл к выводу что у самоделкиных наиболее популярны моторы от китайцев из Flipsky - их активно используют на всяких электроскейтах, e-Foil и подобном, так что я решил тоже взять что-то из их ассортимента.
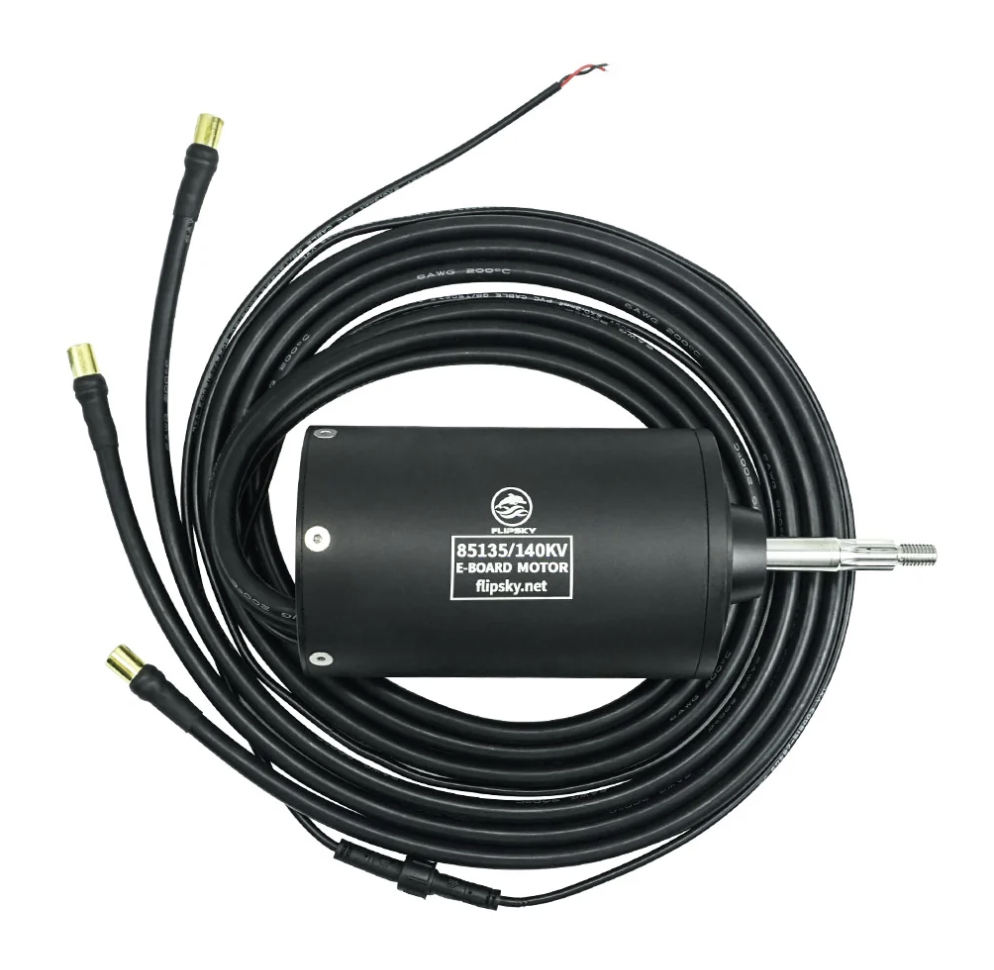
Покопавшись, выбрал мотор 85135 (85 мм диаметр, 135 мм длина) с шлицевым (splined) валом и взял пару алюминиевых пропеллеров на 7.5". Мотор, судя по их сайту, рассчитан на 4 кВт постоянно и 8 кВт в пике. Лимит в 6 кВт по закону - это постоянная (rated) мощность, а в прыжке он может хоть мегаватт выдавать - насколько я понял, это не регламентировано. Также заявлена поддержка до 100 В напряжения, что нам подходит. И выведен температурный датчик, что тоже неплохо для контроля.
У BLDC моторов есть важный параметр - KV, он же обороты-на-вольт. Т.е. сколько оборотов в минуту мотор будет делать с каждого вольта поданного на него питания. Т.к. у нас напряжение высокое, то я взял мотор на 100KV (есть ещё 140KV вариант) - то есть максимальные обороты (без нагрузки) на 84 В будут 8400 RPM.
Если бы я взял 140KV, то это было бы почти 12000 RPM, что выше чем заявленный для него предел в ~10500. По факту в воде таких оборотов не будет скорее всего.
ESC
Контроллеры это большая сложная тема, скажу лишь что наиболее популярные - на опенсурсной прошивке VESC, в которой просто куча разных настроек и возможностей работы как с моторами без сенсора (как в нашем случае), так и со всякими сенсорным добром.
Можно брать оригинальные контроллеры у VESC Labs и тем самым поддержать разработку, но выбор там поменьше несколько и цена повыше. Поэтому взял у китайцев тех же.
У Flipsky есть отличные решения где мотор и регулятор находятся в одном корпусе под водой и охлаждаются вместе, например 65220.
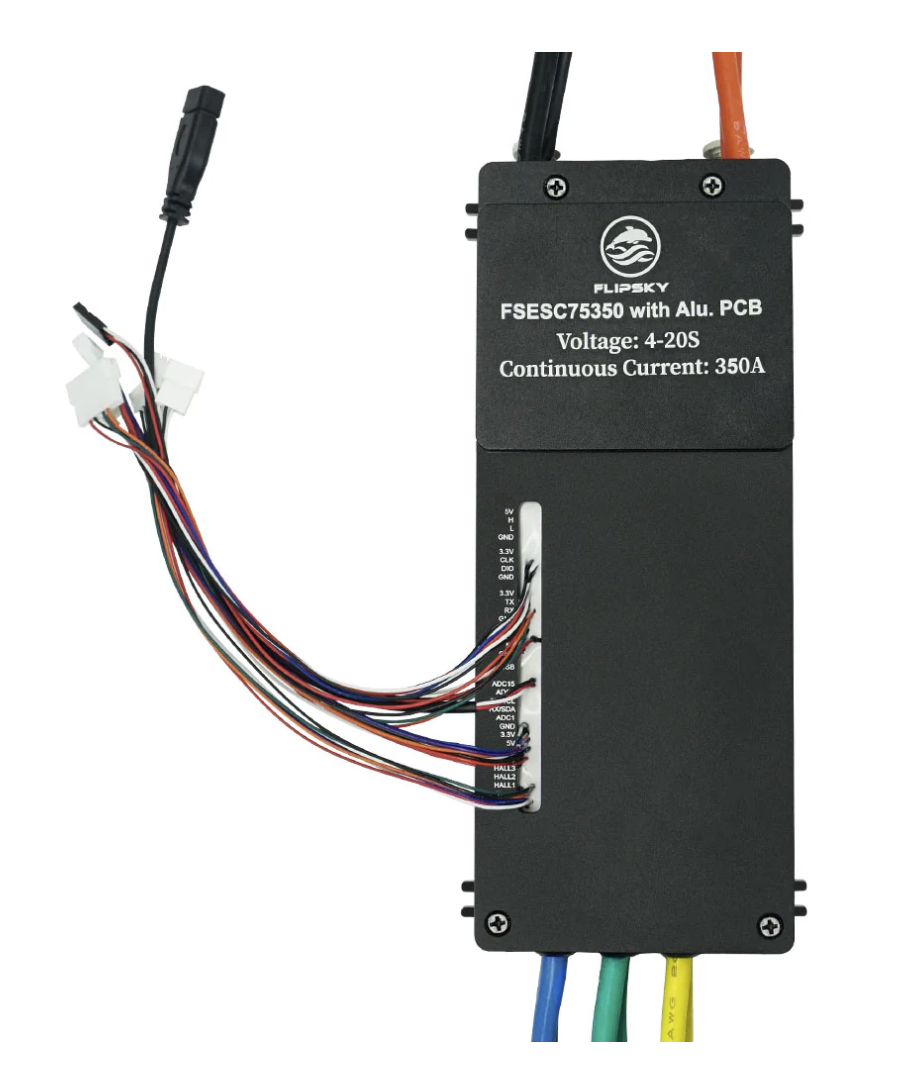
Но мне показалось что регулятор на 100А довольно слабоват для моих целей, это больше для SUP-ов решение. Поэтому было решено брать отдельный контроллер 75350 на 350 ампер (и 800 пиковых) с запасом, в идеале чтобы не надо было его активно охлаждать. Он уже упакован в металлический корпус с штуцерами водяного охлаждения и залит компаундом. Так что если будет перегреваться - можно будет добавить трубки для охлаждения.
350 ампер (а 800 и подавно), конечно, достаточно оптимистичная цифра, учитывая что силовые провода всего лишь 2х 8AWG, через которые я бы больше 150А не пропускал бы... но для нашего случая это не так важно, ток будет ниже.
Также к нему был куплен Bluetooth модуль для упрощенной настройки без проводов (в некоторые контроллеры он уже встроен).
Управление
VESC можно управлять разными способами, как напрямую командами через UART/CAN, так и ШИМ-сигналом или напряжением на АЦП - его то мы и будем юзать.
Была куплена ручка газа для какого-то скутера или велосипеда (китайская резина воняет ужас просто), у которой внутри датчик Холла.
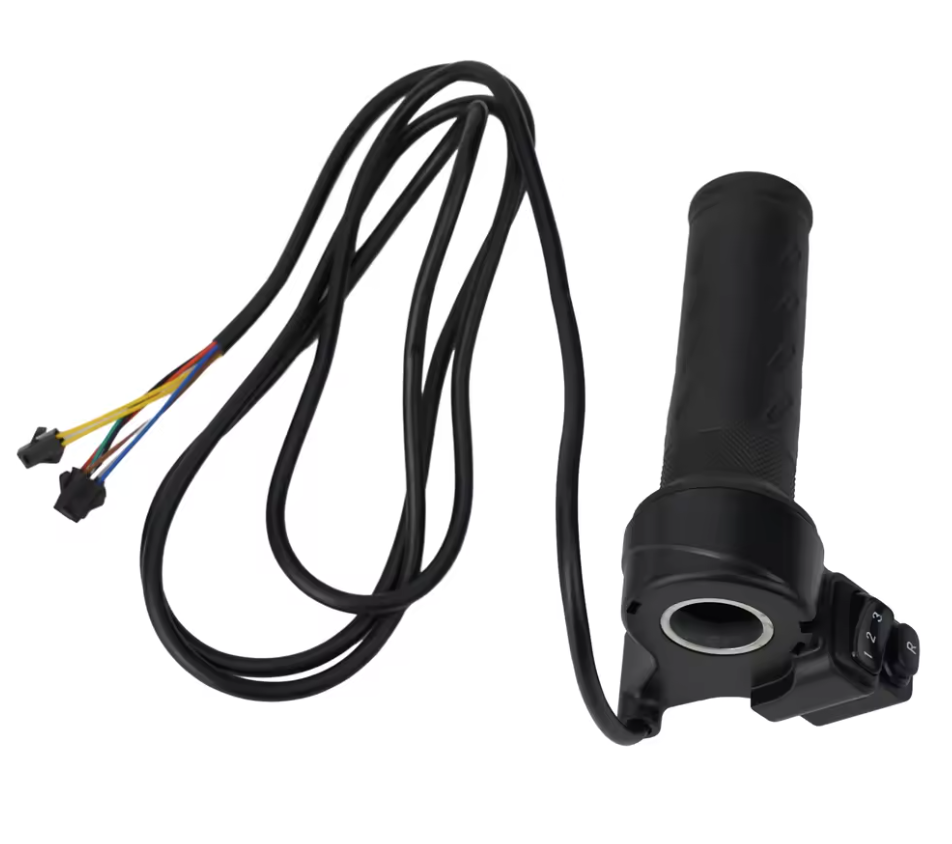
Подаёшь на неё 3.3 В и на выходе получаешь напряжение в диапазоне что-то вроде 0.8-2.7 В в зависимости от угла поворота. Также на ней имелась кнопка реверса, которую мы в дальнейшем задействуем, и какой-то переключатель 1-2-3, который пока без дела - думаю потом на него круиз-контроль повесить... но он требует какого-то аварийного отключения, как чека на ДВС моторах, иначе лодка может без тебя уплыть :)
Крепление
Всё это дело надо как-то крепить к лодке. У Flipsky, в принципе, есть уже готовые сборки мотор + подвес, но они аналогично слабоваты (пик 6 кВт макс).
Так что для нашего мотора нужно будет:
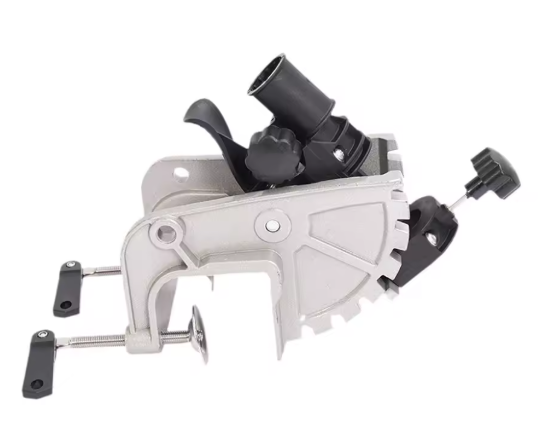
Само крепление на транец - я нашёл какое-то литое из алюминия на Aliexpress, но центральная часть там всё равно пластиковая, хотя выглядит достаточно солидно. Время покажет насколько оно надёжно - тяга у мотора 60+ кг, так что может и не выдержать...
Труба-мачта из нержавейки, на которой будет висеть мотор, диаметр 1 1/8" (стандартный диаметр для троллинговых моторов, судя по всему) - 28мм или около того. Я купил в местном строймаге трубу для водопровода как раз такого диаметра - подошла отлично
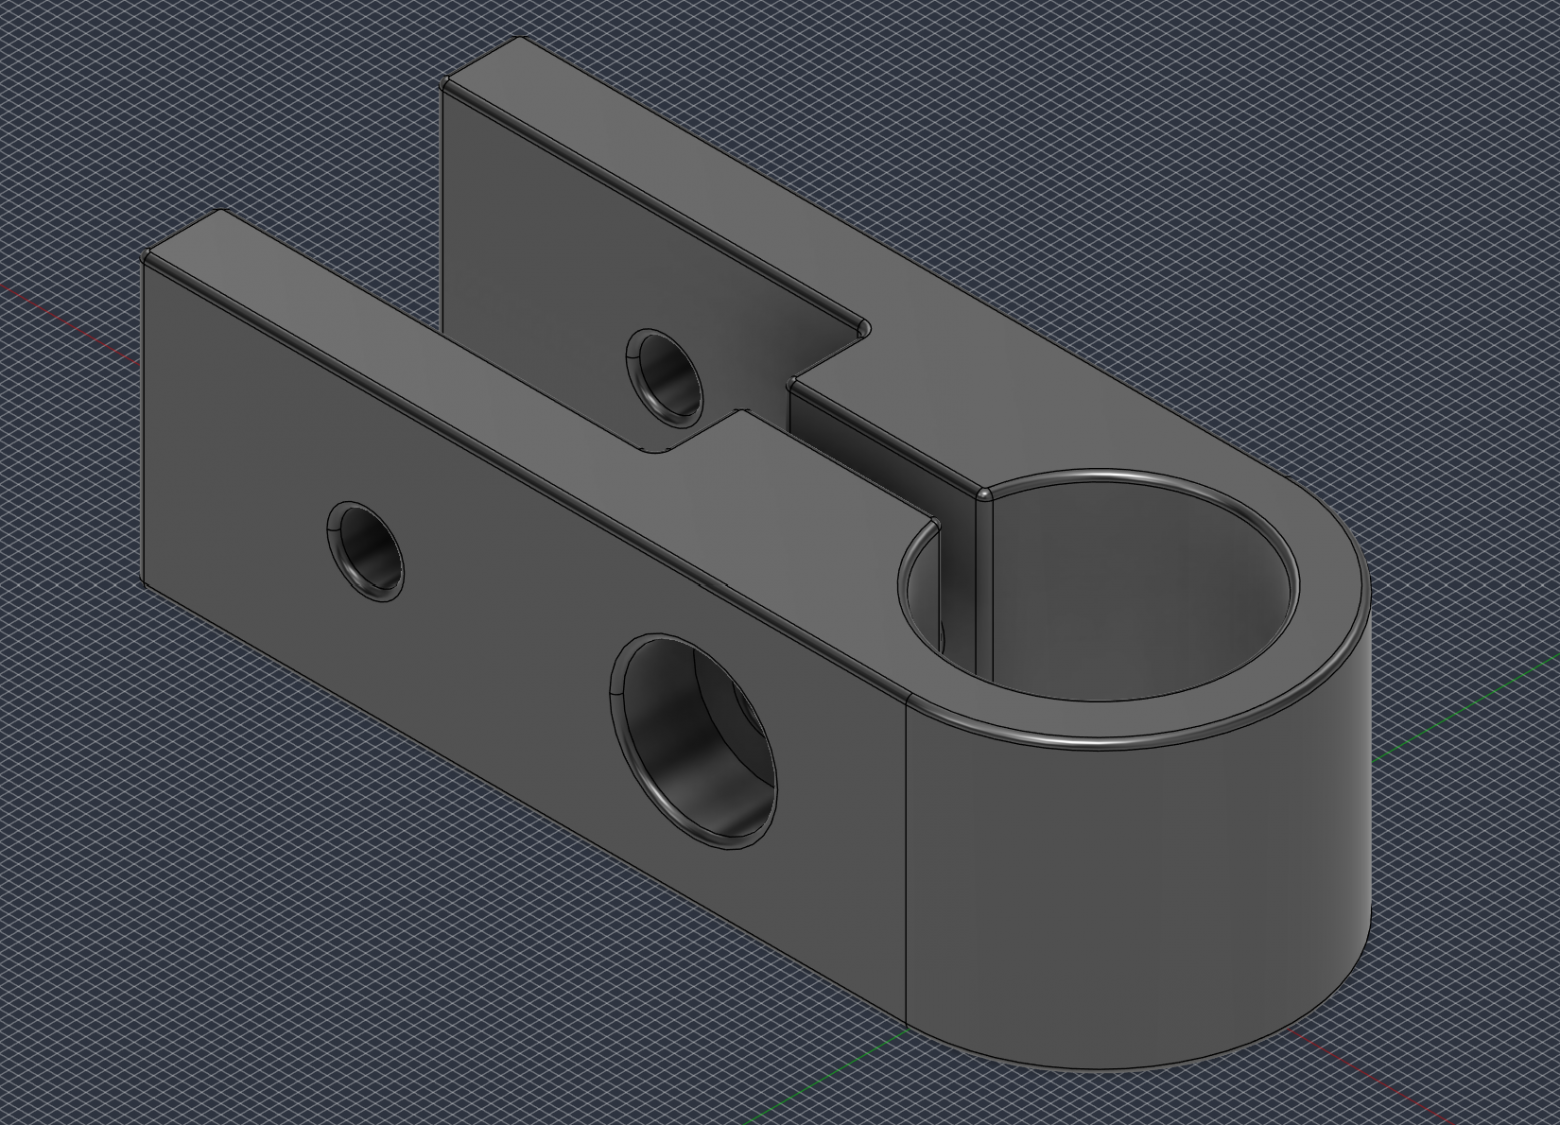
Крепление для мотора на трубу и прочие мелочи. Так как 85135 мотор не особо популярен у DIYщиков, ничего готового я не нашёл и пришлось, вооружившись штангенциркулем и Fusion360 (каюсь, FreeCAD никак не освою), рисовать и печатать. Подробности ниже.
Ящик для ESC (регулятора) и прочей электроники, отлично подошла распредкоробка с Али:
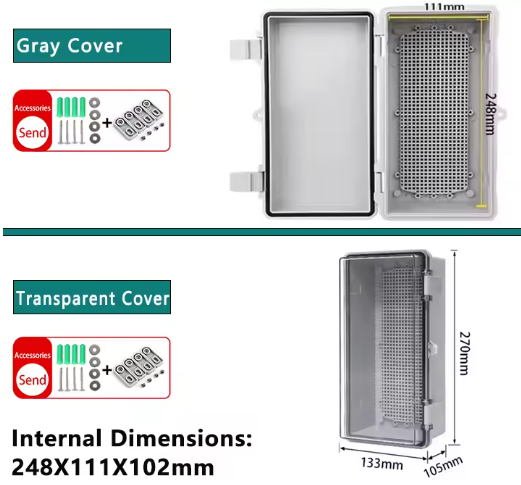
Крепится эта коробка сверху трубы, на которой висит мотор, на напечатаную пластину.
Ручка управления, на которую будем вешать крутилку газа и которой будем рулить вправо-влево. В идеале нужна алюминиевая труба 22 мм (или из нержавейки) - это стандартный диаметр руля велосипеда. Но я такой не нашёл, поэтому взял 20 мм и распечатал втулку для расширения до 22 мм. Крепление к основной вертикальной трубе тоже нарисовал и напечатал.
3D-модели
STL-файлы я залил на Printables.
Основная часть получилась крайне массивной, наверное я перестарался. Ещё и печатал её с заполнением процентов 80%. В итоге это заняло почти три дня и вес получился под 2 кг. Думаю, что можно обойтись вдвое меньшим объёмом пластика :)
Но мы будем следовать заветам Бориса Бритвы:
Ну и, наверное, можно сделать её поменьше диаметром, но я так и не придумал как это реализовать не уменьшив надёжность и сохранив охлаждение - мотор, как никак, весит 4 килограмма. Может потом руки дойдут улучшить непоправимо...
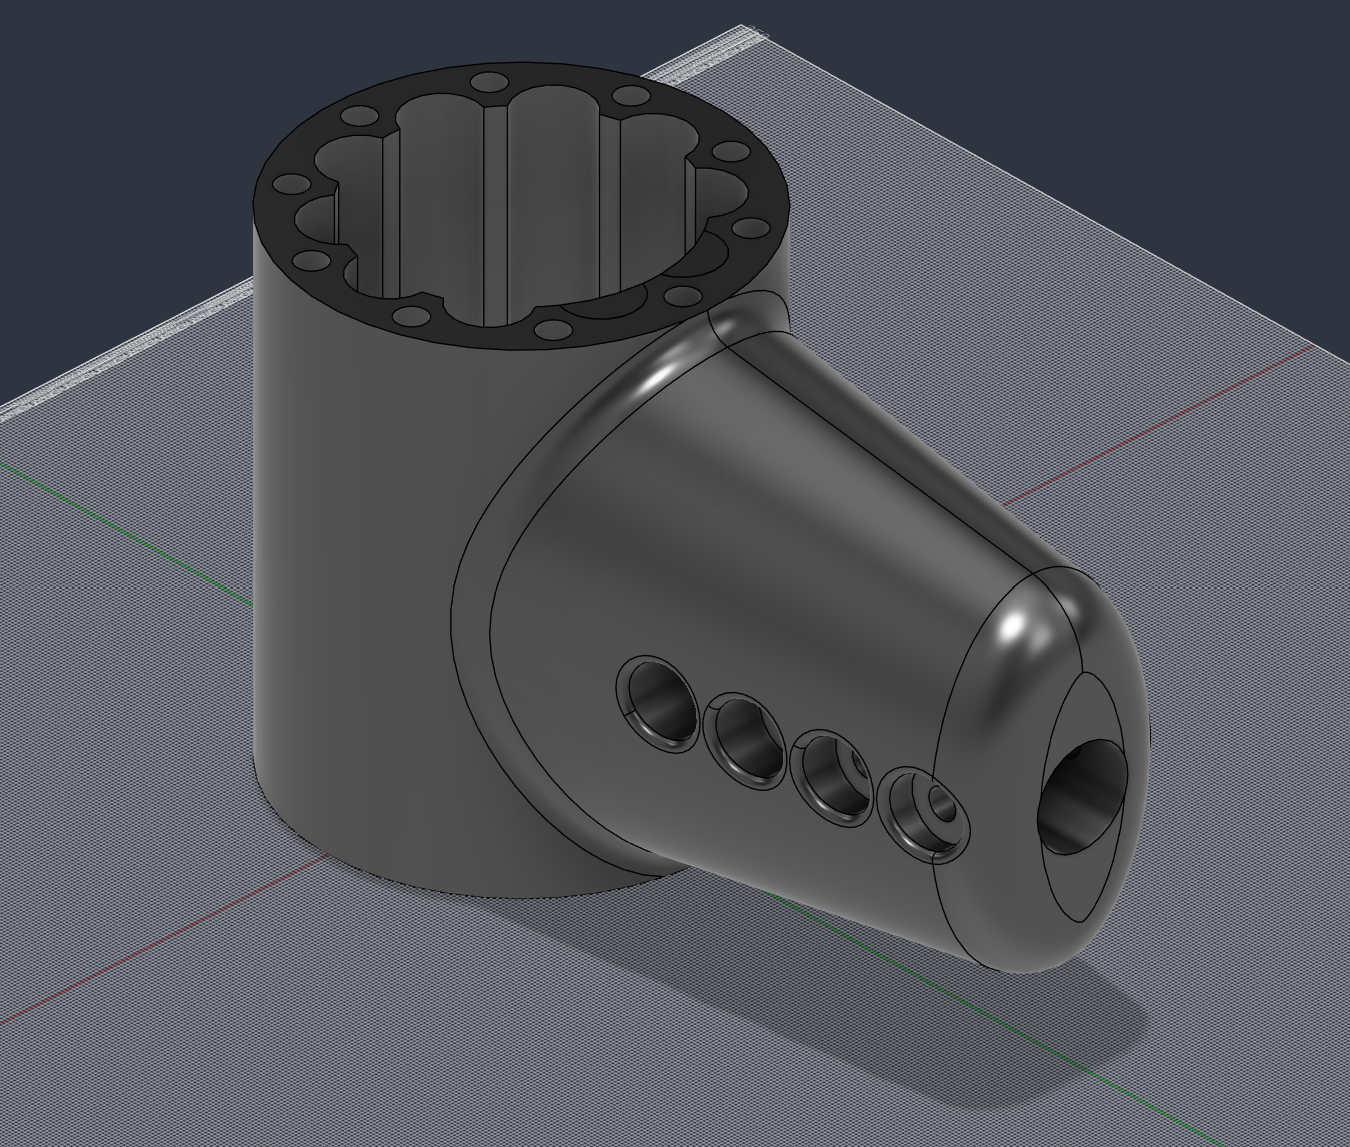
Крепится четырьмя болтами М8 к трубе, которую нужно филигранно просверлить в нужных местах. Для этого важного дела я даже купил себе сверлильный станок (нужно же как-то его обосновать).
В отверстия вокруг мотора вплавляются вставки-гайки для болтов M6 диаметром около 9.5мм. Полукруглые каналы по окружности нужны для того чтобы двигатель охлаждался водой.
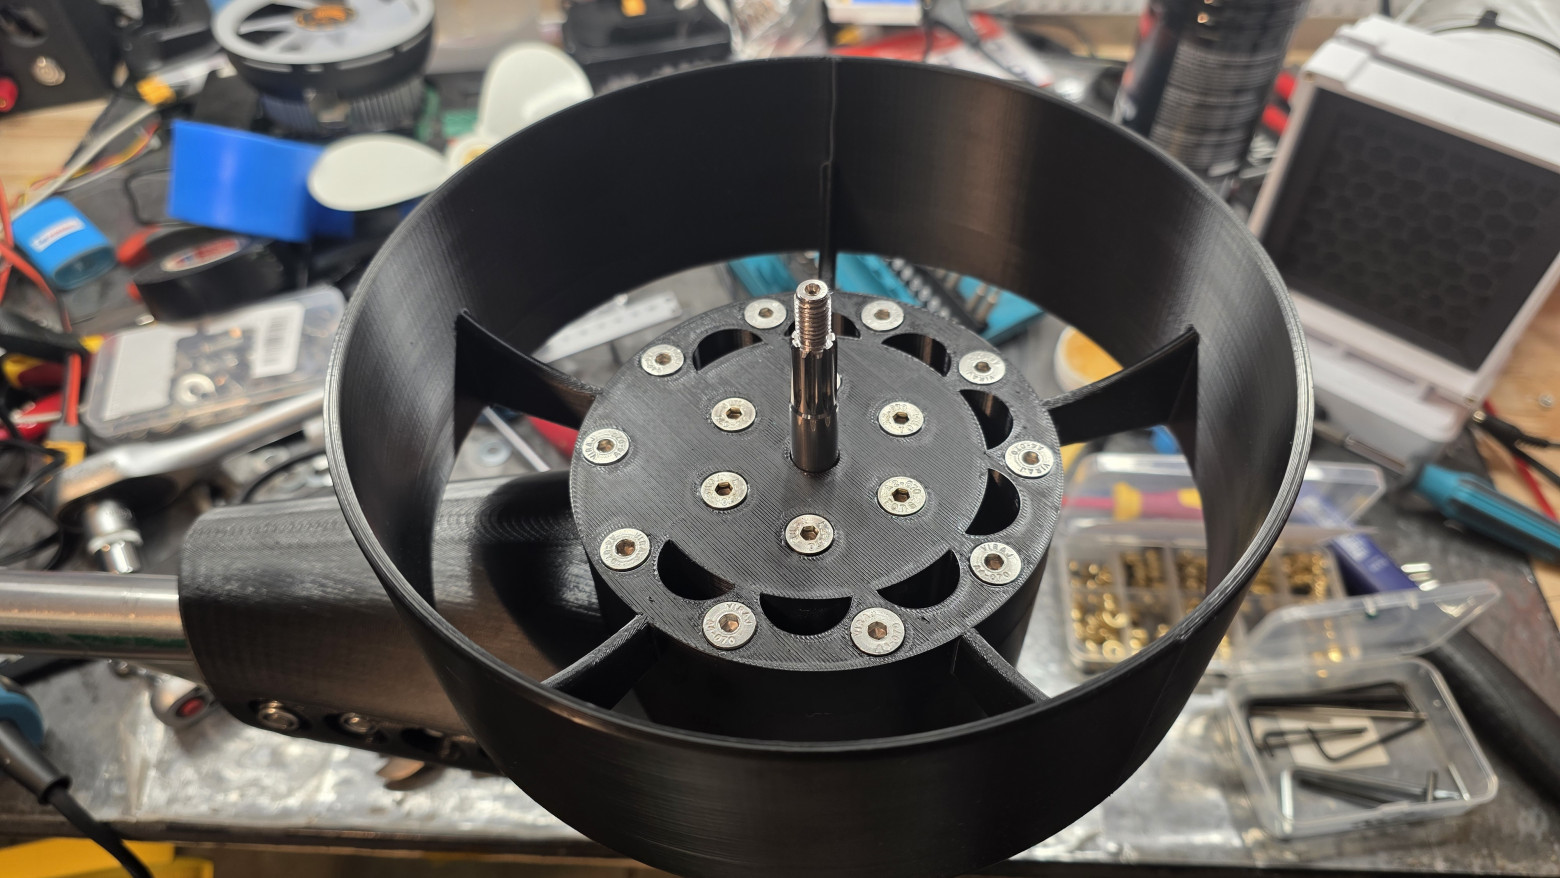
Далее внутрь вставляется мотор и сверху привинчивается крышка + защита пропеллера. По внешнему радиусу идут 10 болтов М6х25, по внутреннему 6 штук М6х20 (вроде бы). Все болты надо брать из нержавейки - никелированные/оцинкованные в солёной воде (если на море юзать) точно заржавеют - проверено.
Ну и это, скорее, не защита пропеллера, а защита от пропеллера - какой-либо серьёзный удар оно не выдержит я думаю. Да и сам пропеллер алюминиевый, в отличии от.
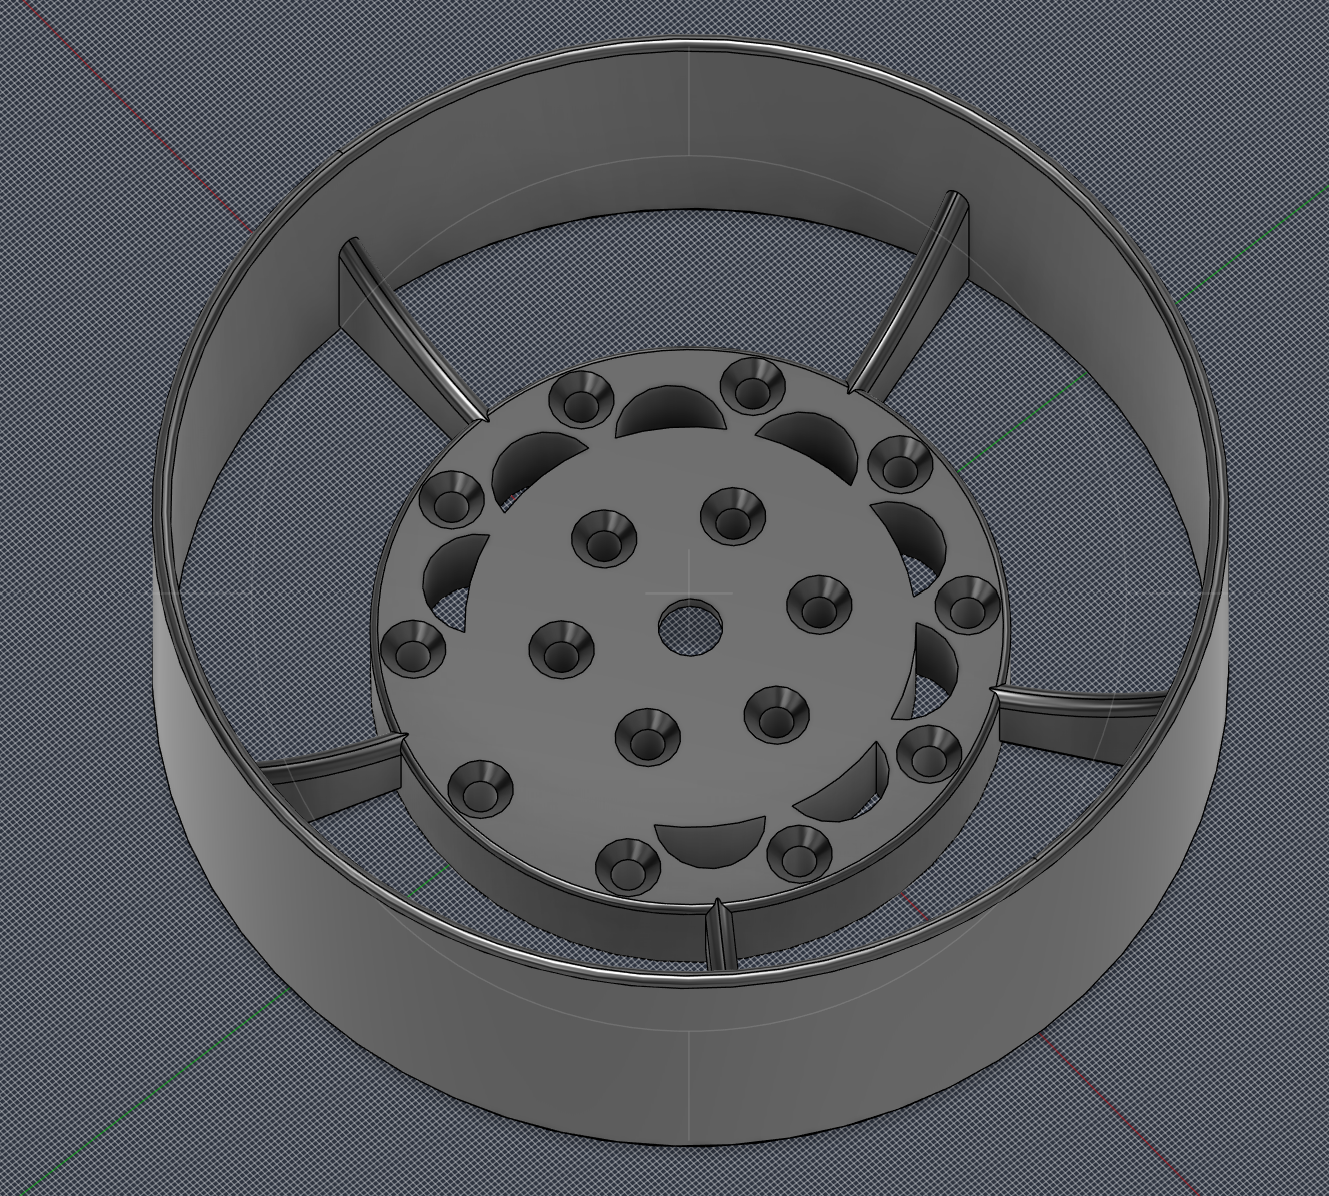
Сзади (спереди по ходу движения) на мотор сделана насадка с выводом для проводов и округлым профилем для меньшего сопротивления воды. Возможно стоило сделать её более заострённой, но и так вроде бы ничего. Каналы для охлаждения начинаются тут и идут вдоль всего мотора дальше. Крепится четырьмя болтами М5х30 к задней стенке мотора, отверстия под них можно потом залить силиконом для лучшей гидродинамики.
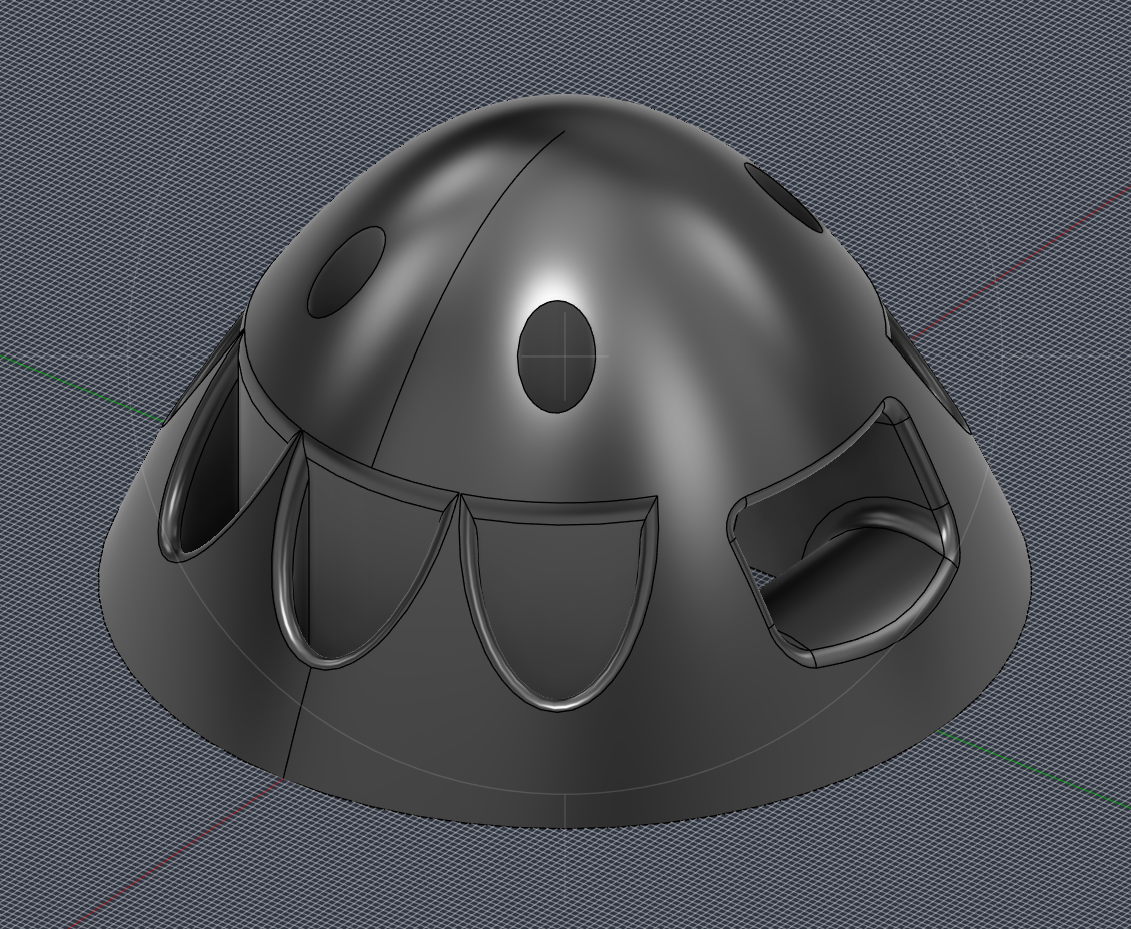
Пластина для крепления распредкоробки с электроникой на трубу. Крепится одним болтом М8 к трубе и четырьмя М5 к коробке.
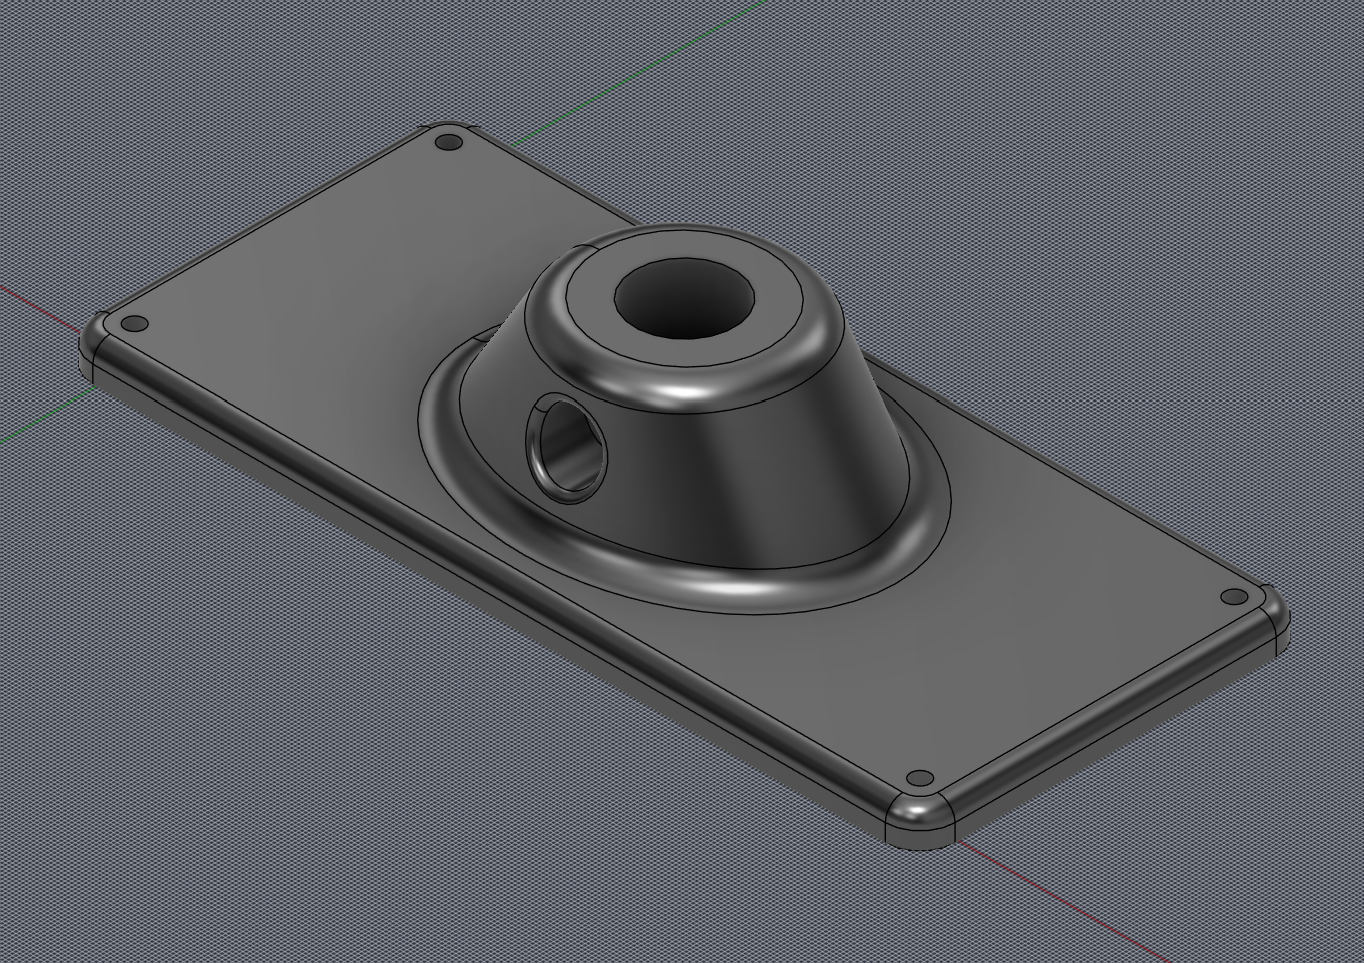
Крепление трубы ручки газа, крепится болтами М6.
3Д-печать
Печатать всё это надо как минимум из PETG, а лучше из какого-нибудь инженерного пластика типа ABS / PC / нейлона. Но т.к. мне лень, то печатал просто из PETG, с большим заполнением 50-80% и 6 периметрами. Вышло неплохо.
Сборка
Приступим к самому интересному.
Провода мотора (3 фазы 6AWG + температурный сенсор) было решено провести через трубу, для этого в ней были выпилены небольшие окошки около мотора и с противоположной стороны.
В идеале заводить и выводить их надо с торцов трубы, но тогда нужно переделывать крепление и обходиться без сквозных болтов через трубу (например обжимать её снаружи), мне это показалось не очень надёжным.
Сверлим отверстия:
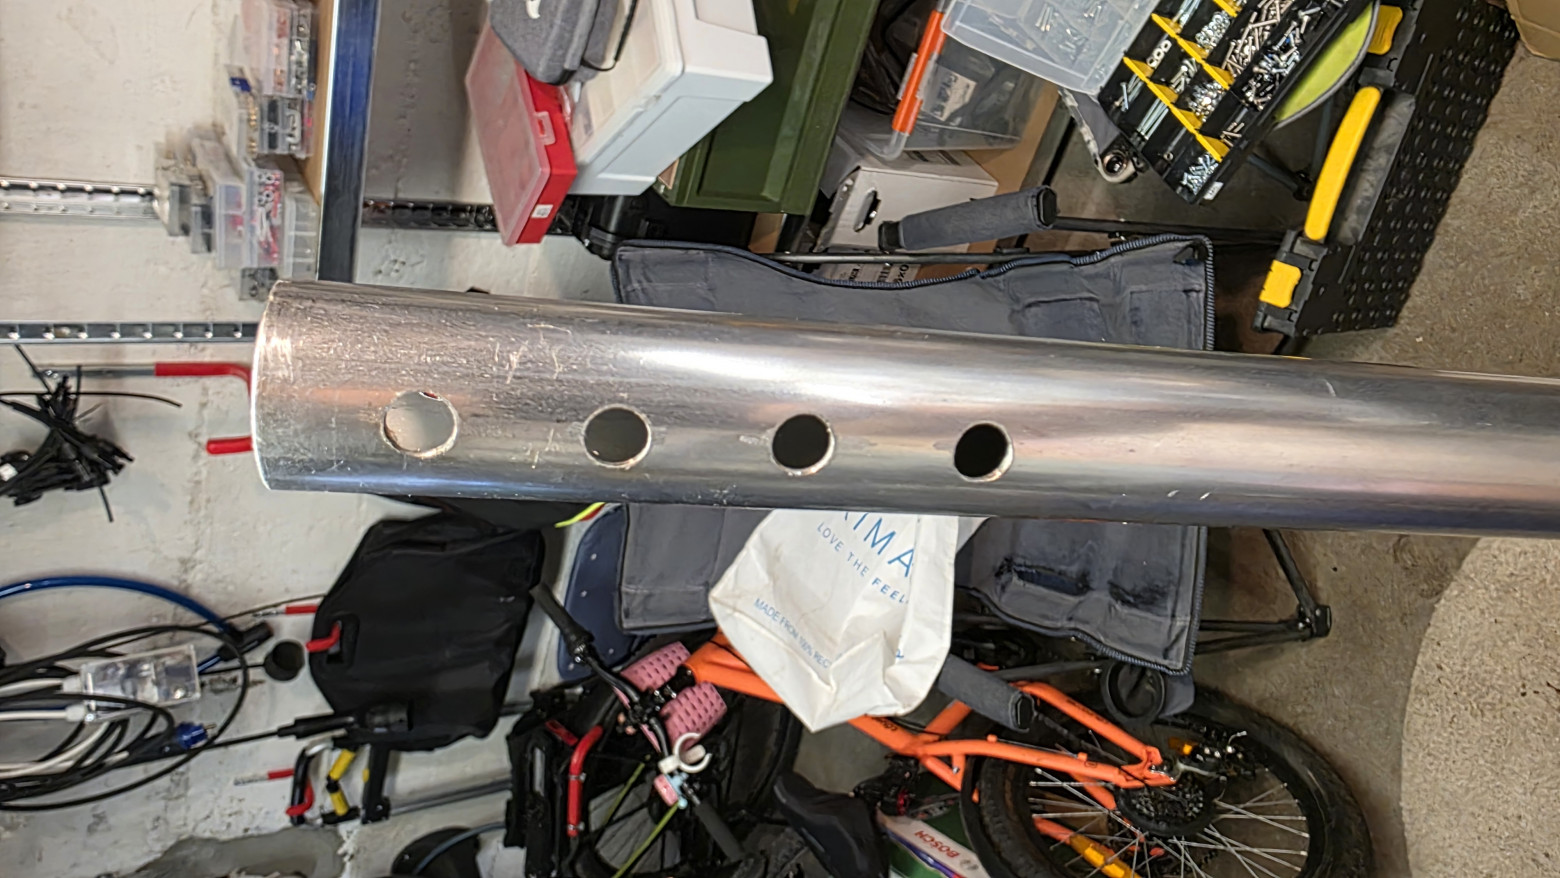
Вставляем трубу и мотор:
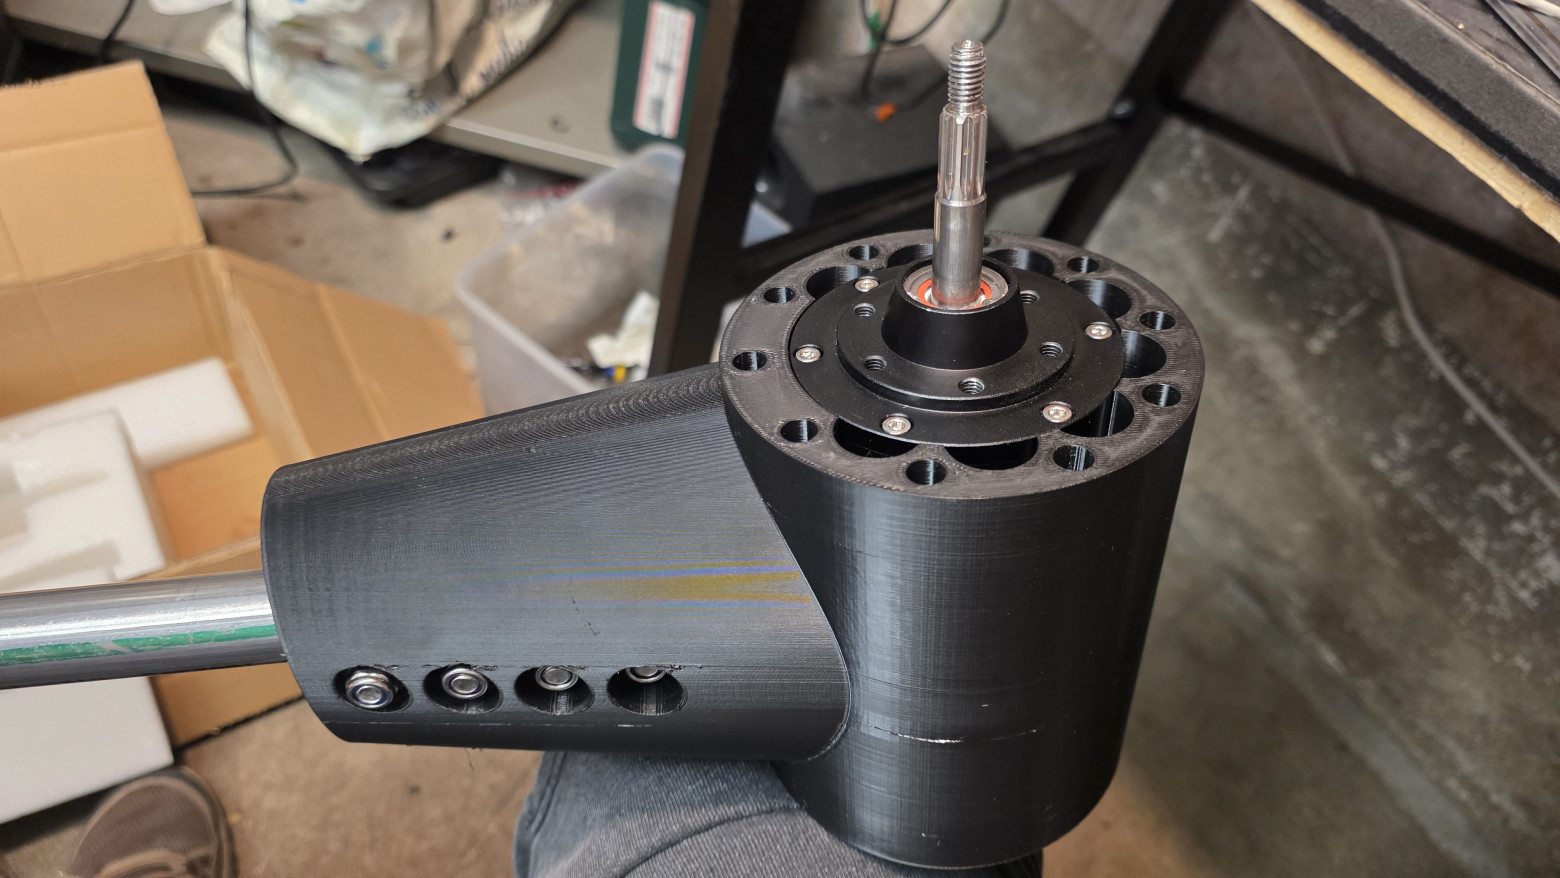
Тут версия крепления мотора более топорная, чем на картинке выше - я её потом уже доработал и округлил :)
Вплавляем вставки - лучше, конечно, делать это в первую очередь, до крепления к трубе.
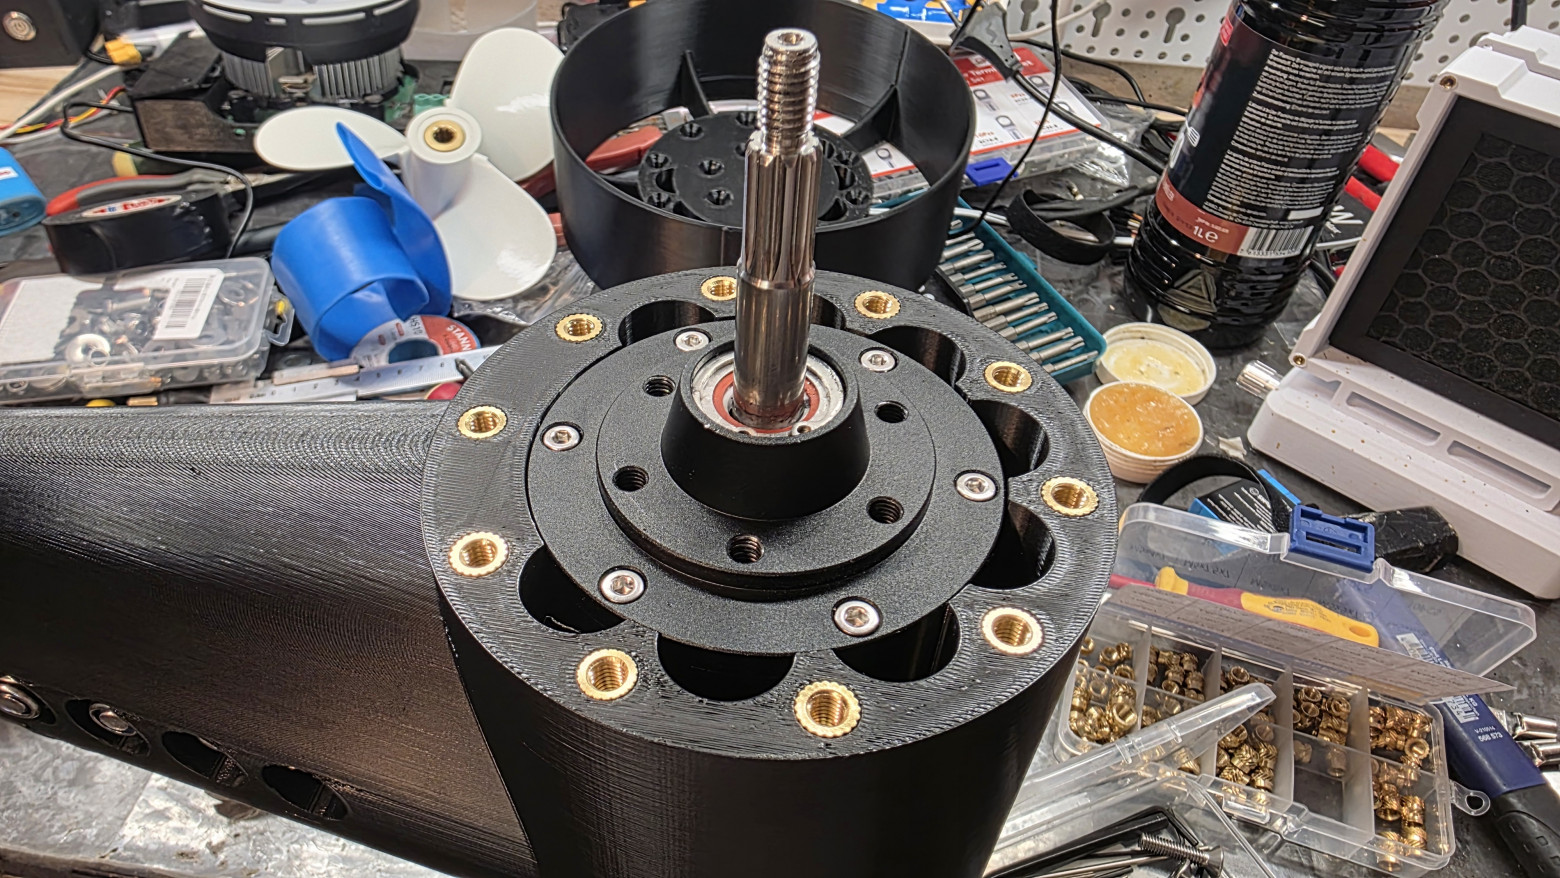
Одеваем крышку-защиту и прикручиваем:
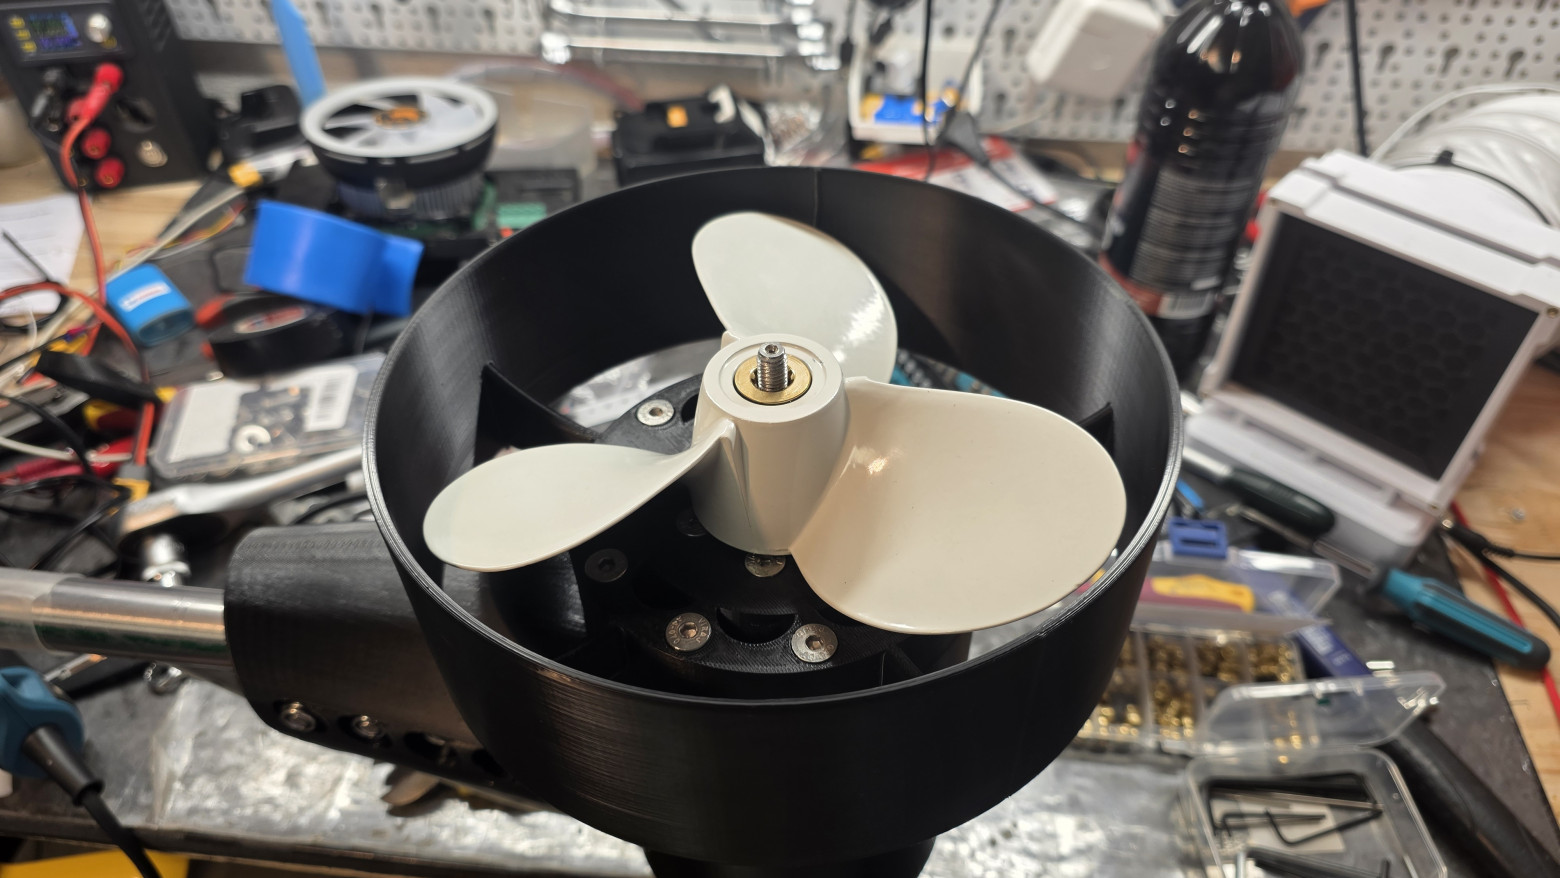
Ну и винт:
Провода упаковываем в толстую термоусадку для какой-никакой защиты и пропускаем через окошко в трубе:
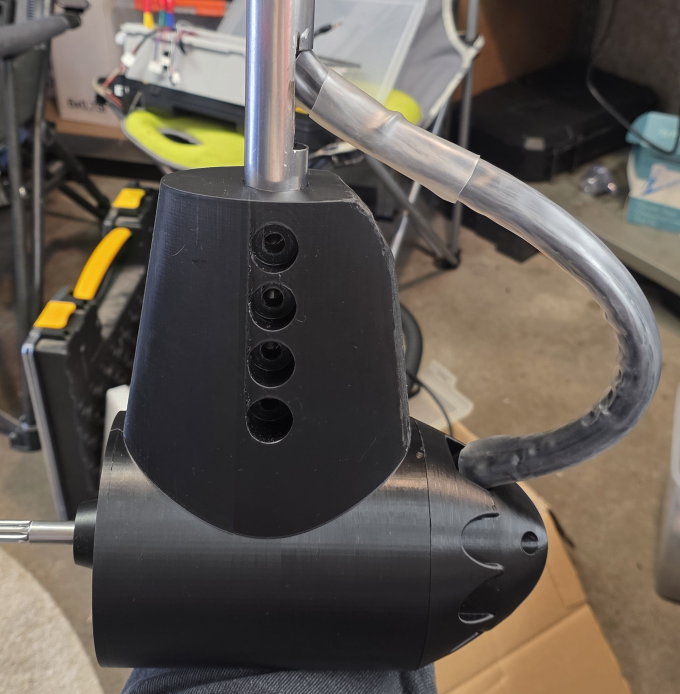
Далее силиконим это окошко хорошенько, а так же отверстие вывода проводов со стороны мотора, чтобы там вода не скапливалась.
Далее берём распредкоробку, гермовводы и сверлим под них отверстия. С одной стороны для трёх фазных проводов и термодатчика от мотора, с другой - для проводов к батарее и ручке газа.
Силовые провода я обжал кабельным наконечниками, дополнительно пропаял и скрутил болтами.
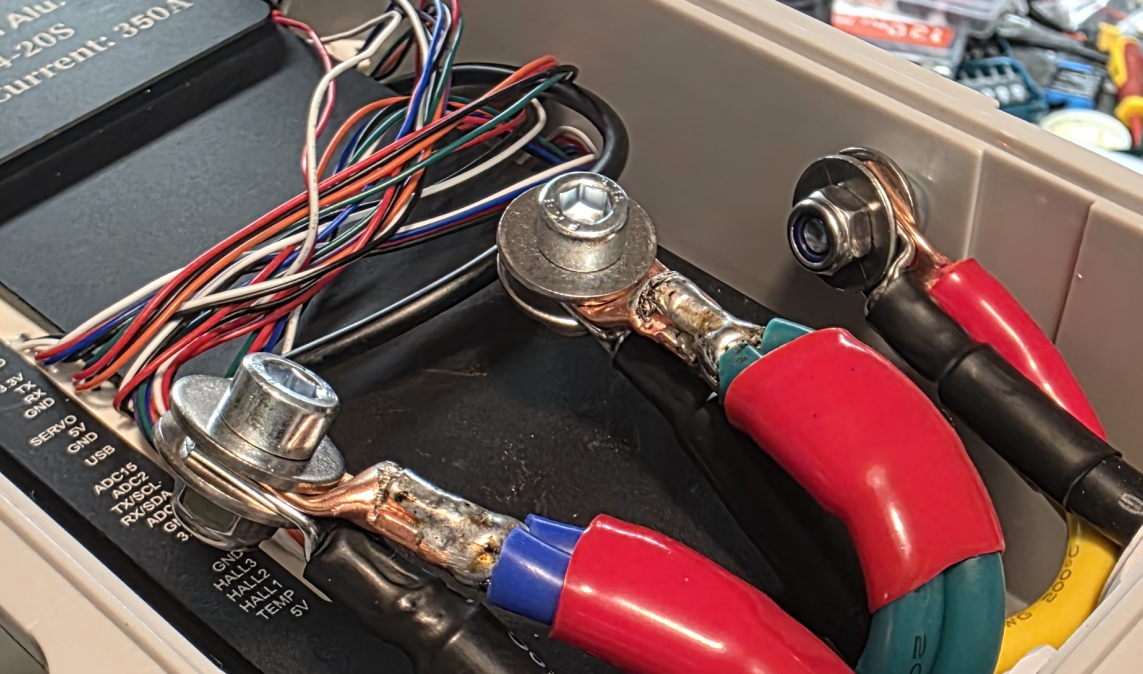
В итоге должно получиться как-то так, тесновато, но и ладно.
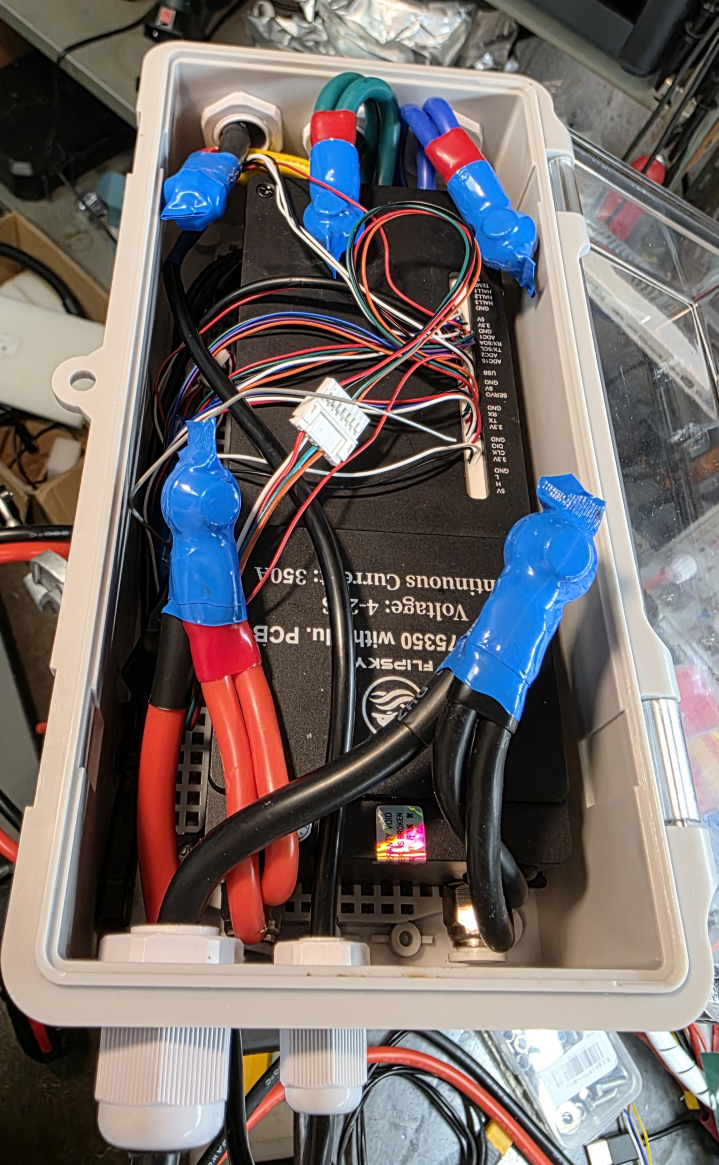
Провода к батарее я тоже сделал 6AWG т.к. всё равно моя BMS больше 120 А не пропустит в постоянном режиме (пиками до 240А может). Да и то будет редко т.к. 120 А при 84 В - это около 10 кВт, что выше максимальной заявленной мощности мотора.
Собираем батарею
Сей процесс крайне медитативный, поэтому людям с СДВГ рекомендуется батарею купить готовую, либо собирать из больших ячеек :)
По соображениям форм-фактора ящика собирать я её буду из двух блоков по 130 ячеек (10S13P), которые потом подключу последовательно
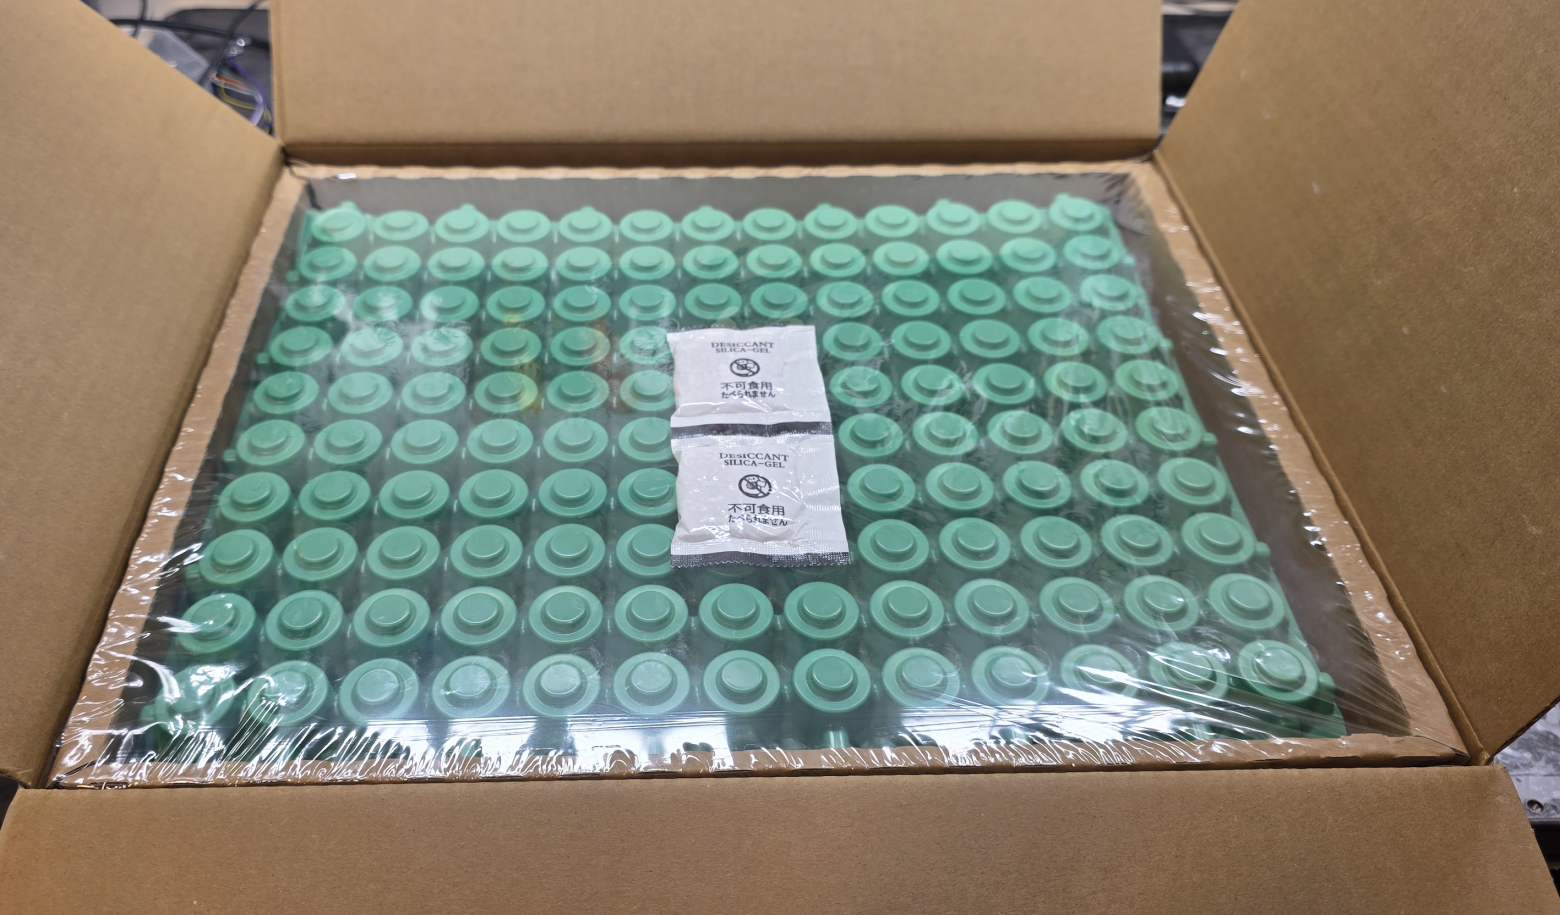
По чудесному совпадению ячейки Samsung поставляет как раз в упаковках 13х10, что делает работу немножко проще:
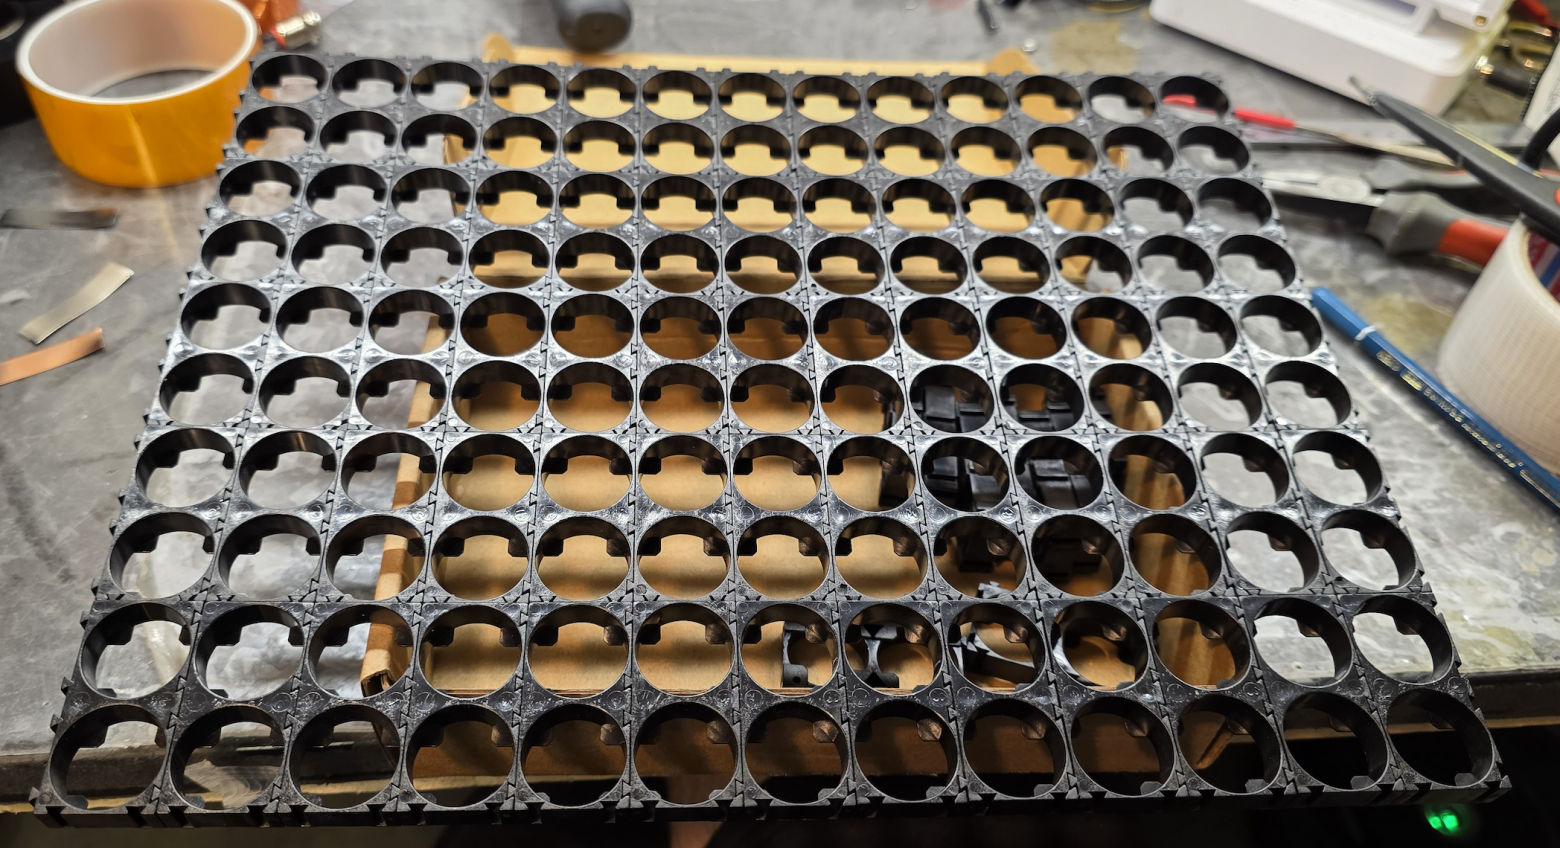
Для фиксации ячеек были куплены проставки 2х1 в количестве 260 штук, собираются как Лего - делегирую детям это задание :)
Далее наклеиваем изолирующие колечки на плюсовые выводы, расставляем ячейки и фиксируем сверху таким же пластиковым держаталем:
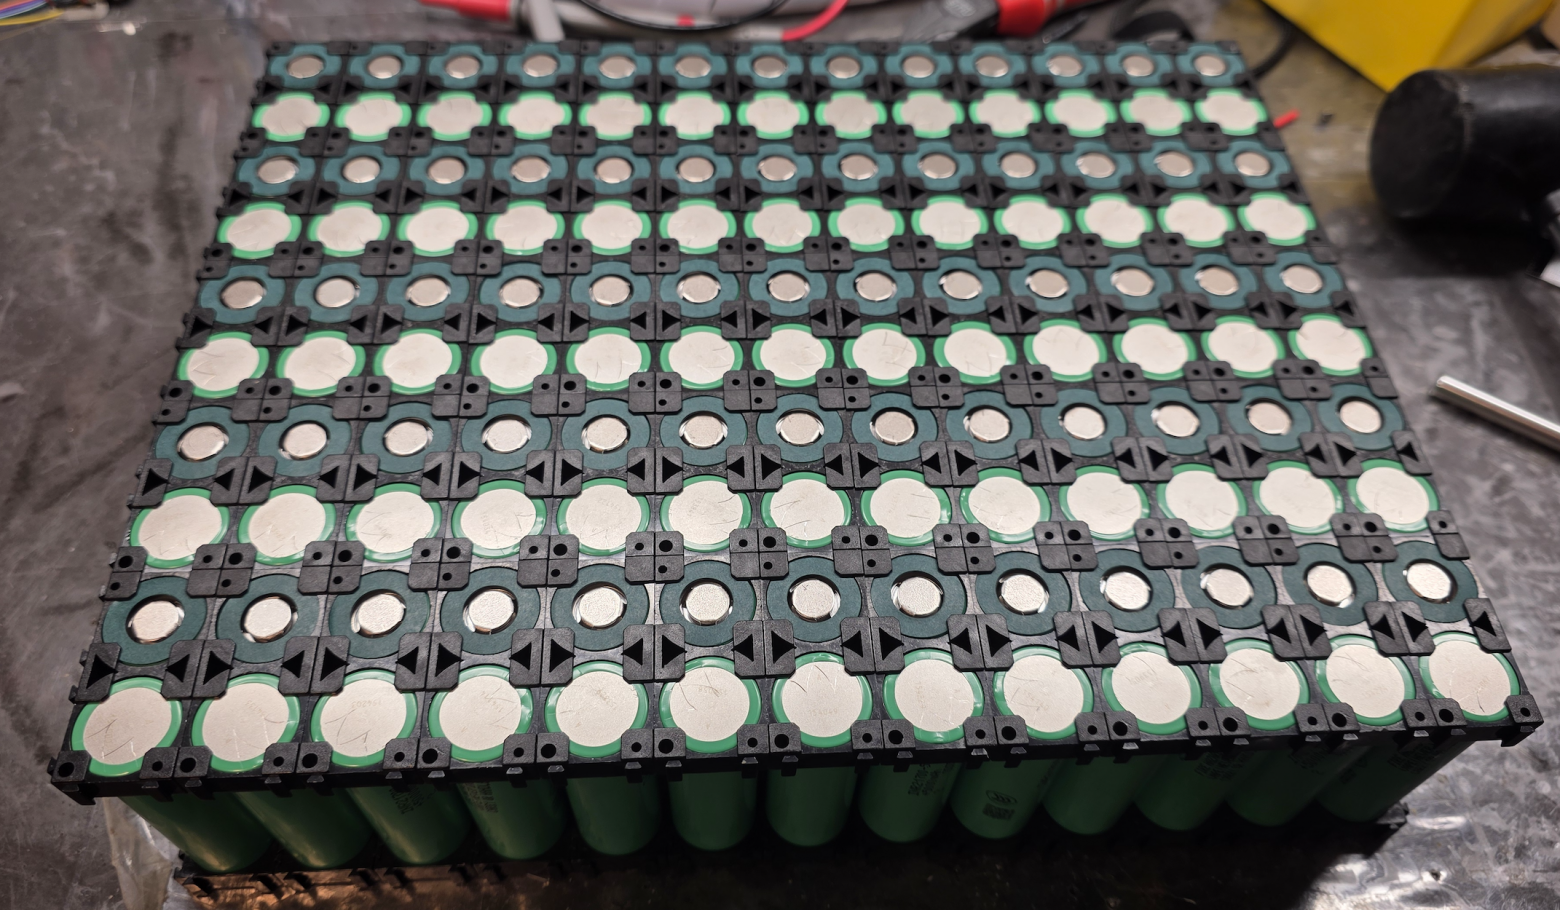
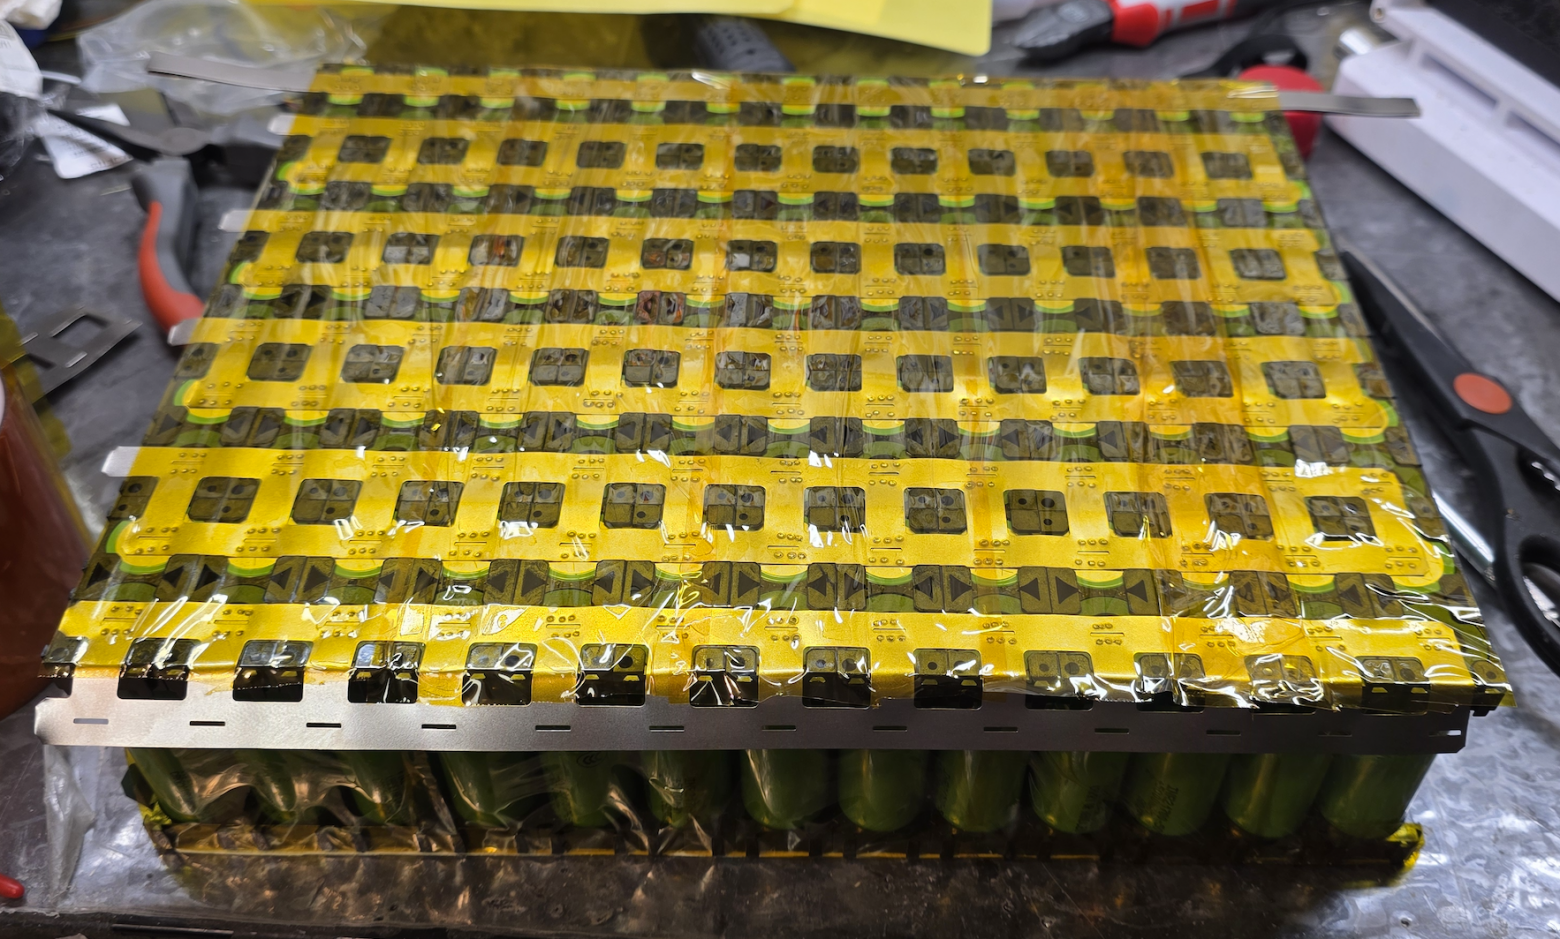
Затем берём подходящие никелевые пластинки (я брал толщиной 0.2мм), сварку и набираемся терпения: я делал по три импульса на каждый контакт, что в сумме: 260 x 2 x 3 = 1560 сварок :) По факту сильно больше т.к. ещё нужно модули друг с другом сварить потом.
Не забываем оставлять по бокам выводы для балансировки и заворачиваем это всё в каптоновый (полиимид - полимер, выдерживающий до 300 градусов - космическая штука!) скотч.
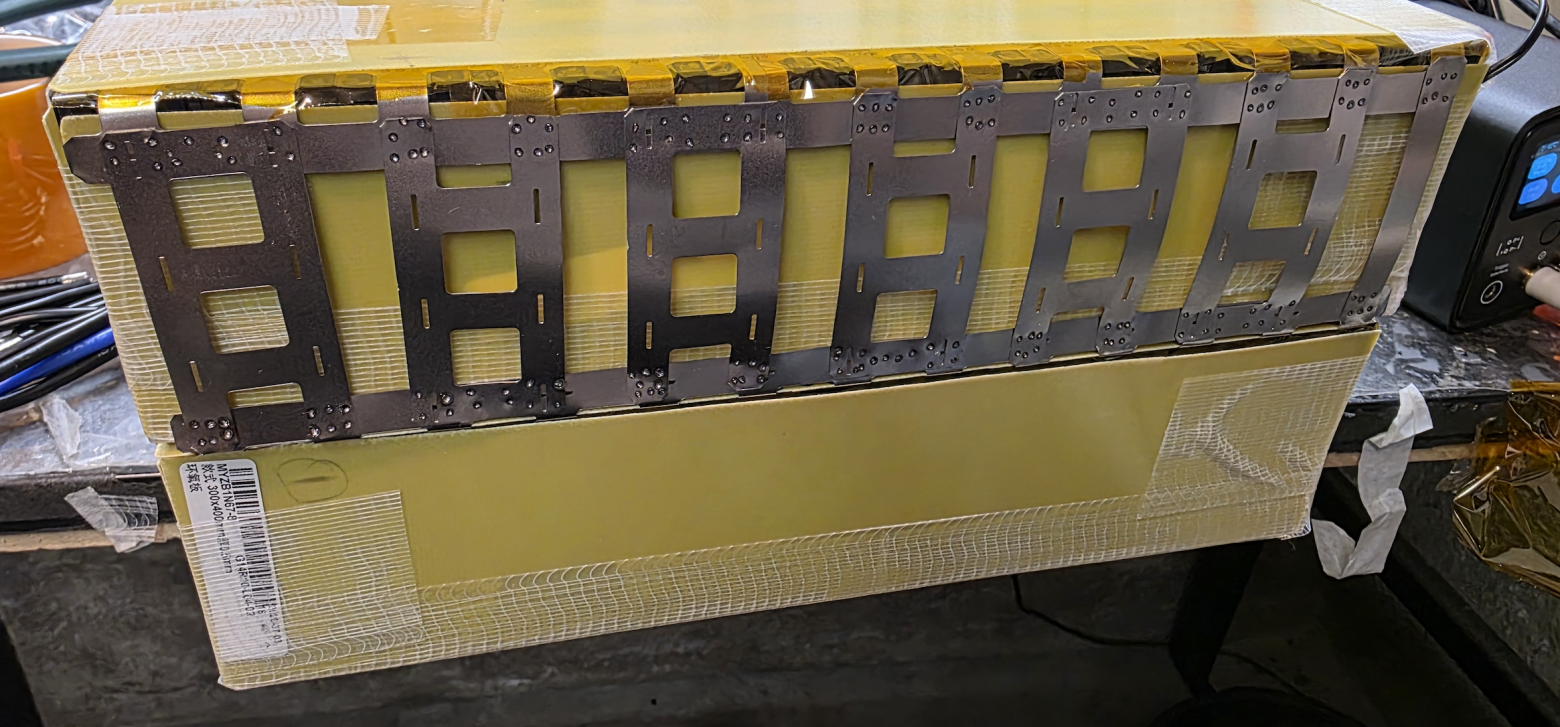
Получившиеся модули упаковываем в текстолит с помощью армированого скотча для какой-никакой прочности и соединяем друг с другом теми же никелевыми пластинками:
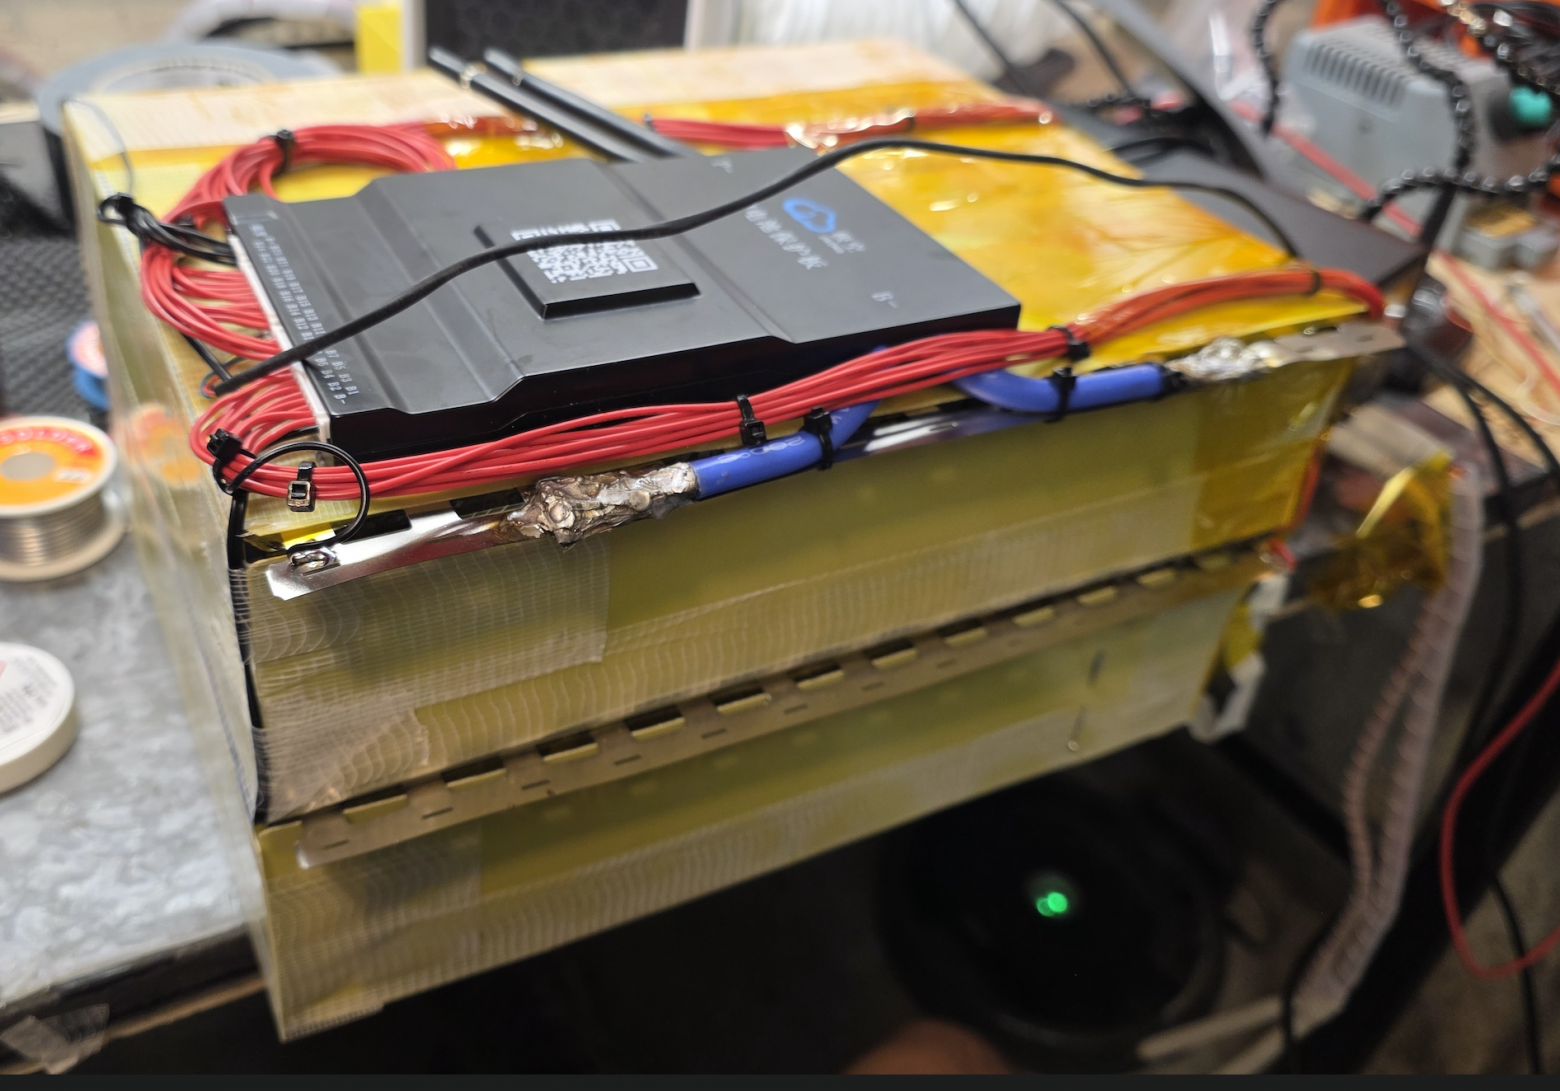
Затем подключаем BMS, припаиваем силовые и балансировочные провода (грёбаный бессвинцовый припой):
Проверяем что всё окей, подключившись к BMS по Bluetooth, зарядив-разрядив батарею полностью и затем упаковываем её всю в большую термоусадку и заливаем всё герметиком.
В итоге, после упаковки в чумадан получилось что-то такое:
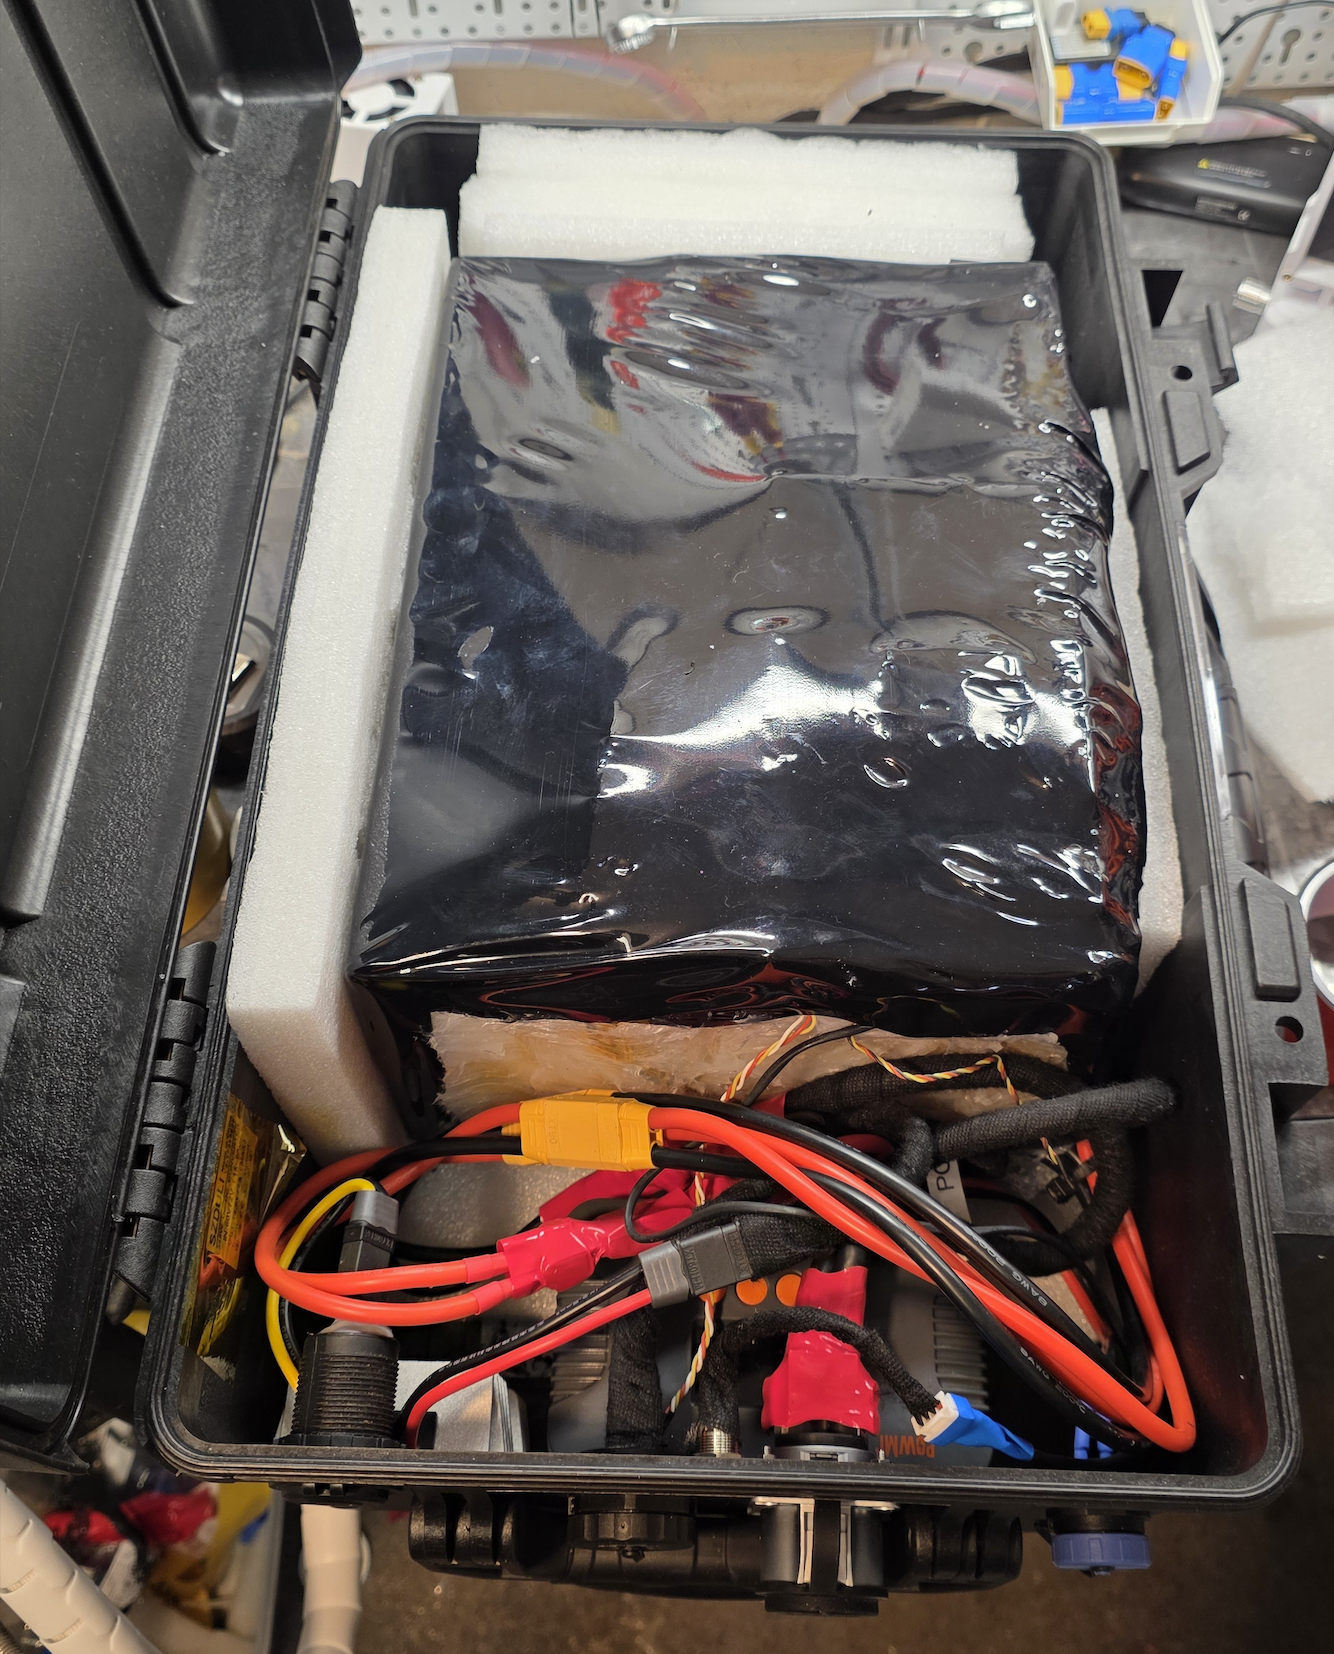
В качестве силового разъема использован вот такой, обещают до 120А:
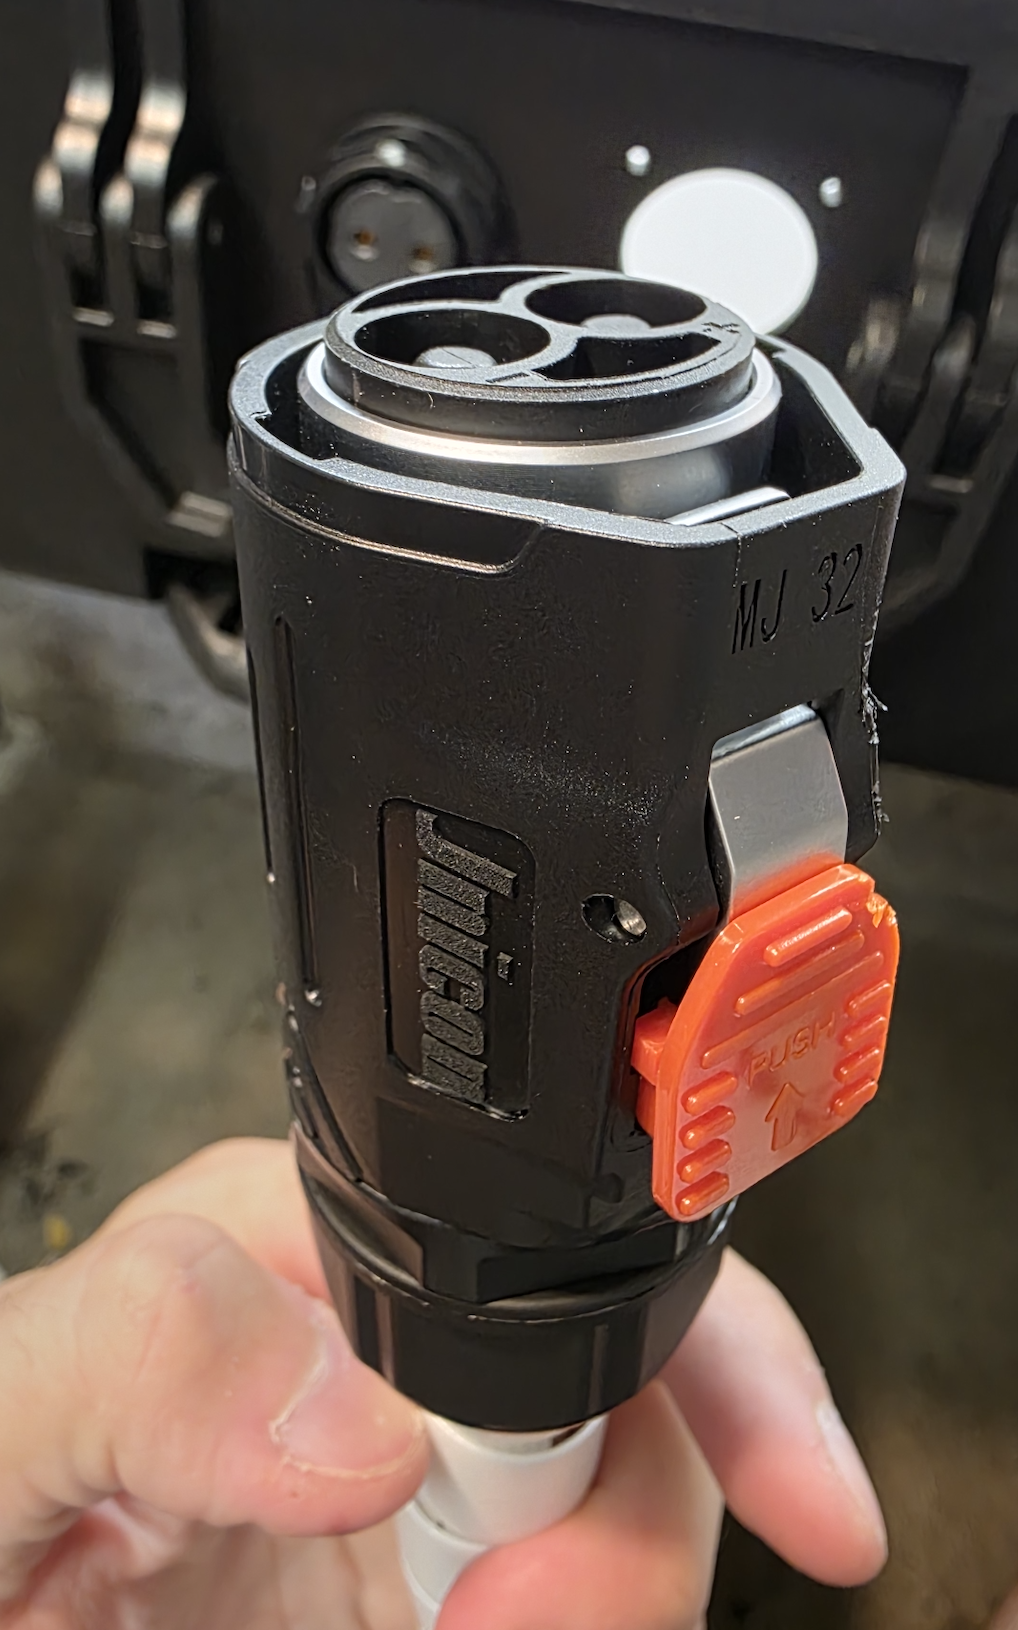
Так же в чумадан был добавлен DC-DC до 13.8В с разъёмом прикуривателя, чтобы питать всякое в дороге.
Настройка
Настройка VESC это отдельная большая тема - в инете много гайдов.
Но в общем и целом есть следующие этапы:
Детектирование параметров мотора
VESC пропускает по обмоткам ток, крутит мотор туда-сюда и измеряет всякие параметры вроде сопротивления обмоток, их индуктивности, flux linkage и так далее
Выставление лимитов безопасности
Максимальный ток батареи (как из неё, так и обратно в случае регенерации)
Максимальный фазовый ток мотора
Максимальная мощность в ваттах
Диапазоны напряжения батареи: макс-мин, напряжение при котором снижать мощность и т.п.
Настройка управления
Поддерживается всё что угодно: ADC/PPM/UART/CAN и так далее. В зависимости от типа доступны режимы управления током (положение ручки газа задаёт ток мотора от нуля до максимально настроенного) или Duty Cycle (задаёт напряжение на обмотках от нуля до максимума)
В нашем случае будет ADC - в VESC Tool есть утилитка для калибровки диапазона напряжения, покрутил ручку, нажал сохранить - готово
Настройка реверса и круиз-контроля
Если включен реверс, то к сожалению по умолчанию круиз-контроль уже недоступен т.к. VESC вешает их на один пин (PPM/SERVO). Плюс, круиз работает только в режиме управления током, что на лодке не так удобно как Duty Cycle.
Для реализации круиза в этом случае был заюзан скриптовый функционал VESC - можно писать небольшие программы на LISP-подобном языке, которые дополняют или подменяют основной функционал контроллера.
Скрипт позволяет читать состояние какого-либо пина и эмулировать поведение круиз контроля при нажатии кнопки: запоминает значение Duty Cycle и передаёт его контроллеру пока кнопка круиза нажата
Можно реализовать и более сложную логику вроде использования нефиксируемой кнопки для круиза и отключать его если кнопка нажата ещё раз или ручка газа была повёрнута
Настройка Kill-Switch
В нашем случае нужен только при круиз-контроле т.к. ручка газа сама возвращается в ноль. В зависимости от конструкции выключателя (НЗ или НО) вешается между ADC2 и землёй или ADC2 и 3.3 В и включается в VESC (режимы ADC2 High или ADC2 Low)
Мониторинг
В принципе можно все параметры глядеть в телефоне в приложении VESC Tool, но это как-то не очень удобно при повседневной эксплуатации.
Поэтому из закромов родины было извлечено:
Какой-то ESP32-C6 (в принципе любой ESP32 подойдёт)
CAN-трансивер MCP2551 чтобы разговаривать с VESC
Он на 5 вольт, а ESP32 работает с 3.3В, но тут уж что было. Так что на RX пин ESP нужно повесить делитель напряжения. Либо использовать сразу правильный TJA1051T/3, который на 3.3В
В ESP32 встроенный CAN-контроллер, так что эта плата просто является просто преобразователем уровней по сути
В принципе, наверное, можно было и по UART говорить, но первый у меня был занят Bluetooth-модулем, а как дела у второго я не разобрался - CAN выглядело заюзать проще т.к. большинство параметров VESC броадкастит в шину даже без запроса
Какой-то GPS-модуль с UBlox протоколом - чтобы мерять скорость, эффективность, ну и время получать
OLED-экран на 2.42" чтобы выводить всё это счастье
Лучше бы, для работы на солнце, подошёл какой-нибудь рефлективный ч\б TFT, как в старых КПК Palm - но у меня его не было. Может закажу потом.
Изначально я попробовал E-Ink, но скорость обновления так себе, да и в итоге я у него шлейф порвал :)
Кнопка водонепроницаемая, чтобы переключать инфу на экране
Далее, т.к. я ленивый уже - было дано задание Claude нарисовать прошивку на PlatformIO для этого всего счастья, с чём он довольно неплохо справился. Но если будете юзать, учитывайте что это AI-галлюцинация и я там почти ничего не проверял и не правил, но работает хорошо по моему опыту.
Выглядит оно примерно так:
Результат
А вот тут самое интересное - он получился так себе :)
Так как я "от сохи", то не изучил матчасть достаточно подробно. В результате мотор работает очень неэффективно и получить скорость выше ~10км\ч даже вкачивая в него 8кВт не получается.
Причин несколько:
Слишком большая гондола, закрывающая значительную часть винта и создающая сопротивление.
Не хватает крутящего момента на низах чтобы разогнать лодку. В итоге винт вращается слишком быстро, начинает кавитировать и вся мощность уходит вникуда.
Диаметр и питч винта возможно нужны другие
Плюс, если в постоянном режиме жарить больше 1кВт, то перегревается регулятор мотора.
В итоге вариантов улучшения, по сути, два:
Переработать гондолу чтобы уменьшить её до диаметра самого мотора + подобрать другой винт. Я даже накидал первичный вариант:
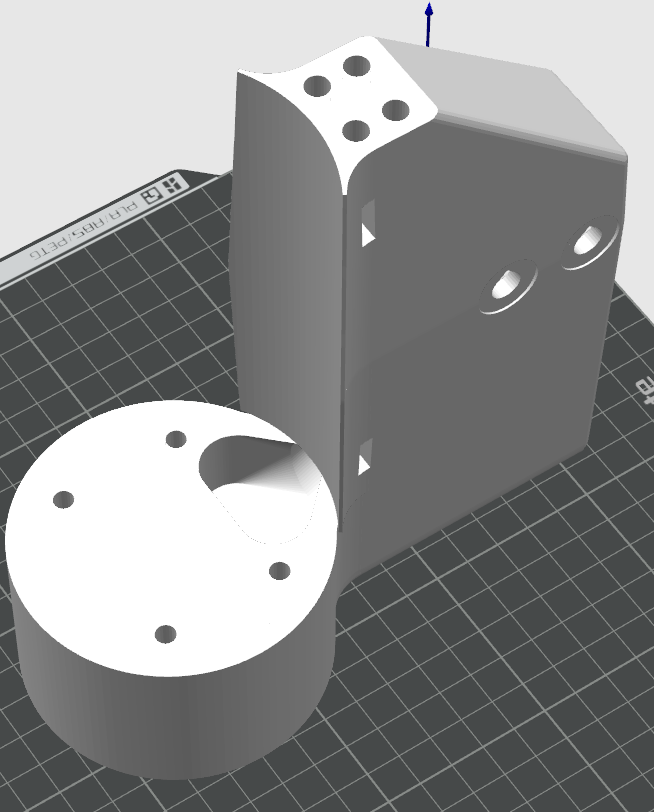
Но это решит только небольшую часть проблемы, да и винтов довольно мало под этот шлиц, а больших и вообще нет.
Использовать обычный ДВС подвесной мотор как основу (этот вариант рассматривался в начале)
Последним вариантом я и решил идти дальше. Это же решит проблему с охлаждением контроллера т.к. в навесных моторах уже есть водяная помпа.
Возьму либо старый б\у ДВС где-нибудь на барахолке, либо куплю нового дешёвого китайца и буду городить адаптер для установки мотора туда.
Постараюсь, если будет интерес, потом выложить продолжение этой эпопеи.
KioskNews shows a cleaned-up reading view extracted from the publisher’s page — the original always lives on their site, not ours.