Препарируем Clover (пытаюсь собрать самую легкую раму для 5 дюймового дрона)
Изготовление рамы квадрокоптера мне было интересно производить именно с применением аддитивных технологий, а не стандартной сборки из карбоновых фрагментов. К тому же конкретно данная рама и так имеет поперечные распорки жесткости и я предполагаю, что 3д печать в этом случае окажется даже более выгодным вариантом, но нам еще это предстоит проверить.
Первым требованием, выдвигаемым к будущей раме стал её размер. Она должна помещаться на стол QIDI Q1 PRO (для печати композитами). его рабочее рабочее поле 245^2, но нужно выдержать небольшой отступ от каждого края. Как видно по фото, крепления моторов спокойно помещаются и в стандартной конфигурации, "выглядывают" только ушки для крепления защитного кожуха. Я решил оставить концы лучей неизменными так как еще не знаю, как именно буду крепить защитный кожух.
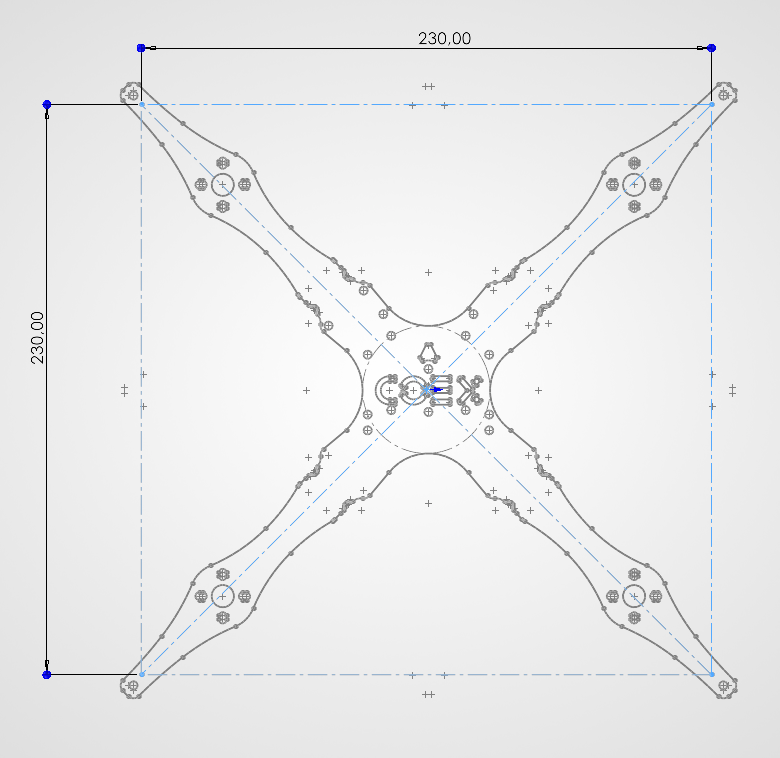
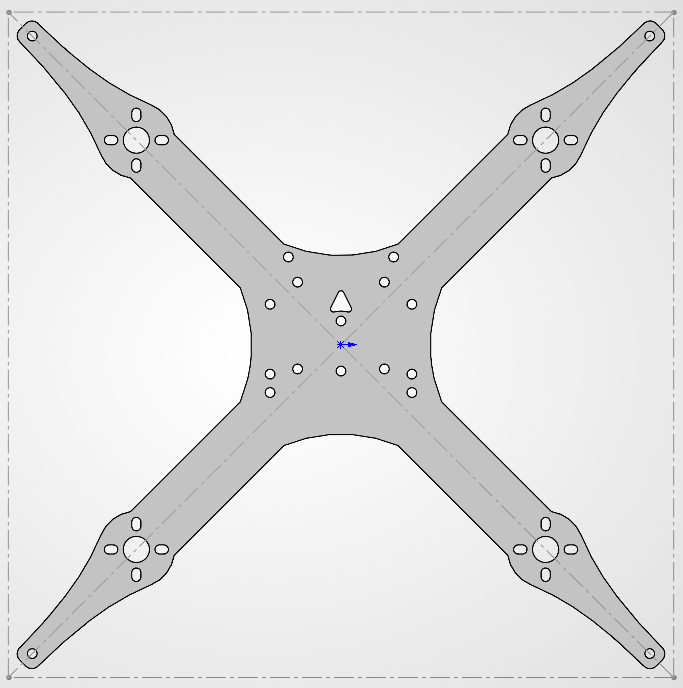
Приступим к моделированию. Ищем предполагаемый центр рамы при помощи касательной окружности к существующим дугам, совмещаем с центром нашим координат и погнали творить. Упрощаем все, что можно упростить, делаем черновую версию для симуляции, которая концептуально описывает будущую форму, магия будет на этапе генеративной топологии. Начальную толщину рамы делаю 10 мм.
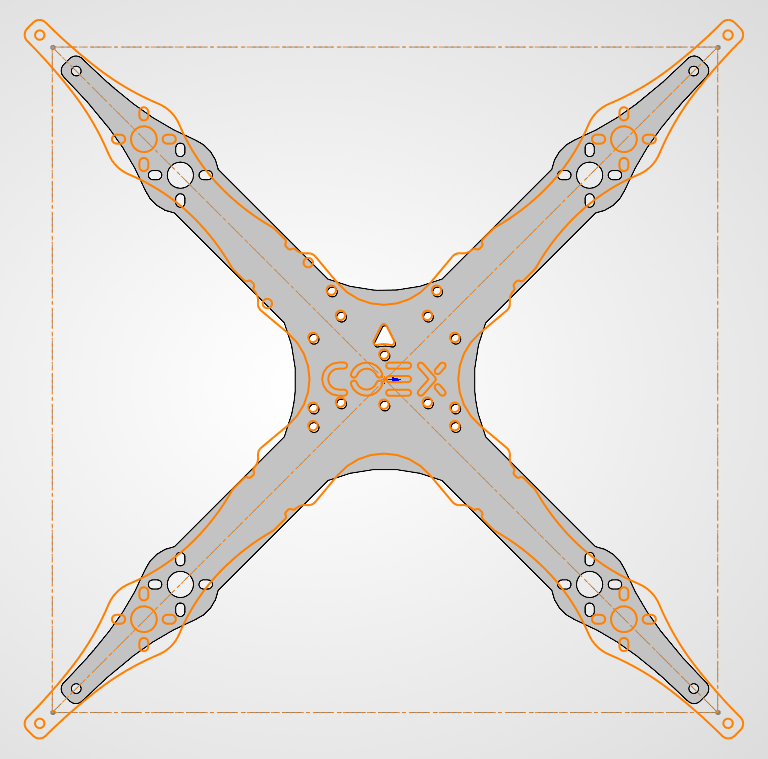
Сравнение с оригинальной рамой.
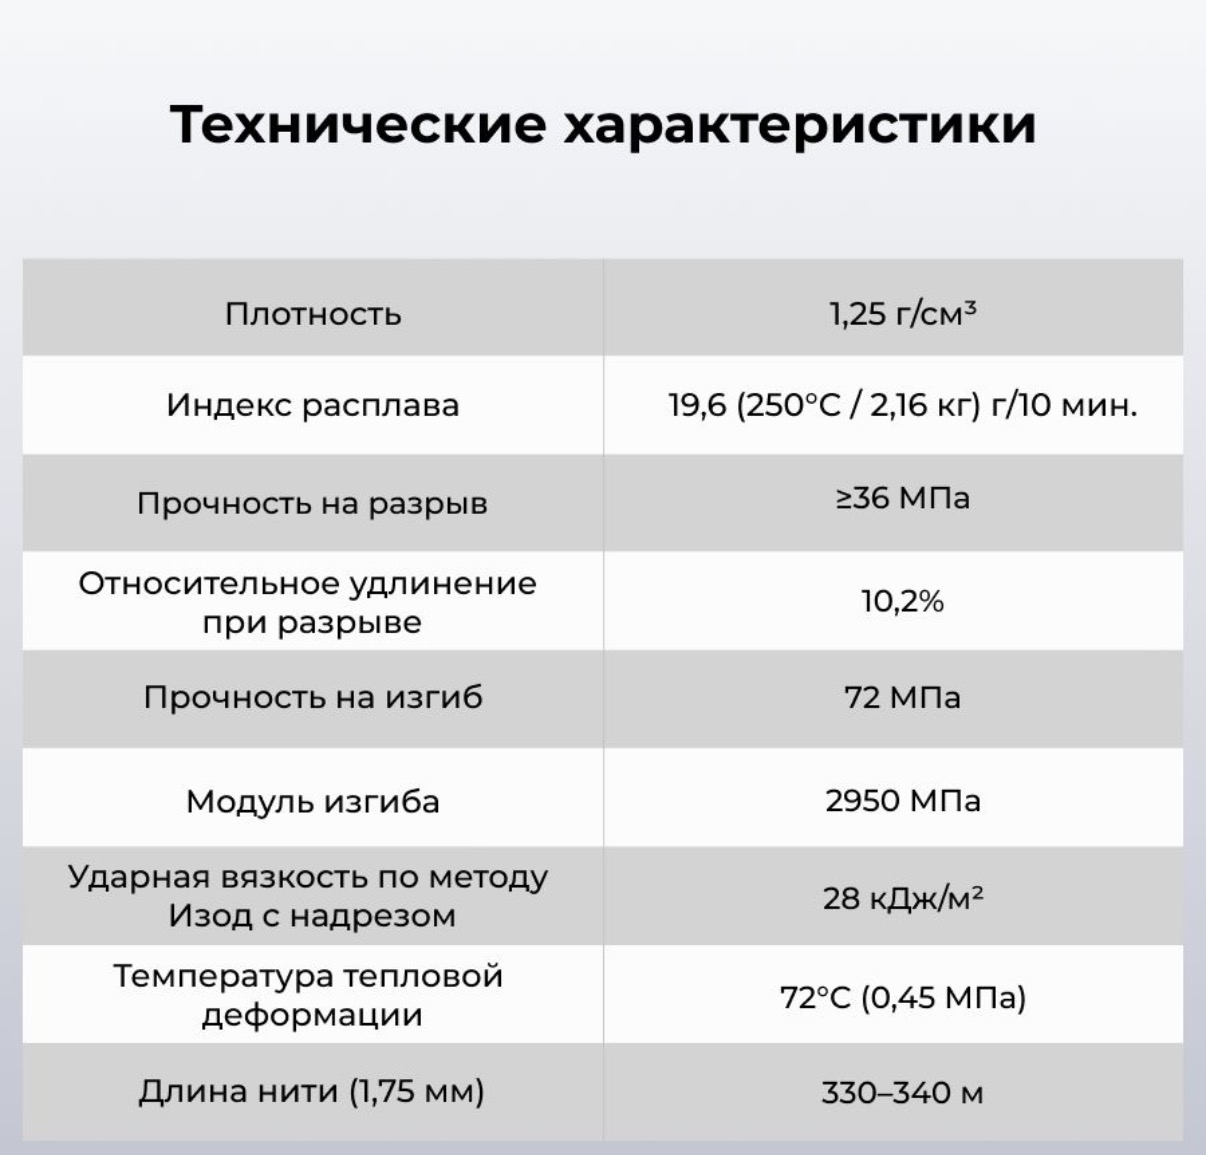
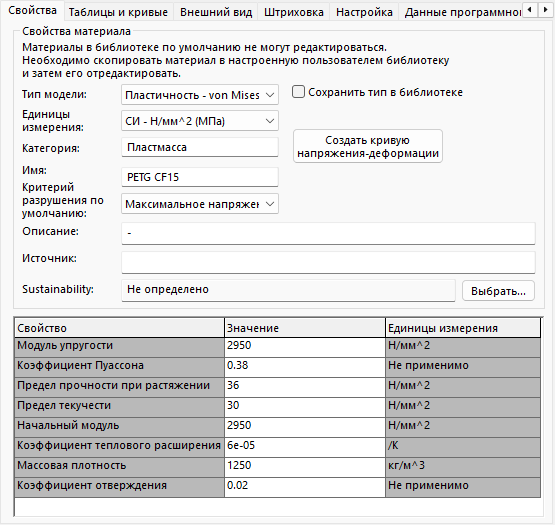
Далее необходимо правильно настроить материал. Для печати я выбрал PETG CF. Для упрощения работы делаем допущение, что деталь монолитная, поэтому я выбираю "Пластичность - von Mises" вместо "Линейный упругий ортотропный", который было бы выбрать правильнее, а свойства заполняю по таблице от производителя и подсказкам гпт.
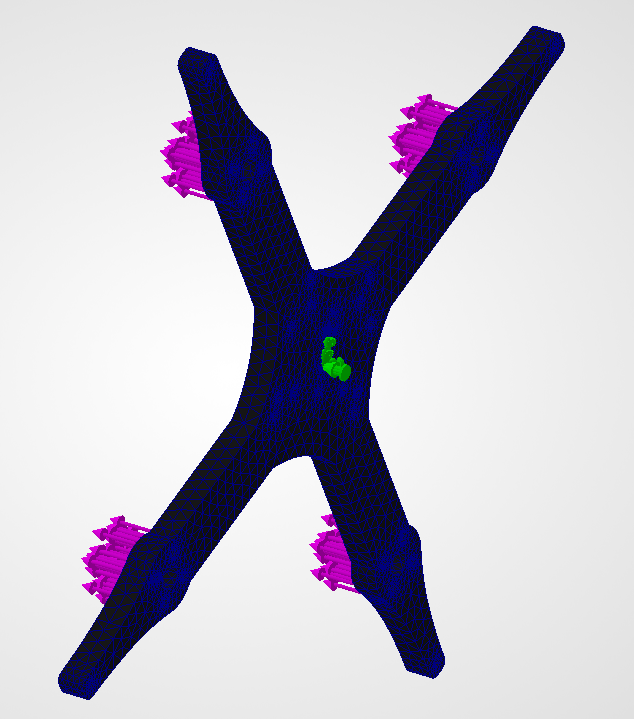
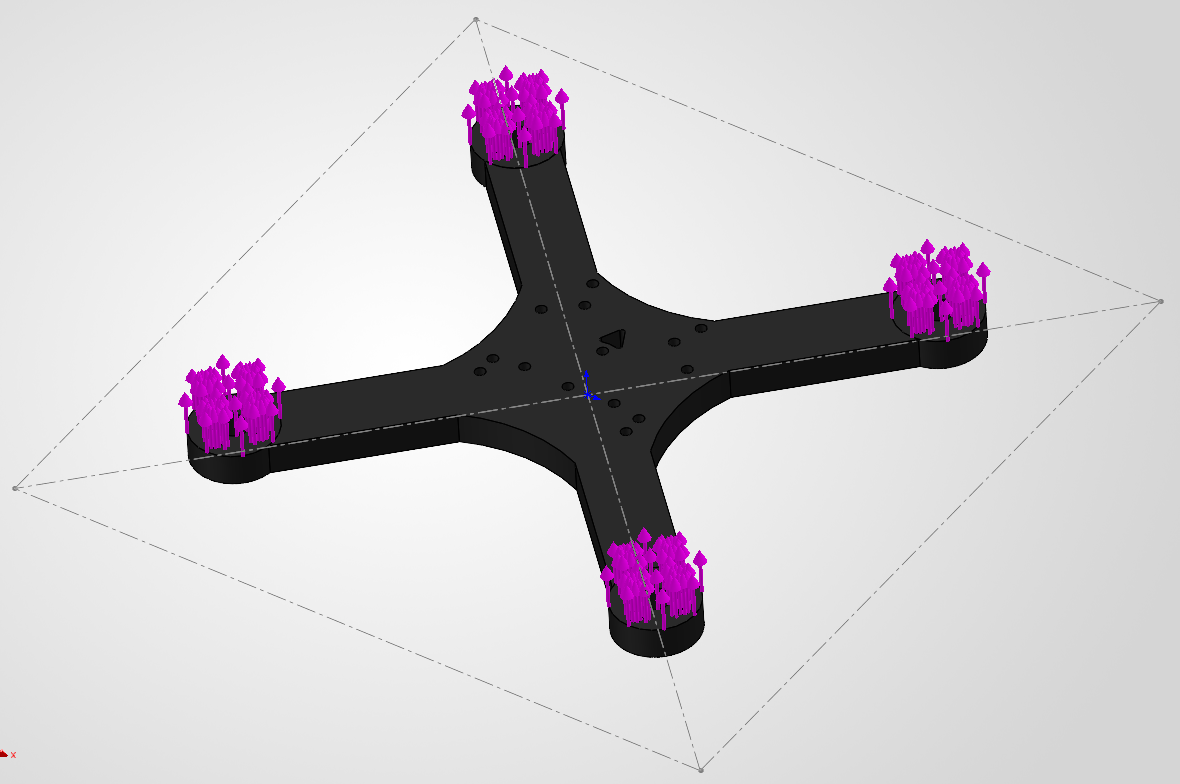
Дорисовываю снизу пимпу для фиксации (модель нельзя оставить без жесткой фиксации, иначе она может неограниченно перемещаться и симуляция не посчитается), накидываю нагрузку по 1 килограмм-силы на каждый луч (по факту моторы тянут максимум 500г) и погнали считать.
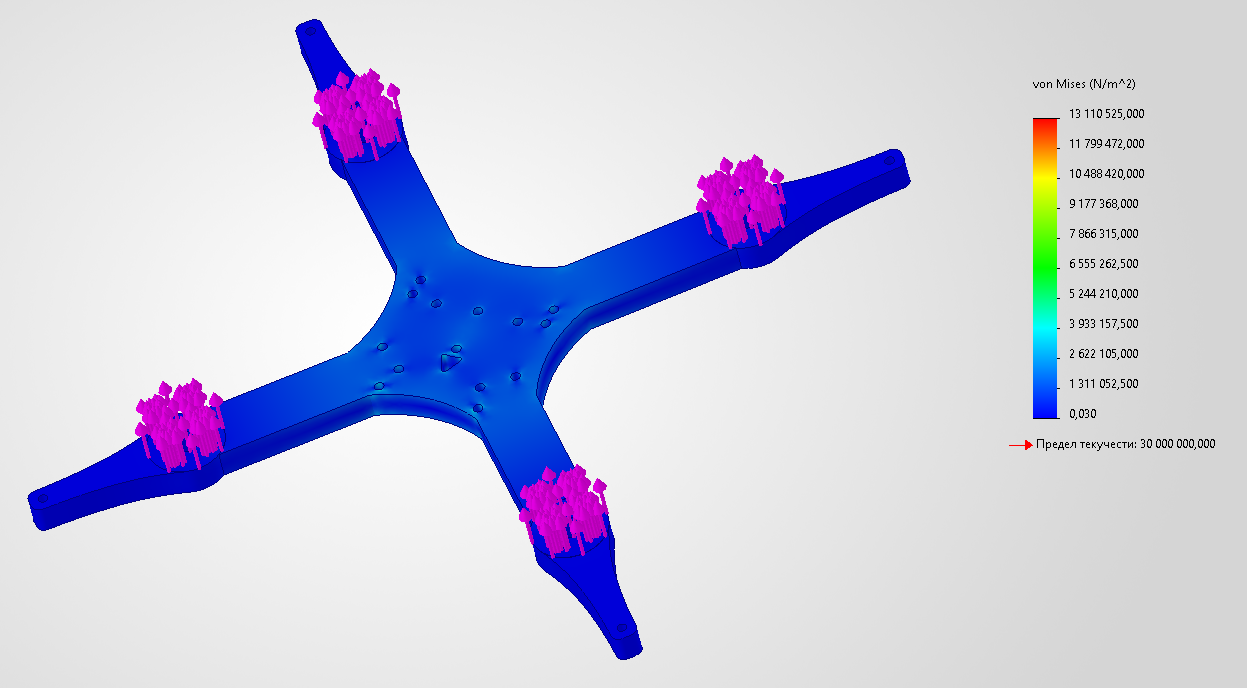
Держится отлично. Максимальное напряжение наблюдается только на нашей импровизированной пимпе
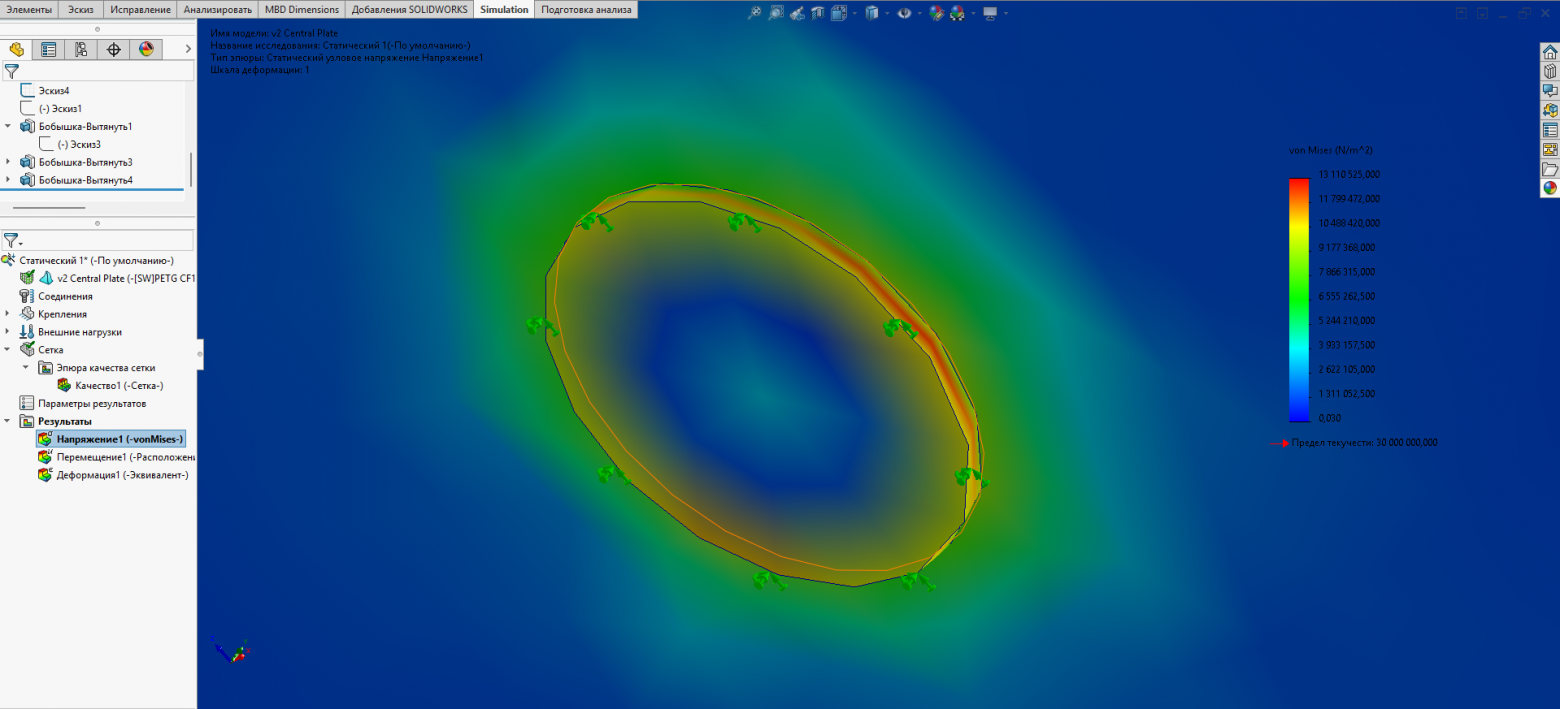
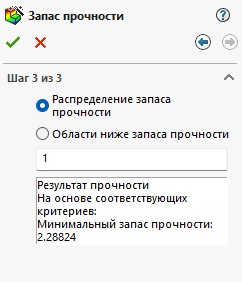
Делаю следующий проход, но уже на пустотелой раме, отдаленно имитируя 3д печать. Толщина стенки 1 мм
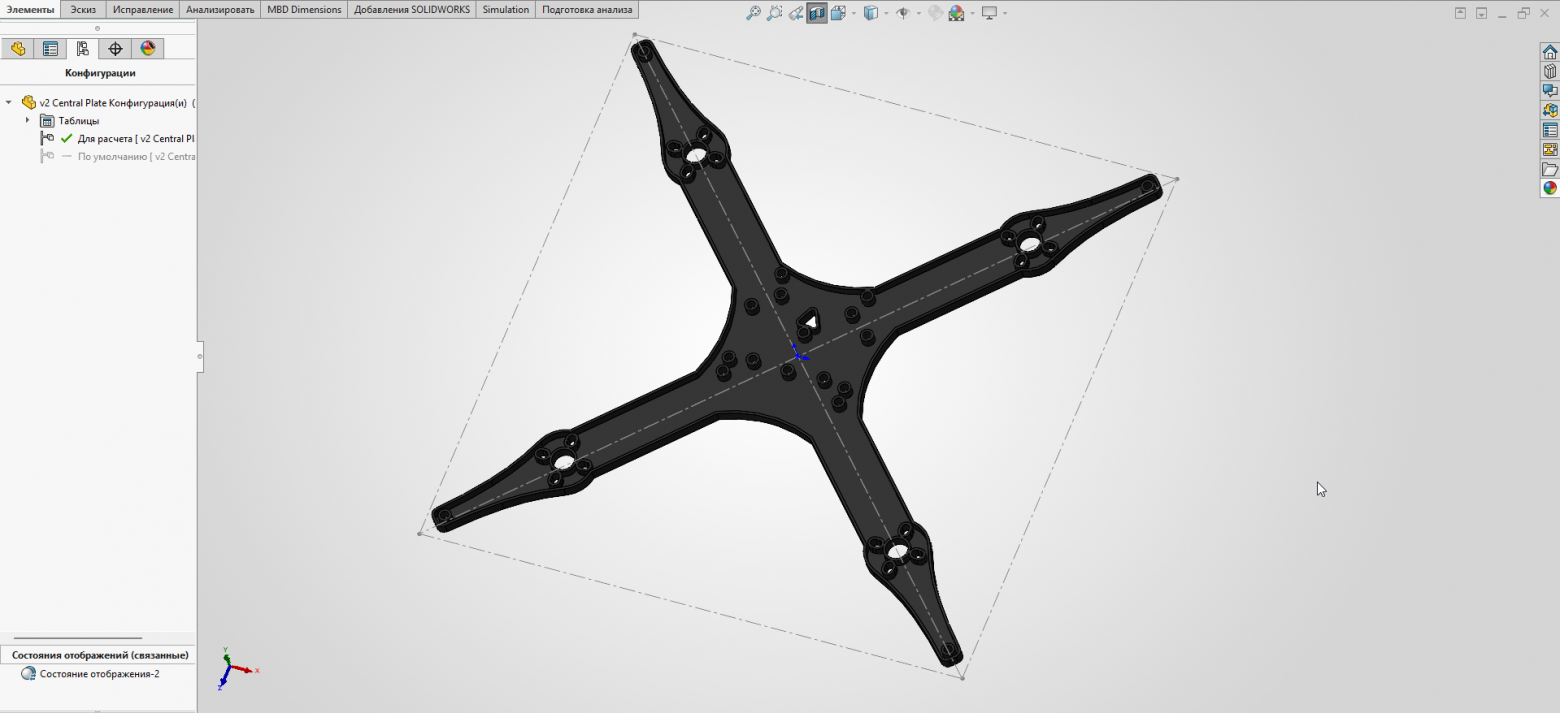
На удивление все так же ни по чем нашей раме. Критичных напряжений не наблюдается, статическое перемещение краев лучей небольшое
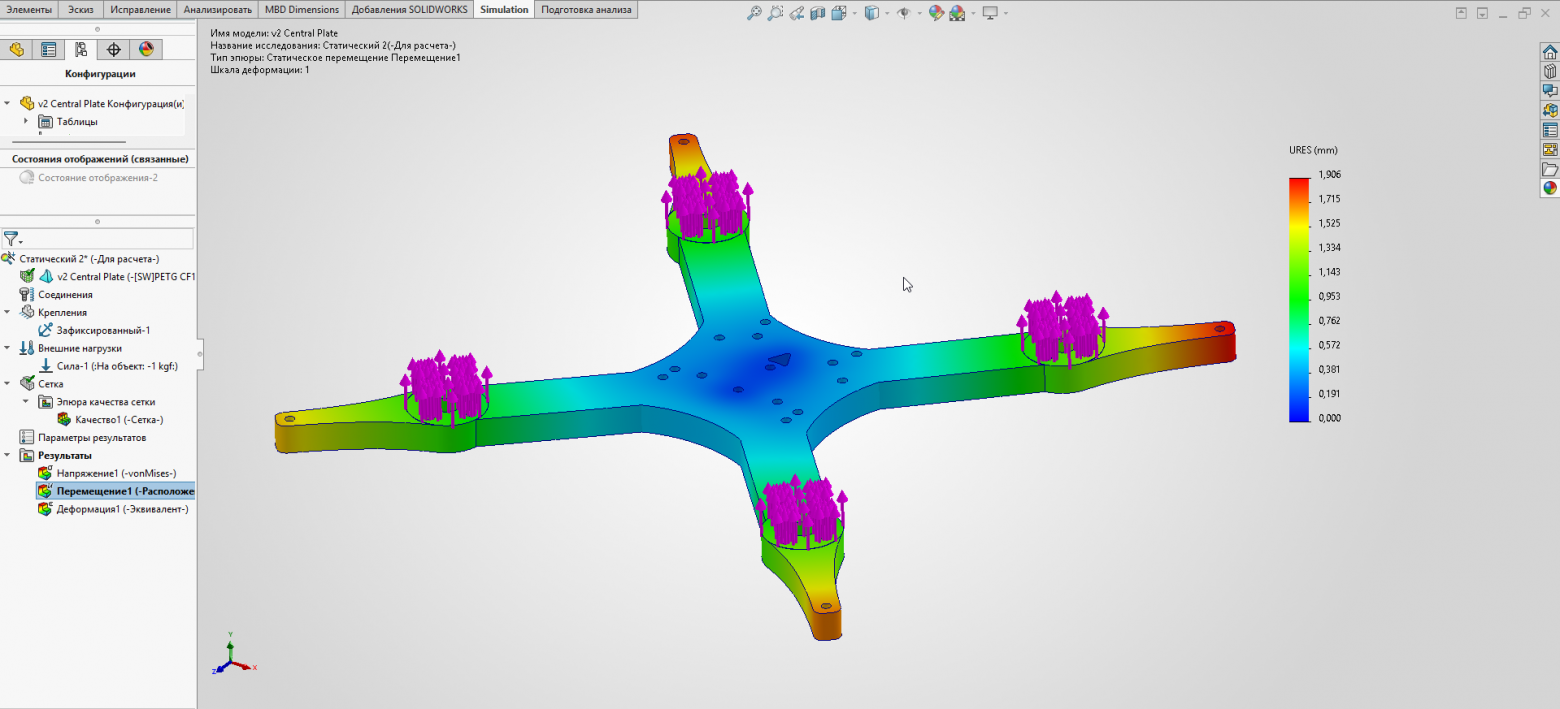
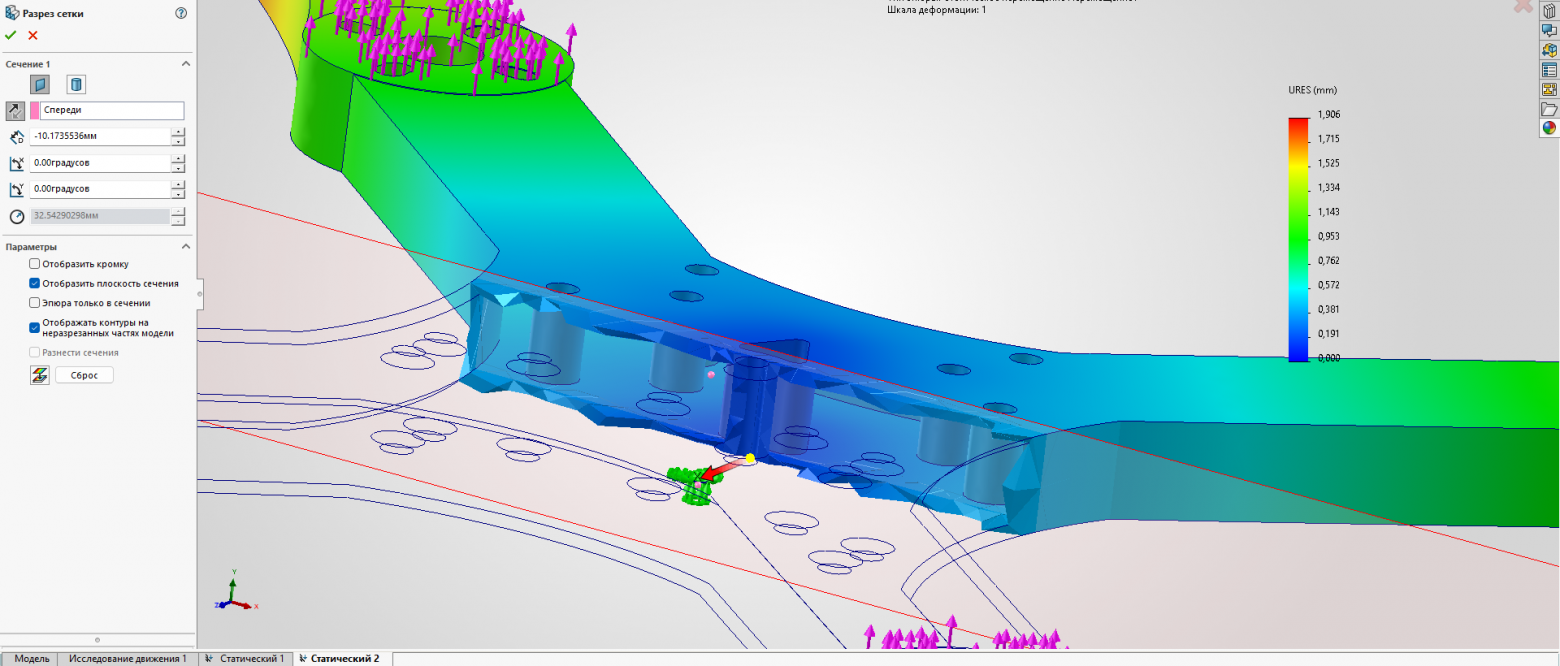
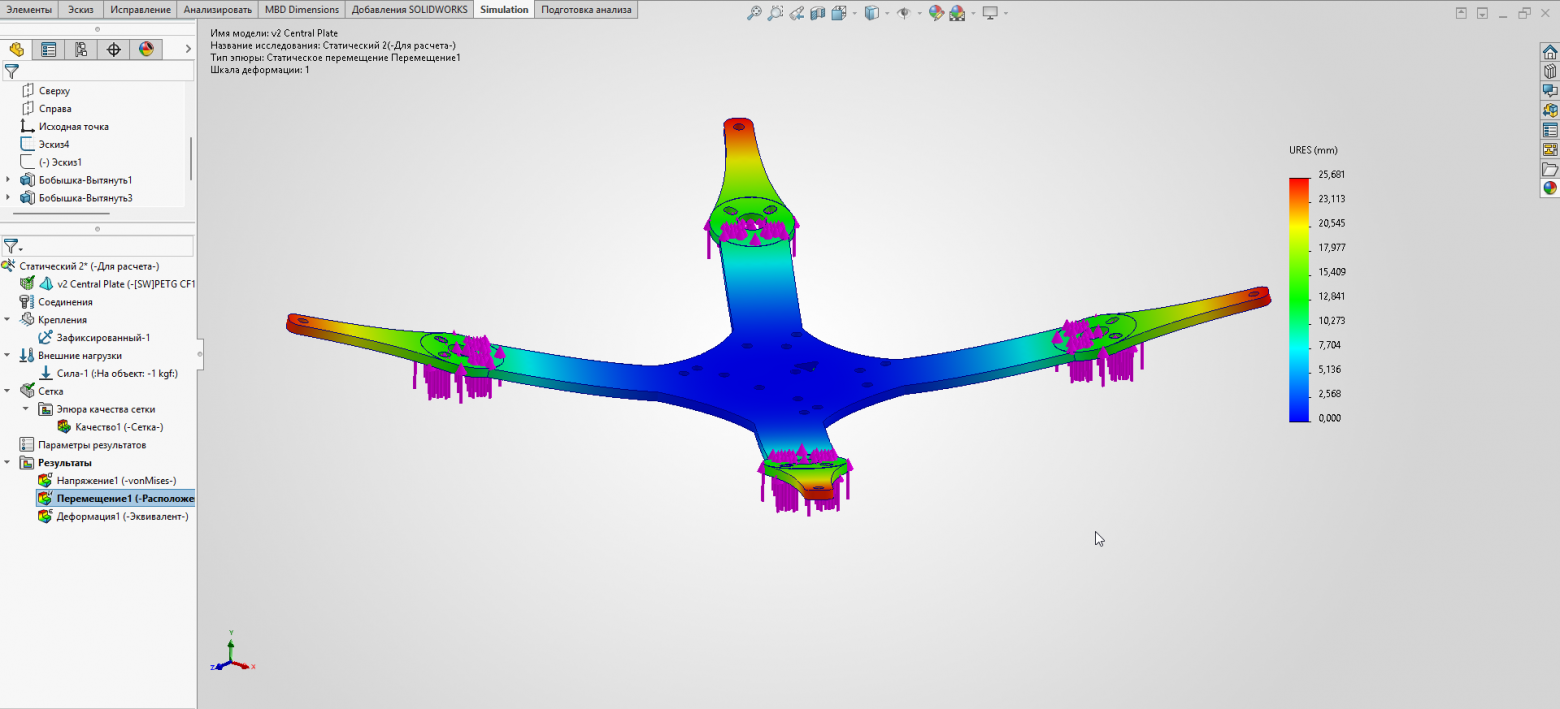
Все выглядело настолько хорошо, что я даже стал сомневаться в правильности своих решений. Поменял толщину до 3мм, стенка по прежнему осталась 1мм и тут разница стала видна сразу. Лучи поднимаются на 25 мм
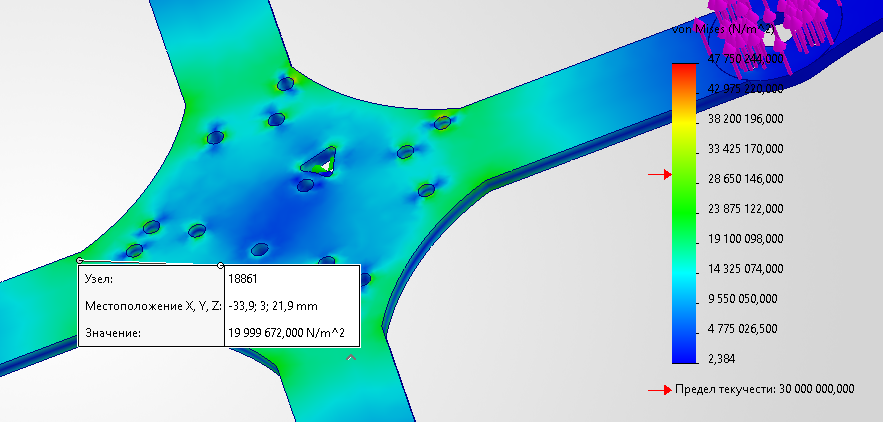
Но напряжение в критичных узлах не достигает предела текучести, то есть наша деталь по прежнему не деформируется и остается упругой
Начинаем экспериментировать с толщинами нашей рамы. Как видно хвосты слишком сильно портят общее впечатление об исследовании, поэтому их тоже погасим
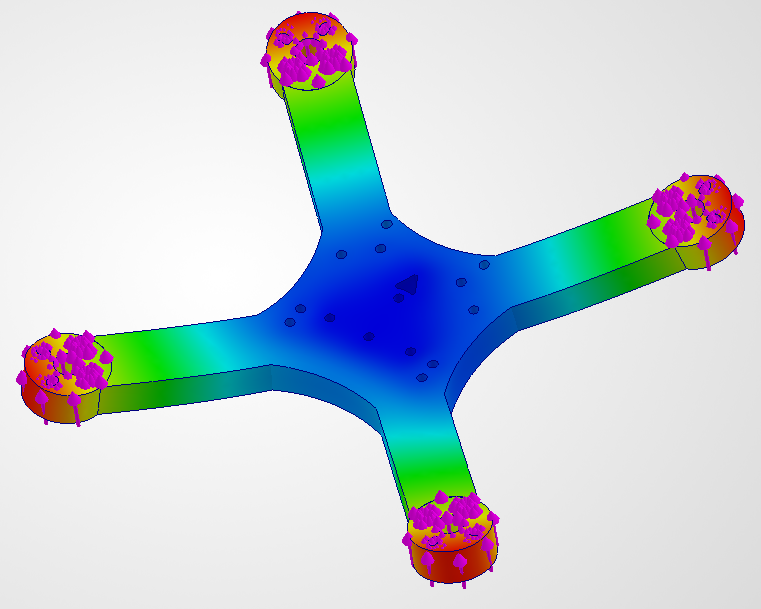
Толщина рамы | Вертикальный прогиб |
|---|---|
10 | 0.768 |
12 | 0.523 |
14 | 0.385 |
16 | 0.302 |
20 | 0.209 |
14 solid | 0.155 |
20 solid | 0.057 |
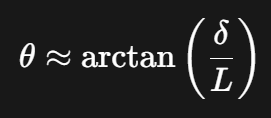
Остановиться решил на 20 мм. Но для коптера правильнее оценивать не просто перемещение конца луча в миллиметрах, а изменение угла моторной площадки. Именно наклон мотора меняет направление вектора тяги и непосредственно влияет на управление. Если длина луча от его закрепления до мотора L, а конец отклонился на delta, грубая оценка:
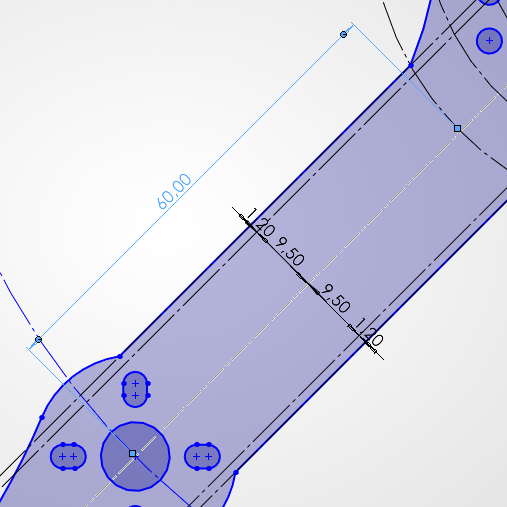
Так как центр у нас практически никак не деформируется, будем считать расстояние вот так
Для моей рамы таблица такая:
Вертикальный прогиб | Примерный угол | Оценка |
|---|---|---|
0,1 мм | 0,095° | Отлично, практически незначимо |
0,25 мм | 0,239° | Отлично |
0,5 мм | 0,477° | Хорошо |
0,75 мм | 0,716° | Приемлемо |
1,0 мм | 0,955° | Уже заметная гибкость |
1,5 мм | 1,432° | Нежелательно |
2,0 мм | 1,909° | Значительное влияние |
3,0 мм | 2,862° | Плохо |
4,0 мм | 3,814° | Очень плохо |
5,0 мм | 4,764° | Очень мягкая рама |
10 мм | 9,462° | Неприемлемо |
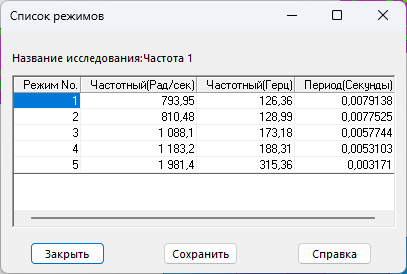
И даже это не самое страшное. Рама может начать резонировать из-за моторов, поэтому мы делаем сначала частотный анализ. Узнаем собственные частоты (впоследствии мы можем либо исправить конструкцию рамы чтобы не попадать в эти частоты, либо просто избегать оборотов, на которых возникают данные частоты)
Потом динамический
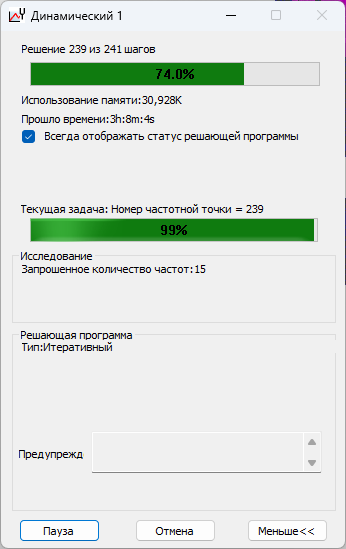
Смотрим на общее состояние дел, где больше всего колбасит и на сколько
И ограниченно до 2 мм
Получаем резонансные частоты
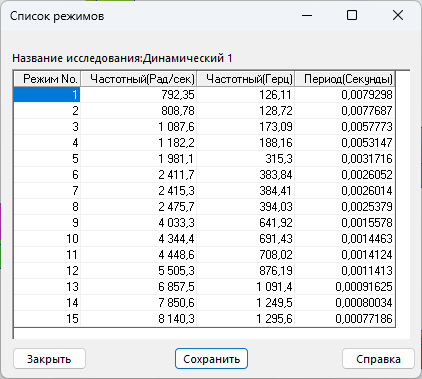
Пока что отложим эти данные в долгий ящик и продолжим баловаться
Делаем оптимизированную топологию
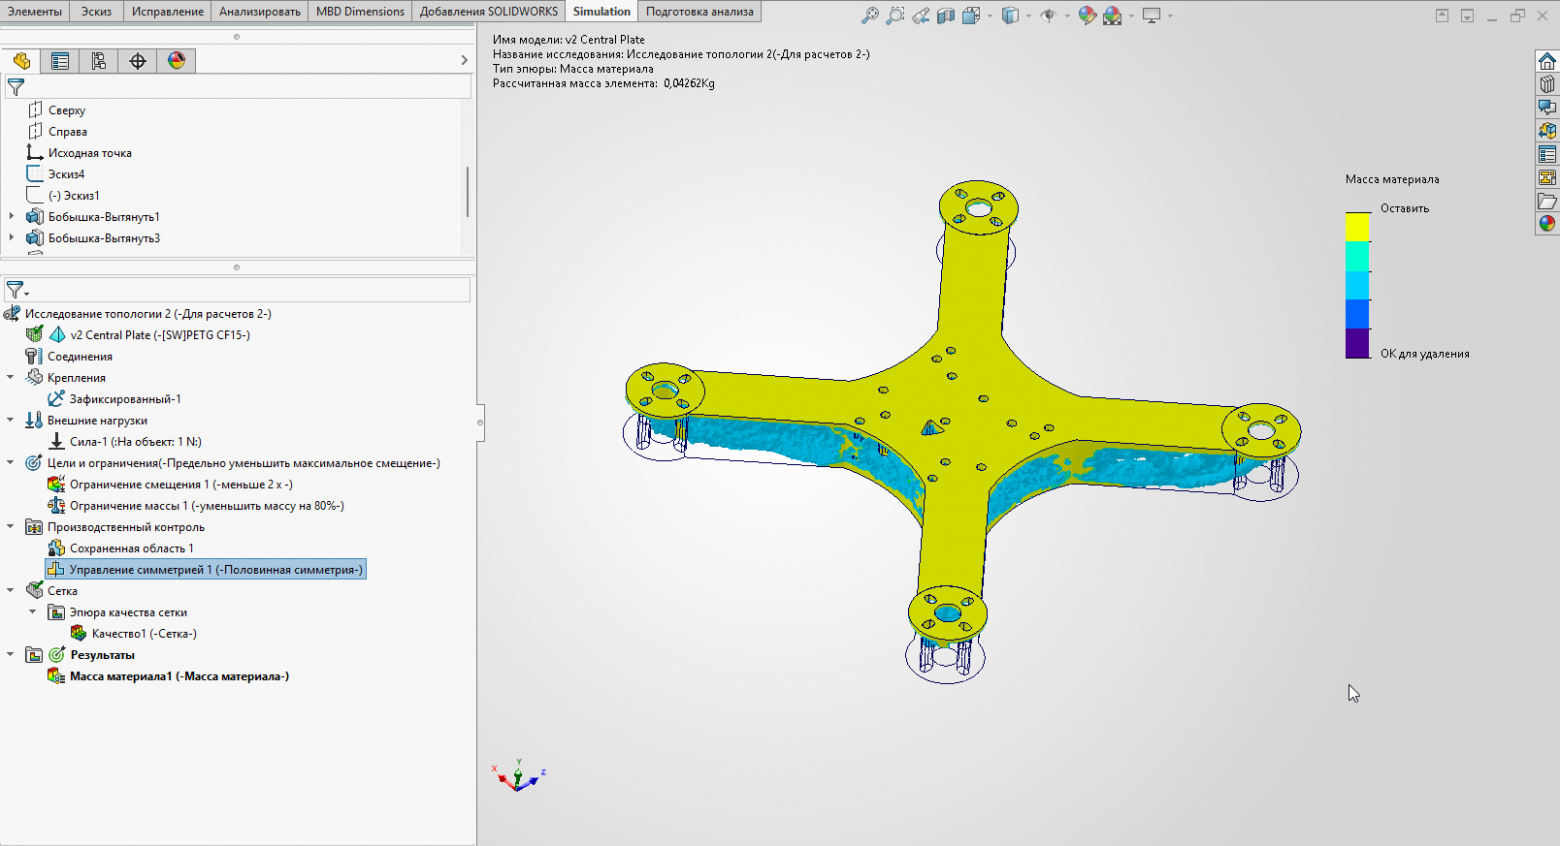
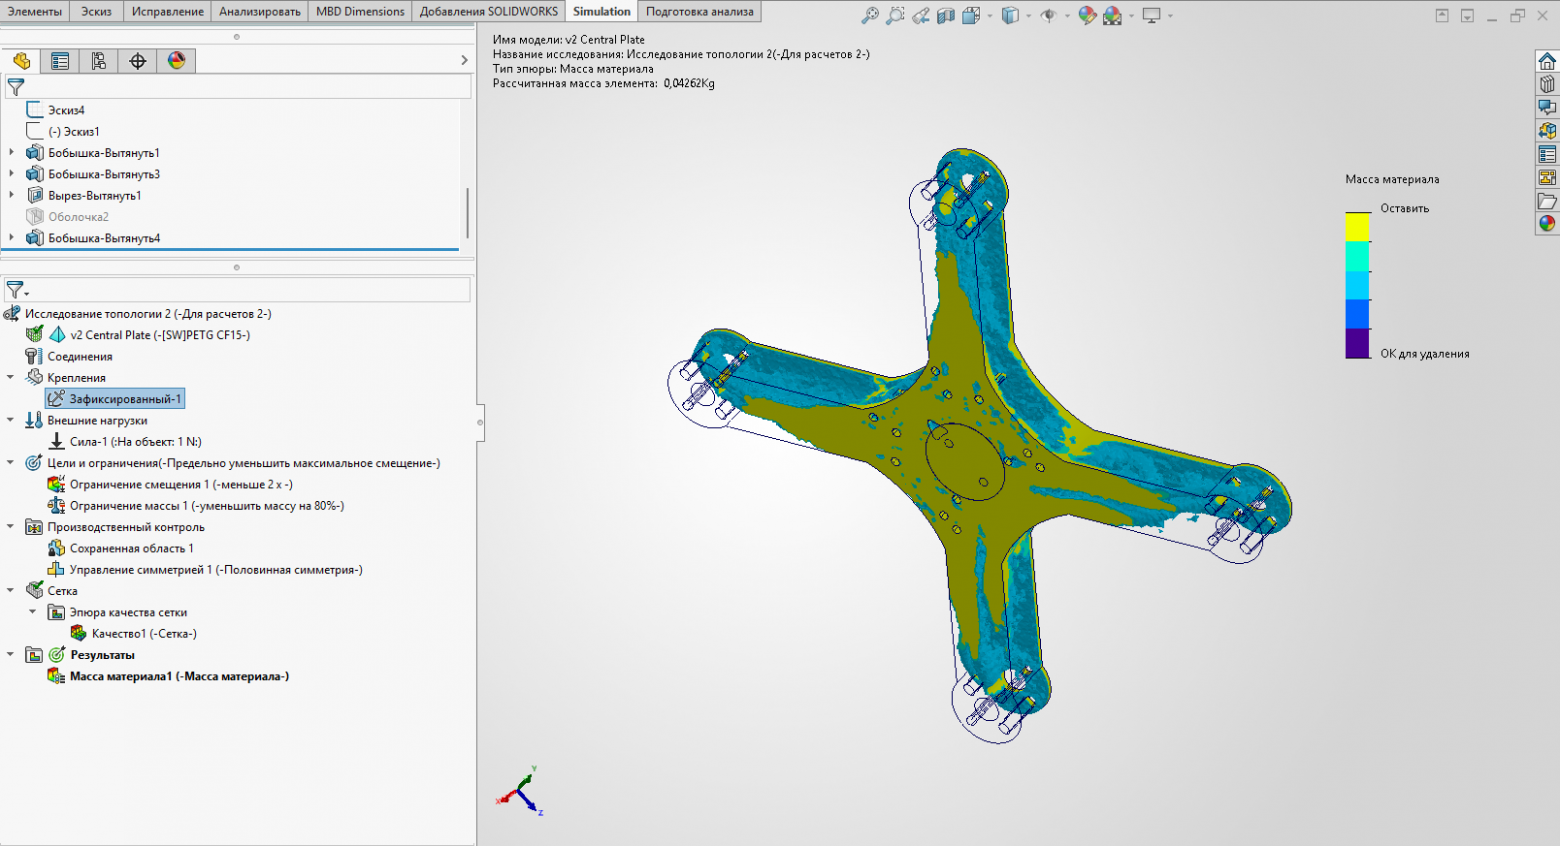
Расчет необходимо превратить в геометрию, в солиде есть функция экспорта результата в готовую геометрию, но мой клевер решил взорваться, поэтому будем моделировать ручками
Делаем черновик
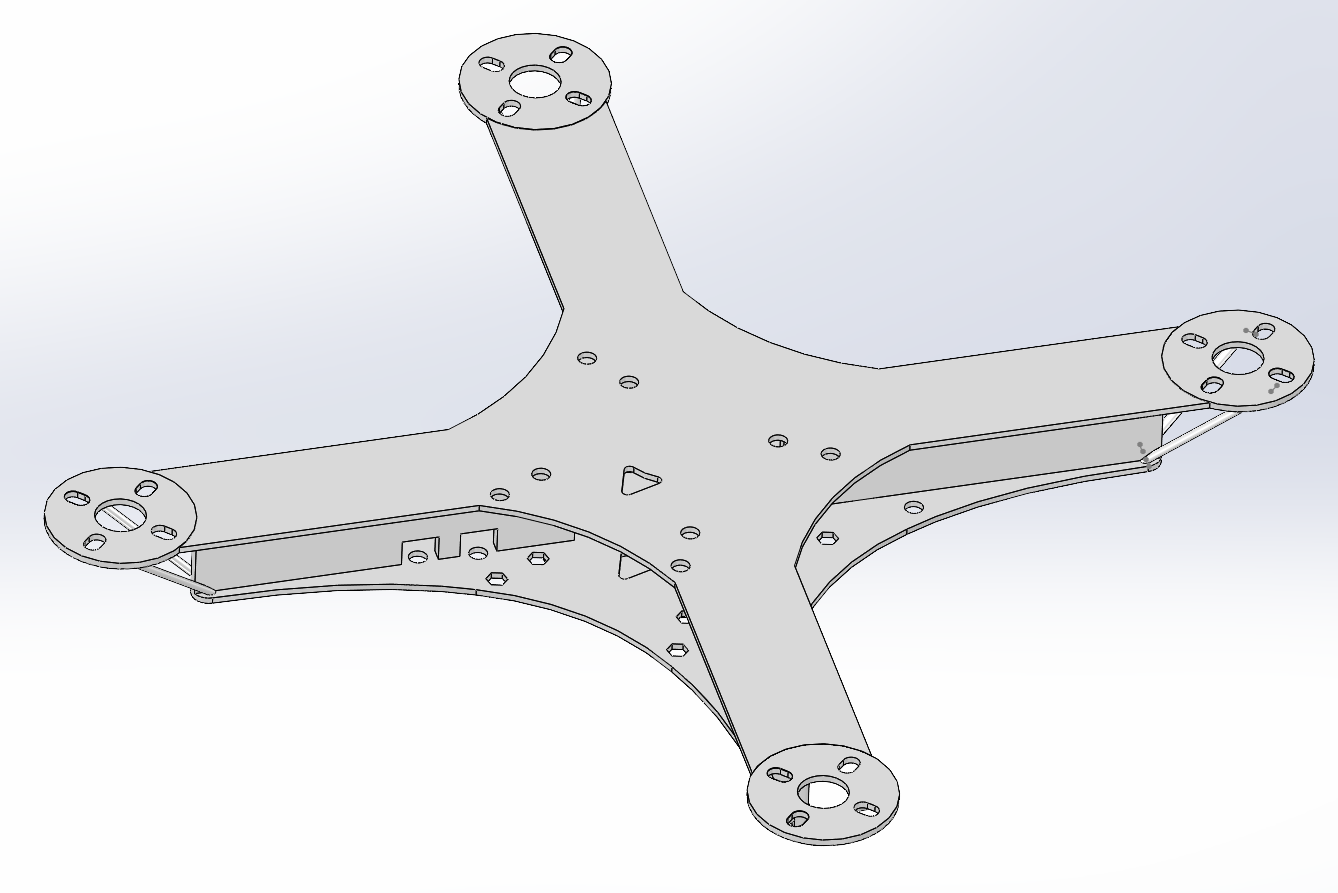
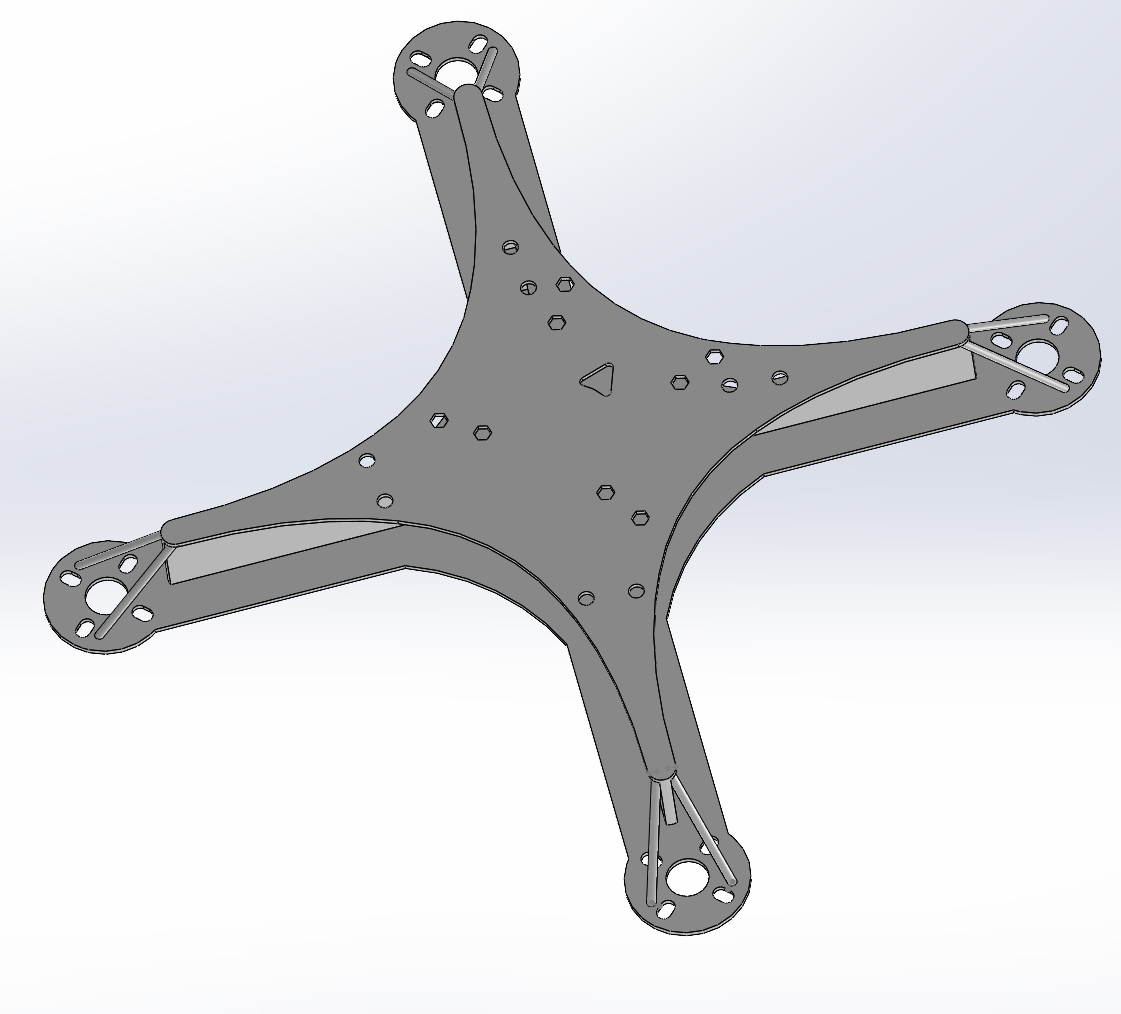
Запускаем исследование и получаем бомбовские результаты
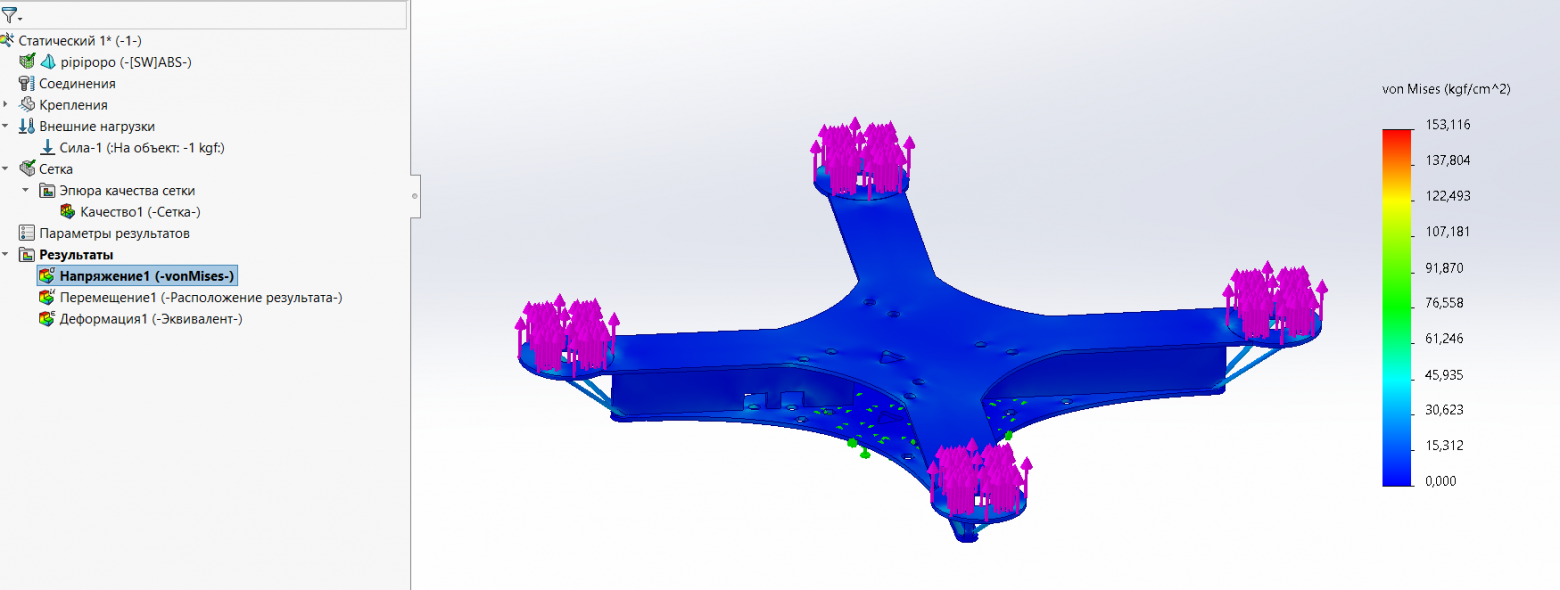
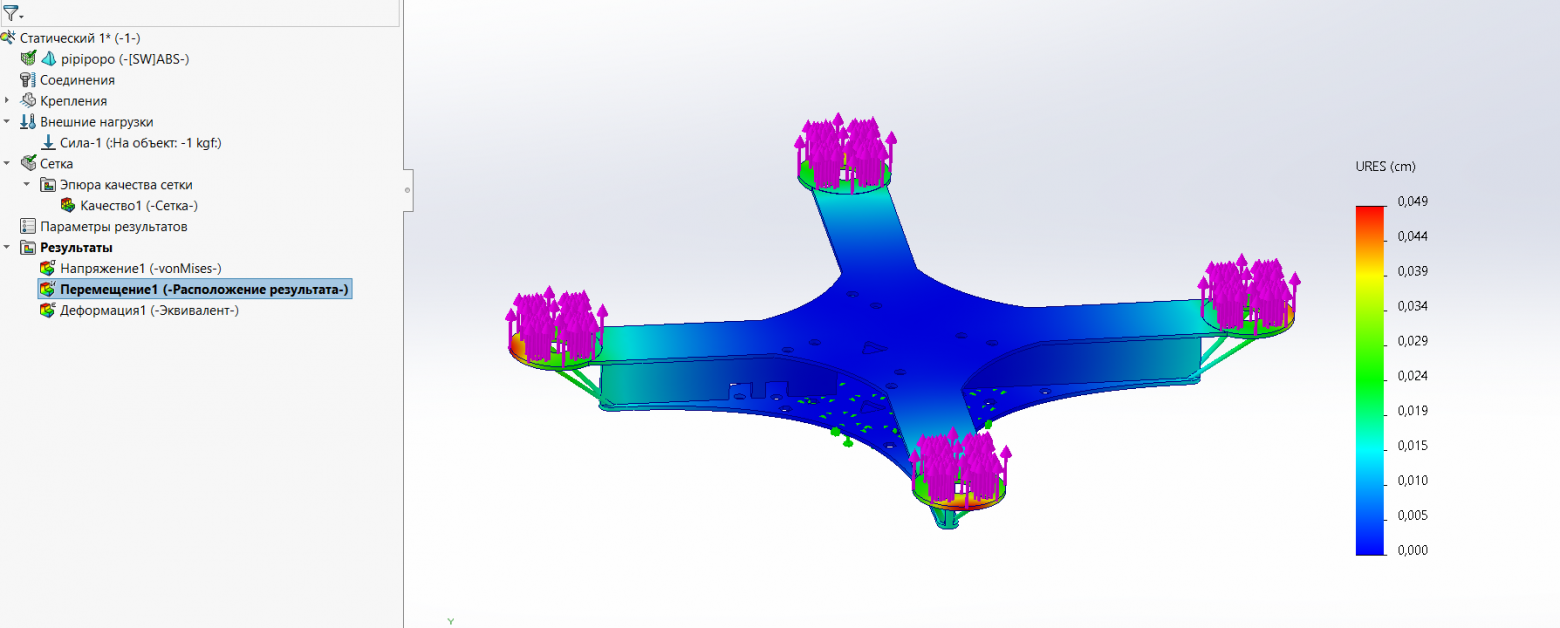
Видно, что достаточно много материала можно удалить
Пробуем несколько конфигураций
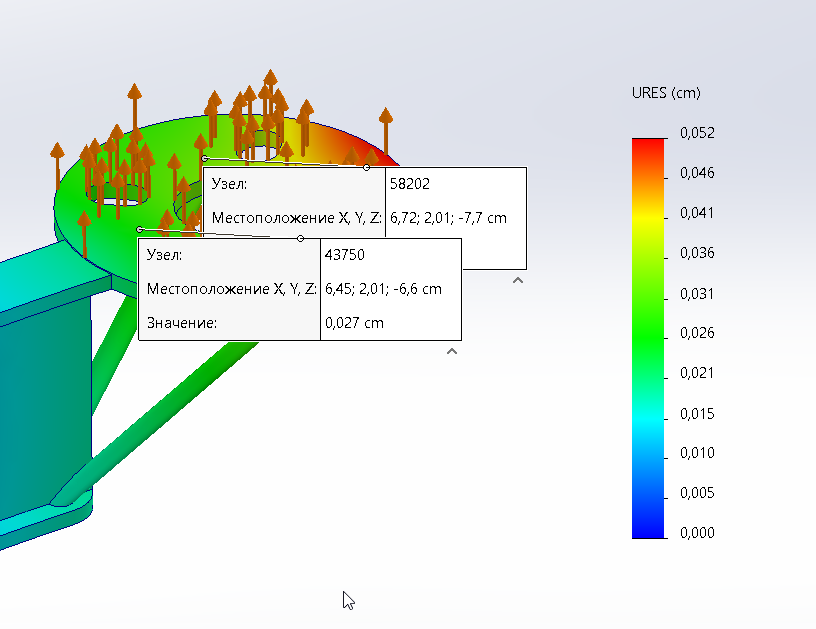
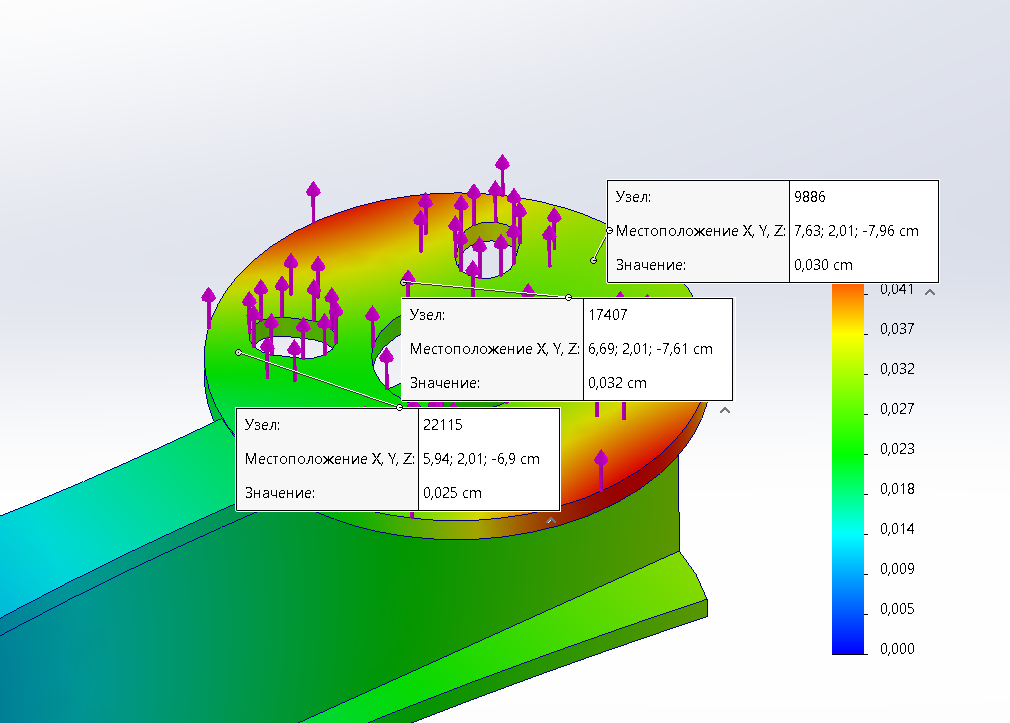
Пробую дырявить модель
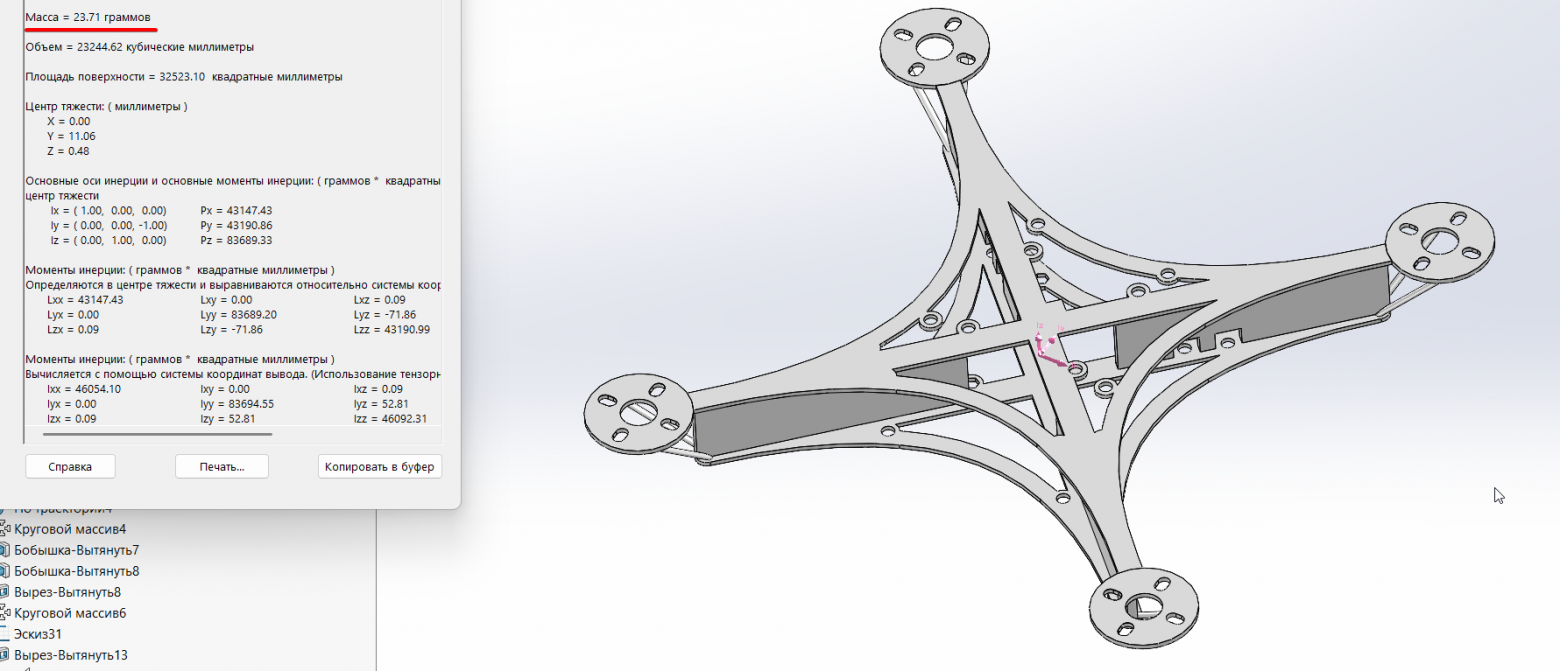
Туда сюда бим бим бам бам перебираю и печатаю разные конфигурации:
1.Несмотря на бомбовские результаты в симуляции (а они проводились для изотропного изделия) 3д печатная модель не обеспечивает достаточной жесткости площадок для моторов. Центральная распорка при этом отлично отрабатывает, сама рама очень жесткая на сгиб, но все же имеет склонность к скручиванию
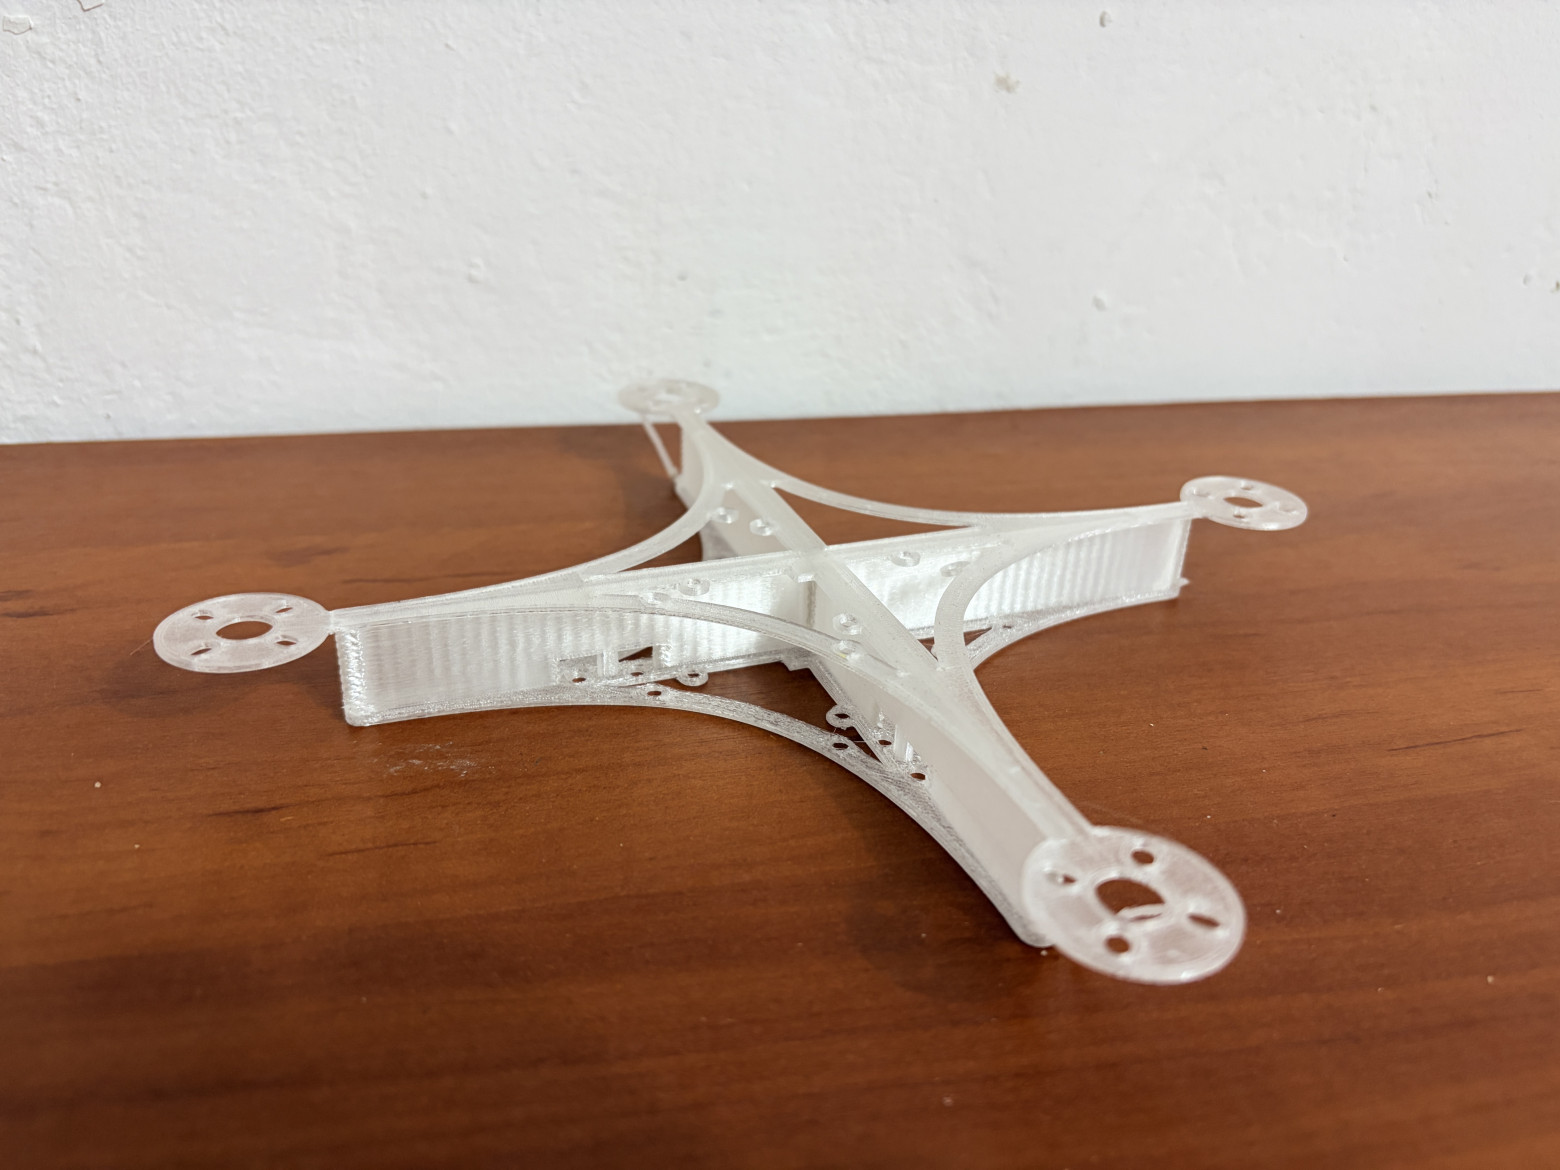
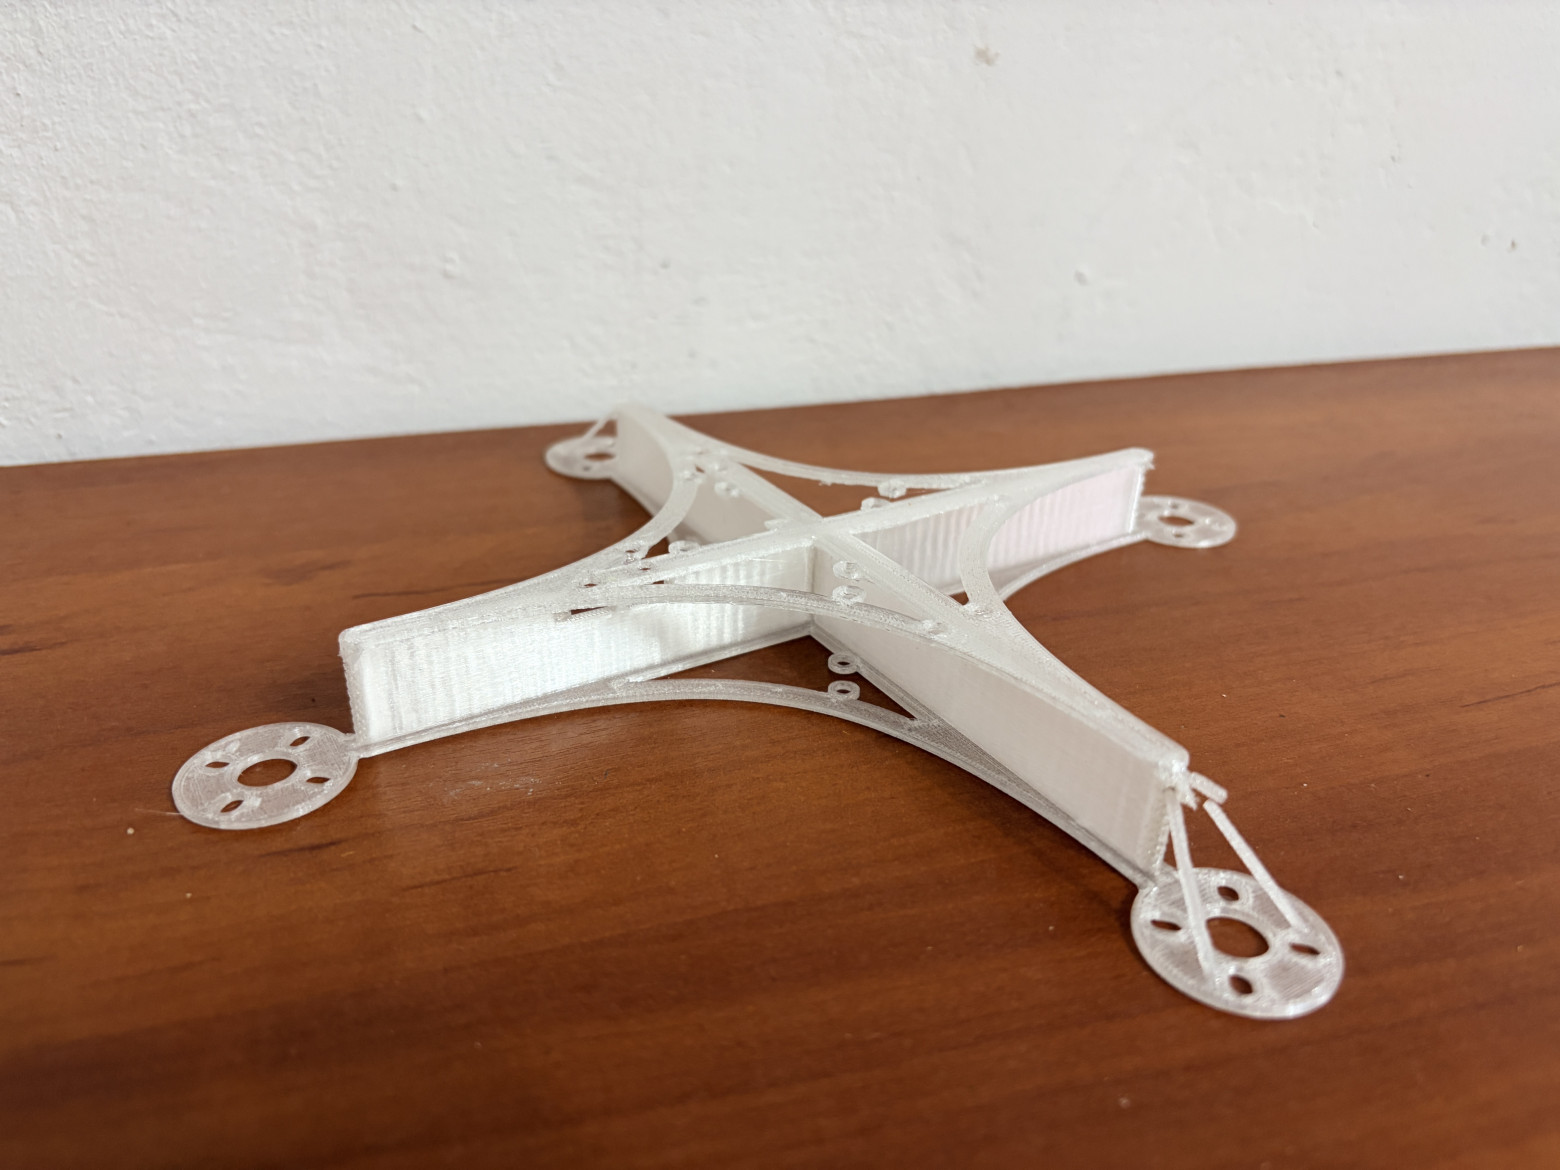
2.Пробую экспериментировать. Утончаю до нельзя центральную распорку, добавляю такие же тонкие стенки по периметру, но убираю материал посередине, чтобы был доступ к закручиванию винтов. Итог - стенки оказались слишком тонкие и легко отходящими от основания. В целом рама окэй, но основание под моторы по прежнему гуляет
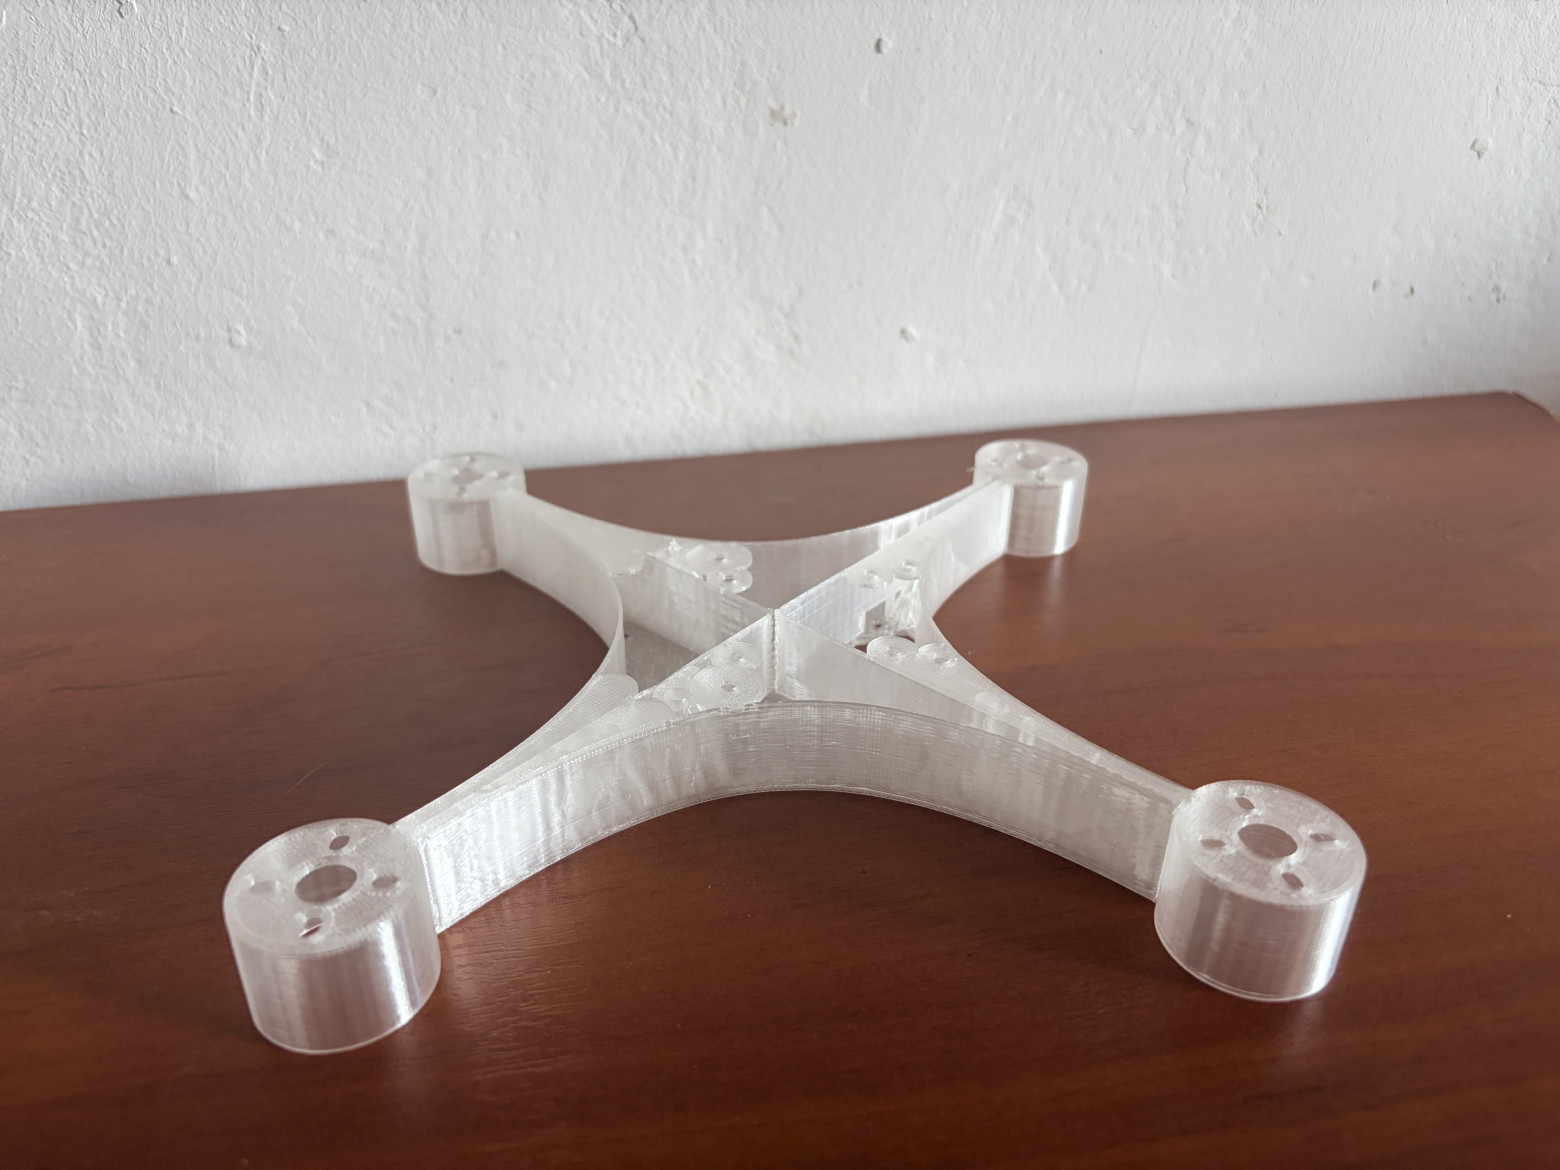
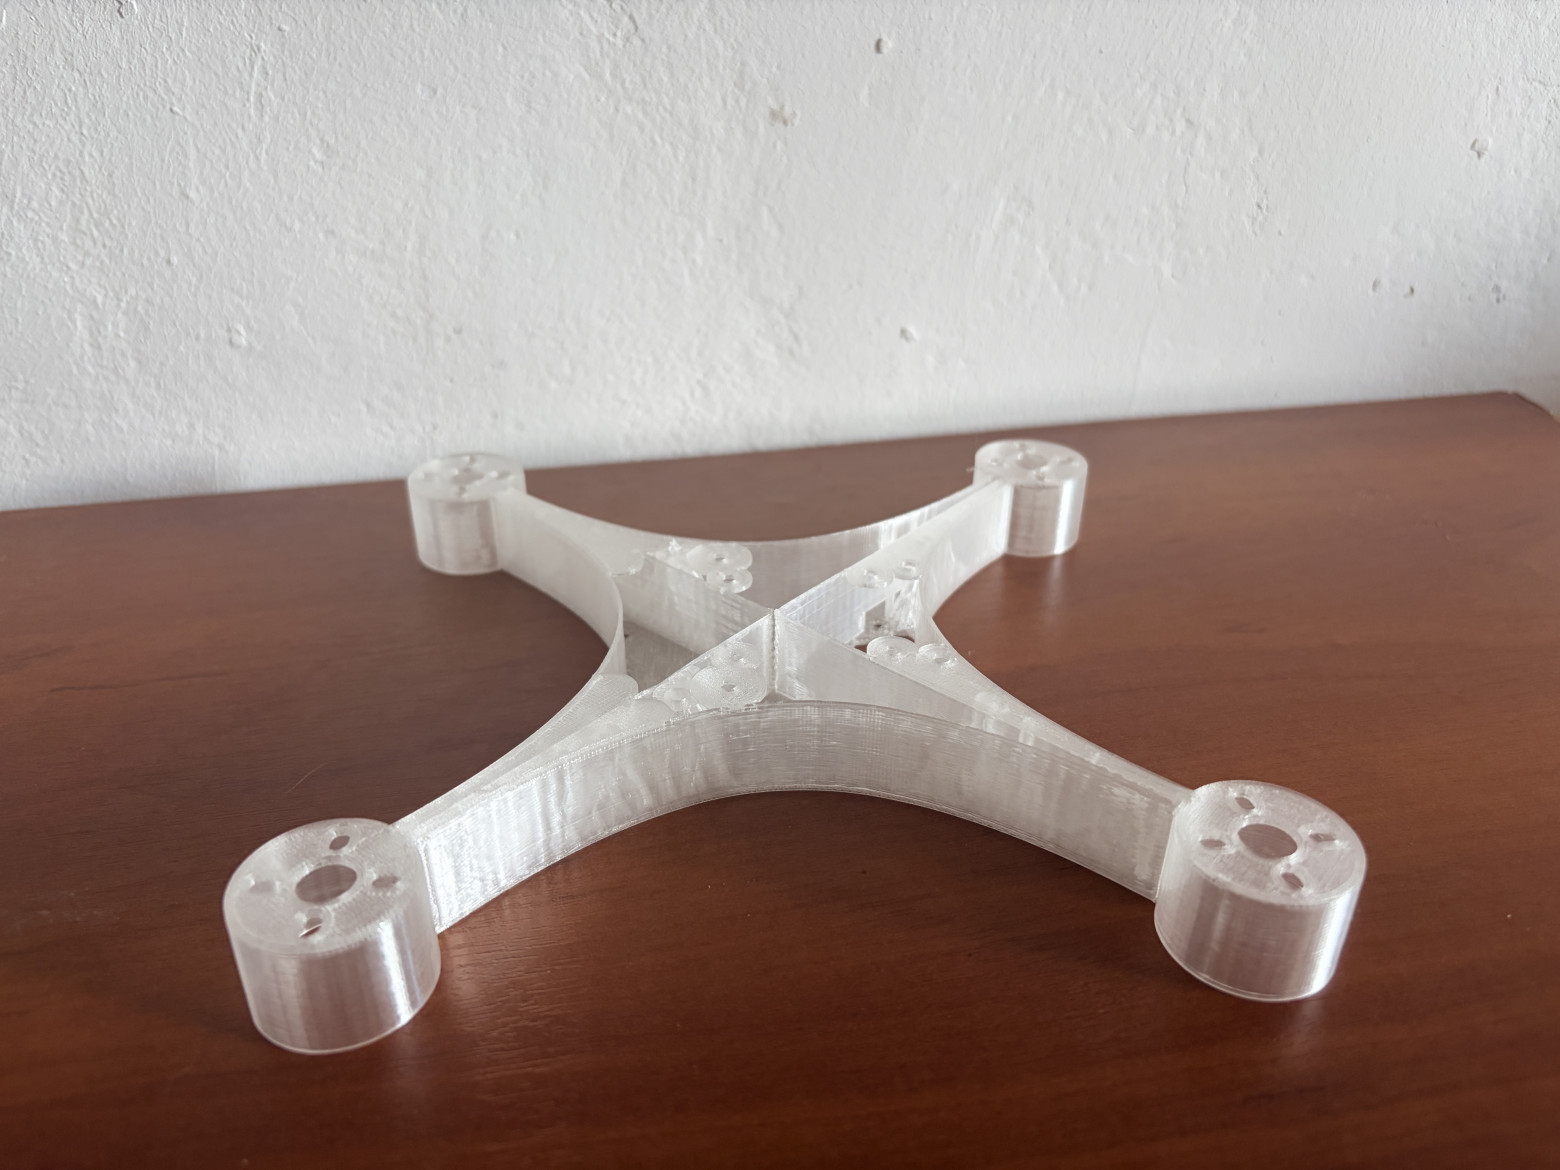
3.Утолщаю центральный крест, убираю бесполезные по периметру стенки, добавляю распорку под площадкой для моторов, форма оказалась неудачной
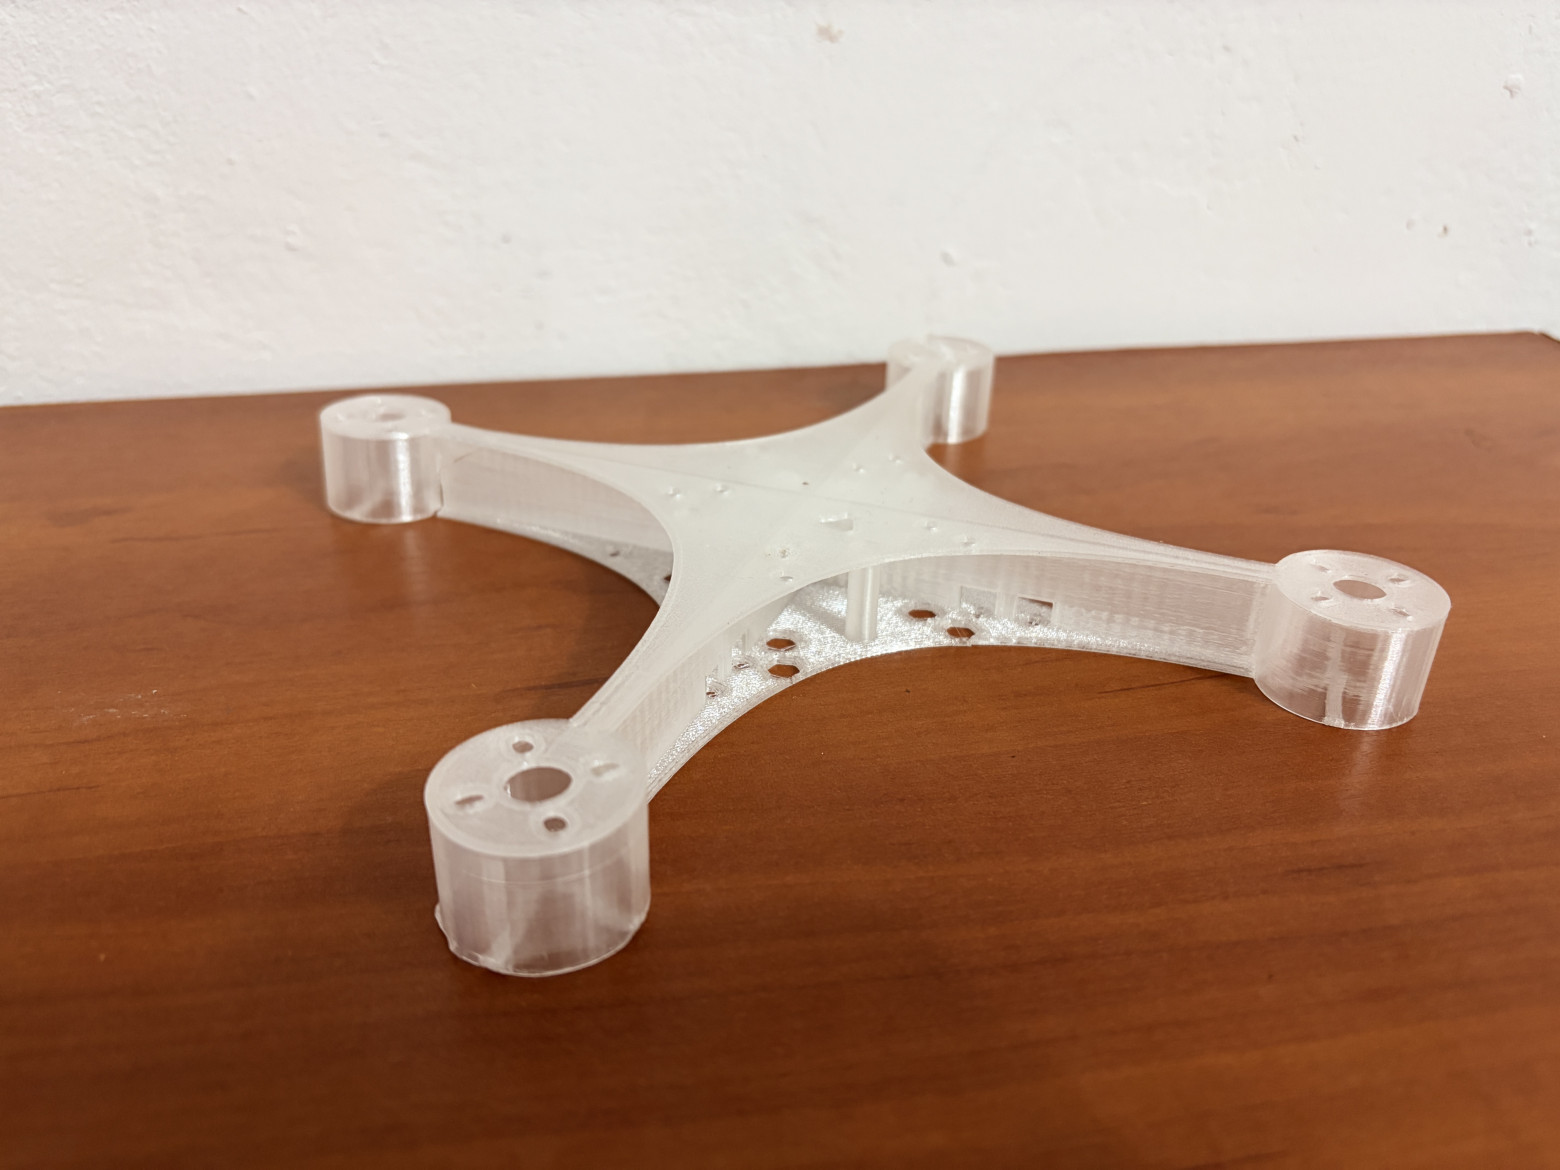
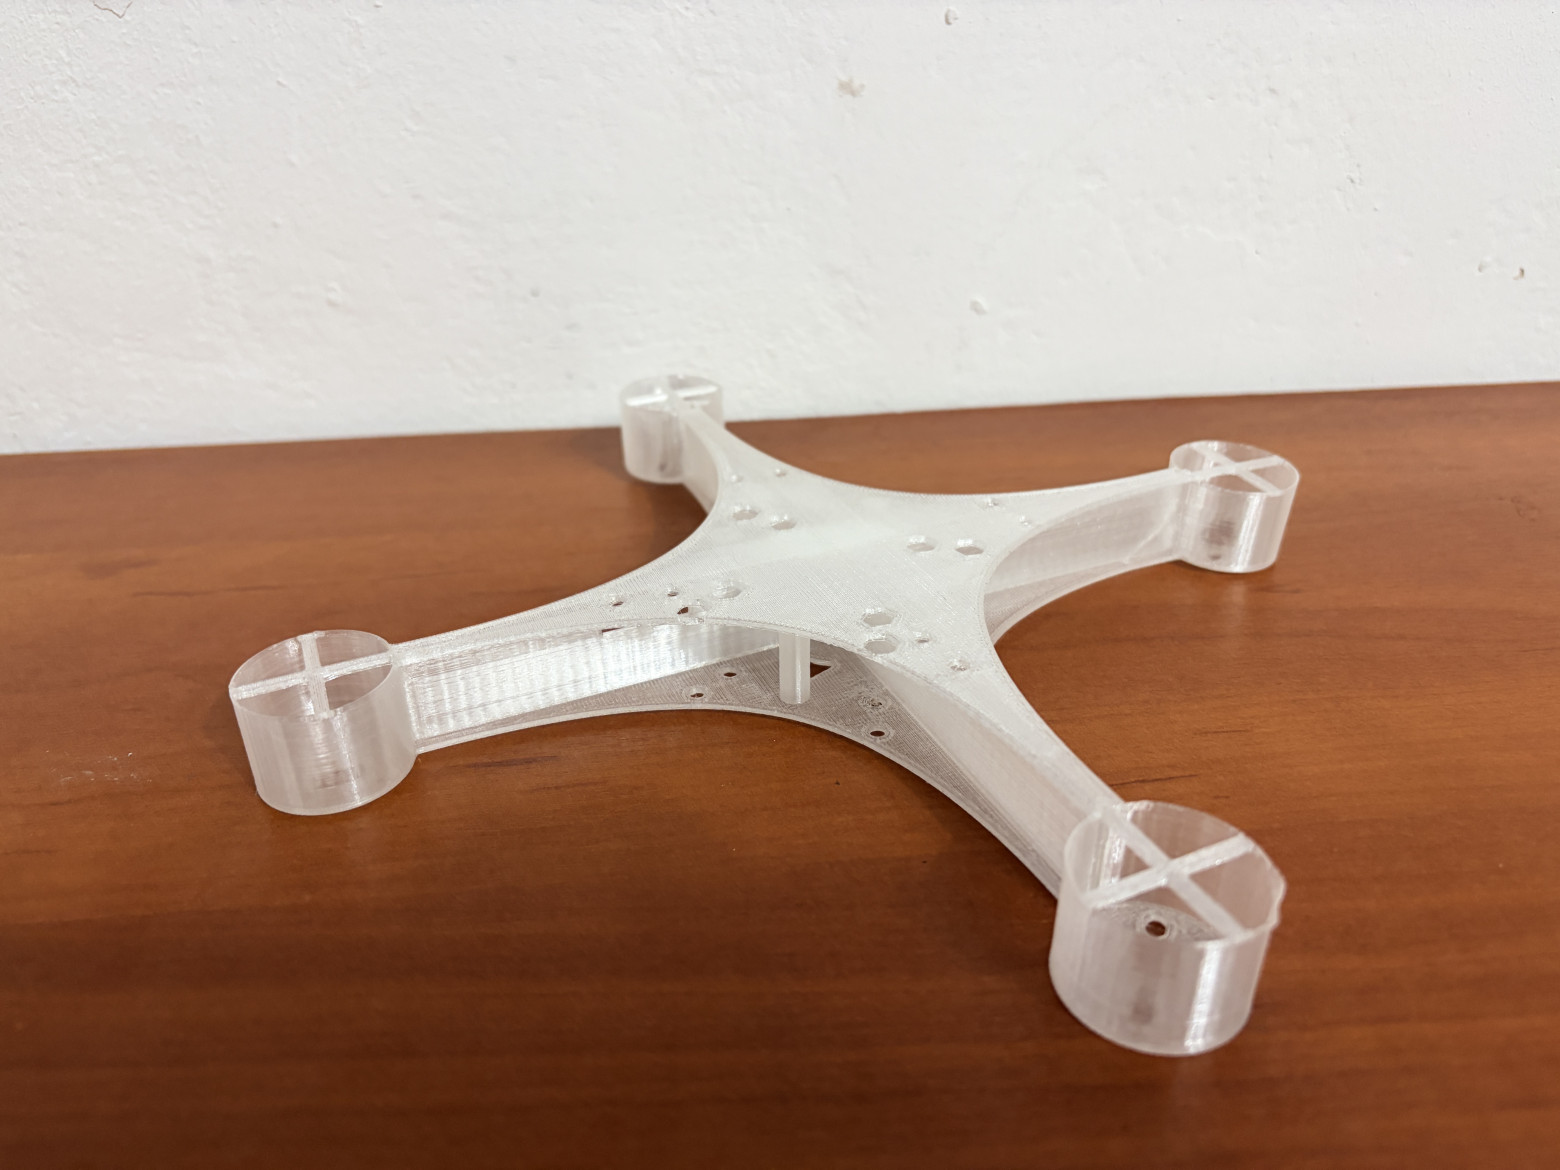
4.Устаю ждать печать по 4 часа и решаю сразу исправить все изъяны и добавить все, что только можно было добавить. (раму распечатал, но забыл сфотографировать перед отправкой в мусорку). Такой вариант по ощущениям оказался "монолитным", не поддавался никаким деформациям, но сама модель выглядит слишком перегружено
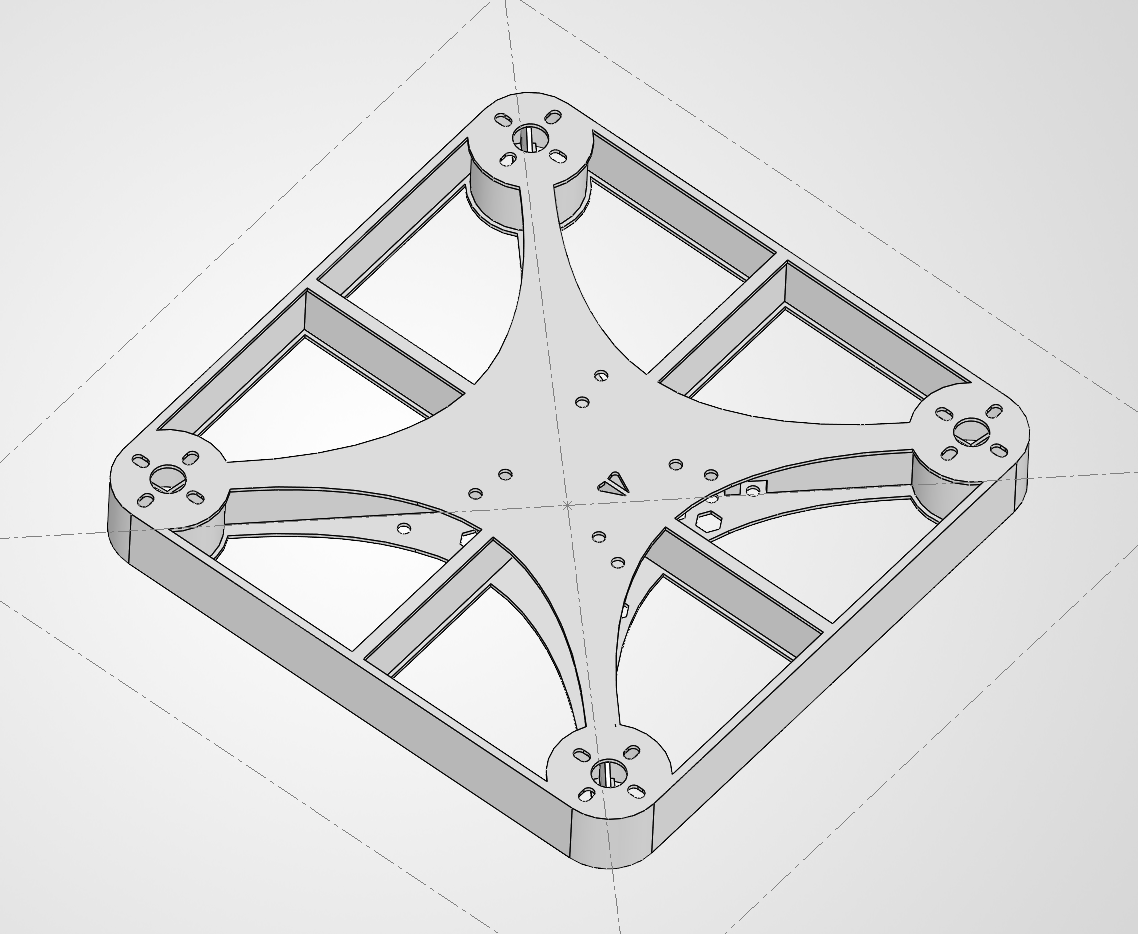
Забава в том, что на этом этапе рама стала весить 70 грамм. И тут я ради интереса решаю распечатать первоначальную балванку. Итог: печатается в три раза быстрее, проще, без поддержек, весит 50гр и не деформируется от слова совсем!
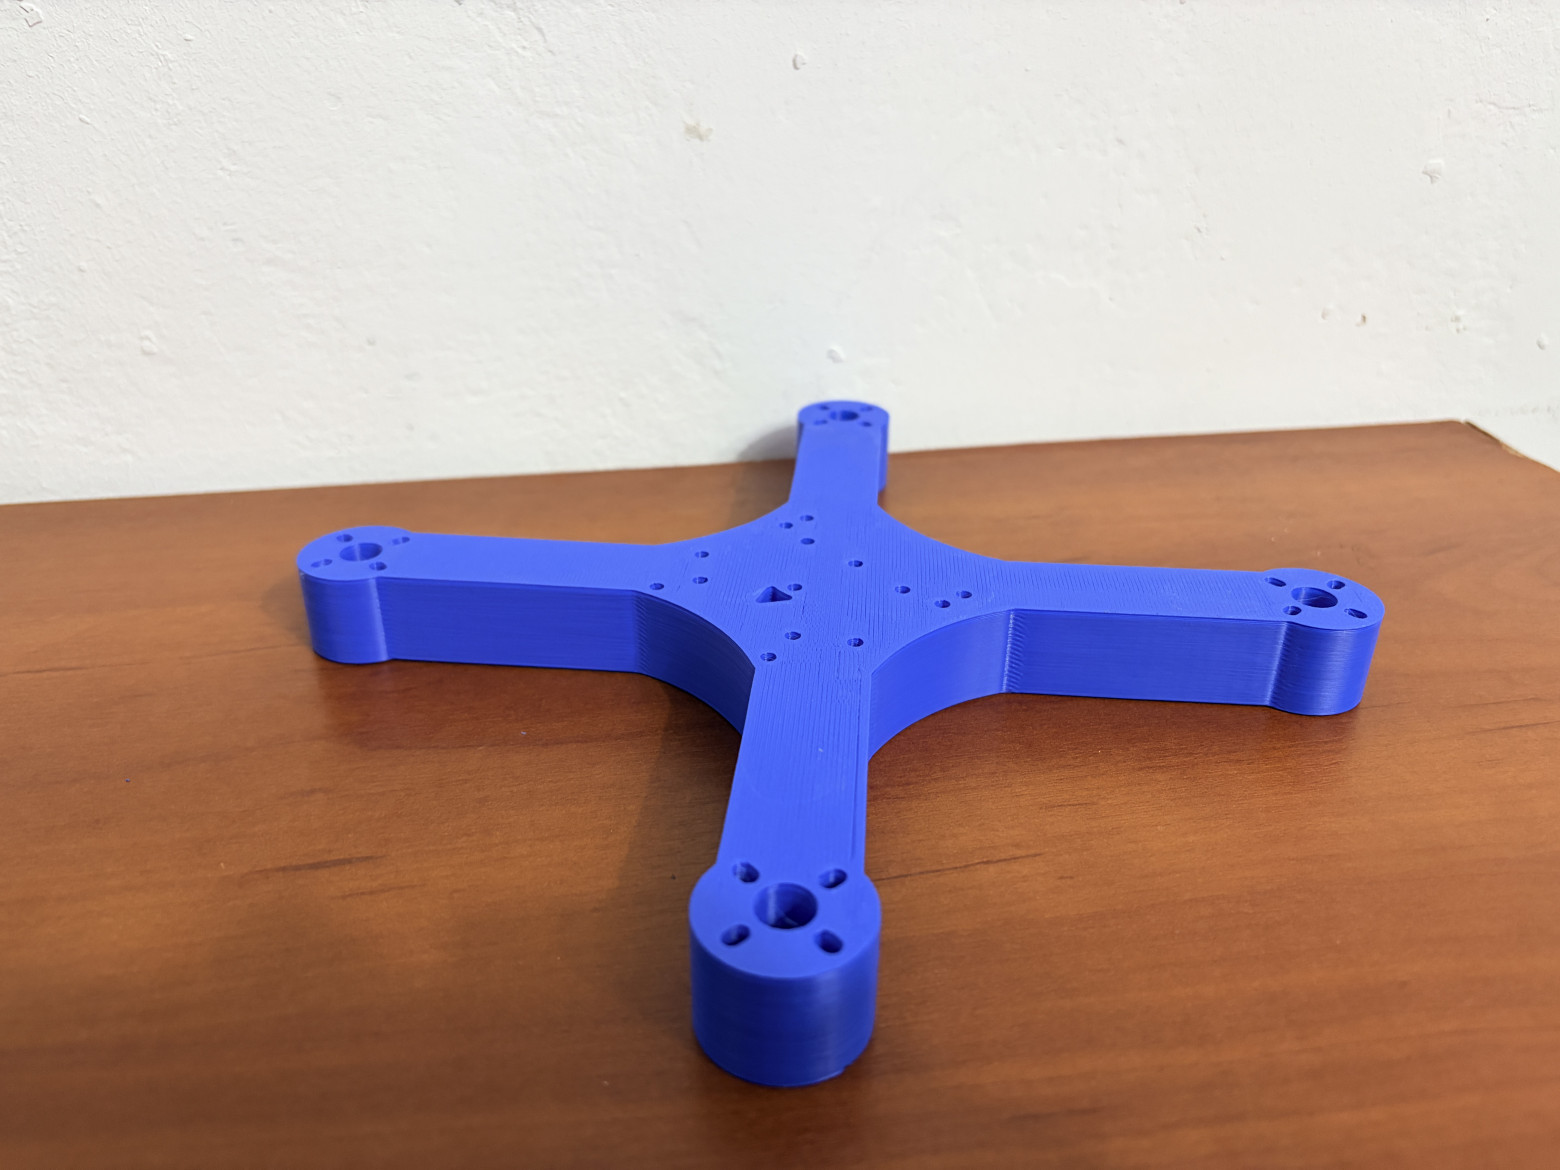
Казалось бы, что именно в этот момент вся предыдущая стала лишь исследовательским опытом и не имела практической пользы, если бы я не решил собрать тонкостенную каркасную версию из карбона.
<здесь должно быть фото собранной рамы из 0.5 карбона, но некоторые обстоятельства не позволили мне изготовить раму в срок и задержали выход статьи на 3 недели>
Дорабатываю свою "балванку" до полноценной функциональной рамы и отправляю на печать.
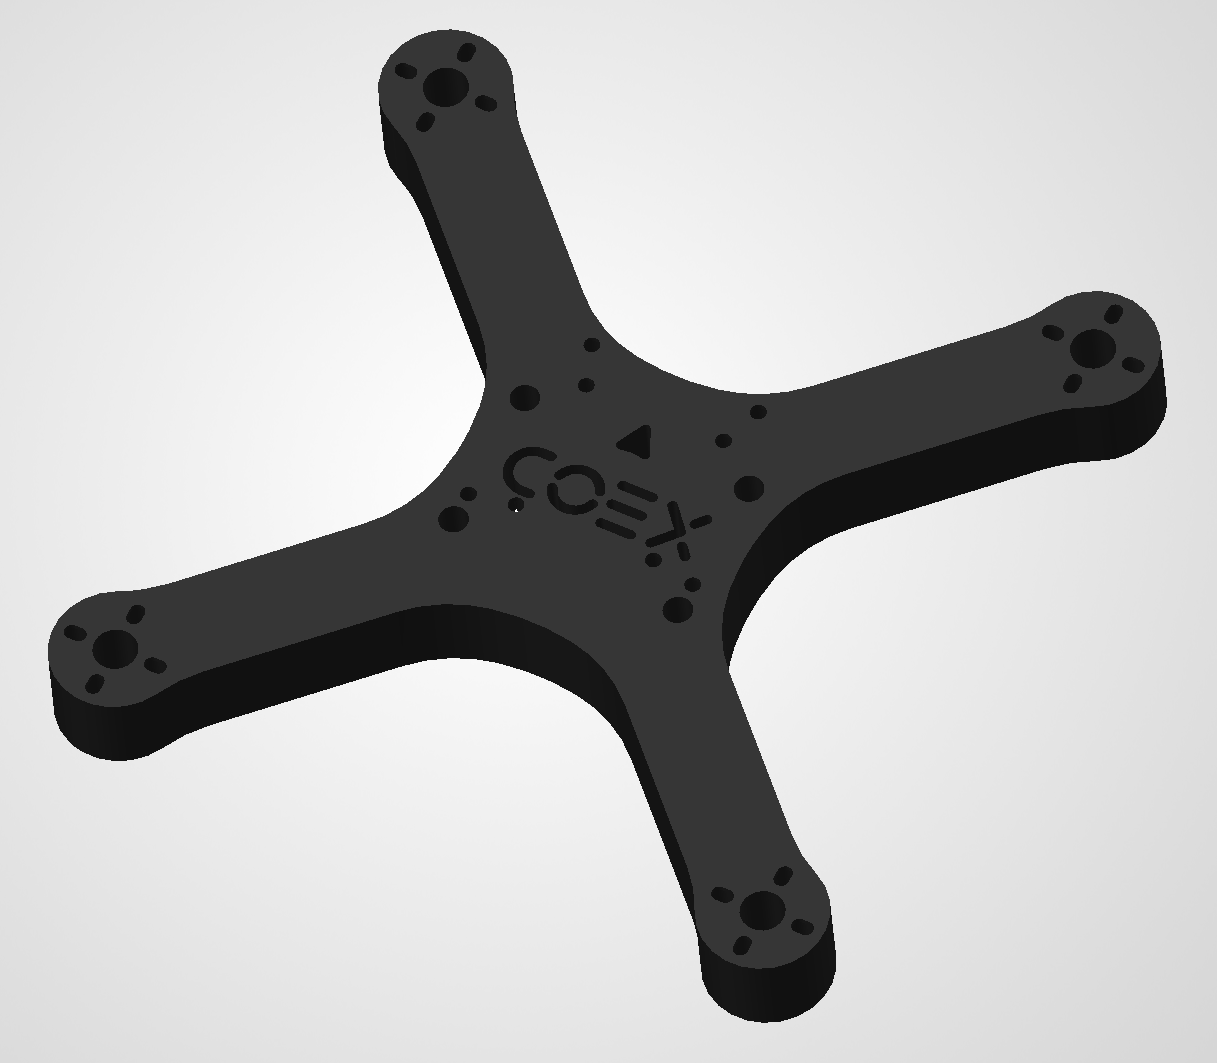
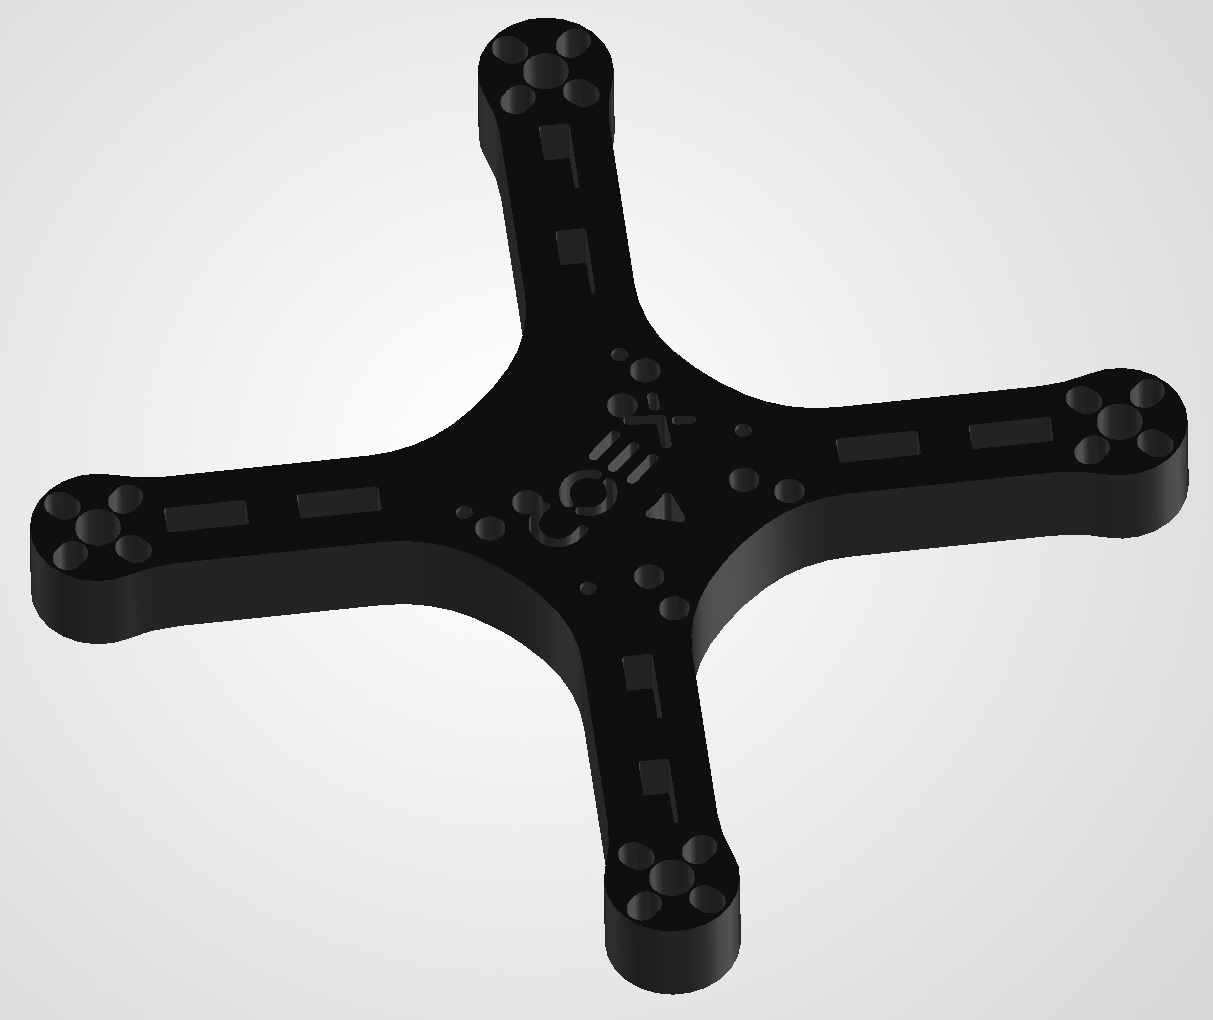
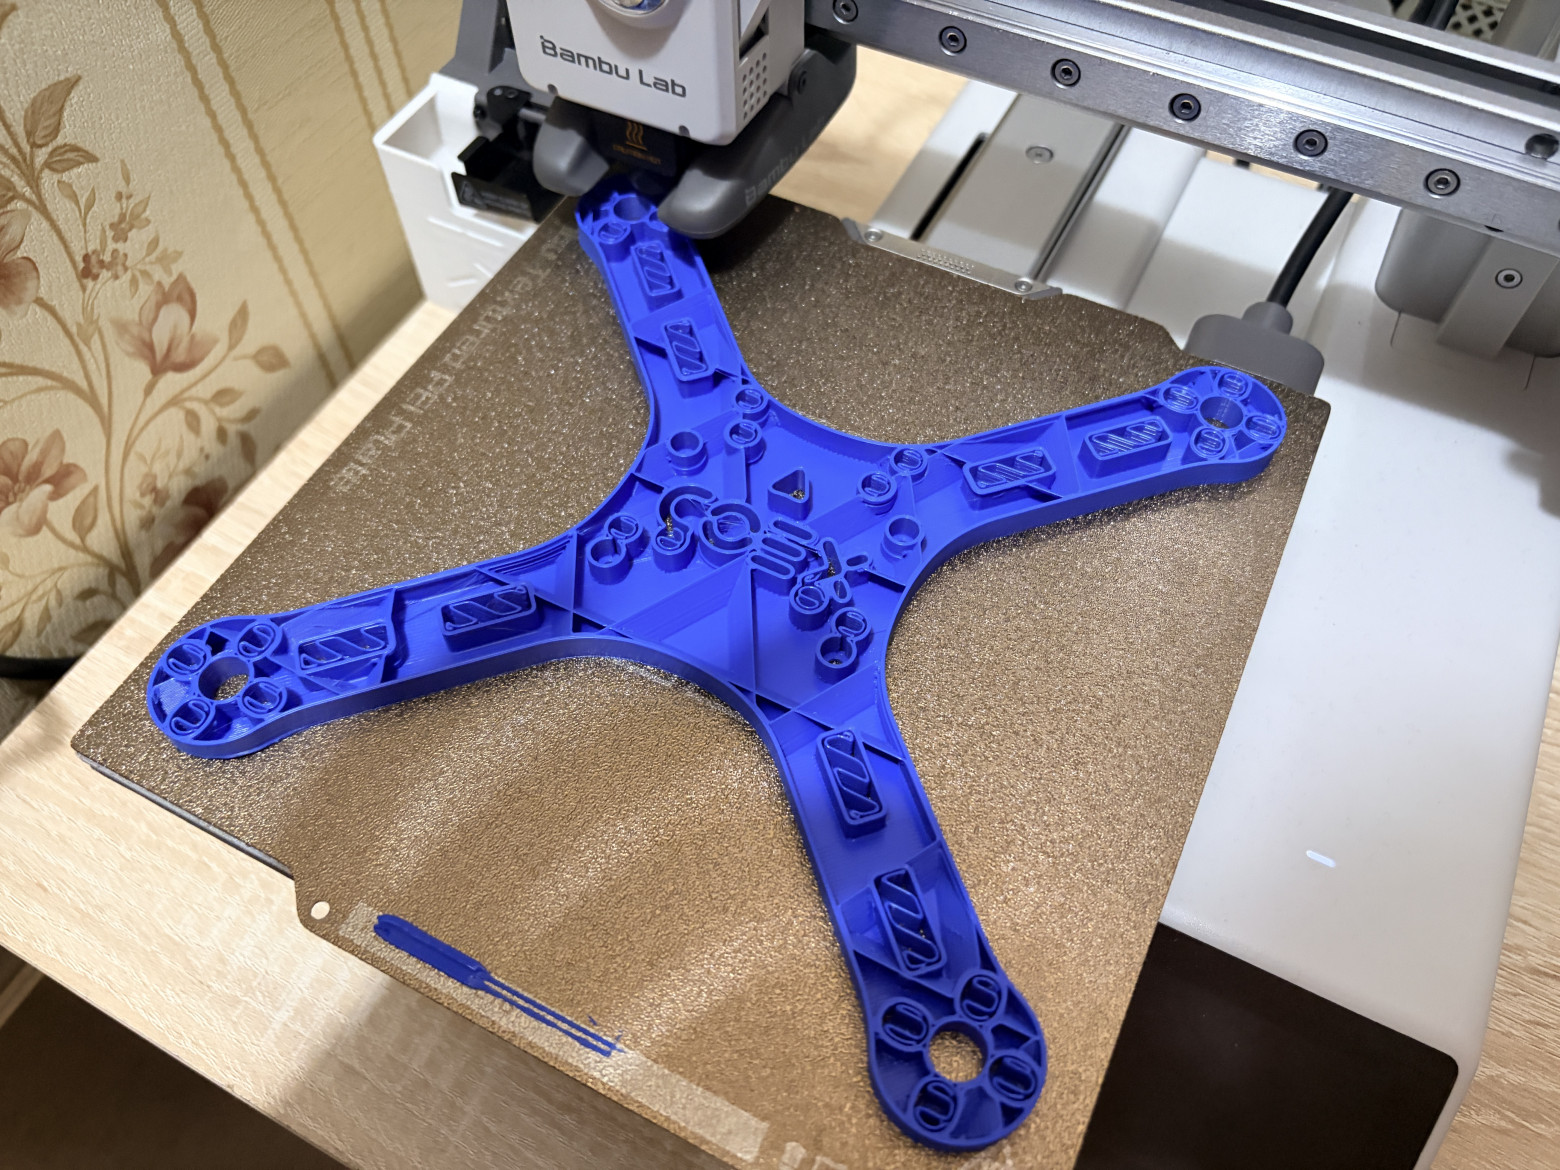
Еще одна забава и приятное дополнение данной рамы заключается в том, что она помещается на стол bambulab a1 mini (стол 180^2)
Заключение
Думаю, что на этом моменте стоит завершить статью, иначе мои шаловливые ручки будут продолжать данную исследовательскую работу до бесконечности. Итого у нас получилось пару наработок и одна готовая рама, именно её я буду использовать при последующей сборки Клевер 4. Всем спасибо за внимание, всем добра и теплых вечеров в эту холодную осень!
KioskNews shows a cleaned-up reading view extracted from the publisher’s page — the original always lives on their site, not ours.