曲げてもねじっても3D形状を読み取れる柔らかいセンサーシートをMITが開発、VRやリハビリへの応用に期待
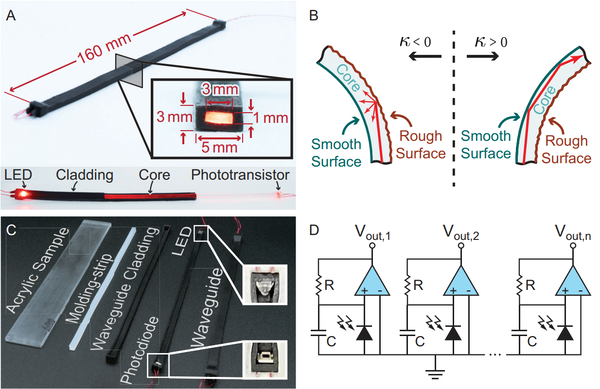
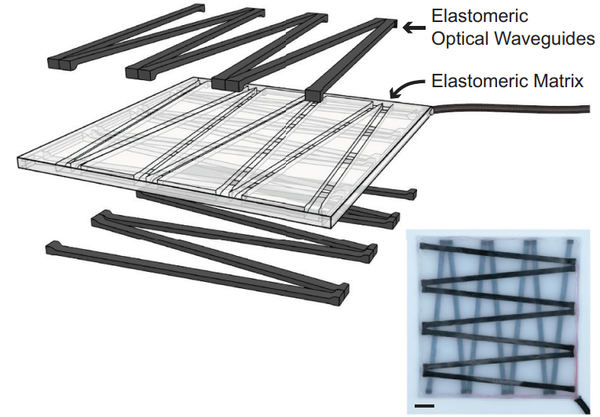
試作したシートは縦160mm×横160mm×厚さ5mmで、長さ160mmの導波路が7本×2層の計14本埋め込まれています。導波路はジグザグ状の配置になっており、複数の方向から変形を捉えます。光センサーの信号を外部の回路で収集し、各導波路の測定値に合うシート全体の形状をアルゴリズムで推定します。検出面は柔らかい素材で構成され、電子部品は周辺部にまとめられています。
研究チームは導波路をどう並べればシートの形を正確に読み取れるか、シミュレーションで比較しました。端や角が反った形など6種類の形状を使い、導波路の本数や配置する向きを変えて、元の形を再現する精度を調べた結果、今回検証した形状では単に導波路の本数を増やすよりも、さまざまな方向の曲がりを捉えられるように斜めに配置する方が精度の向上に効果的だったことがわかりました。
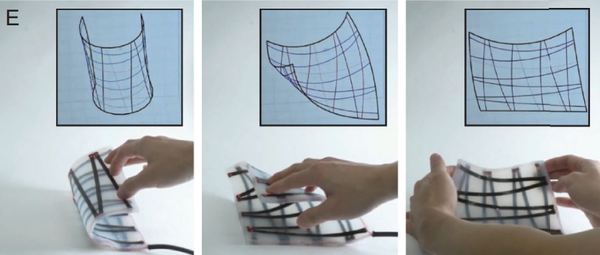
実物のシートを曲げる実験では、端や角を持ち上げたり斜め方向に折り曲げたりすると画面上の3D形状も追従しました。形状の更新速度は、センサーの読み取りや計算、描画などを含めて平均で毎秒約3回でした。また、3Dプリント製の型でシートを3種類の形状に固定して調べたところ、形状の再現誤差を表す二乗平均平方根誤差(RMSE)はそれぞれ3.7mm、2.8mm、4.5mmでした。ただし、局所的に曲がり方が大きく変わる複雑な表面では細かな形状を十分に再現できないとしています
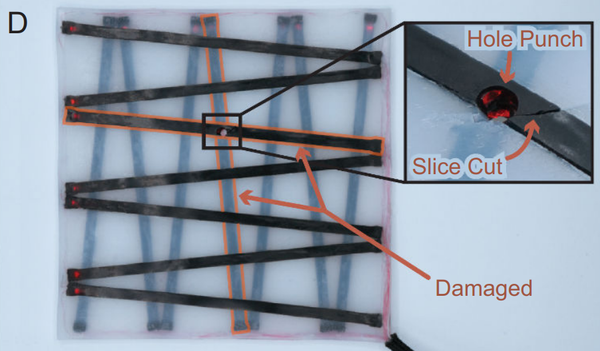
導波路の一部が壊れても、残った導波路の情報から形状を推定できることも特徴です。シミュレーションでは、14本のうち最大3本が損傷した条件でも、形状の再現誤差は3mm未満に収まりました。実物でも、導波路を切ったり穴を開けて光が通らなくしたりした後に、形状の再現を続けられることを確認しています。ただし、損傷が増えても精度が保たれるわけではなく、シミュレーションでは5本以上が損傷すると誤差がおおむね1cm以上に増えました。
シートは曲がり方だけでなく、どこを押されたかも検出できます。平らに置いたシートを押す実験では、押された位置を1.5cm以内の誤差で特定しました。ただし、シートの下にある物体の柔らかさによって測定値が変わるため、押す力の大きさを正確に測ることはできません。
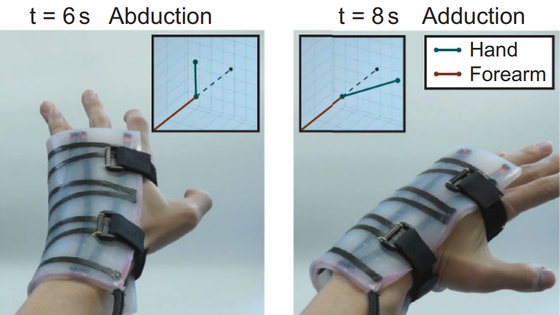
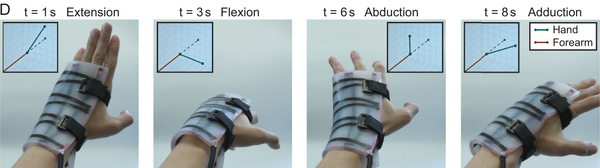
さらに、手首や肘に巻き付けて関節の動きを読み取る実演も行われました。ただし、関節を動かすとシートが曲がるだけでなく伸びるため、曲げを中心に扱う通常の計算方法では、形状を正確に再現できません。そこで、研究チームは導波路の測定値を関節の角度に換算することで動きを読み取っています。
研究チームは実用化に向けた課題として、処理の高速化とシートの薄型化、伸縮性の改善を挙げています。導波路自体は柔らかく伸びますが、試作品は周囲の配線が伸びないため、シート全体では自由に伸縮できません。研究チームは伸縮する電子回路の導入や導波路の細型化を検討した上で、「細い導波路をより多く配置すればシートを薄くしながら、細かな形状変化を読み取れる可能性がある」としています。
今後は、別の触覚センサーと組み合わせて、形状と外から加わる力を同時に測ることも目指しているとのこと。研究チームの一員であるBecker氏は「患者の動きを記録し、以前の状態と比較することで、理学療法士が回復の経過を把握するのに役立つ道具を作りたい」と説明しています。
KioskNews shows a cleaned-up reading view extracted from the publisher’s page — the original always lives on their site, not ours.