Создаю драйвер мотора в KiCAD. Поговорим об архитектуре, шумных дорожках и перегреве
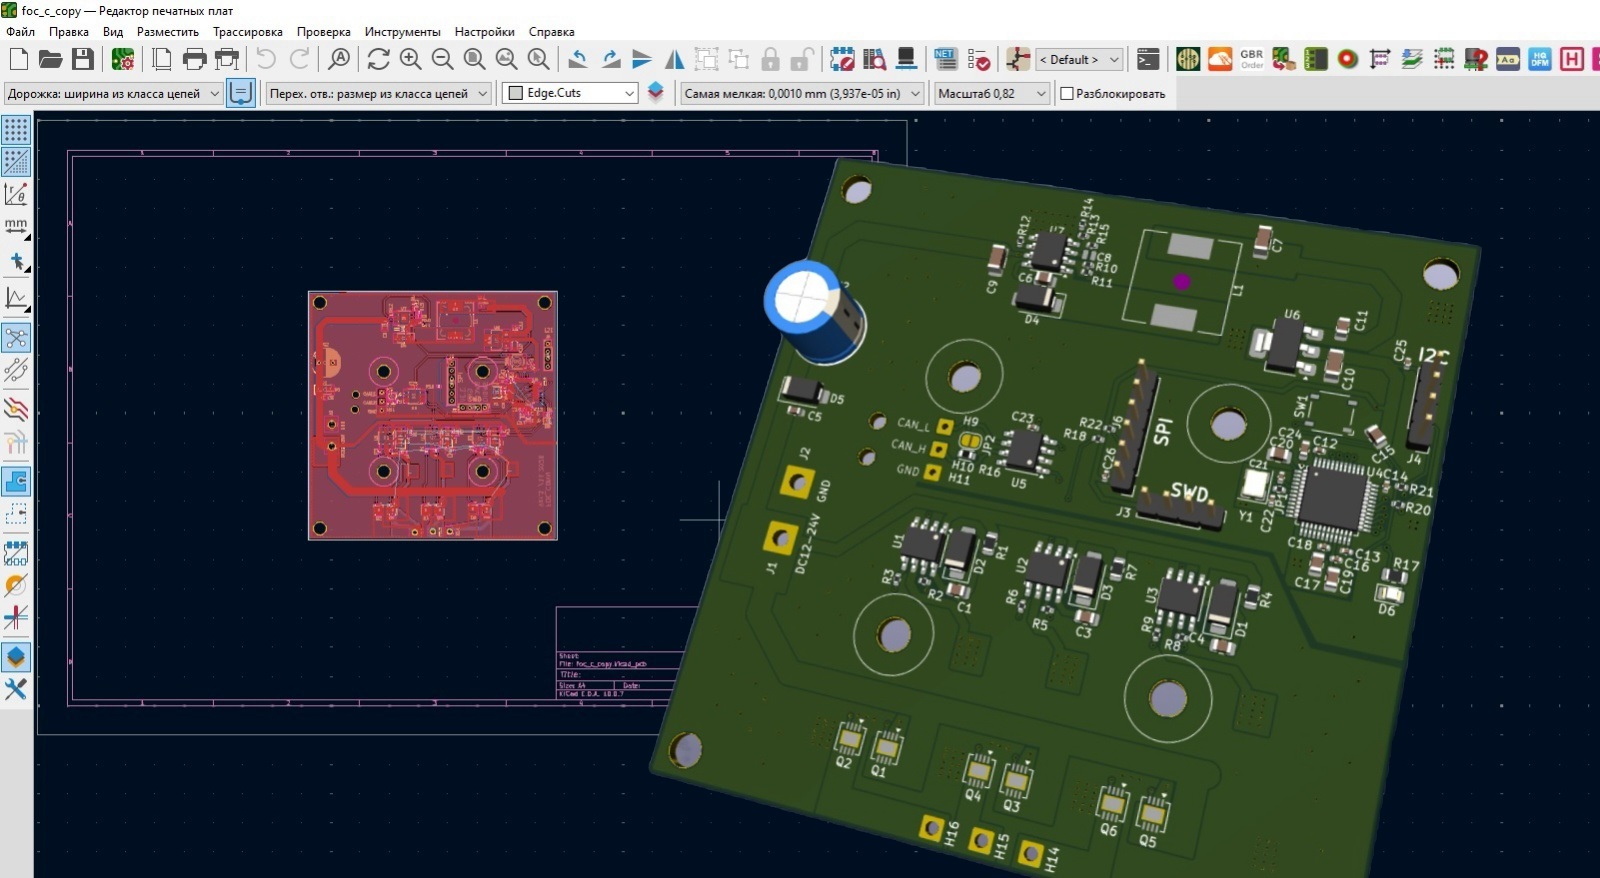
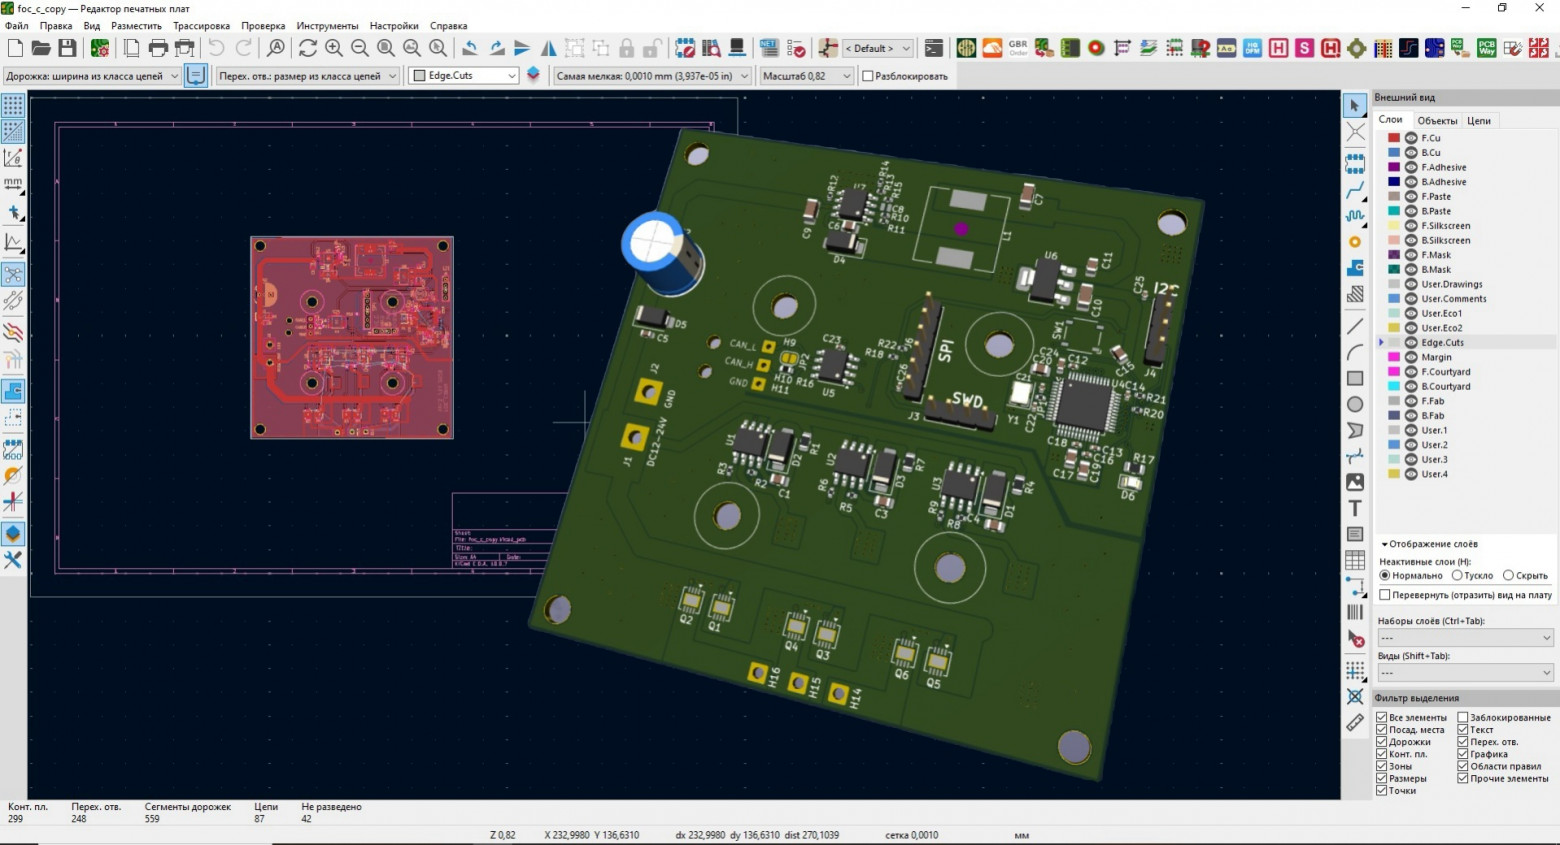
Эта третья статья в тематике BLDC‑моторов и систем управления и контроля к ним. После первой статьи, где во главе угла стоял FOC‑контроллер с ESP32 возникло принципиальное желание получить тоже самое, но под управлением STM32. На маркетплейсах можно найти некие похожие решения, но полностью удовлетворить мой интерес они не смогли. А интерес выглядит так: взять два мотора сразу и энкодеры и управлять ими через, допустим, компьютер на безе Raspberry Pi 5. Моторам нужны мозги‑контроллеры. Чтобы связать их в единую сеть, нужна общая шина — CAN. Так и появилась идея самому разработать и заказать изготовление модуля управления моторами.
Поскольку проект «длясебяшный» я никак не ограничен в размерах плат, в дизайне, в энергопотреблении и ещё многих вопросах, поэтому огромный технический пласт задач рассмотрен не будет. Более того: в виду того, что рабочие частоты узлов платы не будут превышать 8 МГц (об этом будет подробно дальше) отпадает и вопрос жесткого контроля импеданса. Поэтому всё это становится возможным сделать в том же KiCAD и не пришлось лезть в дебри AltiumDsigner.
Внешний вид
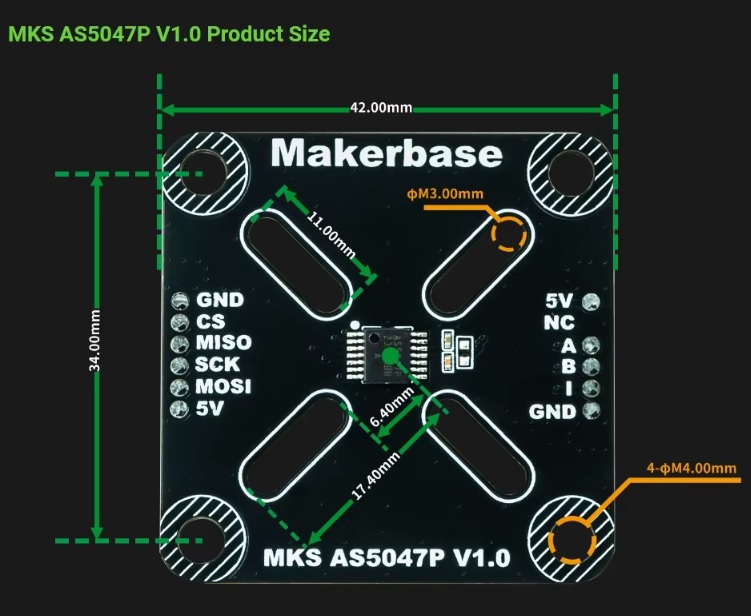
Определяя внешний вид своего изделия решил оттолкнуться от датчиков и моторов, которые я планирую использовать. Мне приглянулся энкодер AS5047P. Продавец разместил все данные по размерам и расположению крепежных отверстий, чем очень сильно помог. Также можно увидеть, что предполагается подключение по SPI. К слову у других моделей, которые я тоже хочу попробовать подключения чаще всего по I2C, поэтому добавлю оба этих интерфейса. Возможно, даже задействую оба сразу: один под энкодер, второй под IMU. Как пойдёт. Изначально думал добавить ещё пины и для UART, но потом отказался от этого, так как общая идея всё равно предполагает управление через Raspberry Pi. В итоге по интерфейсам план следующий:
SWD для прошивки
SPI / I2C — для периферии
CAN — для связи
На плате предусмотрены четыре отверстия для крепления MKS AS5047P и ещё четыре по краям для крепления всей сборки. Чтобы слои этого сэндвича не касались друг друга распечатаю стоечки и какой‑нибудь корпус.
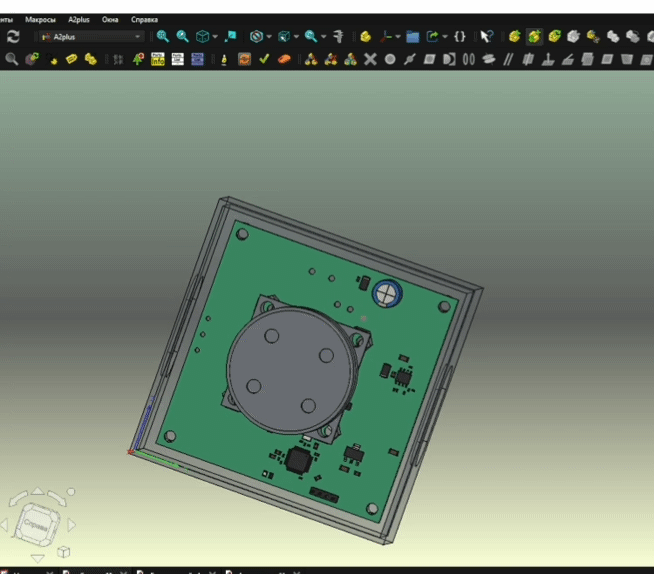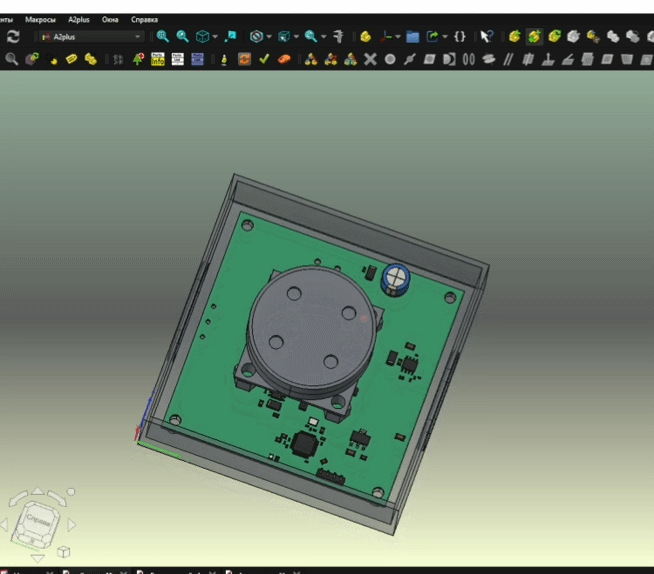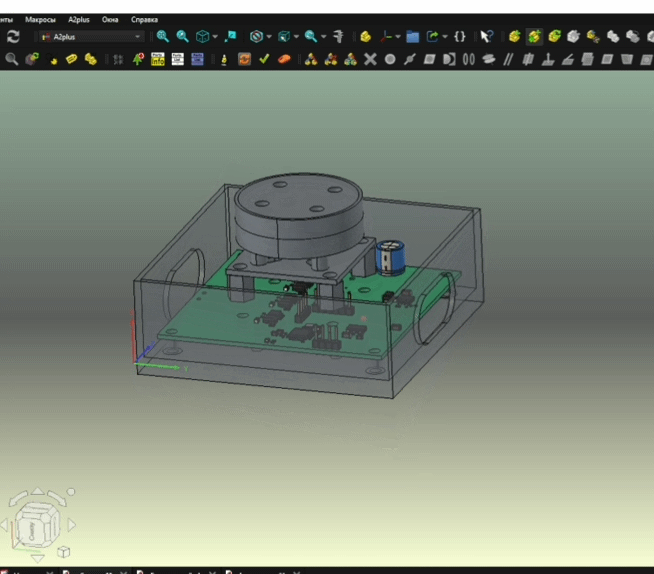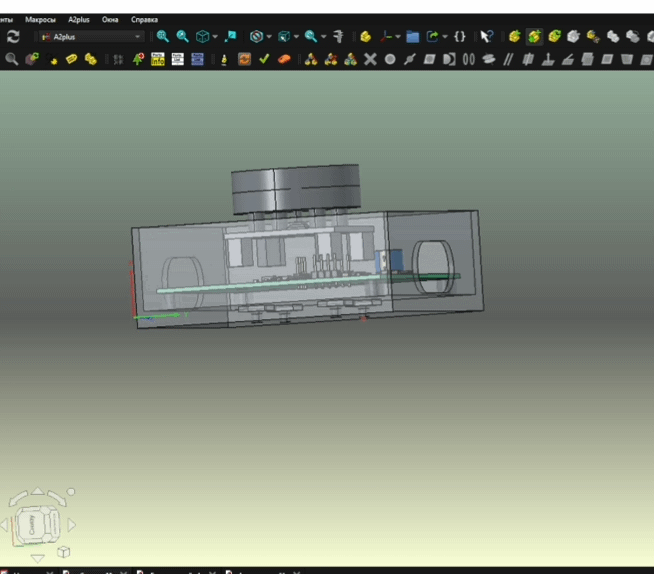
Мотор продаётся с ножками. Но когда указанные продавцом размеры я смоделировал у себя, стало ясно, что нужно будет печатать свои, чтобы имелась возможность закрепить провода на пинах. Комплектные ножки слишком маленькие - по 10 мм, тогда как пины выступают над платой на 7 мм
Компонентная начинка
Рабочее напряжение моторов 24В, рабочее напряжение микроконтроллера 3.3В. Нужно делать две линии с понижением и стабилизацией. К 3.3В решил прийти за два шага: сначала понизить, используя MP1584 до 5В, далее ещё раз понизить с помощью линейного стабилизатора AMS1117, который без падения напряжения работает с током до 800мА, что, в общем‑то, за глаза для работы логики.
Про серию G4 микроконтроллеров STM32 слышал ранее, но потрогать не доводилось. G4 специализируются на быстрых аппаратных математических операциях и управлением моторами. Аппаратные модули CORDIC и FPU забирают все вычисления мотора у ядра, разгружая его для связи с датчиками и головным устройством. На сайте ST вопросу CORDIC (coordinate rotation digital computer) посвящён свой отдельный application note. Выбор пал на STM32G431. Дополнительно установил кварц на 8 МГц к МК
В качестве CAN‑трансивера взял SN65HVD232. Существую три версии этой микросхемы: SN65HVDххх — 230, 231 и 232. Отличаются между собой наличием режима ожидания, спящим режимом или без них. Вот 232, которую я выбрал, как раз без всяких наворотов. Повторюсь, у меня никак не ограничены ресурсы. Система будет работать от лабораторного блока питания. Для первой ревизии, а эту считаю первой ревизией, нет смысла в каких‑то усложнениях. Проще будет отловить все крупные ошибки. Затем можно мало по малу модернизировать и усложнять. Но не сейчас.
Для силовой части взял решение от другой, имеющейся у меня платы из первой статьи, которую упоминал в начале. Полностью скопировал узел подключения фаз мотора, с той лишь разницей, что добавил больше переходных отверстий в зонах, где тот контроллер сильно грелся и добавил дополнительные медные зоны для рассеивания тепла. Узел состоит из драйверов полумоста IR2104S и MOSFET'ов AON7534.
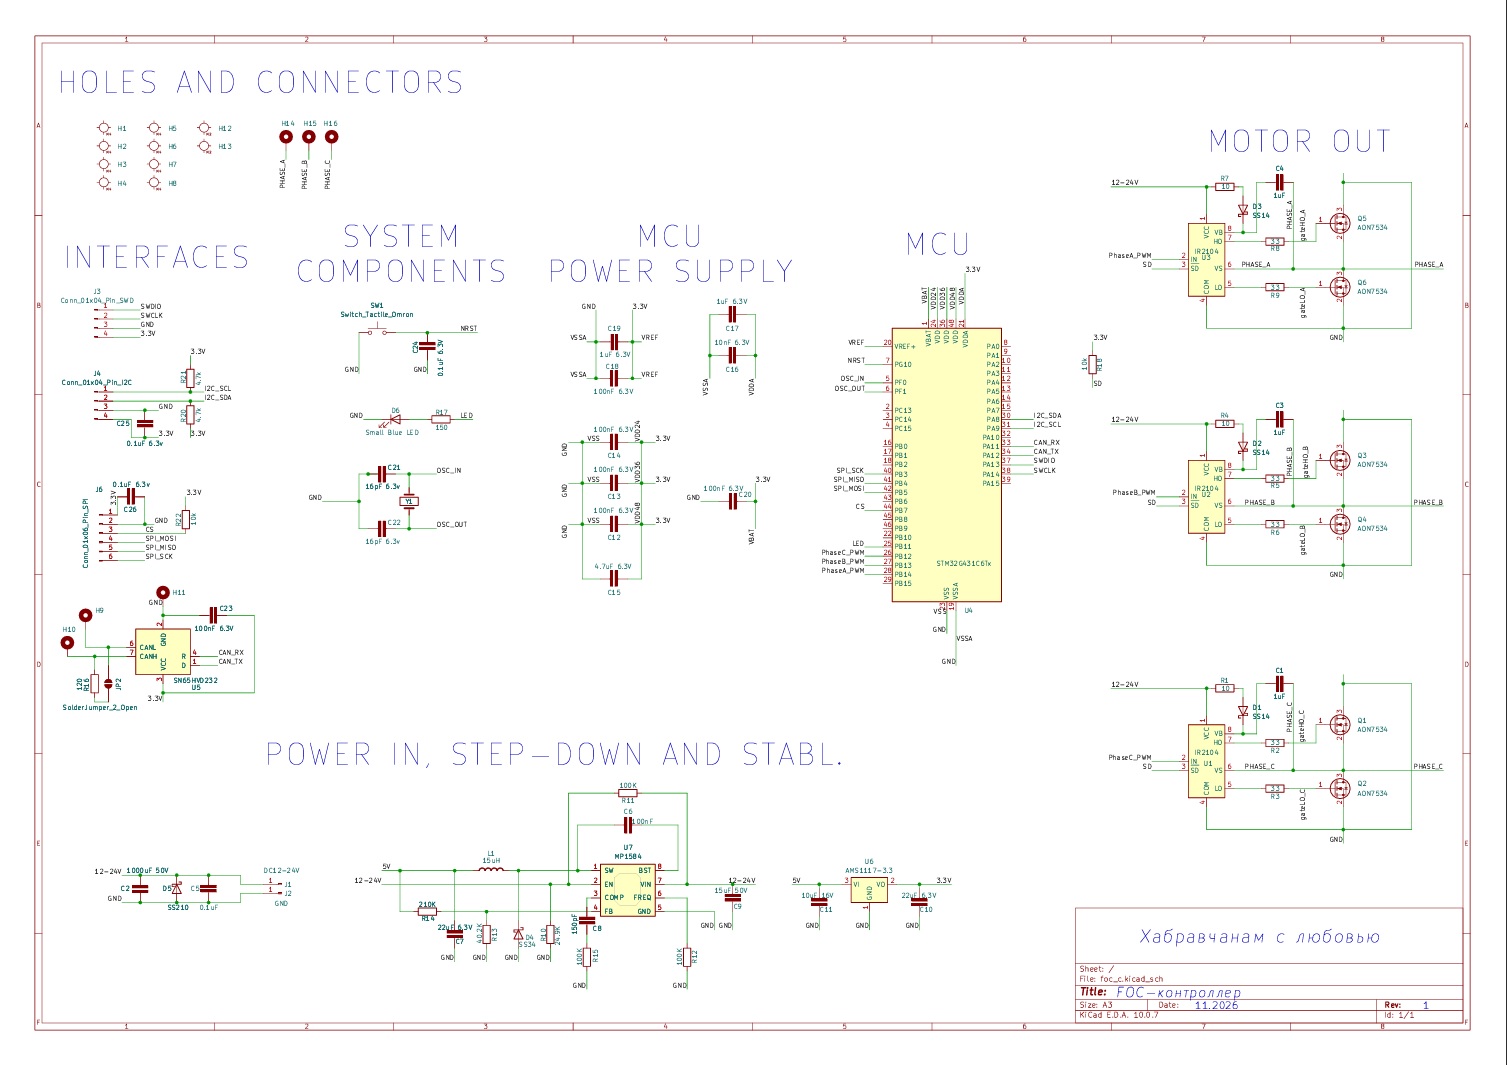
На схеме выше можно посмотреть соединение всех компонентов, о которых мы говорили. Соединения выполнены по даташитам и рекомендациям. Ничего нового я не привнёс. Отдельно упомянул бы наверное CAN‑трансивер и оконечный резистор на сигнальных линиях. При проектировании CAN‑линии требуется устанавливать такой резистор-терминатор, чтобы подавить помехи и не допустить отражения сигнала, что привело бы к ошибкам работы. Номинал 120 Ом резистора равен волновому сопротивлению витой пары, поэтому именно этот резистор и поэтому именно витая пара. Важность дифпары на лицо. Поскольку я планирую сеть из всего двух устройств, то можно было просто распаять его и всё, однако я решил добавить большей универсальности и оставить задел для масштабирования, поэтому разомкнул цепь резистора джампером, который можно замкнуть капелькой олова там, где это требуется.
Расстановка компонентов и трассировка
При расстановке компонентов и трассировке разделил плату на три зоны. Снизу, ясно, сплошной полигон земли, который в процессе прокладки дорожек пришлось изрезать. Нижний слой — экран. На верхнем слое земля разбита на две области, разделённые областью запрета заливки меди, чтобы токи от силовой части не гуляли рядом с цифровыми элементами. Звёздный граунд. В отдельные земли выведены места посадки кварца с его конденсаторами и обвязку аналогового питания. Это отдельные островки, захватывающие нужные ножки МК, соединённые с основным полигоном земли переходными отверстиями.
В самом начале я заикнулся, что частоты не будут превышать 8Мгц, на самом деле даже 4МГц. Это низкоскоростная плата. Самая высокая частота на ней — это тактирование кварцевого резонатора (8 МГц), который я буду использовать с предделителем для снижения частоты ядра. При этом сам кварц не вносит паразитного вклада в эфир, так как расположен на изолированном полигоне земли и максимально близко к микроконтроллеру.
Остальные интерфейсы работают на значительно меньших скоростях: CAN обменивается данными со скоростью до 1 Мбит/с, SWD и SPI (для IMU) — до 4 Мбит/с, а I2C (для энкодера) — до 400 кбит/с. Таким образом, рабочие частоты цифровых линий не превышают единиц мегагерц.
Понижающий преобразователь тоже имеет рабочую частоту, которая в моём случае равняется 500кГц. Она выставляется аппаратно, подстановкой резистора с нужным номиналом. Производитель для 5В рекомендовал выбирать именно 500кГц, так как таким образом достигается наибольшее КПД, однако взамен нужно ставить большую катушку. Источником наводок, к слову, выступает катушка вместе к контуром импульсного тока, по этой причине рядом с ними нет ничего очень чувствительного к наводкам, а микроконтроллер и его обвязку я вынес достаточно далеко, чтобы минимизировать нежелательные эффекты.
Итог таков: даже если рассматривать 8МГц, или даже 16МГц от внутреннего тактирования МК в случае, если кварц не запустится и что‑то пойдет не так в процессе работы, то длина волны будет более 10 метров! Протяженности дорожек не превышают 50 мм — самая длинная. Однако я всё равно старался делать дорожки короче, и обходить шумные места.
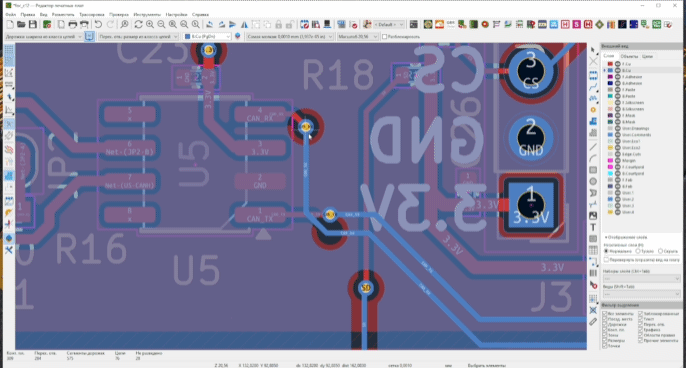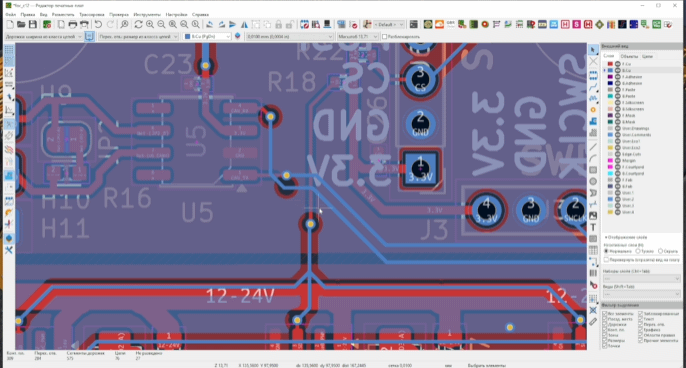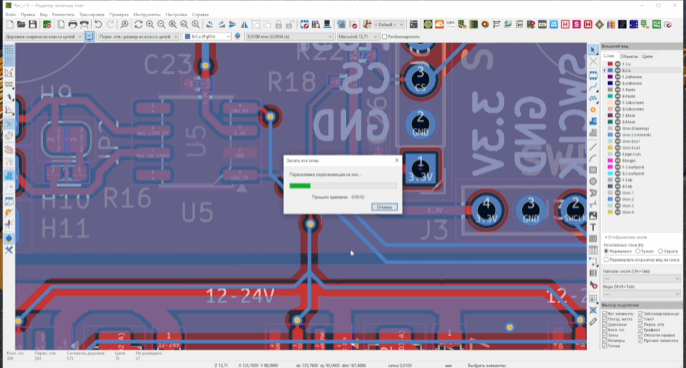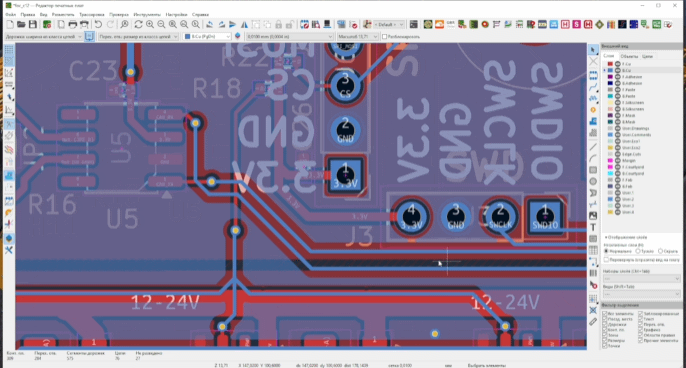
В начале пытался выравнивать длину дорожек с точностью до миллиметра. И, если на первых компонентах это можно сделать, то, во время, когда компонентов становятся десятки плюс обвязка из конденсаторов и резисторов возникают ситуации, когда вообще не знаешь куда ткнуться и как протянуть. В общем — красоты не получилось, да и не нужна она тут как таковая. Опять же можно обратиться к расчётам: при скорости передачи данных 4 Мбит/с (что соответствует частоте 4 МГц), сигнал передается каждые 0.25 мкс. Скорость распространения сигнала в меди составляет около 2*10^8м/с. Возьмем для примера дорожку длиной 100 мм (0.1 м). Сигнал проходит этот путь за 0.5 нс, что в 500 раз быстрее длительности одного бита. Следовательно разница в длине дорожек 5 мм, 10 мм и далее в масштабах компактных печатных плат на таких частотах не критична — задержки в появлении сигнала не будет.
Несмотря на всю «незначимость» волновых явлений в моём случае, я думаю, что многие цифровые узлы всё равно будут шуметь. Когда я получу плату, будет очень интересно померить её осциллографом, насколько чистый сигнал приходит на пины МК и управляющие микросхемы. Главный источник помех — катушка у преобразователя и силовые линии. Поскольку я планирую управлять моторами, быстро поворачивая их в разные стороны на разной скорости, величина тока, идущего на них будет быстро и сильно меняться. Старался держать цифровые линии подальше от них, но это не везде получалось идеально.
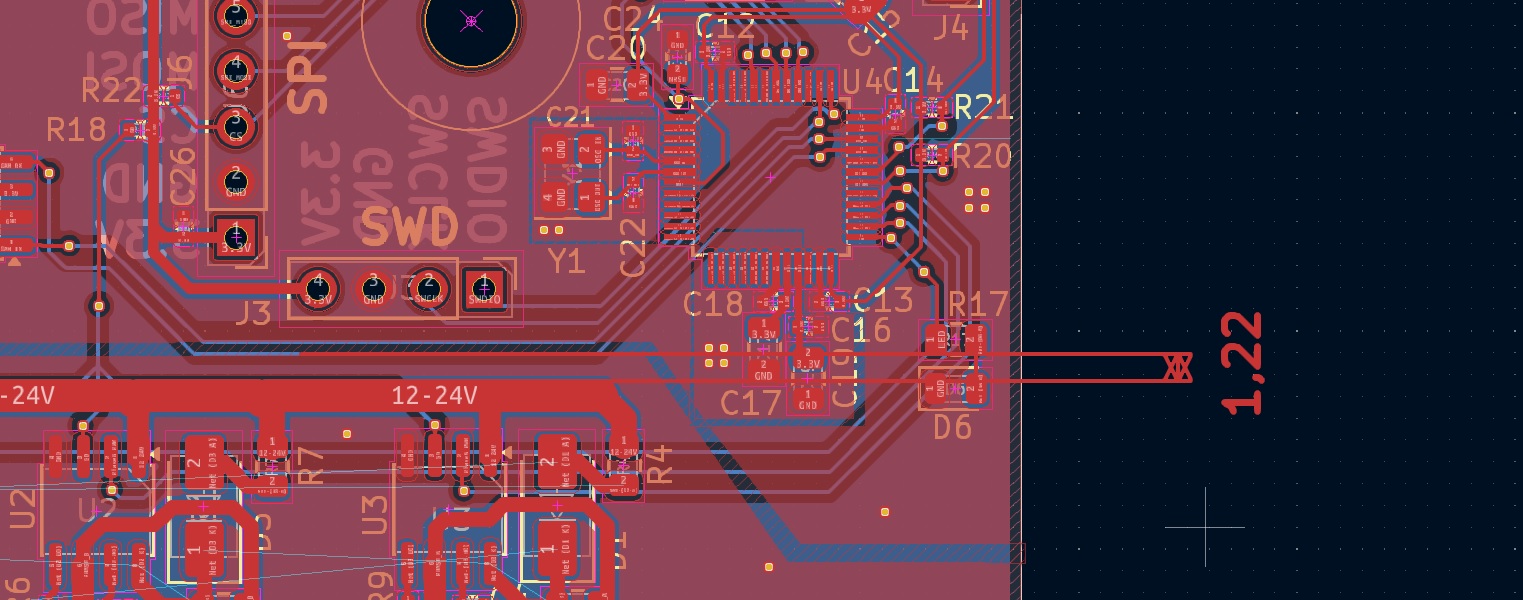
На изображении выше я отмети расстояние между силовой линией, идущей на драйверы полумоста IR2104 и теми самыми сигнальными дорожками CAN. Всего 1,22 мм. Да, дорожки расположены на разных сторонах платы, а прямо под силовой линией полигон земли, но всё же шуметь она будет. Думаю, что на работу это сильно не повлияет, однако измерить на приборе интересно. И похожих ситуаций немало.
Вообще в процессе встречались три типа головной боли: помехи, нехватка места и "как бы всё не сгорело".
С последним проще: делаешь шире дорожку - лучше рассеивает тепло. Наделал переходных отверстий - считай прикрутил радиатор. Конечно, я сильно упрощаю - не так буквально, но логика та самая.
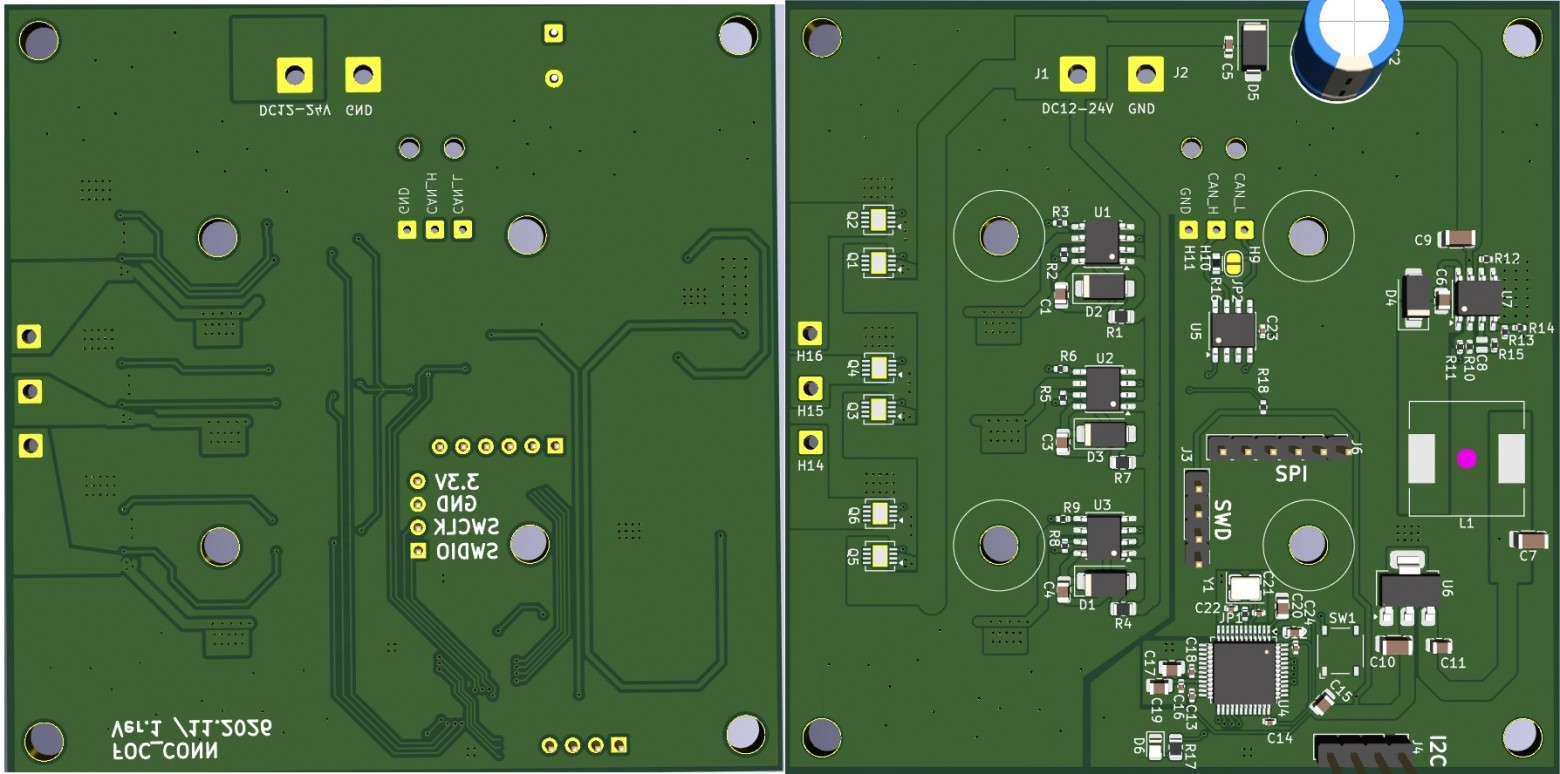
На плате можно наблюдать сетки из переходных отверстий. На обеих картинках левая сторона - это зона, куда подключаются фазы мотора, зона с толстыми дорожками и силовыми полигонами. По большей части она скопирована у моей прежней платы с ESP32. Я говорил выше, что она сильно грелась, когда мотор работал в режиме closeloop, поскольку стартовые токи больше из-за отсутствия противо-ЭДС на старте, чем ток при стабильных высоких оборотах. У микросхем U1, U2, U3 ножка 6 не позволяет от себя пустить широкий полигон для хорошего рассеивания. Я оставил эту дорожку такой же, как было на оригинальной плате, но в месте, где она переходит на нижний слой добавил полигон с отверстиями, и на нижнем слое эту дорожку превратил в полигоны. Считаю, что это позволит лучше распределить тепло по обоим сторонам платы при работе, исключая перегрев.
Плата готова. Со всеми её преимуществами и несовершенствами она должна отправиться на завод. Сформировать те самые gerber-файлы не составляет никакого труда. KiCAD фомирует всё это автоматически, если при проектировании были устранены/не допущены ошибки по посадочным местам и пр. Пакет файлов собираем в архив и отправляем.
Тут возникает не сказать, что проблема, скорее трудность. Если речь идёт про заказ пустой печатной платы с дорожками, то математика такая: производство печатной платы без компонентов в Китае стоит меньше 40 долларов за 5 штук. В модификаторе выбраны характеристики:
-Толщина фольги: 2oz (70мкм)
-Размеры: 85х85мм
-Материал: FR-4
-Толщина платы: 1.6 мм
-Покрытие: HASL (with lead)
Смотрел одного отечественного производителя, там цены были сопоставимые, где-то 3400-3700 за плату при тех же параметрах, но у китайцев еще логистику надо оплатить.
Но когда речь заходит о заказе платы и распайке компонентов, т.е. я заказываю сразу готовый продукт, тут выбор падает однозначно на китайцев, т.к. и компонентная база у заводов больше, и, даже с логистикой, получается дешевле, не говоря уже о массовых заказах. Пока обстановка такая. Но сложность состоит не в мучениях выбора - наши или не наши, а в возможности оплатить.
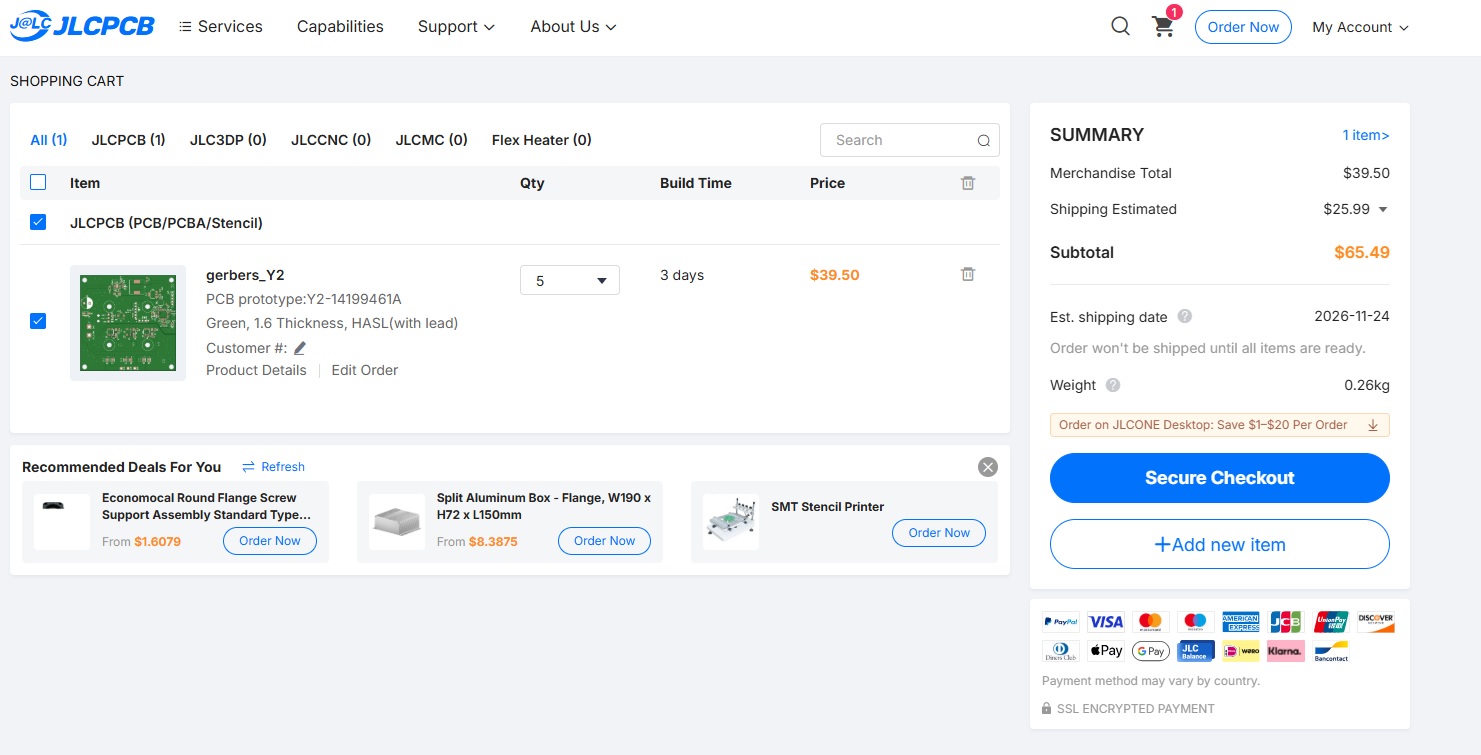
Китайцы не сотрудничают напрямую практически ни с одним нашим банком. В профильных форумах предлагают заказать через посредников на их адрес в Китае, а они сами платят в национальной валюте и привозят. Где добавляется прослойка, там убавляются финансовые средства заказчика. Сейчас стою перед дилеммой, как всё лучше сделать и заказать.
В следующих статьях я продолжу ковырять тему BLDC-моторов, драйверов, датчиков и прочего с этим связанного.
KioskNews shows a cleaned-up reading view extracted from the publisher’s page — the original always lives on their site, not ours.