‘섬세한 공구 조작’ 아틀라스의 새로운 손, 새끼손가락이 없다
광고
사람 손은 27개의 뼈로 이루어져 있다. 나노미터 규모의 질감까지 구별해낸다고 알려진 촉각 수용체가 약 1만7000개 분포하고, 때로는 절벽에 매달릴 만큼 강한 악력을 낸다. 이를 손바닥만 한 공간에 모터와 배선으로 구현하는 일은 물리적·공학적 한계에 도전하는 것과 같다. 그래서 휴머노이드 로봇 공학에서 가장 어려운 문제는 걷기도, 균형도, 시력도 아닌 손이라고들 한다.
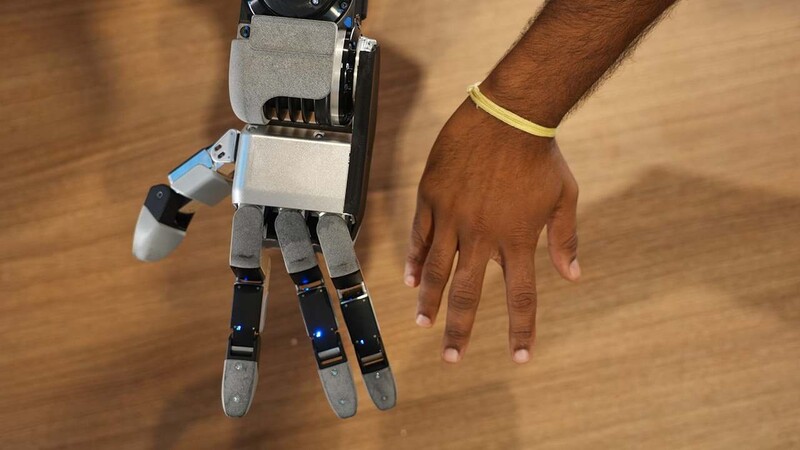
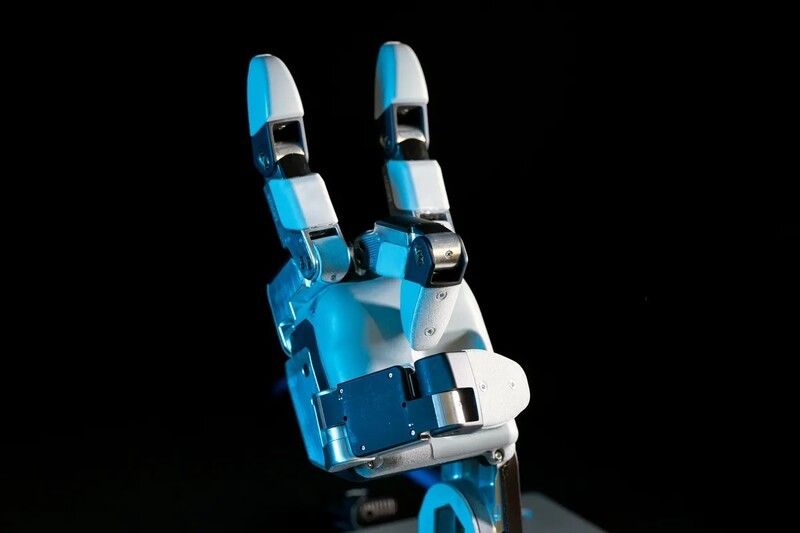
미국 보스턴다이내믹스가 최근 유튜브 채널을 통해 휴머노이드 로봇 아틀라스의 새로운 손을 공개했다. 영상에서 가장 눈길을 끈 것은 손가락 개수다. 아틀라스의 손가락은 5개가 아니라 4개다. 사람 손을 빼닮은 로봇손을 내놓는 다른 업체들과 달리 이 회사는 새끼손가락을 과감히 뺐다. 손가락이 다섯이면 더 정교한 작업이 가능할 텐데, 왜 그랬을까.
미국 전기전자공학회(IEEE)가 발행하는 기술 전문 매체 `아이트리플이(IEEE) 스펙트럼' 등에 따르면, 보스턴다이내믹스가 잡은 새로운 로봇손 개발의 문제 의식은 필요한 모든 기능을 수행하면서도 견고하고 신뢰할 수 있으며 비용 효율적인 손을 어떻게 만들 수 있을까라는 것이었다. 한마디로 실용성을 우선한다는 것이다. 이런 문제의식에서 도출한 개발 기준은 다음과 같았다.
광고
“도구 사용을 포함한 다양한 작업을 수행할 수 있어야 하며, 견고해야 하고, 대량 생산 및 저렴한 비용 수리가 가능하고, 형태가 인간의 손과 충분히 비슷해 인간의 시연을 통해 훈련할 수 있어야 한다.”
약지와 새끼손가락 묶고 작업해보니
광고
광고
개발 초기에 보스턴다이내믹스 연구진 사이에선 손가락을 다섯개로 할지, 엄지를 2개로 하는 건 어떨지 등을 놓고 논쟁이 일었다. 이 회사 최고제품기술책임자(CPTO) 잭 재코우스키는 엔지니어들에게 기발한 제안을 했다. 하루 동안 자신의 약지(넷째 손가락)와 새끼손가락을 테이프로 함께 묶은 채 작업을 해보자는 것이었다.
결과는 놀라웠다. 엔지니어들은 공구를 쥐거나 부품을 옮기는 등의 작업을 수행하는 데 새끼손가락이 따로 움직이지 않더라도 작업 효율에 거의 영향이 없다는 사실을 직접 확인했다.
광고
손가락을 하나 더 추가하려면 구동 모터인 액추에이터가 세개 더 필요하다. 이는 그만큼 비용과 부피, 고장날 수 있는 지점이 늘어난다는 걸 뜻한다. 손가락을 줄이면 이 세가지 부담을 한꺼번에 더는 ‘1석3조’의 효과를 볼 수 있다.
보스턴다이내믹스는 결국 새끼손가락을 뺀 네 손가락 구조라는 절충안을 택했다. 이 회사는 “가장 좋은 부품은 부품이 없는 것”이라는 엔지니어링 철학이 이 결정에 담겼다고 설명했다.
물체를 잡는 단계서 물체를 조작하는 단계로
이에 따라 세 손가락 시절 7이었던 아틀라스 로봇손의 자유도(DoF)는 네 손가락에서 13으로 늘어났다. 자유도란 관절이 움직이는 방향(축)의 수를 말한다. 예컨대 한 방향으로만 열리는 문 경첩은 1자유도, 팔을 올리고 벌리고 돌릴 수 있는 어깨는 3자유도다.
광고
네 손가락 로봇손의 자유도는 엄지가 4, 나머지 세 손가락이 각각 3이다. 연구진은 엄지는 다른 손가락의 길이와 너비를 따라 미끄러지듯 움직이고, 나머지 손가락은 사람 손보다 더 넓은 범위까지 벌릴 수 있도록 했다.
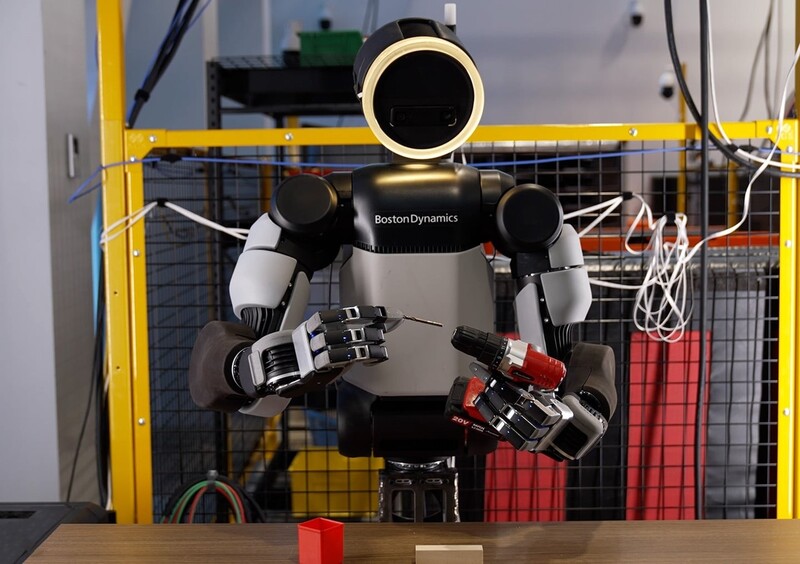
덕분에 아틀라스는 단순히 물건을 쥐는 수준을 넘어 드릴, 토크 드라이버, 그라인더, 용접 토치처럼 방아쇠가 달린 공구를 쥔 채 방아쇠을 누를 수 있다. 세 손가락 손이 물체를 잡는 데 방점을 뒀다면, 네 손가락 손은 물체를 잡고 조작하는 데까지 한 단계 더 나아갔다.
손의 크기도 중요한 고려 사항이었다. 로봇 손은 다양한 크기의 물체를 잡아야 하고, 좁은 공간에도 닿아야 한다. 따라서 지나치게 크면 곤란하다. 연구진은 새로운 손은 크기는 일반적인 사람의 손보다 약간 크고, 힘은 약간 더 세다고 밝혔다. 또 민첩하고 정교한 동작을 위해 손가락 끝과 손바닥 부위에 고밀도의 압력 촉각 센서를 붙여 미세한 접촉도 감지할 수 있도록 했다.
재현이냐 실용이냐…로봇손 개발의 두 방향
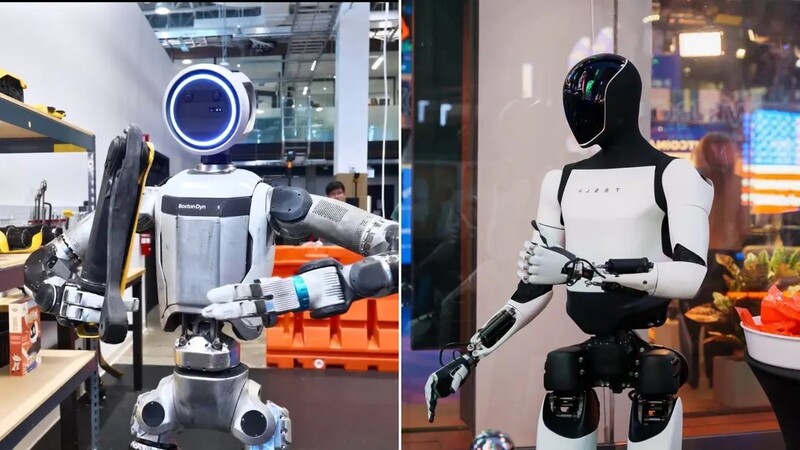
현재 세계 휴머노이드 로봇 개발 업체들은 로봇손의 형태를 두고 크게 두 갈래로 나뉘어 있다.
첫째는 사람 손을 최대한 재현하는 로봇손이다. 일론 머스크가 이끄는 테슬라의 옵티머스는 인간 노동력을 완벽히 대체하기 위해 5개 손가락 전략을 취하고 있다. 손에 무려 22자유도 이상을 부여해 피아노를 치거나, 촉각 센서를 이용해 달걀을 깨뜨리지 않고 쥐는 수준의 섬세한 제어를 목표로 한다. 캐나다 생츄어리AI의 피닉스도 21자유도를 갖춘 다섯손가락 로봇손을 채택했다. 인간이 사용하는 모든 도구와 시설을 그대로 사용하려면 5개 손가락이 필수적이라는 논리다. 그러나 사람 손 크기에 모든 기능을 욱여넣으면 약해지거나 비싸지기 쉽다.
둘째는 투입 현장에서의 효용을 우선시하는 실용적 로봇손이다. 보스턴다이내믹스가 여기에 속한다. 공장 물류 현장에 이미 투입 중인 많은 물류 로봇의 손은 집게형 2~3 손가락이다. 복잡한 손가락 동작보다는 확실한 힘과 빠른 동작 속도를 중요시하는 쪽이다.
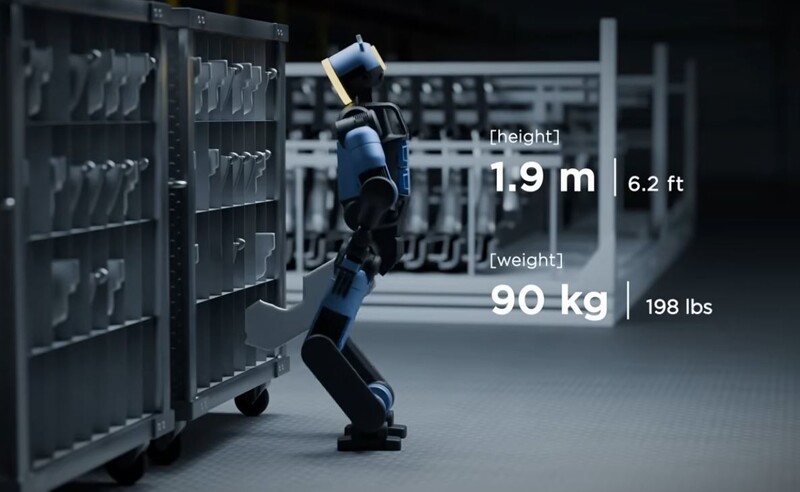
2028년부터 현대·기아차 공장에 투입
보스턴다이내믹스의 새 로봇손은 산업 현장, 특히 공장 투입을 염두에 두고 만들어졌다.
보스턴다이내믹스는 지난 9월 미국 조지아주에 있는 대주주 현대차의 메타플랜트 아메리카(HMGMA)에 ‘로보틱스 메타플랜트 응용 센터(RMAC)’를 열고 아틀라스 훈련에 들어갔다. 아틀라스는 이곳에서 물류 작업 준비, 조립 순서에 맞춘 자동차 부품 배치 등 자동차 생산에 필요한 과제를 학습하고 있다. 현대차그룹은 2028년부터 현대·기아차 글로벌 공장에 순차적으로 2만5천대의 아틀라스를 배치한다는 계획이다. 로봇행동 담당 이사 알베르토 로드리게스는 연 10만 개의 손을 만들려면 설계안 중 어떤 세부 사항을 바꿔야 하는지 따져보는 중이라고 말했다.
아이트리플이 스펙트럼은 "모든 휴머노이드로봇 업체가 보스턴다이내믹스처럼 절충안을 선택하지는 않을 것이며, 손 디자인에서는 여전히 창의성이 발휘될 여지가 많이 남아 있지만 손을 가진 휴머노이드 로봇을 대량 생산하려면 어느 정도의 타협은 불가피할 것"이라고 지적했다.
KioskNews shows a cleaned-up reading view extracted from the publisher’s page — the original always lives on their site, not ours.